Đầu dò phát hiện hiện diện: Chìa khóa của cảm biến chính xác
Tìm hiểu về đầu dò phát hiện hiện diện trong hệ thống cảm biến mmWave: vai trò, cách hoạt động, cấu hình và tối ưu để phát hiện hiện diện chính xác.
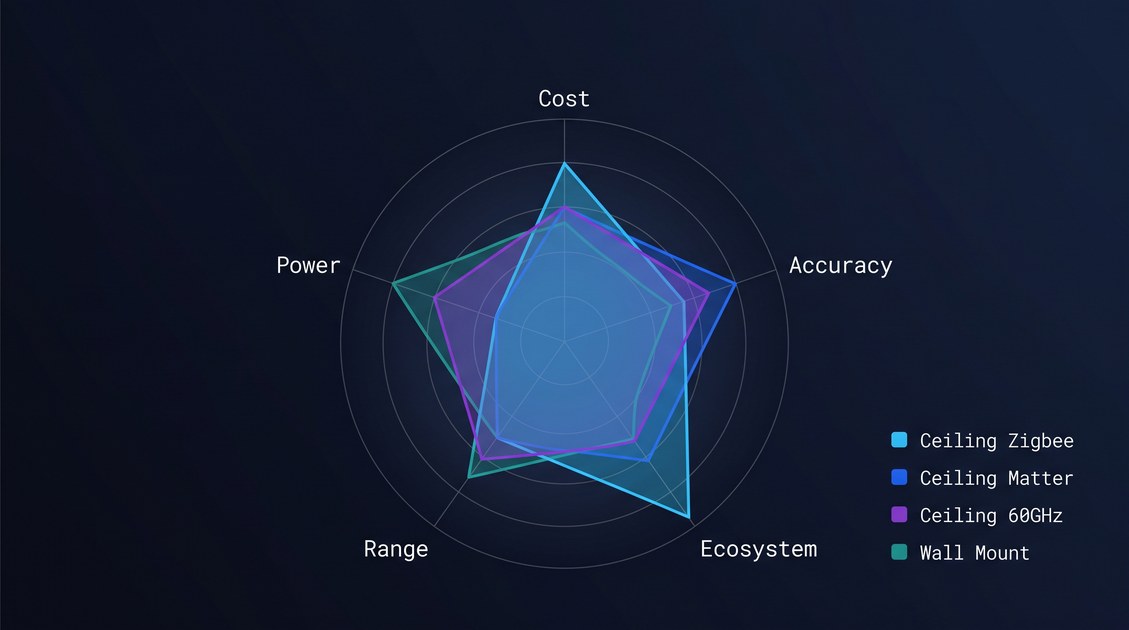
Đầu dò phát hiện hiện diện là các chức năng xử lý tín hiệu và cảm nhận bên trong cảm biến hiện diện radar sóng milimet (mmWave), có nhiệm vụ trích xuất và phân loại sự hiện diện của con người từ tín hiệu radar phản xạ thô — cụ thể là chuỗi xử lý chirp FMCW, lập bản đồ khoảng cách–Doppler, trích xuất vi chuyển động và phân loại hiện diện, tất cả cùng quyết định xem có con người đứng yên hoặc di chuyển trong vùng phát hiện hay không. Trong một cảm biến hiện diện mmWave 60 GHz hiện đại, đầu dò phát hiện hiện diện được triển khai dưới dạng kết hợp giữa xử lý tín hiệu tăng tốc bằng phần cứng (tính toán FFT trên chip thu phát radar) và phân loại dựa trên phần mềm (trên vi điều khiển hoặc bộ suy luận chuyên dụng), và chúng chính là các thành phần chức năng phân biệt một cảm biến hiện diện thực thụ với một cảm biến chuyển động đơn giản. Một bộ đầu dò phát hiện hiện diện được thiết kế tốt có thể trích xuất chữ ký vi-Doppler của hơi thở con người ở tần số 0,2–0,5 Hz từ mục tiêu cách xa 6–8 mét, có thể phân biệt chữ ký này với nhiễu môi trường (dòng khí HVAC, rung động công trình, chuyển động quạt), và có thể báo cáo trạng thái hiện diện với tỷ lệ dương tính thật ở người đứng yên trên 99% trong điều kiện kiểm soát. Việc hiểu kiến trúc và cấu hình của đầu dò phát hiện hiện diện là điều cần thiết đối với kỹ sư thiết kế cảm biến hiện diện mmWave, đội ngũ mua hàng đánh giá sản phẩm cảm biến, và đội ngũ triển khai tối ưu hiệu suất cảm biến thực địa.
Thuật ngữ "đầu dò phát hiện hiện diện" đề cập đến một khái niệm kỹ thuật cụ thể thường bị bỏ qua trong tài liệu tiếp thị và thậm chí trong tài liệu kỹ thuật của các sản phẩm cảm biến hiện diện thương mại. Trong khi tài liệu tiếp thị tập trung vào các thông số nổi bật (khoảng cách phát hiện, độ chính xác, kết nối), hiệu suất thực tế của một cảm biến hiện diện được quyết định bởi chất lượng của các đầu dò phát hiện hiện diện — các chức năng xử lý tín hiệu biến phản xạ radar thô thành trạng thái hiện diện đáng tin cậy. Bài viết này giải thích đầu dò phát hiện hiện diện là gì, chúng được triển khai như thế nào trong các cảm biến hiện diện mmWave hiện đại, cấu hình của chúng ảnh hưởng đến hiệu suất ra sao, và cách đánh giá cũng như tối ưu chúng cho một triển khai cụ thể.
Đầu dò phát hiện hiện diện: Kiến trúc chức năng
Kiến trúc chức năng của đầu dò phát hiện hiện diện trong một cảm biến hiện diện mmWave hiện đại có thể được chia thành bốn giai đoạn: xử lý khoảng cách, xử lý Doppler, trích xuất vi chuyển động và phân loại hiện diện. Mỗi giai đoạn biến đổi tín hiệu radar thô thành một biểu diễn tinh chỉnh hơn của vùng phát hiện, và chất lượng của mỗi giai đoạn quyết định trực tiếp đến hiệu suất tổng thể của cảm biến.
Đầu dò phát hiện hiện diện: Xử lý khoảng cách
Giai đoạn đầu tiên của đầu dò phát hiện hiện diện là xử lý khoảng cách. Trong radar FMCW, tín hiệu phát là một chirp có tần số quét tuyến tính qua một băng thông xác định (thường là 7 GHz ở băng tần 60 GHz) trong một khoảng thời gian ngắn (thường từ 50–200 micro giây). Tín hiệu phản xạ từ các mục tiêu trong vùng phát hiện được trộn với một bản sao của chirp phát, tạo ra tín hiệu beat có tần số tỷ lệ thuận với khoảng cách của mục tiêu. Đầu dò xử lý khoảng cách thực hiện biến đổi Fourier nhanh (FFT) trên tín hiệu beat này để xác định khoảng cách của mọi mục tiêu trong vùng phát hiện, tạo ra một "hồ sơ khoảng cách" (range profile) cho thấy sự phân bố năng lượng phản xạ trên tất cả các khoảng cách.
Độ phân giải khoảng cách của đầu dò này được quyết định bởi băng thông: c / (2 × B), trong đó c là tốc độ ánh sáng và B là băng thông. Với một cảm biến 60 GHz có băng thông 7 GHz, độ phân giải khoảng cách xấp xỉ 2,1 cm, đủ để phân biệt một người với giường, sàn nhà và các bức tường trong một phòng khách sạn điển hình. Một cảm biến 24 GHz với băng thông 250 MHz chỉ có độ phân giải khoảng cách 0,6 m — quá thô để phân biệt các mục tiêu riêng lẻ, và đây là một trong những lý do khiến băng tần 24 GHz kém phù hợp hơn cho phát hiện hiện diện.
Đầu dò xử lý khoảng cách thường được triển khai dưới dạng FFT tăng tốc bằng phần cứng trên chip thu phát radar, với đầu ra (hồ sơ khoảng cách) được chuyển đến vi điều khiển để xử lý tiếp. Chất lượng của đầu dò xử lý khoảng cách — bao gồm độ chính xác của việc tuyến tính hóa chirp, hiệu quả của hàm cửa sổ (thường là cửa sổ Hann hoặc Hamming để giảm rò rỉ phổ) và dải động của bộ chuyển đổi ADC — quyết định trực tiếp đến chất lượng của các giai đoạn xử lý tiếp theo.
Đầu dò phát hiện hiện diện: Xử lý Doppler
Giai đoạn thứ hai của đầu dò phát hiện hiện diện là xử lý Doppler. Trong radar FMCW, pha của tín hiệu beat qua các chirp liên tiếp chứa thông tin về vận tốc của các mục tiêu. Một mục tiêu đứng yên tạo ra tín hiệu beat với pha không đổi qua các chirp; một mục tiêu di chuyển tạo ra tín hiệu beat có pha dịch chuyển giữa các chirp, với độ dịch pha tỷ lệ thuận với vận tốc của mục tiêu. Đầu dò xử lý Doppler thực hiện FFT thứ hai trên các chirp của từng bin khoảng cách để xác định vận tốc của mọi mục tiêu ở mọi khoảng cách, tạo ra một "bản đồ khoảng cách–Doppler" (range-Doppler map) cho thấy sự phân bố năng lượng phản xạ trên tất cả các tổ hợp khoảng cách–vận tốc.
Độ phân giải vận tốc của đầu dò này được quyết định bởi bước sóng và thời lượng khung (thời gian thu các chirp). Với hệ thống 60 GHz có thời lượng khung 50 ms, độ phân giải vận tốc xấp xỉ 0,05 m/s, đủ để phát hiện chuyển động chậm của một người đang thở (0,01–0,05 m/s tại thành ngực). Hệ thống 24 GHz với cùng thời lượng khung có độ phân giải vận tốc xấp xỉ 0,12 m/s — quá thô để phát hiện hơi thở một cách đáng tin cậy.
Đầu dò xử lý Doppler thường được triển khai dưới dạng FFT tăng tốc bằng phần cứng (hoặc FFT phần mềm trên vi điều khiển, tùy thuộc vào kiến trúc chip). Chất lượng của đầu dò xử lý Doppler — bao gồm độ chính xác của tính liên kết pha giữa các chirp, hiệu quả của việc loại bỏ nhiễu nền (trừ đi bản đồ khoảng cách–Doppler trung bình để loại bỏ nhiễu nền tĩnh) và lựa chọn kích thước FFT — quyết định khả năng của cảm biến trong việc phát hiện mục tiêu di chuyển chậm và đứng yên.
Đầu dò phát hiện hiện diện: Trích xuất vi chuyển động
Giai đoạn thứ ba của đầu dò phát hiện hiện diện là trích xuất vi chuyển động. Đây chính là đầu dò phân biệt một cảm biến hiện diện thực thụ với một cảm biến chuyển động. Đầu dò xử lý Doppler tạo ra bản đồ khoảng cách–Doppler cho thấy vận tốc của các mục tiêu, nhưng một người đang ngủ tạo ra chữ ký Doppler rất chậm (0,2–0,5 Hz tại thành ngực) và được điều biến theo thời gian chứ không phải một vận tốc không đổi. Đầu dò trích xuất vi chuyển động phân tích chữ ký Doppler biến thiên theo thời gian tại từng bin khoảng cách để xác định các thành phần tuần hoàn (hơi thở, nhịp tim) báo hiệu sự hiện diện của con người.
Đầu dò trích xuất vi chuyển động thường sử dụng một hoặc nhiều kỹ thuật sau:
- Phân tích thời gian–tần số: thực hiện biến đổi Fourier thời gian ngắn (STFT) hoặc biến đổi wavelet trên chữ ký Doppler biến thiên theo thời gian tại từng bin khoảng cách, để xác định các thành phần tần số của vi chuyển động.
- Tự tương quan: tính toán tự tương quan của chữ ký Doppler biến thiên theo thời gian tại từng bin khoảng cách, để xác định các thành phần tuần hoàn (hơi thở tạo ra một đỉnh trong tự tương quan tại chu kỳ thở, thường từ 2–5 giây).
- Phân tích phổ: tính toán mật độ phổ công suất của chữ ký Doppler biến thiên theo thời gian tại từng bin khoảng cách, để xác định các thành phần tần số trội (hơi thở tạo ra một đỉnh trong phổ ở 0,2–0,5 Hz).
- Máy học: sử dụng mạng nơ-ron đã huấn luyện hoặc máy vector hỗ trợ (SVM) để phân loại chữ ký Doppler biến thiên theo thời gian thành "hơi thở con người", "nhiễu môi trường" hoặc "không có chuyển động".
Đầu dò trích xuất vi chuyển động là đầu dò tốn kém tính toán nhất trong các đầu dò phát hiện hiện diện, và thường được triển khai dưới dạng hàm phần mềm trên vi điều khiển (hoặc trên một bộ suy luận chuyên dụng, nếu cảm biến có trang bị). Chất lượng của đầu dò trích xuất vi chuyển động — bao gồm độ chính xác của phân tích thời gian–tần số, độ bền vững của tự tương quan trước nhiễu và chất lượng mô hình máy học — quyết định khả năng của cảm biến trong việc phát hiện người đứng yên.
Đầu dò phát hiện hiện diện: Phân loại hiện diện
Giai đoạn thứ tư của đầu dò phát hiện hiện diện là phân loại hiện diện. Đầu dò này nhận đầu ra của đầu dò trích xuất vi chuyển động (các chữ ký vi chuyển động được phát hiện tại từng bin khoảng cách) và tạo ra trạng thái hiện diện cuối cùng: "có người", "không có người" hoặc "không xác định". Đầu dò phân loại cũng có thể tạo ra các thông tin bổ sung, chẳng hạn như số người, vị trí của những người hiện diện và hoạt động của họ (ngủ, ngồi, đi lại, té ngã).
Đầu dò phân loại hiện diện thường sử dụng kết hợp giữa logic dựa trên quy tắc và máy học:
- Logic dựa trên quy tắc: nếu đầu dò trích xuất vi chuyển động phát hiện một thành phần tuần hoàn ở 0,2–0,5 Hz tại bất kỳ bin khoảng cách nào, đầu dò phân loại sẽ báo "có người". Nếu không phát hiện thành phần tuần hoàn nào tại bất kỳ bin khoảng cách nào trong một khoảng thời gian xác định (thường từ 10–30 giây), đầu dò phân loại sẽ báo "không có người".
- Máy học: một mạng nơ-ron đã huấn luyện nhận bản đồ khoảng cách–Doppler và các chữ ký vi chuyển động làm đầu vào, và tạo ra xác suất hiện diện tại từng bin khoảng cách. Đầu dò phân loại báo "có người" nếu xác suất vượt quá một ngưỡng (thường từ 0,5–0,9, tùy thuộc vào sự cân bằng mong muốn giữa dương tính giả và âm tính giả).
Chất lượng của đầu dò phân loại hiện diện — bao gồm độ chính xác của mô hình máy học, độ bền vững của logic quy tắc trước các trường hợp biên và cách thiết lập ngưỡng xác suất phù hợp — quyết định hiệu suất cuối cùng của cảm biến hiện diện về tỷ lệ dương tính thật, tỷ lệ dương tính giả và độ trễ phát hiện.
Đầu dò phát hiện hiện diện: Cấu hình và tinh chỉnh
Cấu hình và tinh chỉnh đầu dò phát hiện hiện diện là một phần quan trọng của quy trình thiết kế cảm biến, đồng thời cũng là mối quan tâm của các đội ngũ triển khai cần tối ưu hiệu suất cảm biến cho một môi trường cụ thể. Các tham số cấu hình chính bao gồm:
Đầu dò phát hiện hiện diện: Cấu hình chirp
Cấu hình chirp quyết định độ phân giải khoảng cách và vận tốc của cảm biến. Các tham số chính bao gồm:
- Băng thông: dải tần số mà chirp quét qua (thường từ 4–7 GHz ở băng tần 60 GHz). Băng thông rộng hơn cho độ phân giải khoảng cách tốt hơn nhưng đòi hỏi nhiều sức mạnh xử lý hơn.
- Thời lượng chirp: thời gian chirp được quét (thường từ 50–200 micro giây). Thời lượng chirp ngắn hơn cho tốc độ khung hình nhanh hơn nhưng có thể giảm tỷ lệ tín hiệu trên nhiễu.
- Số chirp mỗi khung: số chirp được thu trong một khung duy nhất (thường từ 16–256). Số chirp lớn hơn cho độ phân giải vận tốc tốt hơn nhưng làm tăng thời lượng khung.
- Tốc độ khung hình: số khung được thu mỗi giây (thường từ 10–20 Hz). Tốc độ khung hình cao hơn cho độ phân giải thời gian tốt hơn nhưng làm tăng tải xử lý.
Cấu hình chirp là sự cân bằng giữa độ phân giải khoảng cách, độ phân giải vận tốc, tốc độ khung hình và sức mạnh xử lý. Một cấu hình điển hình cho cảm biến hiện diện 60 GHz là băng thông 7 GHz, thời lượng chirp 100 micro giây, 64 chirp mỗi khung và tốc độ khung hình 20 Hz, mang lại độ phân giải khoảng cách 2,1 cm, độ phân giải vận tốc 0,05 m/s và thời lượng khung 50 ms.
Đầu dò phát hiện hiện diện: Ngưỡng phát hiện
Các ngưỡng phát hiện quyết định độ nhạy của đầu dò phát hiện hiện diện. Các ngưỡng chính bao gồm:
- Ngưỡng khoảng cách: năng lượng phản xạ tối thiểu tại một bin khoảng cách để bin đó được coi là mục tiêu tiềm năng. Ngưỡng thấp hơn làm tăng độ nhạy nhưng có thể làm tăng dương tính giả.
- Ngưỡng Doppler: năng lượng Doppler tối thiểu tại một bin khoảng cách–vận tốc để bin đó được coi là mục tiêu tiềm năng. Ngưỡng thấp hơn làm tăng độ nhạy nhưng có thể làm tăng dương tính giả.
- Ngưỡng vi chuyển động: năng lượng thành phần tuần hoàn tối thiểu tại một bin khoảng cách để bin đó được coi là có người. Ngưỡng thấp hơn làm tăng độ nhạy nhưng có thể làm tăng dương tính giả.
- Ngưỡng phân loại: xác suất hiện diện tối thiểu để đầu dò phân loại báo "có người". Ngưỡng thấp hơn làm tăng tỷ lệ dương tính thật nhưng có thể làm tăng tỷ lệ dương tính giả.
Các ngưỡng phát hiện thường do nhà sản xuất cảm biến thiết lập nhằm đảm bảo hiệu năng cân bằng trên nhiều môi trường, nhưng đội ngũ triển khai có thể điều chỉnh để tối ưu hiệu suất cho một môi trường cụ thể. Ví dụ, trong môi trường có dòng khí HVAC mạnh (có thể tạo ra các chữ ký vi-Doppler trông giống hơi thở người), ngưỡng vi chuyển động có thể được tăng lên để giảm dương tính giả, đổi lại tỷ lệ dương tính thật giảm nhẹ.
Đầu dò phát hiện hiện diện: Lọc và khử nhiễu
Các chức năng lọc và khử nhiễu trong đầu dò phát hiện hiện diện là yếu tố thiết yếu để đạt độ chính xác cao trong môi trường thực tế. Các bộ lọc chính bao gồm:
- Loại bỏ nhiễu nền: trừ đi bản đồ khoảng cách–Doppler trung bình khỏi mỗi khung để loại bỏ nhiễu nền tĩnh (tường, nội thất, vật cố định). Điều này rất cần thiết để phát hiện mục tiêu di chuyển và đứng yên trên nền các phản xạ tĩnh.
- Lọc không gian: lọc bản đồ khoảng cách–Doppler để loại bỏ các mục tiêu nằm ngoài vùng phát hiện dự kiến (ví dụ: mục tiêu vượt quá khoảng cách tối đa, hoặc mục tiêu ở các góc ngoài trường nhìn).
- Lọc thời gian: lọc trạng thái hiện diện theo thời gian để làm mượt các dương tính giả và âm tính giả ngắn ngủi. Một bộ lọc thời gian điển hình yêu cầu trạng thái hiện diện phải ổn định trong 2–5 giây trước khi báo thay đổi, giúp giảm tỷ lệ dương tính giả đổi lại độ trễ phát hiện cao hơn một chút.
- Lọc môi trường: lọc các chữ ký vi chuyển động để phân biệt hơi thở người với chuyển động môi trường (dòng khí HVAC, chuyển động rèm cửa, chuyển động quạt). Điều này thường được thực hiện bằng mô hình máy học đã được huấn luyện trên tập dữ liệu chữ ký vi chuyển động của người và môi trường.
Chất lượng của các chức năng lọc và khử nhiễu thường là điểm khác biệt giữa một cảm biến hiện diện hoạt động tốt trong phòng kiểm soát và một cảm biến hoạt động tốt trong triển khai thực tế. Một cảm biến với bộ lọc môi trường kém có thể đạt tỷ lệ dương tính thật 99% trong phòng kiểm tra nhưng chỉ 80% trong một phòng khách sạn thực tế với HVAC đang hoạt động.
Đầu dò phát hiện hiện diện: Tối ưu hiệu suất
Tối ưu hiệu suất của đầu dò phát hiện hiện diện cho một triển khai cụ thể đòi hỏi phải hiểu các sự đánh đổi giữa các chỉ số hiệu suất chính: tỷ lệ dương tính thật, tỷ lệ dương tính giả, độ trễ phát hiện và sức mạnh xử lý. Các phần sau mô tả chiến lược tối ưu cho từng chỉ số.
Đầu dò phát hiện hiện diện: Tối đa hóa tỷ lệ dương tính thật
Tỷ lệ dương tính thật (TPR) là phần trăm thời gian mà một người hiện diện được báo cáo chính xác là có người. Để tối đa hóa TPR:
- Sử dụng cấu hình chirp băng thông rộng: cảm biến 60 GHz với băng thông 7 GHz cung cấp độ phân giải khoảng cách và độ nhạy vi-Doppler tốt nhất.
- Sử dụng ngưỡng vi chuyển động nhạy: ngưỡng thấp hơn làm tăng xác suất phát hiện sự hiện diện của con người, đổi lại tỷ lệ dương tính giả có thể cao hơn.
- Sử dụng đầu dò trích xuất vi chuyển động bền vững: mô hình máy học được huấn luyện trên tập dữ liệu đa dạng các chữ ký vi chuyển động của con người sẽ bền vững hơn trước sự biến động hành vi của người dùng (độ sâu thở khác nhau, tư thế ngủ khác nhau) so với bộ phân loại dựa trên quy tắc.
- Sử dụng bộ lọc thời gian dài: yêu cầu trạng thái hiện diện ổn định trong 2–5 giây trước khi báo thay đổi giúp giảm xác suất bỏ sót một sự hiện diện ngắn, đổi lại độ trễ phát hiện cao hơn một chút.
Đầu dò phát hiện hiện diện: Giảm thiểu tỷ lệ dương tính giả
Tỷ lệ dương tính giả (FPR) là phần trăm thời gian cảm biến báo có người trong khi phòng thực tế trống rỗng. Để giảm thiểu FPR:
- Sử dụng loại bỏ nhiễu nền mạnh: trừ đi bản đồ khoảng cách–Doppler trung bình sẽ loại bỏ nhiễu nền tĩnh có thể bị nhầm là sự hiện diện của con người.
- Sử dụng bộ lọc môi trường bền vững: mô hình máy học được huấn luyện trên tập dữ liệu chữ ký vi chuyển động môi trường (dòng khí HVAC, chuyển động rèm cửa, chuyển động quạt) sẽ bền vững hơn trước dương tính giả so với bộ phân loại ngưỡng đơn giản.
- Sử dụng ngưỡng vi chuyển động cao: ngưỡng cao hơn làm giảm xác suất báo có người khi vi chuyển động thực chất là của môi trường, đổi lại tỷ lệ dương tính thật có thể thấp hơn.
- Sử dụng bộ lọc thời gian dài: yêu cầu trạng thái hiện diện ổn định trong 2–5 giây trước khi báo thay đổi giúp giảm xác suất báo một dương tính giả ngắn ngủi.
Đầu dò phát hiện hiện diện: Giảm thiểu độ trễ phát hiện
Độ trễ phát hiện là khoảng thời gian giữa lúc một người bước vào vùng phát hiện và lúc cảm biến báo cáo thay đổi. Để giảm thiểu độ trễ phát hiện:
- Sử dụng tốc độ khung hình cao: tốc độ khung hình cao hơn (20 Hz trở lên) cung cấp độ phân giải thời gian tốt hơn và giảm độ trễ của việc trích xuất vi chuyển động.
- Sử dụng bộ lọc thời gian ngắn: chỉ yêu cầu trạng thái hiện diện ổn định trong 1–2 giây trước khi báo thay đổi giúp giảm độ trễ, đổi lại tỷ lệ dương tính giả có thể cao hơn.
- Sử dụng đầu dò phân loại nhanh: đầu dò phân loại tăng tốc bằng phần cứng (hoặc mô hình máy học nhẹ) giúp giảm thời gian xử lý mỗi khung.
Đầu dò phát hiện hiện diện: Giảm thiểu sức mạnh xử lý
Sức mạnh xử lý mà các đầu dò phát hiện hiện diện đòi hỏi quyết định mức tiêu thụ điện năng của cảm biến — một yếu tố then chốt đối với các triển khai dùng pin. Để giảm thiểu sức mạnh xử lý:
- Sử dụng cấu hình theo chu kỳ nhiệm vụ: bộ thu phát radar và đường ống xử lý tín hiệu chỉ hoạt động trong một burst ngắn (thường từ 50–200 ms) sau mỗi 1–5 giây, và ở chế độ ngủ trong phần thời gian còn lại. Điều này giảm 80–95% sức mạnh xử lý trung bình, đổi lại độ trễ phát hiện cao hơn.
- Sử dụng FFT tăng tốc bằng phần cứng: các phép FFT khoảng cách và Doppler được thực hiện trên chip thu phát radar (có bộ tăng tốc FFT phần cứng chuyên dụng) thay vì trên vi điều khiển, giúp giảm tải xử lý trên vi điều khiển.
- Sử dụng đầu dò phân loại nhẹ: bộ phân loại dựa trên quy tắc hoặc mạng nơ-ron nhỏ đòi hỏi ít sức mạnh xử lý hơn mạng nơ-ron lớn, đổi lại độ chính xác có thể thấp hơn.
Đầu dò phát hiện hiện diện: Đánh giá và đo hiệu năng
Đánh giá và đo hiệu năng của đầu dò phát hiện hiện diện là điều cần thiết đối với cả nhà sản xuất cảm biến (cần kiểm chứng thiết kế của mình) và các đội ngũ triển khai (cần chọn đúng cảm biến cho ứng dụng của họ). Việc đánh giá nên dựa trên một phương pháp kiểm tra có cấu trúc, đo lường các chỉ số hiệu suất chính trong cả điều kiện kiểm soát lẫn điều kiện thực tế.
Đầu dò phát hiện hiện diện: Kiểm tra trong điều kiện kiểm soát
Kiểm tra trong điều kiện kiểm soát được tiến hành trong một phòng kiểm tra có kích thước, điều kiện môi trường và hành vi người dùng đã biết. Phương pháp kiểm tra thường bao gồm:
- Kiểm tra người đứng yên: một người ngồi hoặc nằm trong vùng phát hiện trong một khoảng thời gian xác định (thường từ 30–60 phút), và trạng thái hiện diện của cảm biến được ghi lại. Tỷ lệ dương tính thật được tính bằng phần trăm thời gian cảm biến báo chính xác "có người".
- Kiểm tra phòng trống: vùng phát hiện để trống trong một khoảng thời gian xác định (thường là 24 giờ), và trạng thái hiện diện của cảm biến được ghi lại. Tỷ lệ dương tính giả được tính bằng phần trăm thời gian cảm biến báo sai "có người".
- Kiểm tra độ trễ: một người bước vào vùng phát hiện, và thời gian giữa lúc vào và lúc cảm biến báo "có người" được đo. Thử nghiệm được lặp lại nhiều lần để tính trung bình và phân bố của độ trễ phát hiện.
- Kiểm tra nhiều người: nhiều người cùng ở trong vùng phát hiện, và số người do cảm biến đếm được ghi lại. Độ chính xác đếm được tính bằng phần trăm thời gian cảm biến báo đúng số người hiện diện.
Kiểm tra trong điều kiện kiểm soát cung cấp một cơ sở so sánh cho hiệu suất của cảm biến, nhưng không bao phủ toàn bộ các điều kiện thực tế (dòng khí HVAC, nội thất, sự biến động của người dùng). Một cảm biến hoạt động tốt trong kiểm tra kiểm soát có thể hoạt động kém trong triển khai thực tế nếu các đầu dò phát hiện hiện diện của nó không bền vững trước biến động môi trường.
Đầu dò phát hiện hiện diện: Kiểm tra thực tế
Kiểm tra thực tế được tiến hành ngay trong môi trường triển khai thực tế (phòng khách sạn, văn phòng, cơ sở y tế) trong một khoảng thời gian dài (thường từ 1–4 tuần). Phương pháp kiểm tra thường bao gồm:
- Thu thập dữ liệu đối chiếu: trạng thái hiện diện thực tế của phòng được ghi lại thủ công (bởi người quan sát) hoặc tự động (bởi một cảm biến tham chiếu, chẳng hạn camera có xử lý ngay trên thiết bị). Dữ liệu đối chiếu được so sánh với trạng thái hiện diện của cảm biến để tính tỷ lệ dương tính thật, tỷ lệ dương tính giả và độ trễ phát hiện.
- Giám sát môi trường: các điều kiện môi trường trong phòng (dòng khí HVAC, nhiệt độ, độ ẩm, chiếu sáng) được ghi lại để xác định bất kỳ tương quan nào giữa điều kiện môi trường và hiệu suất cảm biến.
- Sự biến động của người dùng: thử nghiệm bao gồm nhiều hành vi khác nhau (ngủ, ngồi, đi lại, đọc sách, xem TV) để đánh giá độ bền vững của cảm biến trước sự biến động hành vi của người dùng.
Kiểm tra thực tế là cách đáng tin cậy nhất để đánh giá hiệu suất của đầu dò phát hiện hiện diện, nhưng cũng tốn kém và tốn thời gian nhất. Một đợt kiểm tra thực tế điển hình cho triển khai phòng khách sạn gồm việc lắp cảm biến vào 5–10 phòng trong 2–4 tuần, thu thập dữ liệu đối chiếu và phân tích hiệu suất.
Đầu dò phát hiện hiện diện: Các chế độ lỗi thường gặp
Bất chấp sự trưởng thành của công nghệ, một số chế độ lỗi thường gặp có thể làm suy giảm hiệu suất của đầu dò phát hiện hiện diện. Các chế độ lỗi phổ biến nhất là:
Đầu dò phát hiện hiện diện: Dương tính giả do HVAC
Dòng khí HVAC có thể tạo ra các chữ ký vi-Doppler trông giống hơi thở người, đặc biệt khi dòng khí hỗn loạn hoặc khi nó tương tác với rèm cửa, rèm che hoặc các vật nhẹ khác. Một đầu dò phát hiện hiện diện không bền vững trước vi chuyển động do HVAC gây ra có thể báo dương tính giả khi phòng trống nhưng HVAC đang chạy. Biện pháp khắc phục là sử dụng một bộ lọc môi trường đã được huấn luyện trên tập dữ liệu chữ ký vi chuyển động do HVAC gây ra, và lắp cảm biến cách xa các cửa gió HVAC (tối thiểu 0,5 m).
Đầu dò phát hiện hiện diện: Mục tiêu ma do đa đường truyền
Hiện tượng đa đường truyền (phản xạ tín hiệu radar từ tường, sàn nhà và nội thất) có thể tạo ra các mục tiêu ma không có thật, gây nhầm lẫn cho các đầu dò phát hiện hiện diện. Biện pháp khắc phục là sử dụng mảng ăng-ten MIMO với lọc không gian để loại bỏ đa đường truyền, và lắp cảm biến ở vị trí có tầm nhìn thông thoáng đến vùng phát hiện.
Đầu dò phát hiện hiện diện: Sự biến động của người dùng
Mỗi người có độ sâu thở khác nhau, tư thế ngủ khác nhau và đặc điểm vi chuyển động khác nhau, có thể ảnh hưởng đến hiệu suất của các đầu dò phát hiện hiện diện. Một đầu dò được huấn luyện trên tập dữ liệu hạn chế có thể hoạt động tốt với một số người nhưng kém với người khác. Biện pháp khắc phục là sử dụng mô hình máy học được huấn luyện trên tập dữ liệu đa dạng các chữ ký vi chuyển động của người dùng, và kiểm chứng mô hình trên một tập kiểm tra riêng biệt bao gồm nhiều kiểu người dùng khác nhau.
Đầu dò phát hiện hiện diện: Trôi dạt môi trường
Hiệu suất của đầu dò phát hiện hiện diện có thể trôi dạt theo thời gian do thay đổi môi trường (xếp lại nội thất, xuất hiện vật mới trong phòng, thay đổi cấu hình HVAC). Một đầu dò được hiệu chuẩn khi lắp đặt có thể hoạt động kém sau nhiều tháng hoặc nhiều năm nếu môi trường đã thay đổi. Biện pháp khắc phục là sử dụng một đầu dò thích ứng liên tục học chữ ký nền của phòng và cập nhật đường cơ sở của nó, đồng thời hiệu chuẩn lại cảm biến định kỳ nếu môi trường thay đổi đáng kể.
Đầu dò phát hiện hiện diện: Lưu ý khi mua hàng
Đối với đội ngũ mua hàng đang đánh giá các sản phẩm cảm biến hiện diện, chất lượng của đầu dò phát hiện hiện diện là một yếu tố quan trọng nhưng thường bị bỏ qua. Các câu hỏi sau nên được đặt ra cho nhà cung cấp cảm biến:
- Cấu hình chirp là gì? (băng thông, thời lượng chirp, số chirp mỗi khung, tốc độ khung hình). Cảm biến 60 GHz với băng thông 7 GHz và tốc độ khung hình 20 Hz là mức cơ sở cho phát hiện hiện diện hiệu suất cao.
- Phương pháp trích xuất vi chuyển động là gì? (phân tích thời gian–tần số, tự tương quan, phân tích phổ, máy học). Đầu dò dựa trên máy học thường bền vững hơn đầu dò dựa trên quy tắc.
- Phương pháp phân loại là gì? (dựa trên quy tắc, máy học, kết hợp). Cách tiếp cận kết hợp (quy tắc cho trạng thái hiện diện cơ bản, máy học cho phân loại hoạt động) thường cho độ chính xác cao nhất.
- Phương pháp lọc môi trường là gì? (loại bỏ nhiễu nền, lọc không gian, lọc thời gian, lọc môi trường). Đầu dò với bộ lọc môi trường bền vững là điều cần thiết cho triển khai thực tế.
- Giao diện cấu hình là gì? (đội ngũ triển khai có thể điều chỉnh các ngưỡng phát hiện không?). Cảm biến có ngưỡng cấu hình được cho phép đội ngũ triển khai tối ưu hiệu suất cho một môi trường cụ thể.
- Phương pháp kiểm tra và kết quả kiểm tra là gì? (kiểm tra kiểm soát, kiểm tra thực tế, tỷ lệ dương tính thật, tỷ lệ dương tính giả, độ trễ phát hiện). Nhà cung cấp cung cấp dữ liệu kiểm tra toàn diện đáng tin hơn nhà cung cấp chỉ đưa ra các tuyên bố tiếp thị.
Đầu dò phát hiện hiện diện: Xu hướng tương lai
Thị trường đầu dò phát hiện hiện diện đang tiến hóa nhanh chóng, được thúc đẩy bởi những tiến bộ trong công nghệ chipset mmWave, máy học và nhu cầu ngày càng tăng về dữ liệu hiện diện chính xác. Một số xu hướng đang định hình tương lai của thị trường.
Đầu dò phát hiện hiện diện: AI biên và suy luận trên thiết bị
Việc sử dụng ngày càng phổ biến AI biên (edge AI) và suy luận trên thiết bị đang cho phép các đầu dò phát hiện hiện diện tinh vi hơn, có thể chạy ngay trên chính cảm biến mà không cần kết nối đám mây. Một cảm biến hiện diện hiện đại có thể chạy mạng nơ-ron cục bộ để phân loại sự kiện hiện diện, phát hiện té ngã và nhận dạng hoạt động, tất cả trong phạm vi ngân sách điện năng của một thiết bị dùng pin. Xu hướng này làm giảm lượng dữ liệu truyền lên đám mây (cải thiện quyền riêng tư) và nâng cao độ chính xác cũng như khả năng phản hồi của các đầu dò phát hiện hiện diện.
Đầu dò phát hiện hiện diện: Cảm biến đa phương thức
Sự hội tụ của radar mmWave với các phương thức cảm biến khác (PIR, siêu âm, âm học, CO₂) đang cho phép các đầu dò phát hiện hiện diện đa phương thức tận dụng thế mạnh của từng công nghệ. Một đầu dò đa phương thức có thể dùng radar mmWave cho phát hiện hiện diện chính, PIR cho phát hiện chuyển động nhanh và CO₂ cho ước lượng hiện diện dài hạn, kết hợp các đầu ra để đạt độ chính xác cao hơn bất kỳ công nghệ đơn lẻ nào. Xu hướng này đặc biệt phù hợp với các ứng dụng đòi hỏi độ chính xác rất cao (y tế, an ninh) hoặc hoạt động trong môi trường khắc nghiệt (công nghiệp, ngoài trời).
Đầu dò phát hiện hiện diện: Đầu dò thích ứng và tự học
Sự phát triển của các đầu dò phát hiện hiện diện thích ứng và tự học — có thể liên tục học chữ ký nền của phòng và cập nhật đường cơ sở — đang giải quyết vấn đề trôi dạt môi trường. Một đầu dò thích ứng có thể phát hiện thay đổi trong môi trường (xếp lại nội thất, vật mới, thay đổi cấu hình HVAC) và điều chỉnh các ngưỡng phát hiện tương ứng, duy trì độ chính xác cao trong suốt vòng đời cảm biến mà không cần hiệu chuẩn lại thủ công.
Đầu dò phát hiện hiện diện: Kết luận
Đầu dò phát hiện hiện diện chính là chìa khóa ẩn đằng sau hiệu suất của bất kỳ cảm biến hiện diện mmWave nào, và việc hiểu kiến trúc, cấu hình cùng cách tối ưu của chúng là điều cần thiết đối với kỹ sư, đội ngũ mua hàng và đội ngũ triển khai. Một bộ đầu dò phát hiện hiện diện được thiết kế tốt — với cấu hình chirp băng thông rộng, phương pháp trích xuất vi chuyển động bền vững, cách tiếp cận phân loại kết hợp và lọc môi trường toàn diện — có thể đạt tỷ lệ dương tính thật ở người đứng yên trên 99% trong kiểm tra kiểm soát và trên 95% trong triển khai thực tế, với tỷ lệ dương tính giả dưới 1% và độ trễ phát hiện dưới 3 giây.
Đối với đội ngũ mua hàng, chất lượng của đầu dò phát hiện hiện diện nên là tiêu chí đánh giá hàng đầu, song song với các thông số nổi bật (khoảng cách phát hiện, độ chính xác, kết nối). Một nhà cung cấp có thể cung cấp mô tả kỹ thuật chi tiết về đầu dò phát hiện hiện diện của mình, dữ liệu kiểm tra toàn diện và giao diện cấu hình để tối ưu là ứng viên mạnh hơn nhà cung cấp chỉ đưa ra các tuyên bố tiếp thị. Đối với đội ngũ triển khai, khả năng cấu hình và tinh chỉnh đầu dò phát hiện hiện diện cho một môi trường cụ thể là điều cần thiết để đạt các mức độ chính xác cao đủ biện minh cho chi phí cao hơn của cảm biến hiện diện mmWave so với cảm biến chuyển động PIR. Với đầu dò phát hiện hiện diện phù hợp, cấu hình phù hợp và tối ưu phù hợp, một cảm biến hiện diện mmWave có thể mang lại mức độ nhận biết hiện diện mà không công nghệ nào khác có thể đạt được.
Một phần nội dung bài viết được tạo bởi AI và được tối ưu hóa về độ chính xác chuyên môn cũng như khả năng đọc.
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
2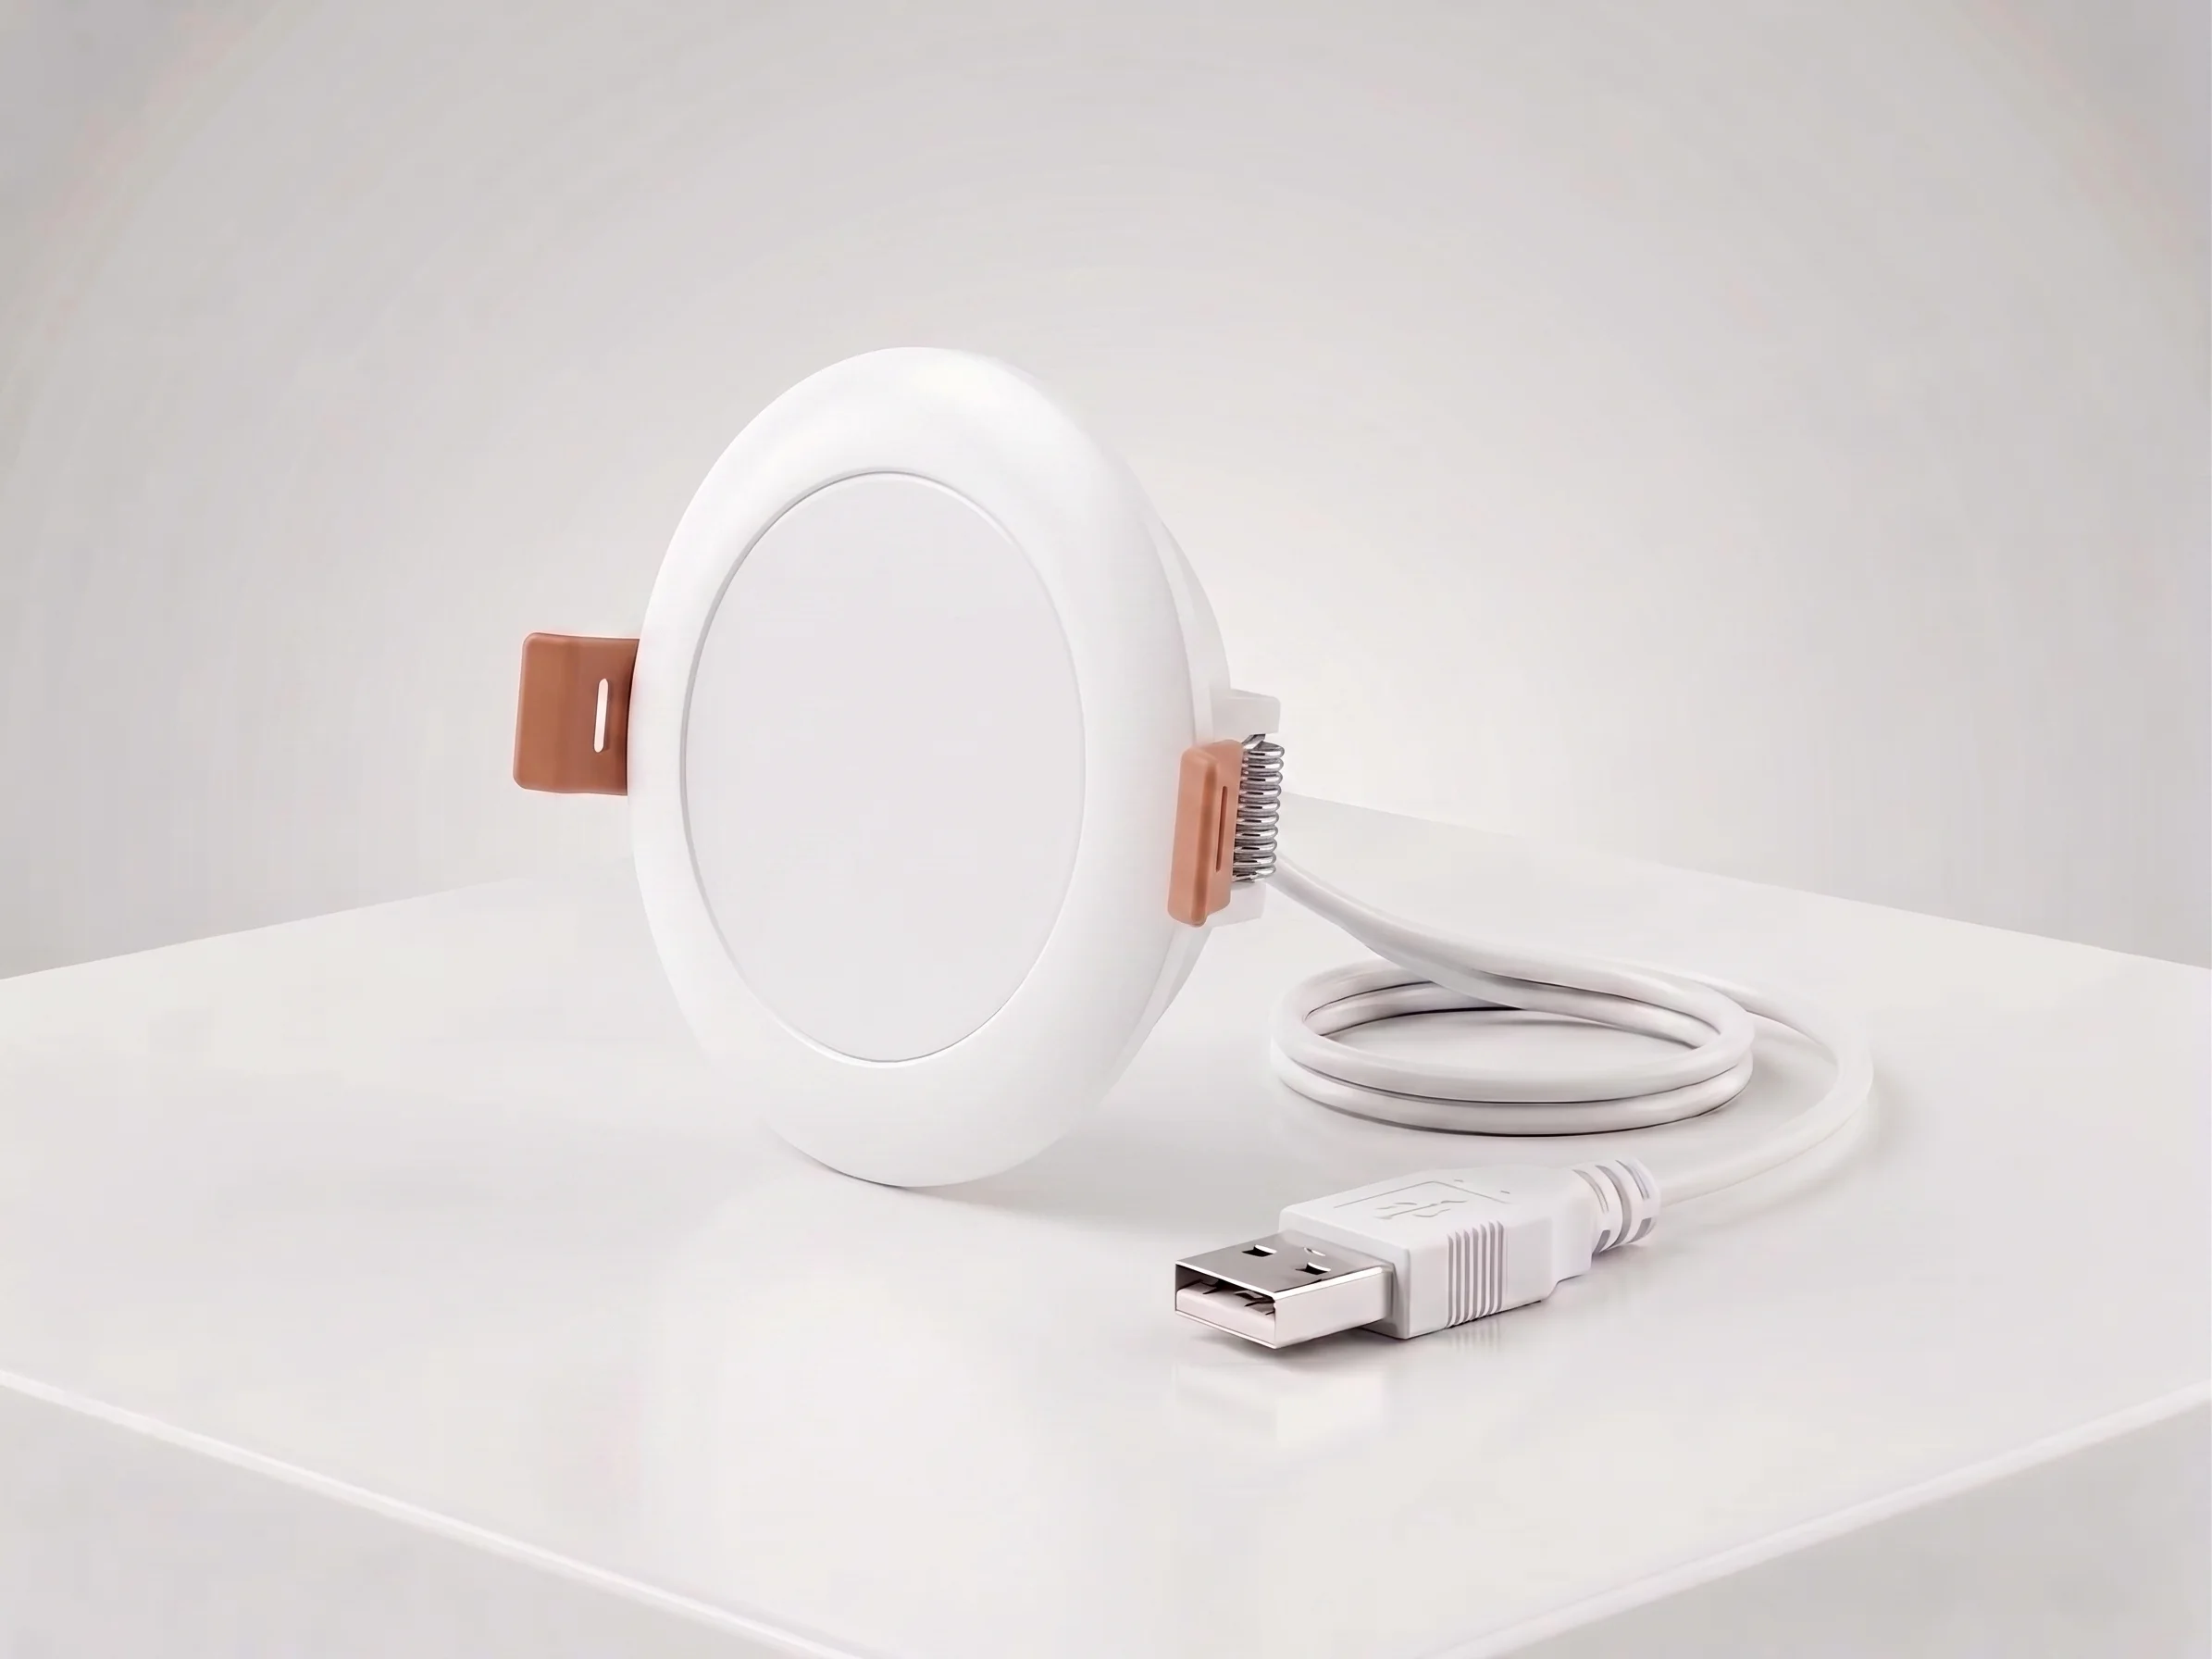
Cảm Biến Hiện Diện Con Người mmWave Âm Trần — Zigbee
Cảm biến hiện diện mmWave âm trần 24GHz, phát hiện chuyển động 10m, vi chuyển động 2.5m, hô hấp, 120°, DC5V, Zigbee 3.0. Cho khách sạn, tự động hóa thương mại.
contentGraph.reasons.explicit
Cảm biến hiện diện con người mmWave âm trần — WiFi
Cảm biến hiện diện mmWave 24GHz: phát hiện chuyển động 10m, vi chuyển động 2,5m, nhịp thở; 120°, DC5V, WiFi 2.4GHz, không cần gateway cho khách sạn, căn hộ.
contentGraph.reasons.explicit
contentGraph.sections.solutions
1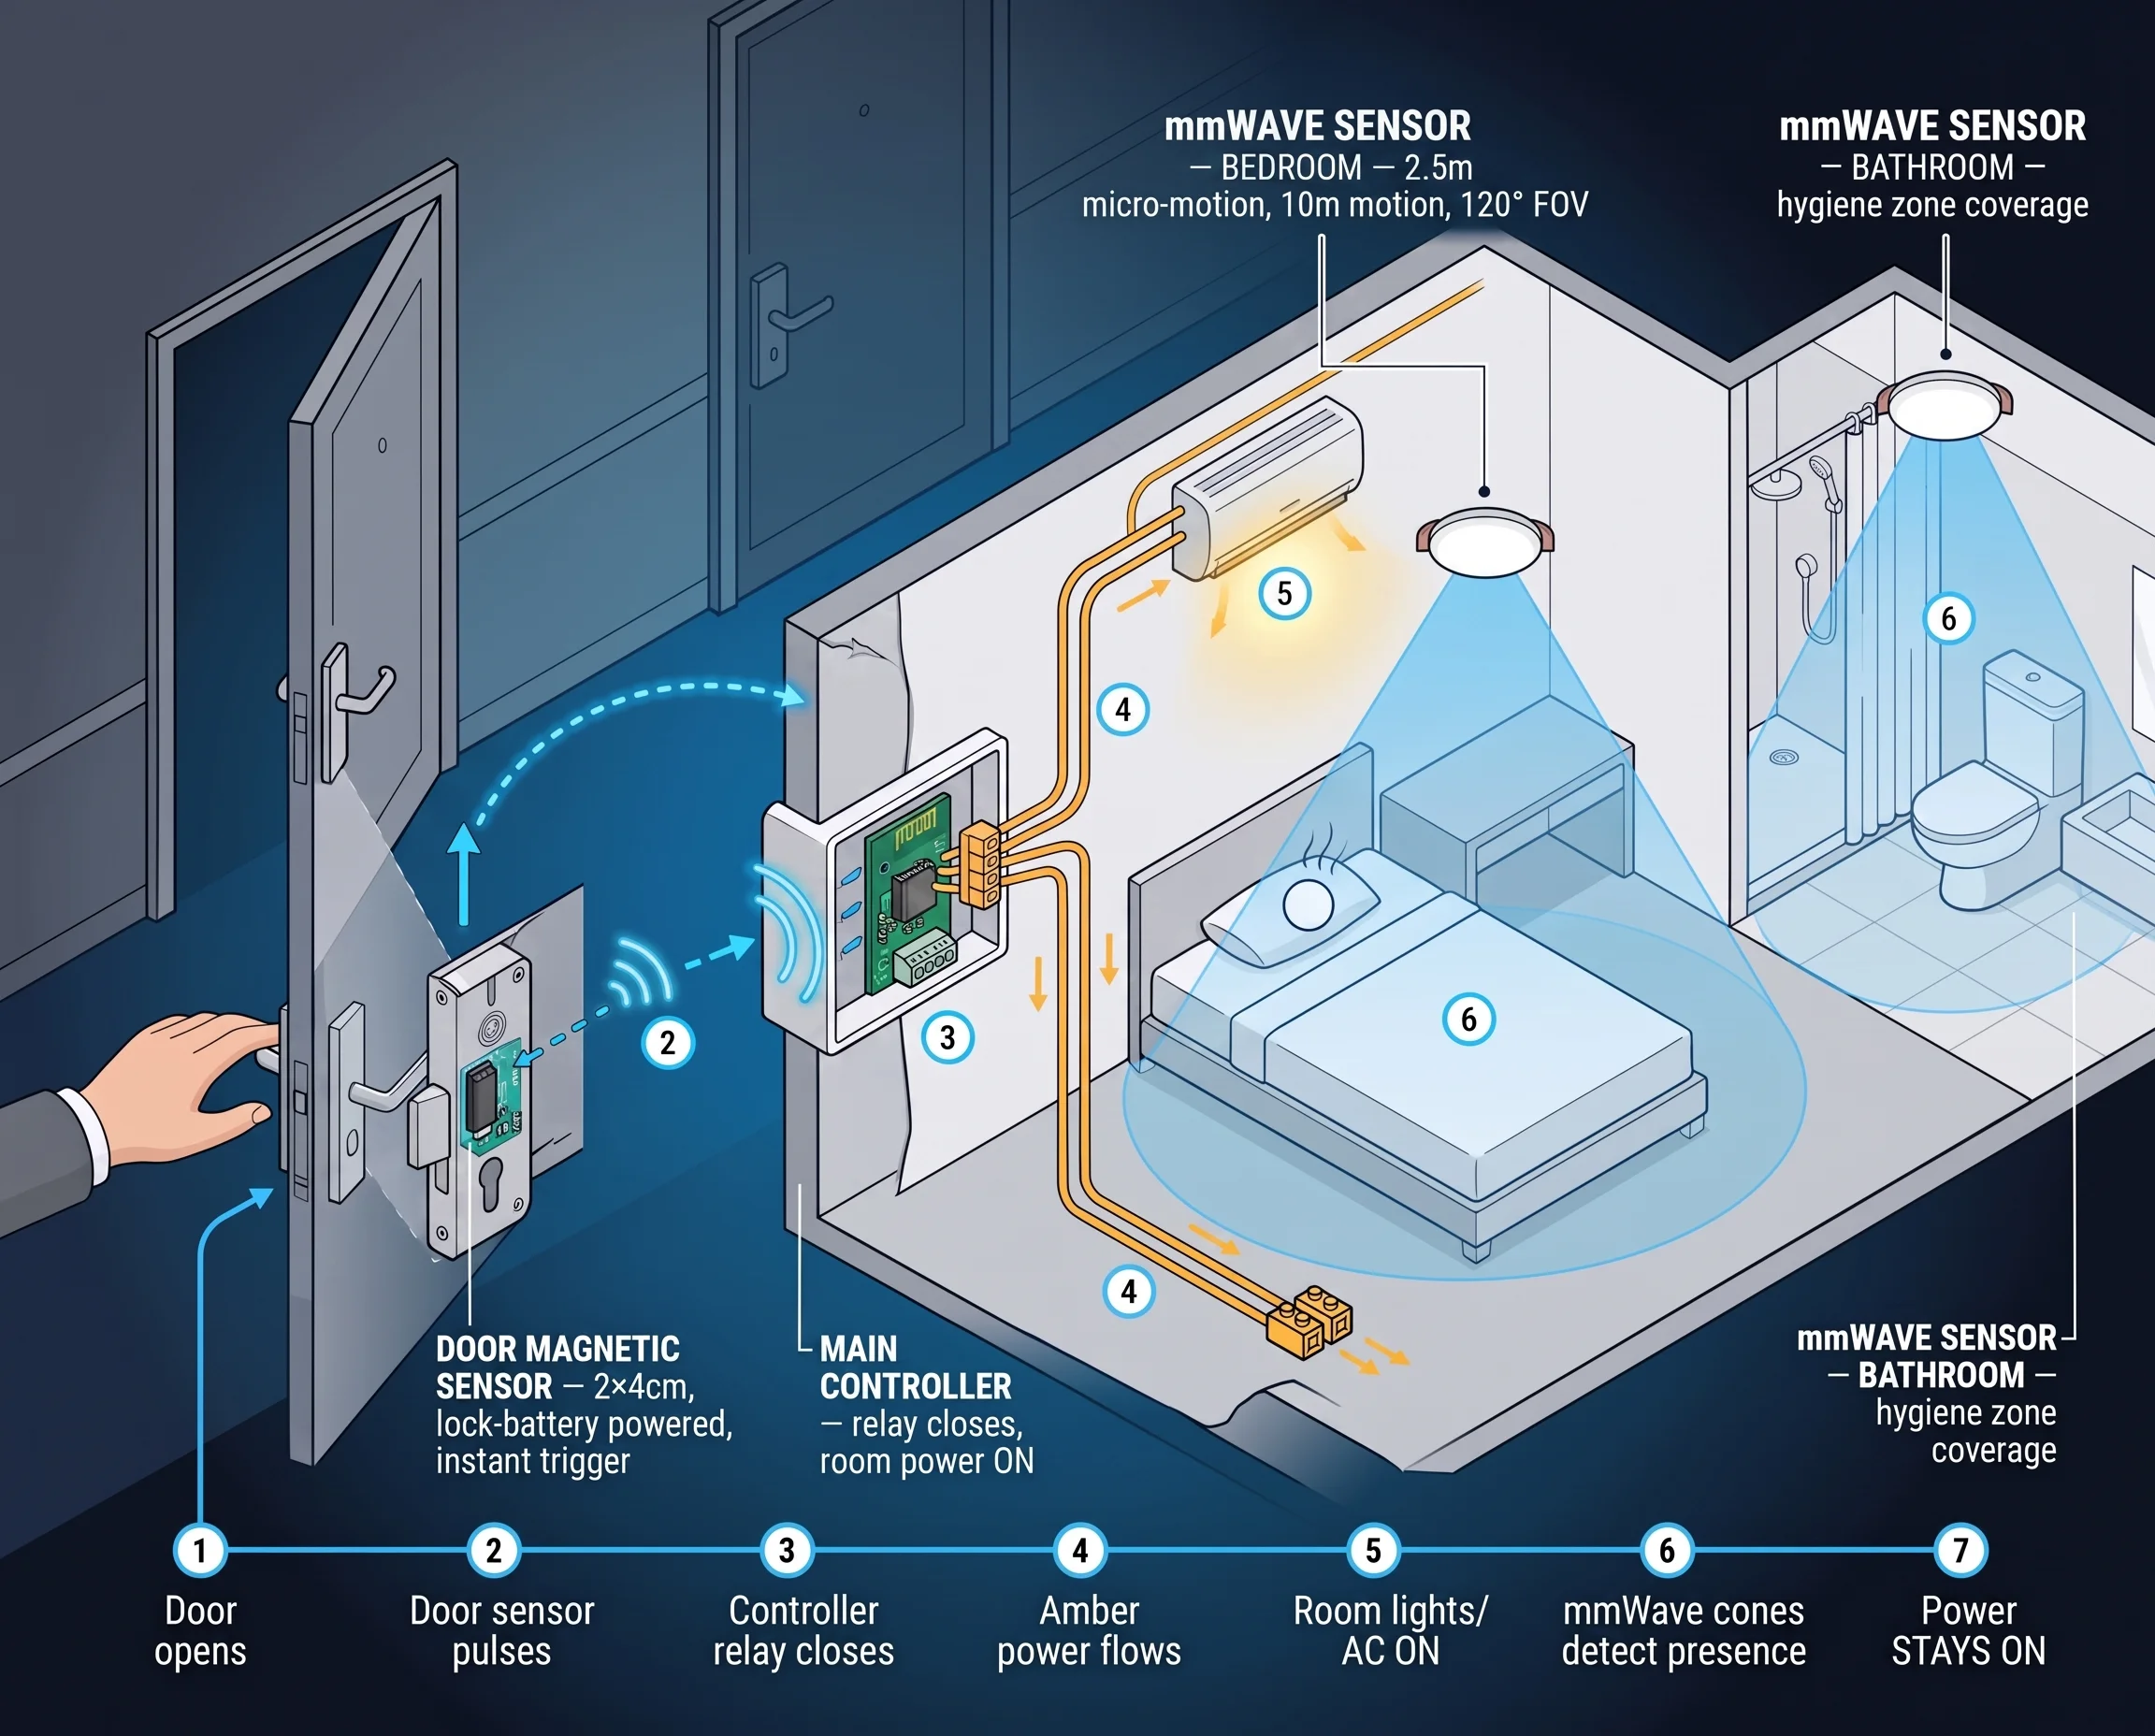
Giải pháp cảm biến hiện diện và chuyển động khách sạn
Cảm biến hiện diện mmWave cho phòng khách sạn: phát hiện khách đang ngủ, hỗ trợ dọn phòng, tiết kiệm 20-40% điện HVAC. Cảm biến âm trần nhận diện hiện diện thật.
contentGraph.reasons.productContext
contentGraph.sections.blog
3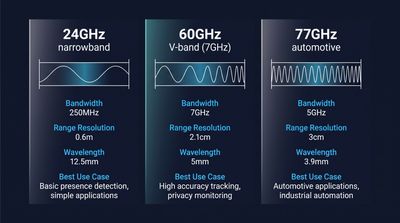
Cảm biến mmWave 60GHz vs 24GHz vs 77GHz: Chọn tần số nào?
So sánh cảm biến mmWave 60GHz, 24GHz và 77GHz cho phát hiện hiện diện thương mại: thông số kỹ thuật, phạm vi phát hiện, quyền riêng tư và định hướng mua sắm OEM.
contentGraph.reasons.productContext
Cảm biến hiện diện điện tử: Công nghệ, độ chính xác
Tìm hiểu cảm biến hiện diện điện tử là gì, cách phát hiện người đứng yên và khác biệt so với cảm biến chuyển động PIR. Gồm mmWave, độ chính xác, ứng dụng.
contentGraph.reasons.productContext
Tích hợp cảm biến hiện diện mmWave với Home Assistant cục bộ
Hướng dẫn từng bước thiết lập điều khiển cục bộ cho thiết bị mmWave: cấu hình MQTT/Matter, script tự động, hiệu chuẩn và mẹo tích hợp cảm biến hiện diện OEM.
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three