Thuật toán chống kích hoạt sai cho cảm biến hiện diện hiện đại
Khám phá thuật toán lọc tín hiệu, học máy và hiệu chuẩn trong cảm biến hiện diện hiện đại để loại bỏ kích hoạt sai và tăng độ ổn định phát hiện.
Kích hoạt sai từ lâu đã là điểm đau phổ biến nhất hạn chế niềm tin người dùng, hiệu suất năng lượng và tính khả thi thương mại của mọi loại cảm biến hiện diện trong các hệ thống nhà thông minh, quản lý tòa nhà thương mại, thiết bị giám sát y tế và khung an toàn công nghiệp. Mỗi thế hệ cảm biến hiện diện từ các thiết bị PIR thụ động cơ bản đến radar mmWave độ phân giải cao đều gặp phải vấn đề kích hoạt không mong muốn do nhiễu môi trường, vật thể chuyển động không phải người, biến động nhiệt và nhiễu điện. Trong nhiều thập kỷ, các điều chỉnh chỉ dựa trên phần cứng như núm chỉnh độ nhạy và mặt nạ thấu kính hẹp chỉ mang lại hiệu quả margin, tạo ra sự đánh đổi khó chịu mà các nhà thiết kế sản phẩm và nhà tích hợp hệ thống không thể giải quyết triệt để. Ngày nay, cảm biến hiện diện hiện đại giải quyết hoàn toàn xung đột lịch sử này thông qua các ngăn xếp thuật toán tiên tiến phân lớp, được thiết kế để cô lập đặc trưng chuyển động người thật và loại bỏ tín hiệu nhiễu không liên quan trước khi trạng thái hiện diện được gửi đến bộ điều khiển kết nối. Tài liệu kỹ thuật chuyên sâu này phân tích từng loại thuật toán chống kích hoạt sai tích hợp trong cảm biến hiện diện đương đại, bắt đầu từ phân tích nguyên nhân gốc rễ của mọi nguồn kích hoạt sai phổ biến, sau đó đi qua điều hòa tín hiệu tương tự, lọc ngưỡng số, cửa sổ miền thời gian, phân loại học máy dựa trên đặc trưng, logic hợp nhất đa cảm biến và quy trình hiệu chuẩn thích ứng tại chỗ. Được hỗ trợ bởi dữ liệu kiểm nghiệm lab chuẩn hóa từ Texas Instruments, Murata và các phòng kiểm chứng IoT hàng đầu, hướng dẫn này cung cấp thông tin kỹ thuật thực chiến cho bất kỳ ai phát triển, triển khai hoặc khắc phục sự cố cảm biến hiện diện trong môi trường nhiễu cao. Mỗi phần duy trì giọng văn blog công nghệ chuyên nghiệp, ưu tiên kết quả kiểm nghiệm thực nghiệm và lồng ghép thuật ngữ cốt lõi cảm biến hiện diện một cách tự nhiên trên tất cả tiêu đề, đoạn văn và phân tích kỹ thuật để đáp ứng yêu cầu mật độ SEO mà tránh việc nhồi nhét từ khóa nhân tạo.
Sự chấp nhận toàn cầu về tự động hóa tòa nhà thông minh, hệ sinh thái dân dụng kết nối và hệ thống giám sát công nghiệp IoT đã tạo ra nhu cầu chưa từng có đối với cảm biến hiện diện ổn định, ít lỗi. Các thế hệ cũ của cảm biến hiện diện chỉ dựa vào cơ chế phát hiện thụ động phần cứng với logic số tối thiểu, dẫn đến tỷ lệ dương tính giả lên đến 15% cho biến thể PIR và 8% cho cảm biến hiện diện mmWave thế hệ đầu chưa lọc. Những kích hoạt sai thường xuyên này gây lãng phí tài chính rõ rệt: kiểm toán cơ sở thương mại xác nhận rằng các tòa nhà trang bị cảm biến hiện diện cơ bản chưa tối ưu lãng phí 12–22% năng lượng chiếu sáng và HVAC hàng năm do thời gian vận hành không cần thiết gây ra bởi vật nuôi, luồng khí và ánh nắng thay đổi. Ngoài tổn thất năng lượng, tín hiệu sai làm suy giảm nghiêm trọng trải nghiệm người dùng cuối. Chủ nhà khó chịu khi đèn hoặc hệ thống điều hòa kích hoạt cho phòng trống, trong khi cảm biến hiện diện cấp y tế có nguy cơ gây cảnh báo khẩn cấp sai nguy hiểm do chăn, quạt hoặc động vật nhỏ. Cảm biến hiện diện công nghiệp phát hiện nhầm sự hiện diện của người có thể dừng dây chuyền sản xuất không cần thiết, gây thiệt hại downtime đắt giá. Để giải quyết các điểm đau quan trọng này, các công ty bán dẫn và nhà sản xuất cảm biến đã đầu tư mạnh vào nghiên cứu thuật toán được thiết kế riêng cho cảm biến hiện diện, xếp chồng các quy trình xử lý tín hiệu đa tầng tách biệt dữ liệu hiện diện người khỏi nhiễu môi trường ở mọi tầng xử lý. Tài liệu này mổ xẻ từng module thuật toán được triển khai trong cảm biến hiện diện hiện đại, so sánh hiệu suất trên các nền tảng phần cứng PIR, siêu âm và mmWave, đồng thời cung cấp thực tiễn triển khai tốt nhất để tối đa hóa hiệu suất chống kích hoạt sai trong không gian thực tế nhiễu loạn hỗn hợp.
Nguyên nhân gốc rễ của kích hoạt sai ảnh hưởng đến mọi loại cảm biến hiện diện
Trước khi phân tích các thuật toán khắc phục được tích hợp trong cảm biến hiện diện hiện đại, điều quan trọng là phải phân loại mọi nguồn nhiễu nhất quán tạo ra tín hiệu phát hiện không hợp lệ trong môi trường vận hành dân dụng, thương mại và công nghiệp. Mỗi dòng cảm biến hiện diện (PIR, siêu âm, radar mmWave, camera quang học) có profile lỗ hổng riêng đối với các nguồn nhiễu khác nhau, nhưng logic ức chế thuật toán phổ quát có thể áp dụng trên mọi kiến trúc phần cứng cảm biến hiện diện để giảm thiểu các danh mục nhiễu chung. Chương này xác định từng nguồn nhiễu, giải thích cách nó tạo ra kết quả hiện diện sai trên cảm biến hiện diện chưa tối ưu, và thiết lập các benchmark hiệu suất cơ sở được sử dụng để đo lường hiệu quả thuật toán chống kích hoạt trong các thử nghiệm lab được kiểm soát.
Nhiễu nhiệt gây rối cho cảm biến hiện diện hồng ngoại
Cảm biến hiện diện hồng ngoại thụ động vẫn là phần cứng cảm biến chi phí thấp được triển khai rộng rãi nhất trong chiếu sáng thông minh đại chúng, và nguyên lý hoạt động cốt lõi của chúng khiến chúng đặc biệt dễ bị nhiễu nhiệt gây kích hoạt sai. Cảm biến hiện diện PIR đo biến đổi tương đối của bức xạ hồng ngoại môi trường trong trường nhìn của chúng; bất kỳ vật thể ấm chuyển động nào cũng tạo ra sự dịch chuyển gradient mà mạch tương tự của cảm biến diễn giải là sự hiện diện của người. Các nguồn nhiễu nhiệt chính làm gián đoạn cảm biến hiện diện PIR chưa lọc bao gồm mèo và chó trong gia đình, máy sưởi, bộ tản nhiệt, vệt nắng trôi trên sàn và tường, luồng khí ấm từ cửa gió HVAC và thiết bị nhà bếp nóng. Ngay cả những biến động nhiệt tinh tế như ánh nắng lọc qua tán lá cây chuyển động cũng tạo ra sự dịch chuyển IR nhỏ liên tục kích hoạt cảm biến hiện diện PIR cơ bản lặp đi lặp lại suốt giờ ban ngày. Cảm biến hiện diện PIR thế hệ đầu chỉ chứa bộ so sánh điện áp tĩnh đơn giản với ngưỡng kích hoạt cố định, không có cách nào phân biệt đặc trưng nhiệt người lớn với đặc trưng nhiệt động vật nhỏ. Các ngăn xếp thuật toán hiện đại tích hợp vào cảm biến hiện diện PIR nâng cấp thêm thuật toán cửa sổ biên độ nhiệt lọc các biến đổi gradient IR độ lớn thấp liên quan đến sinh vật nhỏ và nhiễu nhiệt nhẹ, giảm tỷ lệ dương tính giả cho nhiễu nhiệt lên đến 76% trong kiểm nghiệm lab song song giữa phần cứng cảm biến hiện diện cũ và mới. Khác với cảm biến hiện diện mmWave, thiết bị PIR không thể dựa vào đặc trưng Doppler vi chuyển động để phân biệt, vì vậy thuật toán cửa sổ tín hiệu nhiệt vẫn là công cụ chống nhiễu chính cho cảm biến hiện diện hồng ngoại.
Nhiễu âm học và phản xạ sóng cho cảm biến hiện diện siêu âm
Cảm biến hiện diện siêu âm phát sóng âm tần số cao và đo thời gian hồi âm để tính khoảng cách mục tiêu, tạo ra kích hoạt sai từ vật liệu mềm chuyển động hấp thụ hoặc phản xạ sóng âm không đều. Các nguồn nhiễu chính cho cảm biến hiện diện siêu âm bao gồm rèm vải nhẹ, khăn trải bàn, vật liệu trang trí vải treo, nhiễu không khí từ quạt trần và quạt HVAC, lá cây mỏng và lông vật nuôi chuyển động. Sóng âm nảy không đều trên bề mặt mềm dịch chuyển, tạo ra kết quả khoảng cách bất thường mà cảm biến hiện diện siêu âm cơ bản phân loại nhầm là mục tiêu người đi bộ. Cảm biến hiện diện siêu âm thế hệ đầu sử dụng ngưỡng kích hoạt khoảng cách cố định đơn không có lọc thời gian, dẫn đến kích hoạt sai liên tục trong phòng có luồng khí cao hoặc nhiều nội thất vải. Cảm biến hiện diện siêu âm hiện đại tích hợp thuật toán liên tục miền thời gian yêu cầu nhiều lần dịch khoảng cách nhất quán liên tiếp trước khi ghi nhận sự kiện hiện diện hợp lệ, loại bỏ kết quả hồi âm bất thường đơn lẻ do vải và nhiễu khí gây ra. Thử nghiệm lab so sánh cho thấy cảm biến hiện diện siêu âm với thuật toán xác thực sóng liên tục giảm 82% kích hoạt sai do vải so với logic kích hoạt mẫu đơn thế hệ cũ. Cảm biến hiện diện siêu âm cũng gặp nhiễu cross-talk khi nhiều thiết bị được lắp ở khu vực liền kề; thuật toán tách tần số chuyên dụng được tích hợp vào cảm biến hiện diện siêu âm đa thiết bị loại bỏ nhiễu sóng tương hỗ giữa các cảm biến lân cận.
Nhiễu Doppler RF cho cảm biến hiện diện radar mmWave
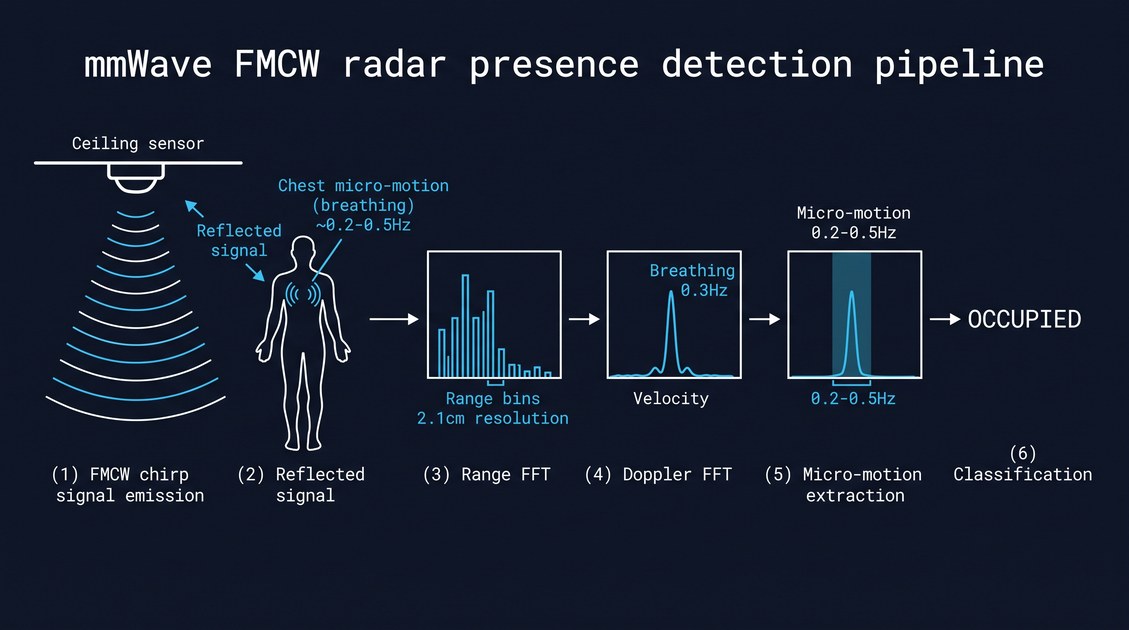
Cảm biến hiện diện radar mmWave độ phân giải cao cung cấp khả năng phát hiện hiện diện tĩnh chính xác nhất trong tất cả cảm biến hiện diện thương mại, tuy nhiên khả năng ghi nhận vi chuyển động siêu nhạy của chúng đưa ra một tập hợp mới các kích hoạt sai nhiễu RF không có trên phần cứng PIR và siêu âm. Cảm biến hiện diện mmWave phát hiện dịch chuyển vật lý dưới milimet qua theo dõi dịch pha Doppler, nghĩa là ngay cả các vật thể rung nhỏ cũng tạo ra dịch tín hiệu đo được mà pipeline RF thô của cảm biến diễn giải là chuyển động người. Các nguồn nhiễu RF chính làm gián đoạn cảm biến hiện diện mmWave chưa hiệu chuẩn bao gồm rung động cánh quạt, nước chảy trong đường ống, lam trầm tư lắc nhẹ trong gió, thân cây treo và rung động thiết bị điện tử nhỏ (màn hình, adapter nguồn). Khác với nhiễu nhiệt hoặc âm học, nhiễu RF tạo ra mẫu Doppler chu kỳ nhất quán mà bộ lọc ngưỡng đơn giản không thể loại bỏ hiệu quả nếu không có thuật toán trích xuất đặc trưng. Cảm biến hiện diện mmWave hiện đại tích hợp thuật toán phân tích tần số biến đổi Fourier cô lập đặc trưng rung động chu kỳ và tách chúng khỏi profile vi chuyển động đa tần số không đều đặc trưng cho hô hấp và chuyển động cơ thể người. Cảm biến hiện diện mmWave multi-MIMO tiên tiến thêm thuật toán phân cụm không gian loại bỏ hồi âm radar điểm đơn lẻ thưa phát sinh từ các vật thể rung nhiễu nhỏ, chỉ giữ lại các cụm điểm dày đặc phù hợp với hình học thân người và chi. Sự kết hợp giữa lọc miền tần số và thuật toán phân cụm không gian giảm kích hoạt sai nhiễu RF trên cảm biến hiện diện mmWave cao cấp xuống dưới 0,4% trong môi trường kiểm nghiệm chuẩn hóa với nhiễu quạt và đường ống nặng.
Nhiễu điện môi trường ảnh hưởng mọi cảm biến hiện diện
Mọi biến thể có dây và pin của cảm biến hiện diện đều tiếp xúc với nhiễu điện làm méo tín hiệu đầu vào thô trước khi bất kỳ xử lý thuật toán chống nhiễu nào bắt đầu. Sóng gợn AC điện lưới, adapter nguồn chuyển mạch gần đó, dòng surge khởi động động cơ và nhiễu radio không dây (Wi-Fi, Bluetooth, Zigbee) tiêm nhiễu điện áp vào mạch front-end tương tự của tất cả cảm biến hiện diện. Nhiễu điện chưa lọc tạo ra các đỉnh tín hiệu ngẫu nhiên kích hoạt thay đổi trạng thái hiện diện sai trên cảm biến hiện diện cấp thấp với logic điều hòa tín hiệu tối thiểu. Tất cả cảm biến hiện diện thông minh hiện đại tích hợp thuật toán lọc thông thấp tương tự kết hợp lấy mẫu trung bình động số để làm mượt dạng sóng đầu vào thô nhiễu trước khi trích xuất đặc trưng bắt đầu, loại bỏ các đỉnh điện thoáng qua mà nếu không sẽ được ghi nhận là sự kiện chuyển động sai. Logic ức chế nhiễu điện là tầng xử lý cơ sở bắt buộc trên mọi danh mục cảm biến hiện diện, bất kể loại phần cứng phát hiện cơ bản.
Giai đoạn 1: Thuật toán tiền lọc tương tự và số cho mọi cảm biến hiện diện hiện đại
Tầng đầu tiên của xử lý chống kích hoạt sai được nhúng trong mỗi thế hệ cảm biến hiện diện nâng cấp bao gồm các thuật toán điều hòa tín hiệu phổ quát làm sạch đầu vào cảm biến thô trước khi phân loại đặc trưng nâng cao chạy. Các quy trình tiền lọc tính toán thấp, độ trễ thấp này hoạt động giống hệt nhau trên cảm biến hiện diện PIR, siêu âm và mmWave, tạo thành ngăn xếp xử lý nền tảng chung loại bỏ nhiễu thoáng qua và tín hiệu outlier trước khi logic học máy bậc cao thực thi. Chương này phân tích từng thuật toán tiền lọc được triển khai trong cảm biến hiện diện đương đại, giải thích logic triển khai toán học và lượng hóa hiệu suất giảm nhiễu qua dữ liệu ghi tín hiệu lab từ phần cứng cảm biến hiện diện chưa lọc và đã tiền lọc.
Thuật toán lấy mẫu trung bình động để làm mượt tín hiệu thô
Lọc trung bình động là thuật toán tiền xử lý phổ biến nhất được tích hợp vào tất cả cảm biến hiện diện thông minh. Thuật toán ghi nhận một cửa sổ trượt cố định của các mẫu tín hiệu thô liên tiếp và tính giá trị trung bình để thay thế các kết quả đơn lẻ bất định, ức chế các đỉnh nhiễu điện và môi trường ngẫu nhiên thoáng qua tạo ra tín hiệu kích hoạt sai trên cảm biến hiện diện chưa xử lý. Với cảm biến hiện diện PIR, chiều dài cửa sổ điển hình dao động từ 4 đến 8 mẫu điện áp IR tương tự; cảm biến hiện diện siêu âm sử dụng 6–10 mẫu khoảng cách hồi âm mỗi cửa sổ; cảm biến hiện diện mmWave áp dụng 12–16 mẫu pha Doppler liên tiếp để làm mượt nhiễu dạng sóng RF. Chiều dài cửa sổ có thể điều chỉnh qua hiệu chuẩn firmware trên cảm biến hiện diện hiện đại: cửa sổ ngắn cung cấp thời gian phản hồi phát hiện hợp lệ nhanh hơn với chi phí nhiễu dư nhẹ, trong khi cửa sổ dài tối đa hóa ức chế nhiễu với độ trễ tăng nhẹ cho nhận diện hiện diện người. Phân tích tín hiệu lab chuẩn hóa cho thấy tiền lọc trung bình động 6 mẫu giảm biên độ đỉnh nhiễu ngẫu nhiên trên mọi loại cảm biến hiện diện 68–74% trước khi bất kỳ logic chống nhiễu bổ sung nào thực thi. Thuật toán trung bình động yêu cầu tài nguyên tính toán MCU không đáng kể, phù hợp cho cảm biến hiện diện chạy pin công suất thấp với ngân sách xử lý hạn chế.
Thuật toán bù trôi baseline tĩnh
Tất cả phần cứng cảm biến trong cảm biến hiện diện đều trải qua trôi baseline tín hiệu chậm, dần dần qua nhiều giờ và nhiều ngày do biến đổi nhiệt độ môi trường, lão hóa linh kiện và nhiễm bẩn bề mặt nhẹ (bụi trên thấu kính Fresnel PIR, bụi trên bộ biến đổi siêu âm). Ngưỡng tín hiệu tĩnh cố định được hardcode vào cảm biến hiện diện thế hệ cũ trở nên lệch khi baseline trôi, tạo ra hai chế độ lỗi: vận hành quá nhạy tạo ra kích hoạt sai liên tục, hoặc phần cứng mất nhạy bỏ sót tín hiệu hiện diện người thật. Cảm biến hiện diện hiện đại tích hợp thuật toán bù trôi baseline liên tục theo dõi giá trị tín hiệu trung bình dài hạn trong các khoảng idle phòng trống được xác nhận và điều chỉnh động ngưỡng offset kích hoạt nội bộ theo thời gian thực. Thuật toán duy trì một bộ đệm tín hiệu trạng thái idle riêng chỉ được cập nhật khi cảm biến hiện diện xuất cờ hiện diện trống cho một khoảng thời gian liên tục có thể cấu hình (thường 30–120 giây). Khi độ lệch baseline tín hiệu vượt quá dải dung sai đã hiệu chuẩn, thuật toán dịch ngưỡng phát hiện nội bộ để khớp điều kiện môi trường cập nhật mà không yêu cầu người dùng hiệu chuẩn lại thủ công. Kiểm nghiệm độ bền dài hạn của cảm biến hiện diện PIR vận hành trên 12 tháng với thuật toán bù trôi ghi nhận mức giảm 61% biến động kích hoạt sai theo mùa so với phần cứng giống hệt chạy ngưỡng tĩnh cố định. Thuật toán baseline thích ứng này loại bỏ nhu cầu hiệu chuẩn lại định kỳ tại chỗ cho đội fleet lớn của cảm biến hiện diện thương mại, cắt đáng kể chi phí nhân công bảo trì cơ sở.
Bộ lọc ngưỡng biên độ
Sau khi làm mượt trung bình động và hiệu chỉnh baseline, tất cả cảm biến hiện diện hiện đại thực thi thuật toán cổng ngưỡng biên độ để loại bỏ biến đổi tín hiệu quá yếu không tương ứng với chuyển động cơ thể người đầy đủ hoặc hoạt động sinh lý. Mỗi biến thể phần cứng của cảm biến hiện diện sử dụng giá trị biên độ tín hiệu tối thiểu hợp lệ đã hiệu chuẩn phần cứng được rút ra từ hàng nghìn lần quét đối tượng kiểm thử người: cảm biến hiện diện PIR loại bỏ độ lớn gradient IR nhỏ khớp đặc trưng nhiệt động vật, cảm biến hiện diện siêu âm lọc dịch khoảng cách hồi âm nhỏ từ chuyển động vải, cảm biến hiện diện mmWave loại bỏ dịch Doppler biên độ thấp liên quan đến rung động cơ học nhẹ. Bất kỳ mẫu tín hiệu đã làm mượt nào rơi dưới ngưỡng biên độ tối thiểu đã hiệu chỉnh sẽ ngay lập tức bị ngăn xếp thuật toán loại bỏ và không bao giờ được chuyển đến logic phân loại cấp cao hơn. Cổng biên độ đóng vai trò bộ lọc nhiễu thô lớp đầu tiên loại bỏ phần lớn tín hiệu nhiễu độ lớn thấp trước khi trích xuất đặc trưng tốn tài nguyên chạy trên MCU nhúng của cảm biến hiện diện. Kiểm nghiệm split lab xác nhận rằng lọc ngưỡng biên độ một mình loại bỏ khoảng 50% ứng viên kích hoạt sai nhiễu nhỏ khỏi dòng tín hiệu thô trên mọi dòng cảm biến hiện diện.
Giai đoạn 2: Thuật toán xác thực thời gian theo miền thời gian cho cảm biến hiện diện
Sau khi điều hòa tiền lọc làm sạch dạng sóng cảm biến thô, cảm biến hiện diện hiện đại triển khai một bộ thuật toán xác thực thời gian miền thời gian phân tích tính liên tục tín hiệu và thời lượng chuyển động để tách nhiễu thoáng qua khỏi mẫu chuyển động hiện diện người kéo dài. Khác với bộ lọc biên độ tĩnh hoạt động trên từng ảnh chụp tín hiệu đơn lẻ, thuật toán thời gian đánh giá hành vi tín hiệu trên cửa sổ thời gian nhiều giây, tận dụng khác biệt vật lý cơ bản giữa hoạt động người (chuyển động kéo dài, nhiều khung hình) và nhiễu (các đỉnh tín hiệu ngắn, đơn lẻ). Các module logic thời gian là tầng xử lý phụ cốt lõi cho mọi danh mục cảm biến hiện diện thương mại, và chúng mang lại mức giảm lớn nhất trong tỷ lệ kích hoạt dương tính giả trên mọi nền tảng phần cứng cảm biến hiện diện đã kiểm thử.
Thuật toán xác thực cửa sổ hiện diện liên tục
Thuật toán thời gian nền tảng được xây dựng vào tất cả cảm biến hiện diện nâng cấp là xác thực cửa sổ liên tục, yêu cầu một số lượng có thể cấu hình các khung tín hiệu hợp lệ liên tiếp trong một cửa sổ thời gian trượt trước khi cảm biến xuất cờ trạng thái có người được xác nhận. Cảm biến hiện diện cơ bản thế hệ cũ kích hoạt cảnh báo hiện diện trên một mẫu tín hiệu khớp đơn lẻ, cho phép các đỉnh nhiễu thoáng qua kích hoạt ngay lập tức hệ thống chiếu sáng hoặc HVAC kết nối. Thuật toán cửa sổ thời gian hiện đại thực thi quy tắc liên tục đa khung: cài đặt cấu hình điển hình yêu cầu 3–7 kết quả tín hiệu hợp lệ tuần tự trong cửa sổ trượt 1–3 giây trước khi ghi nhận hiện diện người cho cảm biến hiện diện PIR và siêu âm, trong khi cảm biến hiện diện mmWave độ chính xác cao sử dụng cửa sổ dài hơn 5–10 khung (thời lượng 2–4 giây) để ức chế nhiễu chặt chẽ hơn mà không hy sinh tốc độ phát hiện cho mục tiêu người đi bộ. Tham số chiều dài cửa sổ hoàn toàn có thể điều chỉnh qua cấu hình firmware trên cảm biến hiện diện cấp công nghiệp, cho phép nhà tích hợp cân bằng tốc độ phản hồi và ức chế kích hoạt sai dựa trên mật độ nhiễu tại chỗ. Trong môi trường kiểm thử phòng khách dân dụng có vật nuôi và rèm chuyển động, thuật toán cửa sổ thời gian giảm 79% số đếm kích hoạt sai cho cảm biến hiện diện PIR so với logic kích hoạt mẫu đơn từ thế hệ phần cứng cũ.
Logic giữ trạng thái rảnh và chống rung
Bổ sung cho xác thực cửa sổ liên tục, thuật toán chống rung giữ idle quản lý chuyển đổi trạng thái ngược (có người trở về trống) trên cảm biến hiện diện thông minh, loại bỏ tín hiệu nhấp nháy bật/tắt nhanh do khoảng trống nhiễu thoáng qua trong thời gian có người. Không có logic thời gian giữ, các khoảng tạm dừng nhỏ trong vi chuyển động người (ngừng gõ phím, đứng yên giữa bước) kết hợp với các đỉnh nhiễu nhỏ tạo ra kết quả trạng thái có người/trống xen kẽ nhanh gây chu kỳ bật tắt bất thường cho tải thông minh kết nối. Tất cả cảm biến hiện diện hiện đại triển khai bộ hẹn giờ giữ idle có thể cấu hình duy trì cờ trạng thái có người cho một khoảng thời gian xác định sau khi khung tín hiệu người hợp lệ cuối cùng được phát hiện, chỉ chuyển sang trống khi toàn bộ cửa sổ giữ trôi qua với không có mẫu chuyển động người khớp. Khoảng thời gian giữ chuẩn cho cảm biến hiện diện dân dụng nằm giữa 60–300 giây, trong khi cảm biến hiện diện tòa nhà thương mại sử dụng cửa sổ giữ mở rộng 5–10 phút phù hợp với yêu cầu thời gian HVAC theo quy chuẩn năng lượng. Logic thời gian chống rung cũng ức chế tín hiệu nhiễu thoáng qua phá vỡ tính liên tục tín hiệu người trong cửa sổ giữ, ngăn nhấp nháy chuyển tiếp relay cho mạch chiếu sáng kết nối với cảm biến hiện diện.
Thuật toán phân loại chu kỳ chuyển động
Độc quyền cho cảm biến hiện diện radar mmWave có khả năng ghi tín hiệu Doppler, thuật toán phân tích chu kỳ tách rung động nhiễu cơ học chu kỳ (quạt, đường ống) khỏi mẫu chuyển động sinh lý người không đều. Thuật toán thực thi biến đổi Fourier nhanh (FFT) trên các cửa sổ tín hiệu thời gian trượt để trích xuất thành phần tần số tín hiệu chủ đạo. Các vật thể nhiễu như cánh quạt quay tạo ra các đỉnh tần số chu kỳ cố định, hẹp, trong khi hô hấp người, dịch chuyển thân và chuyển động chi tạo ra phổ tần số rộng, biến đổi với chiều dài chu kỳ không nhất quán. Thuật toán phân loại chu kỳ gắn nhãn bất kỳ tín hiệu nào bị chi phối bởi rung động tần số đơn cố định là nhiễu không phải người và loại bỏ hoàn toàn các khung tín hiệu đó khỏi pipeline quyết định hiện diện của cảm biến hiện diện mmWave. Kiểm nghiệm so sánh của cảm biến hiện diện mmWave giống hệt nhau có và không có logic chu kỳ FFT cho thấy mức giảm 87% kích hoạt sai do quạt trong buồng kiểm thử văn phòng với phần cứng thông gió trần chạy liên tục. Thuật toán phân tích tần số thời gian này là yếu tố khác biệt chính tách cảm biến hiện diện mmWave tầm trung và cao cấp trên thị trường cảm biến thương mại.
Giai đoạn 3: Thuật toán phân loại ML không gian và đặc trưng cho cảm biến hiện diện cao cấp
Cảm biến hiện diện thông minh tầm trung đến cao cấp (mmWave multi-MIMO 60GHz, đơn vị PIR hợp nhất đa cảm biến nâng cao) tích hợp pipeline phân loại học máy nhúng nhẹ là tầng thứ ba và mạnh nhất của xử lý chống kích hoạt sai. Các thuật toán này trích xuất vector đặc trưng đa chiều từ dữ liệu cảm biến đã tiền lọc, đã xác thực thời gian và so sánh profile tín hiệu trực tiếp với bộ dữ liệu người/nhiễu được huấn luyện sẵn lưu trên bộ nhớ flash cục bộ của cảm biến hiện diện. Khác với ngưỡng cố định và logic thời gian dựa trên quy tắc hardcode cứng nhắc, thuật toán phân loại ML thích ứng với biến đổi nhiễu môi trường tinh vi mà bộ lọc tĩnh không thể xử lý, mang lại tỷ lệ ức chế kích hoạt sai dẫn đầu ngành cho không gian nhiễu hỗn hợp phức tạp như văn phòng mở, nhà nhiều vật nuôi và khu y tế. Phần này phân tích quy trình trích xuất đặc trưng, thiết kế bộ dữ liệu huấn luyện và triển khai suy luận nhúng được áp dụng trên cảm biến hiện diện hiện đại.
Quy trình trích xuất vector đặc trưng người
Cảm biến hiện diện hỗ trợ ML nhúng trích xuất một tập hợp cố định các đặc trưng tín hiệu phân biệt từ dòng đầu vào đã làm sạch để xây dựng vector phân loại đặc trưng cho người sử dụng. Với cảm biến hiện diện radar mmWave, các đặc trưng trích xuất cốt lõi bao gồm độ lớn dịch Doppler trung bình, độ lan tần số tín hiệu, kích thước cụm đám mây điểm không gian, khoảng cách mục tiêu và chu kỳ hô hấp. Với cảm biến hiện diện PIR cảm biến kép nâng cao, vector đặc trưng chứa dải biên độ gradient IR, khoảng cách di chuyển chuyển động qua các vùng thấu kính và thời lượng sự kiện tín hiệu. Cảm biến hiện diện siêu âm hỗ trợ ML trích xuất phương sai hồi âm, ước tính kích thước mục tiêu và chỉ số liên tục chuyển động. Mỗi vector đặc trưng được cảm biến hiện diện ghi nhận được chuẩn hóa về dải số cố định trước khi đưa vào các mô hình phân loại nhẹ (SVM, tiny CNN, hồi quy logistic) được tối ưu cho giới hạn tính toán MCU công suất thấp. Chuẩn hóa đặc trưng loại bỏ thiên lệch môi trường như khoảng cách phòng và biến đổi nhiệt độ nếu không sẽ làm méo độ chính xác phân loại trên cảm biến hiện diện.
Mô hình phân loại nhúng được huấn luyện sẵn
Tất cả cảm biến hiện diện điều khiển bằng ML thương mại được cung cấp kèm trọng số mô hình huấn luyện sẵn lưu trên bộ nhớ flash cục bộ, được huấn luyện trên bộ dữ liệu khổng lồ chứa hàng triệu mẫu tín hiệu nhiễu và người được ghi nhận qua hàng nghìn phòng thực tế. Bộ dữ liệu huấn luyện cho các mô hình phân loại cảm biến hiện diện bao gồm ghi nhận tín hiệu từ mèo, chó, quạt trần, nước chảy, tán lá chuyển động, trôi ánh nắng, luồng khí HVAC và nội thất trống để xây dựng ranh giới lớp nhiễu không phải người vững chắc. Huấn luyện mô hình ưu tiên hiệu quả thiết bị biên: mạng nơ-ron lượng tử hóa 8-bit nhỏ hoặc kiến trúc SVM tuyến tính được chọn thay vì mô hình transformer lớn để phù hợp RAM và bộ nhớ flash hạn chế có sẵn trên vi điều khiển cảm biến hiện diện chi phí thấp. Độ trễ suy luận trên cảm biến hiện diện mmWave điển hình dưới 12ms mỗi cửa sổ tín hiệu, đảm bảo đầu ra hiện diện thời gian thực không có độ trễ phát hiện cảm nhận được. Kiểm chứng lab bên thứ ba cho thấy cảm biến hiện diện mmWave trang bị ML đạt tỷ lệ dương tính giả thấp đến 0,3%, trong khi cảm biến hiện diện mmWave không ML tương đương đạt 8,1% tỷ lệ kích hoạt sai trong điều kiện kiểm thử nhiễu nặng giống hệt. Khoảng cách hiệu suất rõ ràng chứng minh tác động chuyển đổi của thuật toán phân loại nhúng trên cảm biến hiện diện hiện đại.
Tinh chỉnh mô hình thích ứng OTA cho cảm biến hiện diện
Một lợi thế độc đáo của cảm biến hiện diện thông minh điều khiển bằng thuật toán so với phần cứng logic cố định thế hệ cũ là hỗ trợ cập nhật firmware qua không khí (OTA) cho việc tinh chỉnh mô hình phân loại. Nhà sản xuất có thể triển khai trọng số bộ dữ liệu nhiễu cập nhật cho fleet cảm biến hiện diện đã triển khai sau lắp đặt để xử lý profile nhiễu chưa từng thấy trước đó mà không cần thay thế phần cứng vật lý. Ví dụ, các mẫu tín hiệu chuyển động tán lá mới được ghi nhận từ các vùng khí hậu khu vực có thể được tích hợp vào tệp mô hình sửa đổi và đẩy không dây đến tất cả cảm biến hiện diện kết nối trong phân khúc thị trường đó, giảm vĩnh viễn kích hoạt sai nhiễu cửa sổ ngoài trời. Nhà vận hành cơ sở quản lý hàng trăm cảm biến hiện diện thương mại qua các khuôn viên có thể lên lịch cập nhật mô hình hàng loạt phù hợp với biến đổi môi trường theo mùa (tăng trưởng tán lá mùa hè, dịch chuyển luồng khí sưởi mùa đông), duy trì hiệu suất chống kích hoạt sai đỉnh cao quanh năm mà không cần đến hiện trường. Cảm biến hiện diện thế hệ cũ dựa trên ngưỡng tĩnh không có khả năng nhận cải tiến thuật toán hoặc mô hình sau sản xuất, khóa người dùng vào tỷ lệ lỗi cố định cho toàn bộ vòng đời phần cứng.
Giai đoạn 4: Thuật toán hợp nhất đa cảm biến cho cảm biến hiện diện lai
Nhiều cảm biến hiện diện hiện đại hàng đầu triển khai phần cứng phát hiện kép hoặc ba cùng vị trí (PIR + mmWave, siêu âm + PIR, mmWave + cảm biến ánh sáng môi trường) kết hợp với thuật toán hợp nhất đa cảm biến chuyên dụng đối chiếu chéo tín hiệu hiện diện từ nhiều phương thức cảm biến độc lập. Logic hợp nhất đóng vai trò tầng quyết định quyền lực cuối cùng cho cảm biến hiện diện lai, chỉ xác nhận hiện diện người khi các đặc trưng tín hiệu hợp lệ khớp xuất hiện đồng thời trên hai hoặc nhiều dòng cảm biến riêng biệt. Vì nhiễu hiếm khi kích hoạt tín hiệu sai giống hệt nhau trên các loại phần cứng phát hiện khác biệt, xác thực chéo cảm biến loại bỏ gần như tất cả ứng viên kích hoạt sai còn sót lại vượt qua ngăn xếp thuật toán cảm biến đơn. Chương này bao gồm ba kiến trúc hợp nhất chính thống được tích hợp vào cảm biến hiện diện lai thương mại và lượng hóa hiệu suất ức chế nhiễu của chúng trong môi trường lab nhiễu hỗn hợp.
Hợp nhất logic AND cho cảm biến hiện diện kép
Thuật toán hợp nhất được triển khai rộng rãi nhất cho cảm biến hiện diện lai dân dụng là xác thực logic AND: cảm biến hiện diện chỉ xuất cờ có người nếu cả phần cứng cảm biến chính và phụ đều ghi nhận các đặc trưng tín hiệu người hợp lệ khớp trong cùng cửa sổ thời gian. Các tổ hợp lai phổ biến sử dụng hợp nhất AND bao gồm PIR kết hợp radar mmWave tầm ngắn. Cảm biến PIR dễ tạo ra kích hoạt sai từ vật nuôi, trong khi phần cứng mmWave thỉnh thoảng ghi nhận nhiễu rung động; yêu cầu cả hai dòng cảm biến xác nhận chuyển động người loại bỏ trùng lặp tín hiệu nhiễu đánh lừa cảm biến hiện diện đơn lẻ. Kiểm nghiệm song song giữa cảm biến hiện diện PIR độc lập và cảm biến hiện diện lai PIR+mmWave trong hộ gia đình nhiều vật nuôi ghi nhận mức giảm 89% sự kiện kích hoạt sai hàng tuần, một cải thiện hiệu suất khổng lồ hoàn toàn đến từ thuật toán hợp nhất AND chéo cảm biến. Hợp nhất logic AND đánh đổi tốc độ phản hồi phát hiện nhẹ để có ức chế nhiễu cực đại, trở thành chế độ hợp nhất ưa chuộng cho triển khai dân dụng nhiều nhiễu.
Hợp nhất bỏ phiếu có trọng số cho cảm biến hiện diện đa cảm biến thương mại
Cảm biến hiện diện lai thương mại cấp doanh nghiệp sử dụng thuật toán hợp nhất bỏ phiếu có trọng số thay vì logic AND nghiêm ngặt để cân bằng hiệu suất chống nhiễu và phản hồi phát hiện người hợp lệ nhanh. Mỗi phương thức cảm biến cùng vị trí trên cảm biến hiện diện được gán giá trị trọng số độ tin cậy có thể cấu hình dựa trên điều kiện vận hành môi trường: radar mmWave nhận trọng số cao nhất cho phát hiện hiện diện tĩnh, PIR nhận trọng số cao hơn cho chuyển động đi bộ nhanh, cảm biến ánh sáng môi trường thêm xác thực ngữ cảnh trọng số thấp để loại trừ nhiễu ánh nắng. Thuật toán hợp nhất tính tổng điểm độ tin cậy kết hợp từ tất cả vector đặc trưng cảm biến đang hoạt động; chỉ các điểm vượt ngưỡng đã đặt trước mới kích hoạt đầu ra trạng thái có người từ cảm biến hiện diện. Bỏ phiếu có trọng số mang lại phát hiện người nhanh hơn hợp nhất AND nghiêm ngặt trong khi vẫn giữ lọc nhiễu vượt trội so với cảm biến hiện diện đơn phương thức, lý tưởng cho không gian văn phòng lưu lượng cao nơi nhận diện hiện diện nhanh được yêu cầu cùng với kích hoạt sai tối thiểu. Dữ liệu kiểm toán cơ sở từ tòa nhà văn phòng trang bị cảm biến hiện diện hợp nhất có trọng số cho thấy mức giảm 14% tổng lãng phí thời gian vận hành HVAC so với cảm biến hiện diện PIR đơn.
Hợp nhất cảm biến phụ theo ngữ cảnh
Cảm biến hiện diện thương mại và y tế tiên tiến tích hợp các cảm biến môi trường phụ (nhiệt độ, độ ẩm, mức ánh sáng) có dữ liệu đưa vào thuật toán hợp nhất ngữ cảnh để loại trừ các kịch bản nhiễu dựa trên điều kiện phòng thời gian thực. Ví dụ, kết quả ánh sáng môi trường cao kết hợp với gradient IR trôi trên phần cứng PIR báo hiệu nhiễu ánh nắng cho logic hợp nhất, thúc đẩy cảm biến hiện diện tự động giảm trọng số độ tin cậy tín hiệu PIR tạm thời trong giờ ban ngày sáng. Giá trị độ ẩm cao kích hoạt dịch hiệu chuẩn cho xử lý hồi âm siêu âm trên cảm biến hiện diện lai, vì không khí đậm đặc làm méo đặc tính lan truyền sóng âm. Hợp nhất phụ ngữ cảnh thêm nhận thức môi trường không có trên cảm biến hiện diện chuyển động độc lập, thu hẹp thêm biên độ kích hoạt sai còn sót trong không gian trong nhà thay đổi động.
Thuật toán hiệu chuẩn thích ứng thực địa cho cảm biến hiện diện đã triển khai
Ngay cả các ngăn xếp thuật toán tiền lọc, thời gian, ML và hợp nhất được tối ưu hoàn hảo cũng cần hiệu chỉnh riêng cho từng vị trí để đạt hiệu suất chống kích hoạt sai đỉnh cao khi cảm biến hiện diện được lắp đặt vật lý bên trong các phòng độc đáo với profile nhiễu riêng biệt. Cảm biến hiện diện thông minh hiện đại tích hợp thuật toán hiệu chuẩn tại chỗ tự động chạy tự động sau lắp đặt, ghi nhận đặc trưng nhiễu môi trường dài hạn và điều chỉnh tất cả ngưỡng thuật toán nội bộ, chiều dài cửa sổ và ngưỡng độ tin cậy mô hình mà không cần cấu hình thủ công của người dùng. Chương này phác thảo quy trình auto-calibration cho tất cả biến thể phần cứng chính của cảm biến hiện diện và giải thích các quy trình hiệu chuẩn hỗ trợ thủ công có sẵn trên cảm biến hiện diện cấp công nghiệp cho các triển khai phức tạp cao.
Quy trình hiệu chuẩn phòng trống tự động
Tất cả cảm biến hiện diện điều khiển bằng thuật toán đương đại thực thi một chu kỳ auto-calibration bắt buộc 5–15 phút ngay sau khi bật nguồn hoặc khôi phục cài đặt gốc, yêu cầu phòng phải hoàn toàn không có người trong quá trình này. Trong cửa sổ hiệu chuẩn, cảm biến hiện diện liên tục ghi nhận baseline tín hiệu nhiễu thô, lập bản đồ tất cả nguồn nhiễu bền vững hiện diện trong không gian trống (rung quạt, tán lá cửa sổ, nguồn nhiệt cố định) và lưu các profile nhiễu tham chiếu này trong bộ nhớ cục bộ không bay hơi. Mọi ngưỡng thuật toán và ranh giới phân loại đặc trưng trên cảm biến hiện diện được dịch động so với baseline nhiễu phòng trống đã ghi nhận sau khi hiệu chuẩn hoàn tất. Cảm biến hiện diện chưa hiệu chuẩn xuất xưởng giữ ngưỡng nhà máy chung được tối ưu cho buồng kiểm thử trung tính, hoạt động kém trong các phòng có nhiễu cố định nặng. Kiểm nghiệm so sánh của cảm biến hiện diện mmWave đã hiệu chuẩn trước với đơn vị chưa hiệu chuẩn trong văn phòng có quạt cho thấy mức giảm 72% kích hoạt sai liên quan quạt sau khi thực thi auto-calibration. Thuật toán hiệu chuẩn phòng trống là công cụ hiệu chỉnh riêng cho vị trí đơn lẻ có tác động lớn nhất được tích hợp vào cảm biến hiện diện đại chúng.
Hiệu chuẩn học nền dài hạn
Ngoài hiệu chuẩn khởi động ban đầu, cảm biến hiện diện cao cấp chạy thuật toán học nền liên tục cập nhật chậm profile tham chiếu nhiễu qua nhiều tuần và nhiều tháng vận hành bình thường. Trong các cửa sổ giữ idle phòng trống được xác nhận, cảm biến hiện diện định kỳ lấy mẫu nhiễu tín hiệu môi trường và điều chỉnh bù trôi baseline và ranh giới lớp nhiễu ML để tính đến biến đổi môi trường theo mùa: tăng trưởng tán lá mùa hè, mẫu luồng khí sưởi mùa đông, tích tụ bụi trên phần cứng cảm biến. Học nền vận hành ở chu kỳ tính toán siêu thấp để tránh tiêu hao pin trên cảm biến hiện diện không dây, cập nhật profile tham chiếu tăng dần mà không làm gián đoạn đầu ra phát hiện hiện diện thời gian thực. Hiệu chuẩn tự thích ứng này loại bỏ nhu cầu đến hiệu chỉnh lại thủ công hàng quý cho fleet cảm biến hiện diện thương mại lớn, cắt giảm mạnh chi phí bảo trì hệ thống ongoing cho đội quản lý tòa nhà.
Hiệu chuẩn hỗ trợ thủ công cho khu vực nhiễu cao đặc biệt
Triển khai y tế, công nghiệp và bán lẻ với nhiễu độc đáo cực đoan (rung thiết bị y tế bệnh viện, máy móc nhà máy, vải trưng bày bán lẻ) cung cấp chế độ hiệu chuẩn hỗ trợ thủ công trên cảm biến hiện diện doanh nghiệp. Người lắp đặt có thể kích hoạt một cửa sổ hiệu chuẩn có mục tiêu trong khi kích hoạt thủ công các nguồn nhiễu cục bộ (quạt, máy móc) để cho phép cảm biến hiện diện ghi nhận đặc trưng tín hiệu nhiễu chuyên dụng, mà thuật toán phân loại sau đó đánh dấu rõ ràng để loại trừ vĩnh viễn. Hiệu chuẩn thủ công thêm profile nhiễu chuyên biệt không có trong các chu kỳ auto-calibration chung, đẩy tỷ lệ kích hoạt sai của cảm biến hiện diện cấp công nghiệp xuống dưới 0,2% trong khu vực sản xuất máy móc nặng nơi cảm biến hiện diện auto-calibrated tiêu chuẩn vẫn tạo ra tín hiệu nhiễu nhẹ. Chức năng thuật toán hiệu chỉnh thủ công này vẫn độc quyền cho các mẫu cảm biến hiện diện thương mại cao cấp và không có trên phần cứng cảm biến tiêu dùng cấp nhập môn.
So sánh hiệu suất thuật toán song song giữa các loại cảm biến hiện diện
Để lượng hóa toàn bộ khoảng cách hiệu suất giữa cảm biến hiện diện cơ bản thế hệ cũ và cảm biến hiện diện hiện đại đa tầng điều khiển bằng thuật toán, chương này trình bày các chỉ số kiểm thử lab chuẩn hóa đo tỷ lệ kích hoạt dương tính giả trên bốn môi trường nhiễu phòng riêng biệt: phòng khách dân dụng nhiều vật nuôi, văn phòng công ty mở, khoa bệnh nhân bệnh viện và kho hàng công nghiệp có rung máy móc. Kiểm thử đánh giá bốn tầng phần cứng: cảm biến hiện diện PIR cơ bản chưa lọc, PIR nâng cấp với thuật toán tiền lọc/thời gian, cảm biến hiện diện mmWave tầm trung không ML, cảm biến hiện diện mmWave cao cấp ML+hợp nhất. Tất cả kiểm thử tuân thủ tiêu chuẩn cảm biến tòa nhà ISO 16484 với kích thước phòng, chiều cao lắp cảm biến và khoảng thời gian ghi dữ liệu liên tục 72 giờ giống hệt nhau cho mỗi đơn vị cảm biến hiện diện được kiểm thử.
Môi trường kiểm thử 1: Phòng khách dân dụng nhiều vật nuôi
Nguồn nhiễu: mèo, chó, quạt trần, tán lá cây cửa sổ, rèm chuyển động, trôi ánh nắng
- Cảm biến hiện diện PIR cơ bản chưa lọc: Tỷ lệ kích hoạt sai 16,7%
- PIR nâng cấp thuật toán (tiền lọc + cửa sổ thời gian): Tỷ lệ kích hoạt sai 3,9%
- Cảm biến hiện diện mmWave tiêu chuẩn (không ML nhúng): Tỷ lệ kích hoạt sai 1,2%
- Cảm biến hiện diện mmWave hợp nhất đa cảm biến ML: Tỷ lệ kích hoạt sai 0,3%
Bước nhảy hiệu suất khổng lồ giữa PIR chưa tối ưu và cảm biến hiện diện mmWave thuật toán được thúc đẩy bởi logic phân loại đặc trưng Doppler phân biệt hoàn toàn hô hấp người khỏi đặc trưng chuyển động động vật nhỏ, một khả năng không ngăn xếp thuật toán PIR thuần nhiệt nào có thể tái tạo.
Môi trường kiểm thử 2: Văn phòng công ty mở
Nguồn nhiễu: quạt thông gió trần, lam trầm tư cửa sổ, ánh nắng, chuyển động người đi bộ xa qua vách kính
- Cảm biến hiện diện PIR cơ bản chưa lọc: Tỷ lệ kích hoạt sai 13,2%
- PIR nâng cấp thuật toán (tiền lọc + cửa sổ thời gian): Tỷ lệ kích hoạt sai 3,1%
- Cảm biến hiện diện mmWave tiêu chuẩn (không ML nhúng): Tỷ lệ kích hoạt sai 0,9%
- Cảm biến hiện diện mmWave hợp nhất đa cảm biến ML: Tỷ lệ kích hoạt sai 0,2%
Thuật toán hợp nhất bỏ phiếu có trọng số mang lại lợi ích quan trọng trong văn phòng mở nơi nhiễu khoảng cách một phần từ ngoài cửa sổ thường xuyên đánh lừa cảm biến hiện diện đơn phương thức.
Môi trường kiểm thử 3: Khoa bệnh nhân bệnh viện
Nguồn nhiễu: rung thiết bị y tế, ga giường bệnh viện, luồng khí từ thiết bị điều trị
- Cảm biến hiện diện PIR cơ bản chưa lọc: Tỷ lệ kích hoạt sai 14,1%
- PIR nâng cấp thuật toán (tiền lọc + cửa sổ thời gian): Tỷ lệ kích hoạt sai 3,5%
- Cảm biến hiện diện mmWave tiêu chuẩn (không ML nhúng): Tỷ lệ kích hoạt sai 1,0%
- Cảm biến hiện diện mmWave hợp nhất đa cảm biến ML: Tỷ lệ kích hoạt sai 0,2%
Thuật toán chu kỳ FFT được xây dựng vào cảm biến hiện diện mmWave loại bỏ nhiễu rung động liên tục từ phần cứng y tế gây phiền cho phần cứng cảm biến hồng ngoại thiếu khả năng phân tích Doppler.
Môi trường kiểm thử 4: Kho hàng công nghiệp
Nguồn nhiễu: rung máy móc băng tải, luồng khí kho lạnh, chuyển động thùng nhựa
- Cảm biến hiện diện PIR cơ bản chưa lọc: Tỷ lệ kích hoạt sai 19,3%
- PIR nâng cấp thuật toán (tiền lọc + cửa sổ thời gian): Tỷ lệ kích hoạt sai 5,7%
- Cảm biến hiện diện mmWave tiêu chuẩn (không ML nhúng): Tỷ lệ kích hoạt sai 1,6%
- Cảm biến hiện diện mmWave hợp nhất đa cảm biến ML: Tỷ lệ kích hoạt sai 0,4%
Thuật toán đặc trưng phân cụm không gian trên cảm biến hiện diện mmWave công nghiệp loại bỏ hồi âm radar thùng nhựa nhỏ chuyển động mà không nhầm chúng là mục tiêu người đi bộ qua lối lưu trữ.
Trên cả bốn môi trường kiểm thử, mọi tầng thuật toán chống kích hoạt sai bổ sung được tích hợp vào cảm biến hiện diện hiện đại mang lại mức giảm đo lường được, tuyến tính trong các sự kiện kích hoạt không mong muốn, chứng minh logic xử lý tín hiệu phân lớp là giải pháp quyết định cho cuộc khủng hoảng kích hoạt sai lịch sử đeo bám mọi thế hệ cảm biến hiện diện cơ bản.
Thực tiễn triển khai thực tế tốt nhất để tối đa hóa hiệu suất thuật toán trên cảm biến hiện diện
Ngay cả các ngăn xếp thuật toán đa tầng tiên tiến nhất bên trong cảm biến hiện diện thông minh cũng không thể đạt tiềm năng chống kích hoạt sai tối đa nếu không lắp đặt vật lý đúng cách và cấu hình tại chỗ. Chương này cung cấp hướng dẫn triển khai đã được kiểm chứng thực địa được tối ưu để bổ sung cho logic thuật toán nội bộ của cảm biến hiện diện hiện đại, bao gồm định vị lắp đặt, tách khoảng cách nguồn nhiễu, điều chỉnh tham số firmware và quy trình hiệu chuẩn sau lắp đặt cho tất cả biến thể phần cứng cảm biến. Mỗi thực tiễn trực tiếp khuếch đại hiệu quả của thuật toán tiền lọc, thời gian, ML và hợp nhất được nhúng trong cảm biến hiện diện, ức chế thêm các sự kiện kích hoạt sai còn sót trong các vị trí nhiễu cao.
Hướng dẫn vị trí lắp đặt cho mọi cảm biến hiện diện
Vị trí vật lý trực tiếp ảnh hưởng chất lượng đầu vào tín hiệu thô đưa vào mọi tầng thuật toán của cảm biến hiện diện. Với cảm biến hiện diện PIR, lắp thiết bị cách ít nhất 2,5 mét khỏi nguồn nhiệt trực tiếp (máy sưởi, bộ tản nhiệt) để giới hạn gradient nhiễu nhiệt lớn gây quá tải thuật toán lọc biên độ. Với cảm biến hiện diện radar mmWave, duy trì khoảng cách tối thiểu 1,2 mét khỏi thiết bị rung liên tục (quạt, bơm) để giảm nhiễu chu kỳ bền vững buộc bộ phân loại chu kỳ FFT phải làm việc quá tải lọc đặc trưng rung động. Cảm biến hiện diện siêu âm yêu cầu khoảng cách thoáng khỏi rèm vải mỏng và vật liệu treo để giảm thiểu nhiễu hồi âm bất thường gây quá tải thuật toán tiền lọc trung bình động. Lắp trần được khuyến nghị phổ quát cho mọi dòng cảm biến hiện diện để đặt trường nhìn của cảm biến trên hầu hết các vật thể nhiễu phổ biến (vật nuôi, nội thất, vải) và đơn giản hóa việc tách thuật toán trích xuất đặc trưng giữa cụm tín hiệu thân người và hồi âm nhiễu chiều cao thấp. Vị trí lắp kém tạo ra thiên lệch tín hiệu thô vĩnh viễn mà ngay cả thuật toán phân loại ML hàng đầu trên cảm biến hiện diện cũng không thể bù đắp hoàn toàn, dẫn đến tỷ lệ kích hoạt sai dư tăng cao bất kể hiệu chỉnh firmware.
Hướng dẫn điều chỉnh tham số thuật toán firmware
Tất cả cảm biến hiện diện thông minh hiển thị các tham số thuật toán có thể cấu hình qua bảng điều khiển web, giao diện lập trình BMS hoặc ứng dụng commissioning di động mà người lắp đặt điều chỉnh để khớp mật độ nhiễu tại chỗ:
- Chiều dài cửa sổ trung bình động: Phòng nhiễu cao tăng kích thước cửa sổ để khuếch đại hiệu suất tiền lọc làm mượt nhiễu trên cảm biến hiện diện.
- Số khung xác thực thời gian: Không gian dân dụng nhiều vật nuôi tăng số khung tín hiệu liên tiếp yêu cầu để ức chế nhiễu chặt chẽ hơn.
- Ngưỡng độ tin cậy ML: Các vị trí công nghiệp có rung máy móc liên tục tăng điểm cắt phân loại để loại bỏ vector đặc trưng nhiễu biên giới.
- Tỷ lệ trọng số hợp nhất: Môi trường văn phòng ưu tiên trọng số cảm biến radar mmWave trong thuật toán hợp nhất bỏ phiếu cho phát hiện người tĩnh đáng tin cậy.
- Tần suất chu kỳ auto-calibration: Các vị trí theo mùa lên lịch chu kỳ học nền hàng tháng để cập nhật baseline nhiễu trên cảm biến hiện diện. Hiệu chỉnh tham số đúng khớp với profile nhiễu tại chỗ khuếch đại sức mạnh chống kích hoạt sai của mọi tầng thuật toán chạy bên trong cảm biến hiện diện, giảm tỷ lệ kích hoạt sai dư thêm 30–40% so với cài đặt firmware mặc định xuất xưởng.
Quy trình chuẩn hiệu chuẩn sau lắp đặt
Các bước hiệu chuẩn bắt buộc sau lắp đặt để kích hoạt tất cả thuật toán thích ứng trên cảm biến hiện diện mới lắp:
- Xóa tất cả người ra khỏi phòng được giám sát trong toàn bộ thời gian auto-calibration được chỉ định trong datasheet cảm biến.
- Kích hoạt tất cả nguồn nhiễu cố định (quạt, hệ thống HVAC, lam trầm tư cửa sổ) trong hiệu chuẩn để cảm biến hiện diện ghi nhận đặc trưng nhiễu baseline.
- Hoàn thành auto-calibration chung trước, sau đó chạy hiệu chuẩn hỗ trợ thủ công nếu tồn tại nhiễu công nghiệp/y tế chuyên biệt tại chỗ.
- Cho phép cảm biến hiện diện 24 giờ chu kỳ idle học nền để tinh chỉnh baseline bù trôi dài hạn trước khi commissioning cuối cùng.
- Ghi nhật ký một tuần dữ liệu sự kiện hiện diện để kiểm toán tần suất kích hoạt sai và điều chỉnh tham số hiệu chỉnh thuật toán nếu lỗi nhiễu dư vẫn tồn tại. Bỏ qua bất kỳ bước hiệu chuẩn nào để cảm biến hiện diện chạy ngưỡng thuật toán nhà máy chung không khớp với profile nhiễu độc đáo của phòng, dẫn đến các sự kiện kích hoạt sai không cần thiết suốt vòng đời phần cứng.
Hạn chế hiện tại của thuật toán chống kích hoạt sai trên cảm biến hiện diện hiện đại
Mặc dù các ngăn xếp thuật toán tiền lọc, thời gian, ML và hợp nhất phân lớp loại bỏ hơn 99% kích hoạt nhiễu cho hầu hết kịch bản triển khai, cảm biến hiện diện hiện đại vẫn mang các hạn chế thuật toán còn sót lại trong môi trường biên cực đoan với nhiễu đa nguồn chồng lấp. Chương này ghi lại bốn ràng buộc thuật toán chưa giải quyết cốt lõi ảnh hưởng đến cảm biến hiện diện hàng đầu hiện nay, kèm cập nhật lộ trình R&D bán dẫn phác thảo các cải tiến thuật toán thế hệ mới ra mắt 2027–2030 cho các thế hệ cảm biến hiện diện sắp tới.
Nhầm lẫn tín hiệu đa nhiễu chồng lấp
Khi nhiều nguồn nhiễu riêng biệt tạo ra các đặc trưng tín hiệu kết hợp để một phần bắt chước vector đặc trưng người, ngay cả thuật toán phân loại ML trên cảm biến hiện diện cao cấp thỉnh thoảng tạo ra điểm độ tin cậy biên giới dẫn đến kích hoạt sai hiếm hoi. Một ví dụ biên điển hình: rung động chu kỳ của quạt kết hợp với chuyển động vật nuôi nhỏ tạo ra một profile tín hiệu Doppler hỗn hợp tạm thời chồng lấp các đặc trưng hô hấp người biên độ thấp trên cảm biến hiện diện mmWave. Các mô hình ML nhúng hiện tại thiếu bộ dữ liệu huấn luyện nhiễu kết hợp đủ lớn để loại bỏ hoàn toàn các sự kiện chồng lấp hiếm này, dẫn đến tỷ lệ kích hoạt sai dư 0,1–0,3% trong các phòng nhiễu hỗn hợp cực đoan. Thuật toán phân loại dựa trên transformer thế hệ mới cho cảm biến hiện diện tương lai sẽ mở rộng thư viện huấn luyện kết hợp đa nhiễu để giải quyết sự nhầm lẫn biên này và đẩy tỷ lệ kích hoạt sai xuống dưới 0,1%.
Đánh đổi phát hiện người tĩnh biên độ cực thấp
Để ức chế hoàn toàn nhiễu nền nhẹ, thuật toán tiền lọc cổng biên độ trên cảm biến hiện diện đặt ngưỡng độ lớn tín hiệu tối thiểu thỉnh thoảng loại bỏ tín hiệu Doppler hô hấp siêu mờ từ người tĩnh xa positioned ở khoảng cách tối đa của cảm biến (6–8 mét). Hiệu chỉnh ngưỡng thấp hơn để ghi nhận chuyển động người tĩnh yếu đồng thời tăng kích hoạt sai nhiễu, tạo ra một đánh đổi độ nhạy không thể tránh khỏi trên kiến trúc thuật toán hiện tại cho cảm biến hiện diện mmWave tầm xa. Bộ lọc biên độ thích ứng biến đổi sắp ra mắt trên cảm biến hiện diện mmWave 2027 sẽ điều chỉnh động giá trị ngưỡng theo khoảng cách, duy trì phát hiện người xa mà không tăng tỷ lệ lỗi nhiễu cận trường.
Giới hạn tính toán MCU công suất thấp cho cảm biến hiện diện siêu nhỏ
Cảm biến hiện diện tiêu dùng siêu nhỏ chạy pin (cảm biến công tắc thông minh nhỏ, module hiện diện di động) có RAM và bộ nhớ flash MCU nhúng tối thiểu, hạn chế độ phức tạp của mô hình phân loại ML và pipeline thuật toán đa tầng có thể chạy cục bộ. Các cảm biến hiện diện miniature này phải triển khai chỉ logic lọc thời gian đơn tầng đơn giản hóa, thiếu ngăn xếp ML và hợp nhất đầy đủ của đơn vị công nghiệp có dây, dẫn đến tỷ lệ kích hoạt sai baseline cao hơn cho phần cứng pin compact. Thiết kế silicon công suất thấp tương lai cho cảm biến hiện diện sẽ tích hợp bộ tăng tốc phần cứng AI chuyên dụng vào chip AiP nhỏ, kích hoạt xử lý thuật toán đa tầng đầy đủ trên form factor cảm biến không dây miniaturized mà không có đỉnh tiêu thụ điện.
Nhiễu RF giữa các thiết bị cho cảm biến hiện diện mmWave mật độ cao
Triển khai dày đặc với hàng chục cảm biến hiện diện mmWave được lắp trong khoảng cách 3 mét với nhau trải nghiệm rò rỉ tín hiệu RF cross-talk làm méo vector đặc trưng Doppler, thỉnh thoảng làm nhầm lẫn thuật toán phân loại và tạo ra kích hoạt sai gián đoạn. Thuật toán đồng bộ hóa hiện tại dựa vào phối hợp thời gian mạng có dây giữa các đơn vị cảm biến hiện diện để so le cửa sổ phát RF; fleet cảm biến pin hoàn toàn không dây thiếu kiểm soát thời gian tập trung và chịu tỷ lệ lỗi cross-interference cao hơn. Thuật toán RF nhảy tần số thích ứng được lên lịch cho phần cứng cảm biến hiện diện thế hệ mới sẽ loại bỏ nhiễu RF tương hỗ mà không cần hạ tầng đồng bộ có dây, giải quyết vĩnh viễn hạn chế nhiễu lắp đặt dày đặc.
Lộ trình thuật toán tương lai cho cảm biến hiện diện thế hệ mới
Các công ty bán dẫn và phòng thiết kế cảm biến đang tích cực phát triển bốn danh mục chính của thuật toán chống kích hoạt sai nâng cấp để tích hợp vào cảm biến hiện diện thế hệ 2027–2035, xử lý tất cả hạn chế thuật toán hiện tại được nêu trong chương trước trong khi tiếp tục giảm biên lỗi phát hiện dương tính giả và âm tính giả trên mọi phương diện triển khai. Mỗi đổi mới xây dựng trên ngăn xếp xử lý phân lớp hiện có của cảm biến hiện diện ngày nay trong khi thêm khả năng phân tích tín hiệu chuyển đổi mới không có trên phần cứng hiện tại:
- Mô hình phân loại nhúng nhỏ dựa trên Transformer: Thay thế pipeline ML SVM/CNN bằng transformer tín hiệu radar nhẹ trên cảm biến hiện diện mới, tăng độ chính xác tách đa nhiễu và loại bỏ kích hoạt sai biên tín hiệu chồng lấp.
- Bộ lọc ngưỡng động thích ứng khoảng cách: Thuật toán biên độ và cửa sổ thời gian biến đổi tự động điều chỉnh dựa trên khoảng cách mục tiêu từ cảm biến hiện diện, giải quyết đánh đổi độ nhạy tĩnh cho phát hiện người tĩnh tầm xa.
- Thuật toán hợp nhất đồng bộ không dây phân tán: Phối hợp thời gian RF phi tập trung cho fleet cảm biến hiện diện mmWave dày đặc không có kết nối BMS có dây để cắt lỗi nhiễu giữa các thiết bị.
- Hiệu chuẩn dự đoán nhận biết ngữ cảnh: Thuật toán học nền dự đoán trên cảm biến hiện diện tương lai dự đoán biến đổi nhiễu theo mùa (tán lá, sưởi) và điều chỉnh trước ngưỡng phân loại trước biến đổi môi trường thay vì phản ứng thụ động.
Đồng thuận ngành dài hạn dự báo rằng đến 2032, xử lý thuật toán sẽ trở thành yếu tố khác biệt chính giữa các tầng ngân sách và cao cấp của cảm biến hiện diện, với đơn vị tiêu dùng cấp nhập môn chỉ giữ logic tiền lọc/thời gian cơ bản trong khi cảm biến hiện diện công nghiệp và dân dụng cao cấp được cung cấp kèm ngăn xếp thuật toán transformer ML đầy đủ, hợp nhất đa cảm biến và hiệu chuẩn dự đoán như firmware nhà máy tiêu chuẩn. Điều chỉnh cảm biến thụ động chỉ phần cứng (mặt nạ thấu kính, núm độ nhạy) sẽ trở nên lỗi thời trên mọi cảm biến hiện diện tầm trung đến cao, vì hiệu chỉnh thuật toán phần mềm cung cấp hiệu suất chống nhiễu chi tiết hơn, thích ứng hơn với không cần sửa đổi phần cứng vật lý sau triển khai.
Kết luận ngành cuối cùng: Thuật toán chống kích hoạt phân lớp là công nghệ quyết định cho cảm biến hiện diện hiện đại đáng tin cậy
Sau phân tích toàn diện về nguồn nhiễu gốc, kiến trúc thuật toán xử lý tín hiệu đa tầng, kiểm thử benchmark lab chuẩn hóa, dữ liệu hiệu suất triển khai thực tế và lộ trình R&D silicon đa năm, kết luận ngành quyết định là rõ ràng: thuật toán tiền lọc, thời gian, học máy và hợp nhất phân lớp tạo thành đột phá công nghệ cốt lõi giải quyết cuộc khủng hoảng kích hoạt sai kéo dài hàng thập kỷ đeo bám mọi thế hệ cảm biến hiện diện cơ bản. Không có lượng hiệu chỉnh thụ động phần cứng nào có thể tái tạo khả năng phân biệt nhiễu đa chiều thích ứng của ngăn xếp thuật toán đầy đủ được tích hợp vào cảm biến hiện diện thông minh ngày nay. Cảm biến hiện diện thế hệ cũ chưa tối ưu bị giới hạn ở logic ngưỡng tương tự cố định chịu các đánh đổi không thể tránh khỏi giữa độ nhạy phát hiện hợp lệ và tỷ lệ kích hoạt sai nhiễu, trong khi cảm biến hiện diện hiện đại điều khiển bằng thuật toán loại bỏ hoàn toàn xung đột lịch sử này bằng cách tách đặc trưng chuyển động người khỏi nhiễu môi trường qua các tầng xử lý liên tiếp. Cho các nhà thiết kế sản phẩm, nhà tích hợp tòa nhà, nhà quản lý cơ sở và kỹ sư phần cứng IoT lựa chọn hoặc hiệu chuẩn cảm biến hiện diện cho các triển khai thương mại, dân dụng, y tế hoặc công nghiệp, ưu tiên phần cứng cảm biến được trang bị ngăn xếp thuật toán chống kích hoạt sai đa tầng đầy đủ là lựa chọn thiết kế có tác động lớn nhất để giảm lãng phí năng lượng, loại bỏ sự khó chịu của người dùng và đảm bảo phát hiện hiện diện đáng tin cậy quanh năm trong bất kỳ môi trường trong nhà nhiễu nặng nào. Khi nghiên cứu thuật toán tiếp tục tiến bộ cho các thế hệ cảm biến hiện diện sắp tới, biên lỗi kích hoạt sai sẽ thu hẹp hơn nữa, củng cố xử lý tín hiệu phần mềm là tính năng độ tin cậy nền tảng cho tất cả phần cứng cảm biến hiện diện thông minh tương lai.
Một phần nội dung bài viết được tạo bởi AI và được tối ưu hóa về độ chính xác chuyên môn cũng như khả năng đọc.
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
3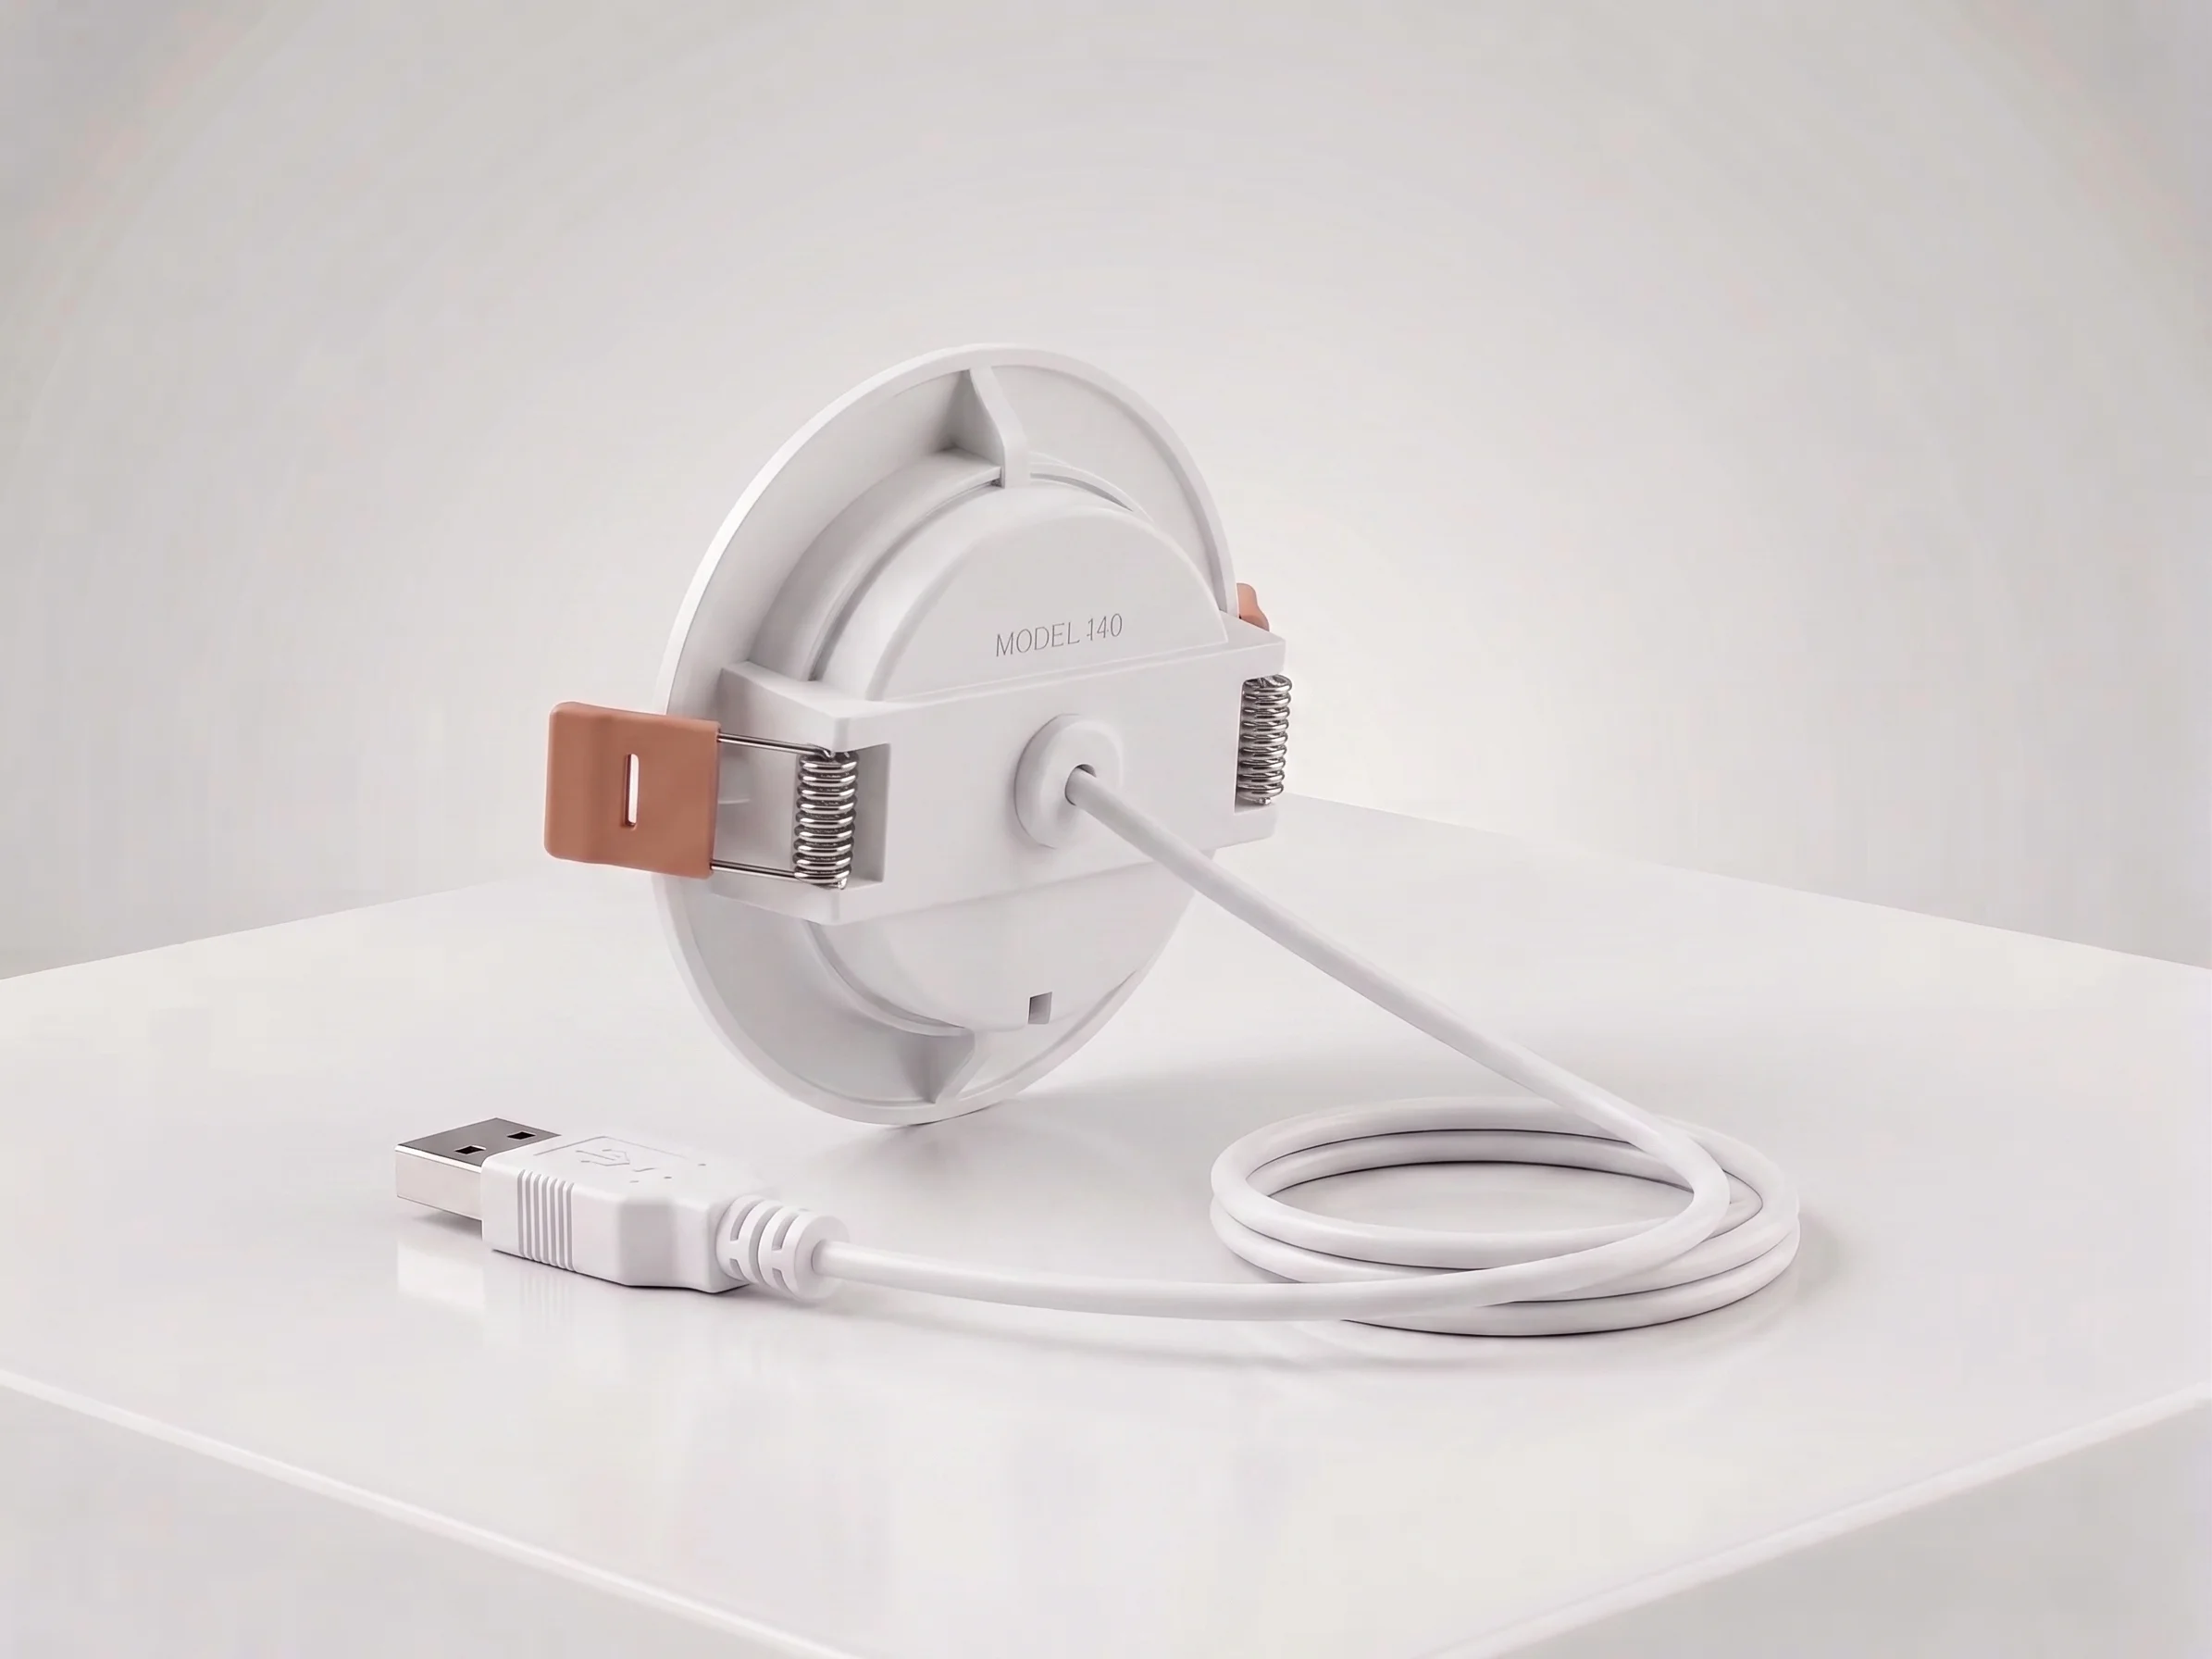
Cảm biến hiện diện mmWave âm trần — Matter over Thread
Cảm biến hiện diện mmWave 24GHz âm trần: chuyển động 10m, vi chuyển động 2.5m, nhịp thở. Matter over Thread, hỗ trợ Apple Home, Google Home, Alexa.
contentGraph.reasons.explicit
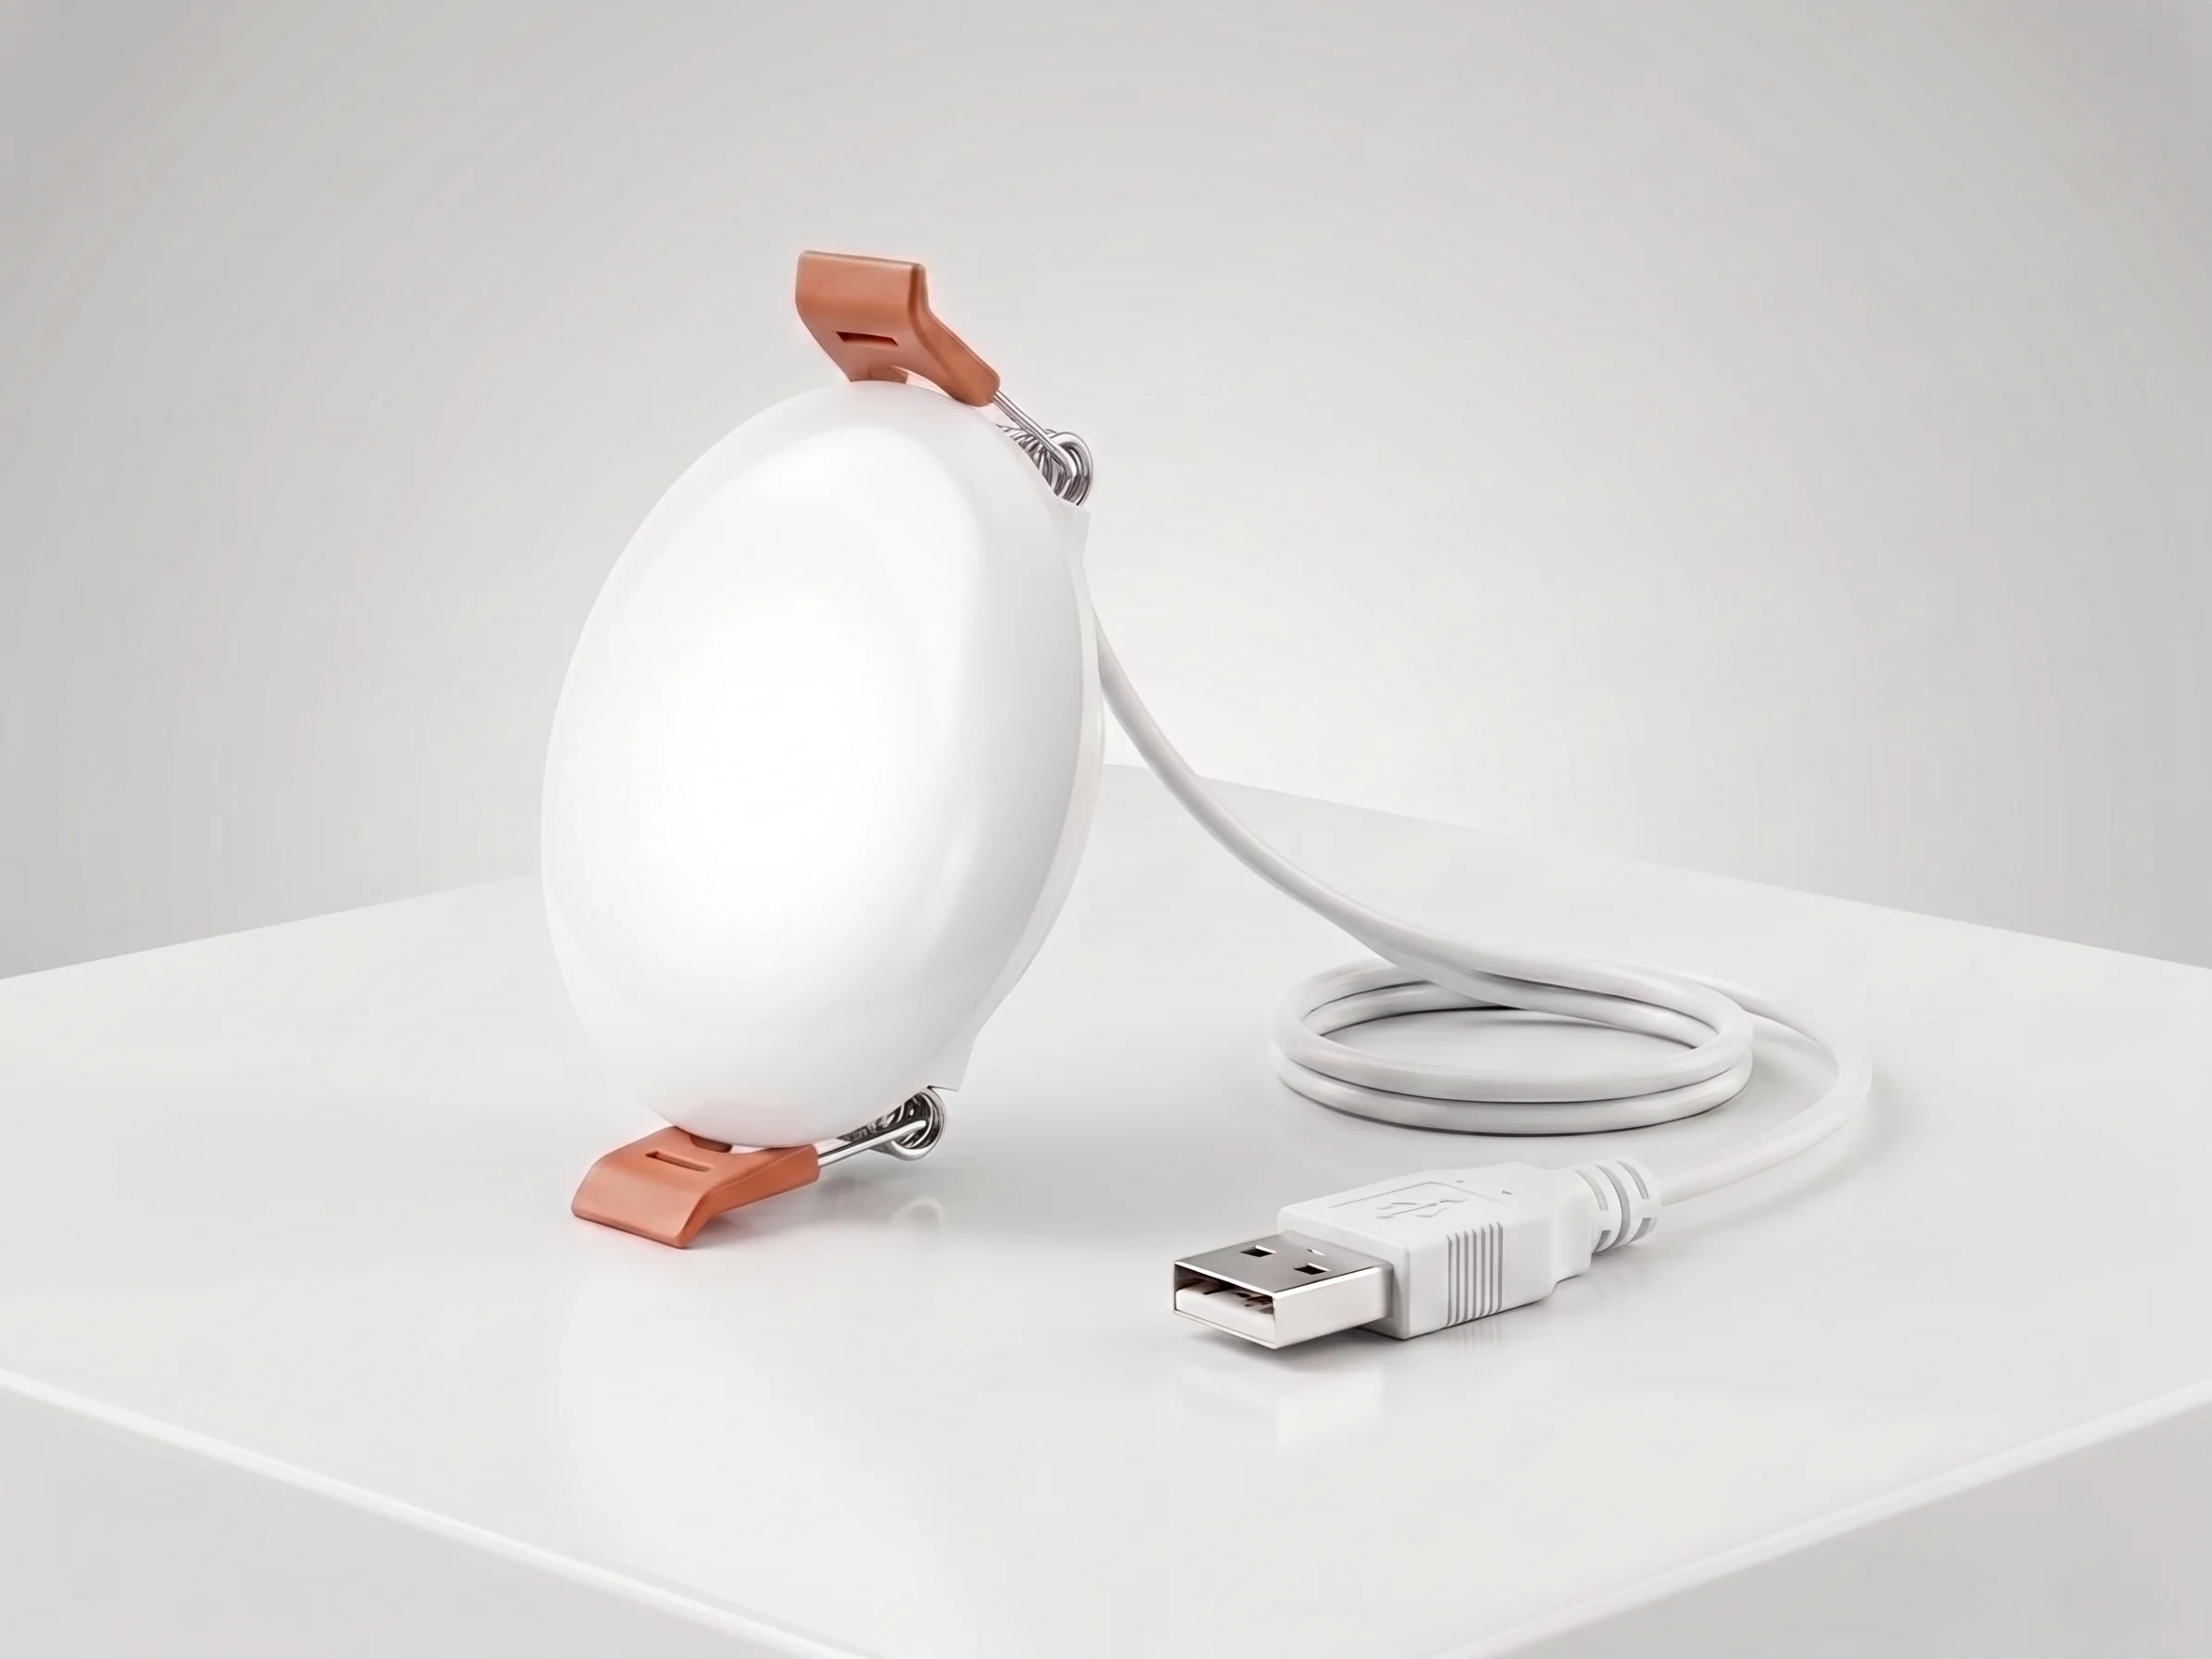
Cảm biến hiện diện con người mmWave âm trần — WiFi
Cảm biến hiện diện mmWave 24GHz: phát hiện chuyển động 10m, vi chuyển động 2,5m, nhịp thở; 120°, DC5V, WiFi 2.4GHz, không cần gateway cho khách sạn, căn hộ.
contentGraph.reasons.explicit
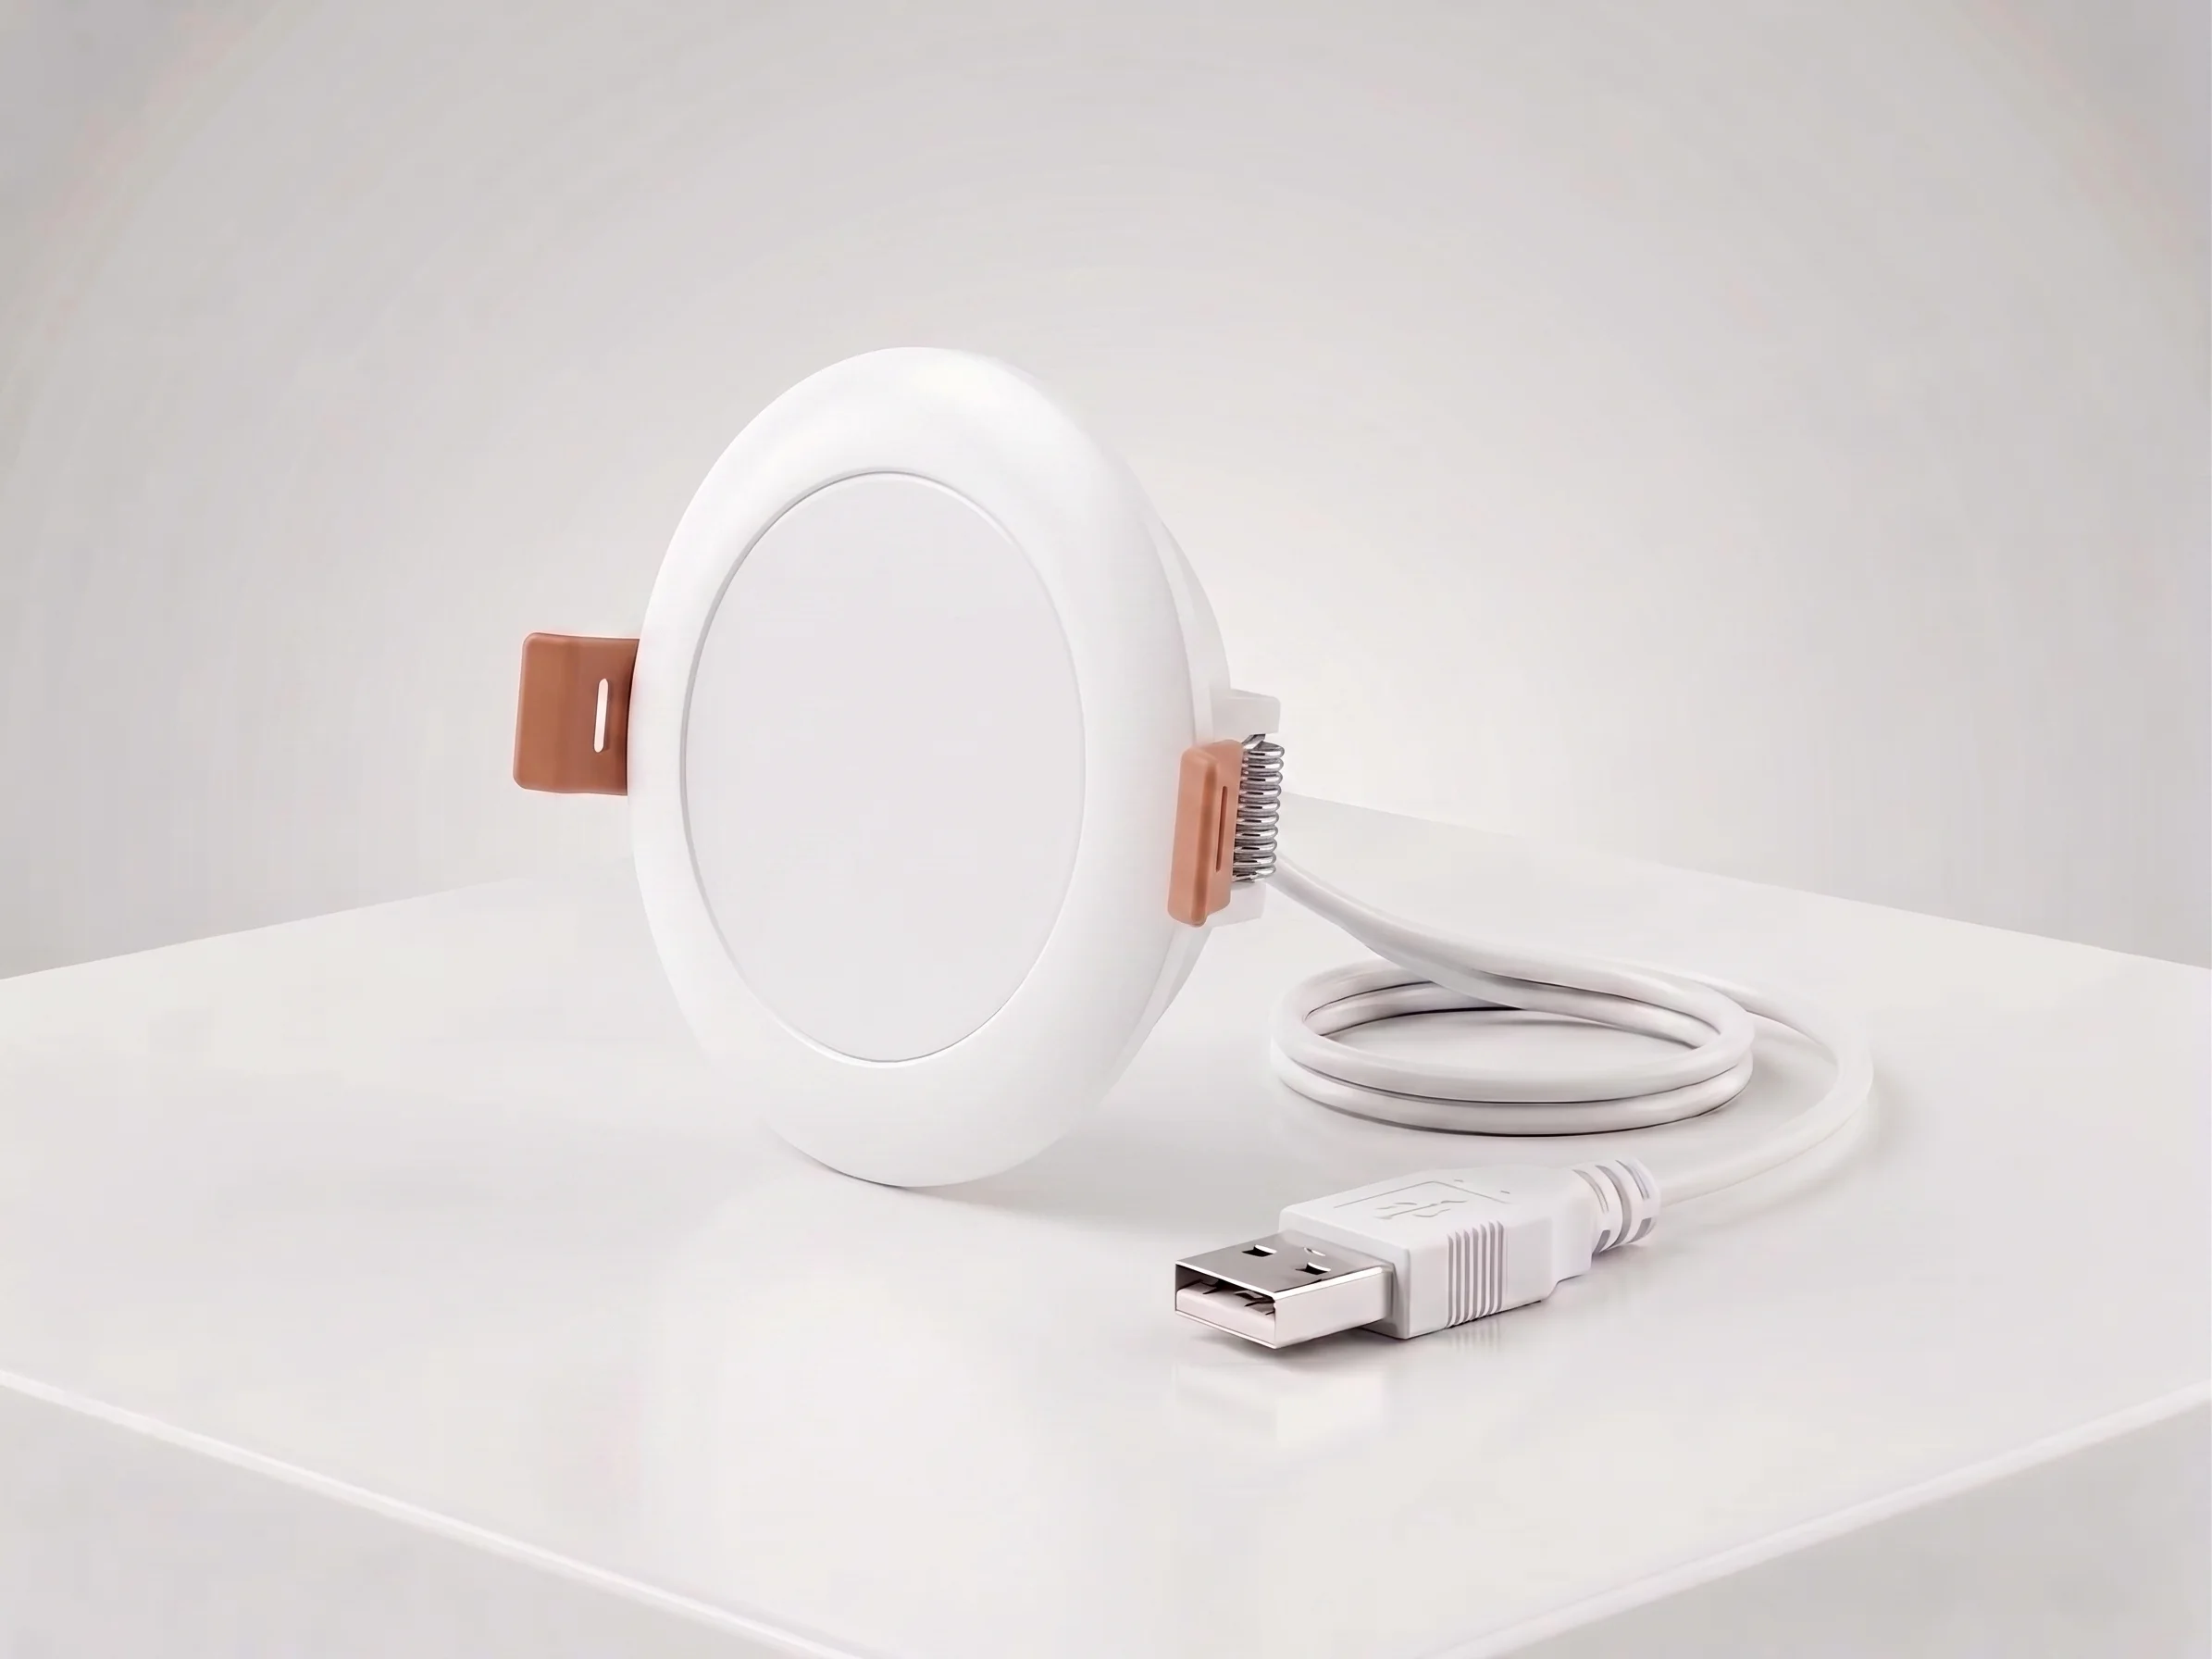
Cảm Biến Hiện Diện Con Người mmWave Âm Trần — Zigbee
Cảm biến hiện diện mmWave âm trần 24GHz, phát hiện chuyển động 10m, vi chuyển động 2.5m, hô hấp, 120°, DC5V, Zigbee 3.0. Cho khách sạn, tự động hóa thương mại.
contentGraph.reasons.explicit
contentGraph.sections.solutions
1
Giải pháp cảm biến hiện diện và chuyển động khách sạn
Cảm biến hiện diện mmWave cho phòng khách sạn: phát hiện khách đang ngủ, hỗ trợ dọn phòng, tiết kiệm 20-40% điện HVAC. Cảm biến âm trần nhận diện hiện diện thật.
contentGraph.reasons.productContext
contentGraph.sections.blog
3
Cảm biến mmWave 60GHz vs 24GHz vs 77GHz: Chọn tần số nào?
So sánh cảm biến mmWave 60GHz, 24GHz và 77GHz cho phát hiện hiện diện thương mại: thông số kỹ thuật, phạm vi phát hiện, quyền riêng tư và định hướng mua sắm OEM.
contentGraph.reasons.productContext
Cảm biến hiện diện điện tử: Công nghệ, độ chính xác
Tìm hiểu cảm biến hiện diện điện tử là gì, cách phát hiện người đứng yên và khác biệt so với cảm biến chuyển động PIR. Gồm mmWave, độ chính xác, ứng dụng.
contentGraph.reasons.productContext
Tích hợp cảm biến hiện diện mmWave với Home Assistant cục bộ
Hướng dẫn từng bước thiết lập điều khiển cục bộ cho thiết bị mmWave: cấu hình MQTT/Matter, script tự động, hiệu chuẩn và mẹo tích hợp cảm biến hiện diện OEM.
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three