Cảm Biến Phát Hiện Vật Thể: Giải Thích Chi Tiết
Hướng dẫn cảm biến phát hiện vật thể: tìm hiểu nguyên lý hoạt động, các công nghệ nhận biết và ứng dụng thực tiễn trong công nghiệp và tòa nhà thông minh.
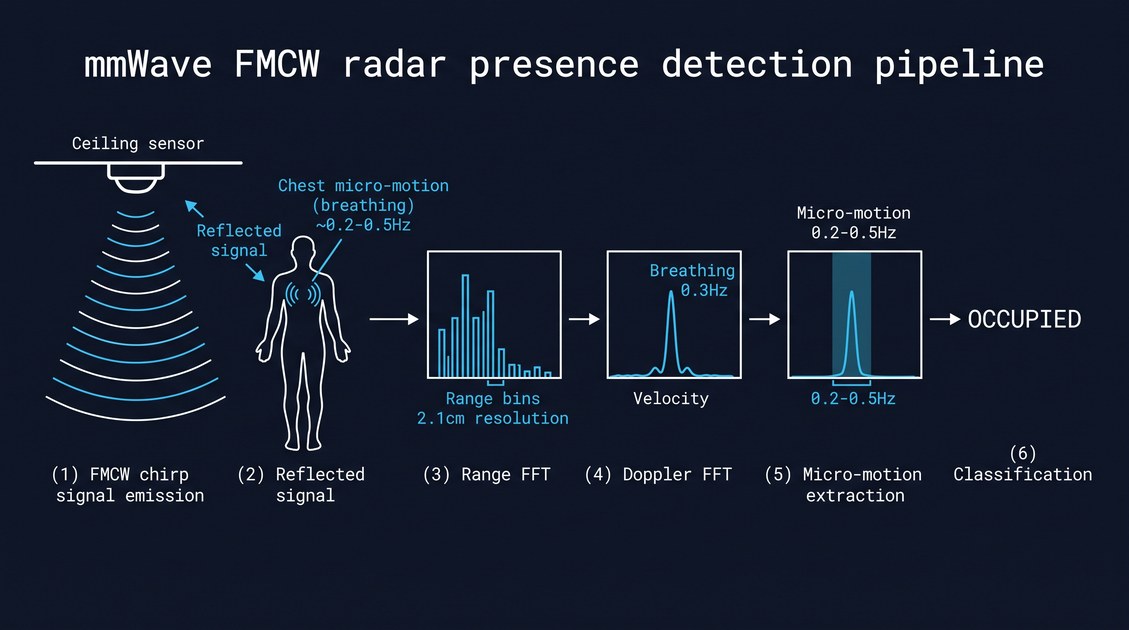
Capteur de presence d objet (tiếng Pháp, nghĩa là "cảm biến hiện diện vật thể") là một thiết bị phát hiện dùng để xác định xem một vật thể thực có hiện diện trong một vùng phát hiện được xác định hay không, được sử dụng trong tự động hóa công nghiệp, sản xuất, logistics, tòa nhà thông minh và các ứng dụng an ninh để kích hoạt các phản hồi tự động khi vật thể đi vào, rời khỏi hoặc còn ở lại trong vùng. Khác với cảm biến hiện diện con người — được tối ưu hóa để phát hiện vi chuyển động của hơi thở con người — cảm biến hiện diện vật thể được tối ưu hóa để phát hiện sự hiện diện của các vật thể vô tri, từ những chi tiết nhỏ trên dây chuyền sản xuất đến những pallet lớn trong kho hàng hay các phương tiện trong bãi đỗ xe, và sử dụng nhiều công nghệ cảm biến khác nhau, bao gồm cảm biến cảm ứng (cho vật thể kim loại), cảm biến điện dung (cho vật thể phi kim loại), cảm biến quang điện (cho vật thể bằng bất kỳ vật liệu nào ở khoảng cách quang học), cảm biến siêu âm (cho vật thể ở khoảng cách âm học) và cảm biến radar sóng milimet (mmWave) (cho vật thể ở khoảng cách vô tuyến, kể cả xuyên qua các vật cản phi kim loại). Việc lựa chọn công nghệ phụ thuộc vào vật liệu của vật thể, khoảng cách phát hiện, điều kiện môi trường và độ chính xác yêu cầu, với các cảm biến radar mmWave hiện đại ngày càng được sử dụng nhiều hơn để phát hiện hiện diện vật thể trong những môi trường khắc nghiệt (bụi, khói, bóng tối, xuyên qua vật cản) — nơi các cảm biến quang học trở nên vô hiệu.
Hướng dẫn này cung cấp cái nhìn tổng quan toàn diện về cảm biến hiện diện vật thể, bao gồm các công nghệ cảm biến chính, ưu điểm và nhược điểm của từng công nghệ, những tình huống ứng dụng mà mỗi công nghệ phát huy hiệu quả nhất, và các tiêu chí lựa chọn để chọn đúng cảm biến hiện diện vật thể cho một ứng dụng công nghiệp hoặc tòa nhà thông minh cụ thể. Dù bạn là kỹ sư tự động hóa, chuyên viên thu mua hay nhà tích hợp hệ thống, hướng dẫn này sẽ giúp bạn nắm rõ các lựa chọn và đưa ra quyết định đúng đắn.
Cảm biến hiện diện vật thể: Các công nghệ cảm biến
Thị trường cảm biến hiện diện vật thể sử dụng năm công nghệ cảm biến chính, mỗi công nghệ có nguyên lý vật lý, khoảng cách phát hiện và khả năng tương thích vật liệu khác nhau.
Cảm biến hiện diện vật thể: Cảm biến cảm ứng
Cảm biến cảm ứng là loại cảm biến hiện diện vật thể phổ biến nhất dành cho vật thể kim loại trong tự động hóa công nghiệp. Cảm biến cảm ứng tạo ra một trường điện từ và phát hiện sự thay đổi của trường khi một vật thể kim loại đi vào vùng phát hiện. Cảm biến này không phản ứng với các vật thể phi kim loại (nhựa, gỗ, thủy tinh, chất lỏng), do đó được sử dụng chuyên biệt để phát hiện chi tiết kim loại trên dây chuyền sản xuất, chi tiết cố định kim loại trong quá trình lắp ráp hoặc vật mục tiêu kim loại trên máy công cụ.
Những ưu điểm chính của cảm biến cảm ứng là độ bền cao (miễn nhiễm với bụi, bẩn, độ ẩm và hầu hết hóa chất), độ tin cậy (không có bộ phận chuyển động, tuổi thọ vận hành dài) và sự đơn giản (tín hiệu đầu ra chỉ là tín hiệu bật/tắt đơn giản). Những hạn chế chính là khoảng cách phát hiện ngắn (thường 1–50 mm, chỉ có khoảng cách xa hơn ở các thiết kế chuyên biệt), tính chuyên biệt về vật liệu (chỉ với vật thể kim loại) và thiếu khả năng nhận dạng vật thể (cảm biến chỉ báo hiệu sự hiện diện, không cho biết loại hay kích thước của vật thể).
Cảm biến hiện diện vật thể: Cảm biến điện dung
Cảm biến điện dung là cảm biến hiện diện vật thể dành cho vật thể phi kim loại. Cảm biến điện dung tạo ra một trường điện và phát hiện sự thay đổi của trường khi bất kỳ vật thể nào (kim loại hoặc phi kim loại) đi vào vùng phát hiện. Cảm biến này có thể phát hiện nhựa, gỗ, thủy tinh, chất lỏng, bột và vật liệu dạng hạt, nhờ đó linh hoạt hơn cảm biến cảm ứng.
Những ưu điểm chính của cảm biến điện dung là tính linh hoạt về vật liệu (bất kỳ vật thể nào), khả năng phát hiện chất lỏng và bột (hữu ích cho việc đo mức trong bồn chứa và phễu nạp), cùng khoảng cách phát hiện tương đối ngắn (thường 1–50 mm). Những hạn chế chính là độ nhạy với điều kiện môi trường (độ ẩm, nhiệt độ, nhiễm bẩn có thể ảnh hưởng đến kết quả đo), nhu cầu hiệu chuẩn (cảm biến phải được hiệu chuẩn theo vật liệu và khoảng cách cụ thể của vật thể) và thiếu khả năng nhận dạng vật thể.
Cảm biến hiện diện vật thể: Cảm biến quang điện
Cảm biến quang điện là cảm biến hiện diện vật thể dành cho vật thể bằng bất kỳ vật liệu nào ở khoảng cách quang học. Cảm biến quang điện phát ra một chùm ánh sáng (khả kiến hoặc hồng ngoại) và phát hiện sự hiện diện của vật thể thông qua việc chùm sáng bị cắt ngang hoặc phản xạ. Ba loại cảm biến quang điện chính là kiểu tia xuyên qua (vật thể cắt ngang chùm sáng giữa bộ phát và bộ thu tách biệt), kiểu phản xạ gương (vật thể cắt ngang chùm sáng được phản xạ ngược từ gương phản xạ) và kiểu khuếch tán (vật thể phản xạ chùm sáng ngược về cảm biến).
Những ưu điểm chính của cảm biến quang điện là khoảng cách phát hiện xa (lên đến 50 m với cảm biến kiểu tia xuyên qua), tính linh hoạt về vật liệu (bất kỳ vật thể nào cắt ngang hoặc phản xạ ánh sáng), thời gian phản hồi nhanh (dưới một mili giây) và độ chính xác cao. Những hạn chế chính là độ nhạy với nhiễm bẩn (bụi, bẩn, độ ẩm bám trên thấu kính có thể gây kết quả đo sai), yêu cầu đường ngắm trực tiếp (vật thể phải nằm trong đường đi của chùm sáng) và độ nhạy với ánh sáng môi trường (ánh nắng mặt trời có thể gây nhiễu).
Cảm biến hiện diện vật thể: Cảm biến siêu âm
Cảm biến siêu âm là cảm biến hiện diện vật thể dành cho vật thể ở khoảng cách âm học. Cảm biến siêu âm phát ra sóng âm tần số cao (thường 40–400 kHz) và phát hiện sự hiện diện của vật thể thông qua sóng âm phản xạ. Cảm biến có thể đo khoảng cách đến vật thể (bằng thời gian sóng âm bay đi và về) và phát hiện được vật thể bằng bất kỳ vật liệu nào.
Những ưu điểm chính của cảm biến siêu âm là tính linh hoạt về vật liệu (bất kỳ vật thể nào phản xạ âm thanh), khả năng đo khoảng cách (không chỉ hiện diện), khả năng miễn nhiễm với ánh sáng môi trường (hoạt động trong bóng tối hoàn toàn) và khả năng phát hiện vật thể trong suốt (thủy tinh, màng nhựa) mà cảm biến quang điện không thể phát hiện. Những hạn chế chính là độ nhạy với nhiệt độ và độ ẩm không khí (ảnh hưởng đến tốc độ truyền âm), độ nhạy với dòng không khí (có thể làm lệch hướng sóng âm) và thời gian phản hồi tương đối chậm (do tốc độ âm thanh thấp).
Cảm biến hiện diện vật thể: Cảm biến radar mmWave
Cảm biến radar mmWave là công nghệ cảm biến hiện diện vật thể mới nổi, sử dụng tín hiệu vô tuyến sóng milimet (thường 24 GHz, 60 GHz hoặc 77 GHz) để phát hiện vật thể ở khoảng cách vô tuyến. Cảm biến phát ra một xung chirp FMCW và phân tích tín hiệu phản xạ để xác định khoảng cách, vận tốc và vị trí góc của các vật thể trong vùng phát hiện.
Những ưu điểm chính của cảm biến radar mmWave trong phát hiện hiện diện vật thể là khả năng phát hiện vật thể xuyên qua các vật cản phi kim loại (nhựa, thủy tinh, tường thạch cao, gỗ mỏng), khả năng miễn nhiễm với điều kiện môi trường (bụi, khói, sương mù, bóng tối, ánh sáng môi trường), khả năng đo khoảng cách và vận tốc (không chỉ hiện diện) và khả năng phát hiện nhiều vật thể cùng lúc (nhờ mảng ăng-ten MIMO). Những hạn chế chính là chi phí cao hơn (so với cảm biến cảm ứng, điện dung và quang điện), xử lý tín hiệu phức tạp hơn và có nguy cơ bị nhiễu từ các nguồn vô tuyến khác.
| Công nghệ | Vật liệu vật thể | Khoảng cách phát hiện | Khả năng chịu môi trường | Chi phí | Phù hợp nhất cho |
|---|---|---|---|---|---|
| Cảm ứng | Chỉ kim loại | 1–50 mm | Xuất sắc | $5–20 | Chi tiết kim loại, máy công cụ |
| Điện dung | Bất kỳ | 1–50 mm | Trung bình | $10–30 | Chất lỏng, bột, đo mức |
| Quang điện | Bất kỳ (không trong suốt) | Lên đến 50 m | Kém (bụi, ánh sáng) | $10–50 | Khoảng cách xa, phản hồi nhanh |
| Siêu âm | Bất kỳ | 0.1–10 m | Trung bình (điều kiện không khí) | $20–80 | Vật thể trong suốt, đo khoảng cách |
| Radar mmWave | Bất kỳ | 0.1–30 m | Xuất sắc (bụi, khói, bóng tối) | $50–200 | Môi trường khắc nghiệt, xuyên qua vật cản |
Cảm biến hiện diện vật thể: Các tình huống ứng dụng
Cảm biến hiện diện vật thể được sử dụng trong rất nhiều tình huống ứng dụng, mỗi tình huống có những yêu cầu và ràng buộc khác nhau.
Cảm biến hiện diện vật thể: Sản xuất và lắp ráp
Trong sản xuất và lắp ráp, cảm biến hiện diện vật thể được sử dụng để phát hiện sự hiện diện của chi tiết trên băng tải, linh kiện trong đồ gá lắp ráp hoặc dụng cụ trên máy công cụ. Các công nghệ phổ biến nhất là cảm ứng (cho chi tiết kim loại), điện dung (cho chi tiết phi kim loại) và quang điện (cho chi tiết ở khoảng cách xa hơn hoặc vị trí khó).
Cảm biến hiện diện vật thể: Đóng gói và logistics
Trong đóng gói và logistics, cảm biến hiện diện vật thể được sử dụng để phát hiện sự hiện diện của kiện hàng trên băng tải, pallet trong kho hàng hoặc món hàng trong container vận chuyển. Các công nghệ phổ biến nhất là quang điện (cho kiện hàng di chuyển với tốc độ băng tải) và siêu âm (cho pallet và các món hàng cỡ lớn ở khoảng cách xa hơn).
Cảm biến hiện diện vật thể: Đo mức
Trong đo mức, cảm biến hiện diện vật thể được sử dụng để phát hiện mức của chất lỏng, bột hoặc vật liệu dạng hạt trong bồn chứa, phễu nạp hoặc silo. Các công nghệ phổ biến nhất là điện dung (cho đo mức tiếp xúc trực tiếp) và siêu âm (cho đo mức không tiếp xúc từ đỉnh bồn chứa).
Cảm biến hiện diện vật thể: Bãi đỗ xe và kiểm soát ra vào
Trong bãi đỗ xe và kiểm soát ra vào, cảm biến hiện diện vật thể được sử dụng để phát hiện sự hiện diện của phương tiện tại chỗ đỗ xe, trong bãi đỗ xe hoặc tại điểm kiểm soát ra vào. Các công nghệ phổ biến nhất là vòng cảm ứng (cảm biến cảm ứng chuyên biệt được nhúng trong mặt đường), siêu âm (cho phát hiện chỗ đỗ gắn trên trần nhà) và radar mmWave (cho phát hiện phương tiện ổn định trong môi trường khắc nghiệt).
Cảm biến hiện diện vật thể: Tòa nhà thông minh và an ninh
Trong tòa nhà thông minh và an ninh, cảm biến hiện diện vật thể được sử dụng để phát hiện sự hiện diện của vật thể trong một vùng xác định — ví dụ, phát hiện xem bàn họp có đang được sử dụng hay không (bằng cách phát hiện laptop, tài liệu hoặc các vật thể khác), két sắt đã được đóng kín chưa, hoặc cửa có bị chắn hay không. Các công nghệ phổ biến nhất là quang điện (cho phát hiện có/không đơn giản) và radar mmWave (cho các dạng phát hiện tinh vi hơn xuyên qua vật cản).
Cảm biến hiện diện vật thể: Tiêu chí lựa chọn
Việc lựa chọn đúng cảm biến hiện diện vật thể cho một ứng dụng cụ thể đòi hỏi đánh giá một số tiêu chí.
Cảm biến hiện diện vật thể: Vật liệu vật thể
Tiêu chí đầu tiên là vật liệu của vật thể. Nếu vật thể bằng kim loại, cảm biến cảm ứng là lựa chọn hiệu quả về chi phí nhất. Nếu vật thể phi kim loại, cần dùng cảm biến điện dung, quang điện, siêu âm hoặc radar mmWave. Nếu vật thể trong suốt (thủy tinh, màng nhựa), cảm biến siêu âm hoặc radar mmWave được ưu tiên hơn cảm biến quang điện.
Cảm biến hiện diện vật thể: Khoảng cách phát hiện
Tiêu chí thứ hai là khoảng cách phát hiện. Với khoảng cách ngắn (1–50 mm), cảm biến cảm ứng hoặc điện dung là hiệu quả về chi phí nhất. Với khoảng cách trung bình (0.1–10 m), cảm biến quang điện, siêu âm hoặc radar mmWave là phù hợp. Với khoảng cách xa (10–50 m), cảm biến quang điện (kiểu tia xuyên qua) hoặc radar mmWave là lựa chọn tốt nhất.
Cảm biến hiện diện vật thể: Điều kiện môi trường
Tiêu chí thứ ba là điều kiện môi trường. Nếu môi trường sạch và khô, bất kỳ công nghệ nào cũng có thể sử dụng. Nếu môi trường nhiều bụi, bẩn hoặc ẩm, cảm biến cảm ứng, điện dung, siêu âm hoặc radar mmWave được ưu tiên hơn cảm biến quang điện. Nếu môi trường có khói, sương mù hoặc bóng tối, radar mmWave là lựa chọn tốt nhất.
Cảm biến hiện diện vật thể: Phát hiện xuyên qua vật cản
Nếu vật thể phải được phát hiện xuyên qua vật cản (vỏ nhựa, ô cửa kính, vách thạch cao), radar mmWave là công nghệ duy nhất có thể phát hiện vật thể một cách tin cậy mà không cần đường ngắm trực tiếp. Cảm biến cảm ứng có thể phát hiện vật thể kim loại xuyên qua vật cản phi kim loại mỏng, nhưng khoảng cách rất ngắn.
Cảm biến hiện diện vật thể: Thời gian phản hồi
Nếu ứng dụng yêu cầu thời gian phản hồi nhanh (dưới một mili giây), cảm biến quang điện là lựa chọn tốt nhất. Nếu ứng dụng có thể chấp nhận phản hồi chậm hơn (10–100 ms), bất kỳ công nghệ nào cũng có thể sử dụng.
Cảm biến hiện diện vật thể: Chi phí
Chi phí của cảm biến hiện diện vật thể chênh lệch đáng kể theo công nghệ, từ $5–20 với cảm biến cảm ứng đến $50–200 với cảm biến radar mmWave. Bộ phận thu mua nên lựa chọn công nghệ đáp ứng yêu cầu ứng dụng với chi phí thấp nhất.
Capteur de Presence d Objet: Radar mmWave để Phát hiện Vật thể
Radar mmWave là công nghệ capteur de presence d objet ngày càng phổ biến, đặc biệt cho các ứng dụng trong môi trường khắc nghiệt hoặc nơi cần phát hiện xuyên qua vật cản.
Capteur de Presence d Objet: Ưu điểm của Radar mmWave
Những ưu điểm chính của radar mmWave trong phát hiện sự hiện diện của vật thể là:
- Phát hiện xuyên qua vật cản: radar mmWave có thể phát hiện vật thể xuyên qua nhựa, kính, vách thạch cao và gỗ mỏng, cho phép phát hiện trong không gian kín hoặc sau vật cản.
- Khả năng chịu môi trường: radar mmWave không bị ảnh hưởng bởi bụi, khói, sương mù, bóng tối và ánh sáng môi trường, khiến nó phù hợp với các môi trường công nghiệp khắc nghiệt.
- Đo khoảng cách và vận tốc: radar mmWave có thể đo khoảng cách và vận tốc của vật thể, chứ không chỉ sự hiện diện của chúng, cho phép tự động hóa tinh vi hơn.
- Phát hiện đa mục tiêu: với anten mảng MIMO, radar mmWave có thể phát hiện nhiều vật thể cùng lúc, cho phép đếm và theo dõi vật thể.
- Không tiếp xúc vật lý: radar mmWave là cảm biến không tiếp xúc, loại bỏ các lo ngại về mài mòn và nhiễm bẩn.
Capteur de Presence d Objet: Ứng dụng của Radar mmWave
Radar mmWave được sử dụng để phát hiện sự hiện diện của vật thể trong:
- Phát hiện xe cộ: trong nhà để xe, chỗ đỗ xe và các điểm kiểm soát ra vào, radar mmWave có thể phát hiện xe xuyên qua vật cản và trong điều kiện ánh sáng khó khăn.
- Cảm biến mực chất lỏng: radar mmWave có thể đo mức chất lỏng và bột trong bồn chứa xuyên qua thành bồn, loại bỏ nhu cầu đặt cảm biến bên trong bồn.
- Giám sát băng chuyền: radar mmWave có thể phát hiện sự hiện diện của vật thể trên băng chuyền trong môi trường bụi bặm nơi cảm biến quang điện sẽ thất bại.
- Robot học: radar mmWave có thể phát hiện sự hiện diện của vật thể trong không gian làm việc của robot, cho phép tránh va chạm và xử lý vật thể.
- Tòa nhà thông minh: radar mmWave có thể phát hiện sự hiện diện của vật thể (laptop, tài liệu, gói hàng) trên bàn làm việc, cho phép phân tích mức độ sử dụng không gian.
Capteur de Presence d Objet: Khuyến nghị Cuối cùng
Capteur de presence d objet là thành phần quan trọng trong tự động hóa công nghiệp, sản xuất, logistics, tòa nhà thông minh và hệ thống an ninh, và công nghệ phù hợp phụ thuộc vào yêu cầu của từng ứng dụng. Với vật thể kim loại ở khoảng cách ngắn, cảm biến cảm ứng là lựa chọn tiết kiệm chi phí nhất. Với vật thể phi kim loại ở khoảng cách ngắn, cảm biến điện dung là lựa chọn phù hợp. Với vật thể ở khoảng cách quang học trong môi trường sạch, cảm biến quang điện là lựa chọn tốt nhất. Với vật thể trong suốt hoặc nhu cầu đo khoảng cách, cảm biến siêu âm được ưu tiên. Với vật thể trong môi trường khắc nghiệt hoặc cần phát hiện xuyên qua vật cản, cảm biến radar mmWave là lựa chọn tốt nhất.
Đối với nhóm thu mua hoặc kỹ sư tự động hóa đang lựa chọn capteur de presence d objet, cách tiếp cận đúng là bắt đầu bằng việc xác định rõ yêu cầu ứng dụng (vật liệu vật thể, khoảng cách phát hiện, điều kiện môi trường, thời gian phản hồi, ngân sách), sau đó đánh giá các công nghệ có sẵn so với các yêu cầu đó, rồi chọn nhà cung cấp có thành tích đã được chứng minh trong ứng dụng mục tiêu. Với cảm biến phù hợp, được lắp đặt và tích hợp đúng cách, capteur de presence d objet có thể cung cấp khả năng phát hiện vật thể đáng tin cậy trong nhiều năm, cho phép tự động hóa hiệu quả và giám sát chính xác.
Một phần nội dung của bài viết này được tạo bởi AI và được tối ưu hóa về độ chính xác chuyên môn cũng như khả năng đọc.
blog.inArticleCta.title
blog.inArticleCta.description
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three