Varlık Algılama Probları: Doluluk Algılamanın Gizli Anahtarı
Varlık algılama probları, mmWave algılama sistemlerindeki rolleri, çalışma prensipleri ve ticari doluluk algılama için seçim ve yapılandırma hakkında bilgiler.
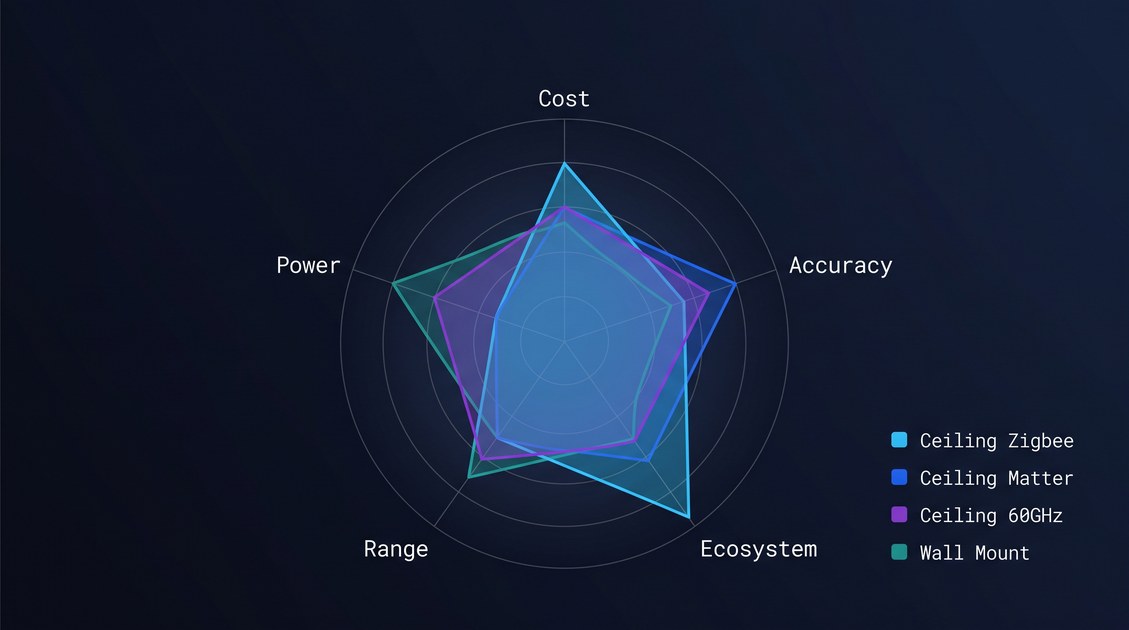
Varlık algılama probları (presence detection probes), milimetre dalga (mmWave) radar doluluk sensörü içindeki dahili sinyal işleme ve algılama işlevleridir; yansıyan ham radar sinyalinden insan kullanıcıların varlığını çıkarır ve sınıflandırır — daha spesifik olarak, algılama bölgesi içinde hareketsiz veya hareket halinde bir insanın bulunup bulunmadığını birlikte belirleyen FMCW chirp işleme, menzil-Doppler eşleme, mikro hareket çıkarma ve doluluk sınıflandırma dizisi. Modern bir 60 GHz mmWave varlık sensöründe, varlık algılama probları; donanım hızlandırmalı sinyal işleme (radar alıcı-verici yongası üzerinde FFT hesaplaması) ve yazılım tabanlı sınıflandırma (bir mikrodenetleyici veya özel bir çıkarım motoru üzerinde) kombinasyonu olarak uygulanır ve gerçek bir varlık sensörünü basit bir hareket dedektöründen ayıran işlevsel bileşenlerdir. İyi tasarlanmış bir varlık algılama probo seti, 6-8 metre mesafedeki bir hedeften 0,2–0,5 Hz frekansındaki insan nefes almasının mikro-Doppler imzasını çıkarabilir, bu imzayı çevresel gürültüden (HVAC hava akışı, bina titreşimi, fan hareketi) ayırt edebilir ve kontrollü testlerde hareketsiz kullanıcı için %99'un üzerinde bir doğru pozitif oranıyla doluluk durumunu raporlayabilir. Varlık algılama problarının mimarisini ve yapılandırmasını anlamak; mmWave varlık sensörleri tasarlayan mühendisler, sensör ürünlerini değerlendiren satın alma ekipleri ve sahada sensör performansını optimize eden kurulum ekipleri için esastır.
"Varlık algılama probları" terimi, ticari varlık sensörü ürünlerinin pazarlama materyallerinde ve hatta belgelerinde sıklıkla göz ardı edilen belirli bir teknik kavrama atıfta bulunur. Pazarlama materyalleri öne çıkan özelliklere (algılama menzili, doğruluk, bağlantı) odaklanırken, bir varlık sensörünün gerçek performansı varlık algılama problarının kalitesiyle — ham radar yansımalarını güvenilir bir doluluk durumuna dönüştüren sinyal işleme işlevleriyle — belirlenir. Bu makale, varlık algılama problarının ne olduğunu, modern mmWave varlık sensörlerinde nasıl uygulandığını, yapılandırmalarının performansı nasıl etkilediğini ve belirli bir kurulum için nasıl değerlendirilip optimize edileceğini açıklar.
Varlık Algılama Sondaları: İşlevsel Mimari
Modern bir mmWave presence sensor içindeki varlık algılama sondalarının işlevsel mimarisi dört aşamaya ayrılabilir: menzil işleme, Doppler işleme, mikro-hareket çıkarımı ve doluluk sınıflandırması. Her aşama, ham radar sinyalini algılama bölgesinin daha rafine bir temsiline dönüştürür ve her aşamanın kalitesi, sensörün genel performansını doğrudan belirler.
Varlık Algılama Sondaları: Menzil İşleme
Varlık algılama sondalarının ilk aşaması menzil işlemedir. Bir FMCW radarında, iletilen sinyal, frekansı kısa bir süre (tipik olarak 50–200 mikrosaniye) boyunca tanımlı bir bant genişliğinde (60 GHz'de tipik olarak 7 GHz) doğrusal olarak süpüren bir chirp'tir. Algılama bölgesindeki hedeflerden yansıyan sinyal, iletilen chirp'in bir kopyasıyla karıştırılarak, frekansı hedefin menziliyle orantılı olan bir beat sinyali üretir. Menzil işleme sondası, bu beat sinyaline bir Hızlı Fourier Dönüşümü (FFT) uygular ve algılama bölgesindeki her hedefin menzilini belirler; böylece yansıyan enerjinin tüm menzillerdeki dağılımını gösteren bir "menzil profili" oluşturur.
Bu sondanın menzil çözünürlüğü bant genişliği tarafından belirlenir: c / (2 × B); burada c ışık hızı, B ise bant genişliğidir. 7 GHz bant genişliğine sahip bir 60 GHz sensör için menzil çözünürlüğü yaklaşık 2,1 cm'dir; bu, tipik bir otel odasında kişiyi yataktan, zemindeki ve duvarlardan ayırt etmek için yeterlidir. 250 MHz bant genişliğine sahip bir 24 GHz sensörün menzil çözünürlüğü ise yalnızca 0,6 m'dir; bu, bireysel hedefleri ayırt etmek için fazla kabadır ve 24 GHz'in varlık algılama için daha az uygun olmasının nedenlerinden biridir.
Menzil işleme sondası tipik olarak radar alıcı-verici çipinde donanım hızlandırmalı bir FFT olarak uygulanır ve çıktısı (menzil profili) daha fazla işleme için mikrodenetleyiciye aktarılır. Menzil işleme sondasının kalitesi — chirp doğrusallaştırmasının doğruluğu, pencere fonksiyonunun etkinliği (genellikle spektral sızıntıyı azaltmak için bir Hann veya Hamming penceresi) ve ADC'nin dinamik aralığı dahil — sonraki işleme aşamalarının kalitesini doğrudan belirler.
Varlık Algılama Sondaları: Doppler İşleme
Varlık algılama sondalarının ikinci aşaması Doppler işlemesidir. Bir FMCW radarında, ardışık chirp'ler boyunca beat sinyalinin fazı, hedeflerin hızı hakkında bilgi içerir. Sabit bir hedef, chirp'ler boyunca sabit faza sahip bir beat sinyali üretir; hareketli bir hedef ise chirp'ten chirp'e kayan ve faz kayması hedefin hızıyla orantılı olan bir beat sinyali üretir. Doppler işleme sondası, her menzil kutusunun chirp'leri boyunca ikinci bir FFT uygular ve her menzildeki her hedefin hızını belirler; böylece yansıyan enerjinin tüm menzil-hız kombinasyonlarındaki dağılımını gösteren bir "menzil-Doppler haritası" oluşturur.
Bu sondanın hız çözünürlüğü dalga boyu ve çerçeve süresi (chirp'lerin toplandığı süre) tarafından belirlenir. 50 ms çerçeve süresine sahip bir 60 GHz sistemi için hız çözünürlüğü yaklaşık 0,05 m/s'dir; bu, bir kişinin nefes almasının yavaş hareketini (göğüs duvarında 0,01–0,05 m/s) algılamak için yeterlidir. Aynı çerçeve süresine sahip bir 24 GHz sistemin hız çözünürlüğü yaklaşık 0,12 m/s'dir; bu, nefes almayı güvenilir bir şekilde algılamak için fazla kabadır.
Doppler işleme sondası tipik olarak donanım hızlandırmalı bir FFT olarak (veya çip mimarisine bağlı olarak mikrodenetleyicide bir yazılım FFT'si olarak) uygulanır. Doppler işleme sondasının kalitesi — chirp'ler arası faz tutarlılığının doğruluğu, giderme işleminin etkinliği (durağan paraziti gidermek için ortalama menzil-Doppler haritasının çıkarılması) ve FFT boyutunun seçimi dahil — yavaş hareket eden ve durağan hedefleri algılama yeteneğini belirler.
Varlık Algılama Sondaları: Mikro-Hareket Çıkarımı
Varlık algılama sondalarının üçüncü aşaması mikro-hareket çıkarımıdır. Bu sonda, gerçek bir presence sensor'ı bir hareket algılayıcıdan ayıran sondadır. Doppler işleme sondası, hedeflerin hızını gösteren bir menzil-Doppler haritası üretir; ancak uyuyan bir kişi, çok yavaş (göğüs duvarında 0,2–0,5 Hz) ve sabit bir hız yerine zamanla modüle edilen bir Doppler imzası üretir. Mikro-hareket çıkarımı sondası, insan varlığına işaret eden periyodik bileşenleri (nefes alma, kalp atışı) tanımlamak için her menzil kutusunda zamanla değişen Doppler imzasını analiz eder.
Mikro-hareket çıkarımı sondası tipik olarak aşağıdaki tekniklerden birini veya birkaçını kullanır:
- Zaman-frekans analizi: mikro-hareketin frekans bileşenlerini tanımlamak için her menzil kutusunda zamanla değişen Doppler imzasına kısa süreli Fourier dönüşümü (STFT) veya dalgacık dönüşümü uygula.
- Otokorelasyon: periyodik bileşenleri tanımlamak için her menzil kutusunda zamanla değişen Doppler imzasının otokorelasyonunu hesapla (nefes alma, otokorelasyonda tipik olarak 2–5 saniye olan nefes alma periyodunda bir tepe noktası üretir).
- Spektral analiz: baskın frekans bileşenlerini tanımlamak için her menzil kutusunda zamanla değişen Doppler imzasının güç spektral yoğunluğunu hesapla (nefes alma, 0,2–0,5 Hz'de spektrumda bir tepe noktası üretir).
- Makine öğrenimi: zamanla değişen Doppler imzasını "insan nefes alması," "ortam gürültüsü" veya "hareket yok" olarak sınıflandırmak için eğitilmiş bir sinir ağı veya bir destek vektör makinesi kullan.
Mikro-hareket çıkarımı sondası, varlık algılama sondalarının en yoğun hesaplama gerektirenidir ve tipik olarak mikrodenetleyicide (veya sensör bir tane içeriyorsa özel bir çıkarım motorunda) bir yazılım fonksiyonu olarak uygulanır. Mikro-hareket çıkarımı sondasının kalitesi — zaman-frekans analizinin doğruluğu, otokorelasyonun gürültüye karşı dayanıklılığı ve makine öğrenimi modelinin kalitesi dahil — sensörün durağan kişileri algılama yeteneğini belirler.
Varlık Algılama Sondaları: Doluluk Sınıflandırması
Varlık algılama sondalarının dördüncü aşaması doluluk sınıflandırmasıdır. Bu sonda, mikro-hareket çıkarımı sondasının çıktısını (her menzil kutusunda tespit edilen mikro-hareket imzaları) alır ve nihai bir doluluk durumu üretir: "mevcut," "yok" veya "belirsiz." Sınıflandırma sondası ayrıca kişi sayısı, kişilerin konumu ve kişilerin aktivitesi (uyuma, oturma, yürüme, düşme) gibi ek bilgiler de üretebilir.
Doluluk sınıflandırma sondası tipik olarak kural tabanlı mantık ve makine öğreniminin bir kombinasyonunu kullanır:
- Kural tabanlı mantık: mikro-hareket çıkarımı sondası herhangi bir menzil kutusunda 0,2–0,5 Hz'de periyodik bir bileşen tespit ederse, sınıflandırma sondası "mevcut" rapor eder. Tanımlı bir süre boyunca (tipik olarak 10–30 saniye) herhangi bir menzil kutusunda periyodik bir bileşen tespit edilmezse, sınıflandırma sondası "yok" rapor eder.
- Makine öğrenimi: eğitilmiş bir sinir ağı, menzil-Doppler haritasını ve mikro-hareket imzalarını girdi olarak alır ve her menzil kutusunda bir doluluk olasılığı üretir. Sınıflandırma sondası, olasılık bir eşiği aşıyorsa (yanlış pozitifler ve yanlış negatifler arasındaki istenen dengeye bağlı olarak tipik olarak 0,5–0,9) "mevcut" rapor eder.
Doluluk sınıflandırma sondasının kalitesi — makine öğrenimi modelinin doğruluğu, kural tabanlı mantığın uç durumlara karşı dayanıklılığı ve olasılık eşiğinin uygun şekilde ayarlanması dahil — sensörün gerçek pozitif oranı, yanlış pozitif oranı ve algılama gecikmesi açısından nihai performansını belirler.
Varlık Algılama Probları: Yapılandırma ve Ayarlama
Varlık algılama problarının yapılandırılması ve ayarlanması, sensör tasarım sürecinin kritik bir parçasıdır; aynı zamanda belirli bir ortam için sensör performansını optimize etmesi gereken dağıtım ekipleri açısından da dikkate alınması gereken bir konudur. Temel yapılandırma parametreleri şunlardır:
Varlık Algılama Probları: Chirp Yapılandırması
Chirp yapılandırması, sensörün menzil ve hız çözünürlüğünü belirler. Temel parametreler şunlardır:
- Bant genişliği: chirp tarafından taranan frekans aralığı (60 GHz'de tipik olarak 4–7 GHz). Daha geniş bir bant genişliği daha iyi menzil çözünürlüğü sağlar ancak daha fazla işlem gücü gerektirir.
- Chirp süresi: chirp sinyalinin taranma süresi (tipik olarak 50–200 mikrosaniye). Daha kısa bir chirp süresi daha hızlı çerçeve hızları sağlar ancak sinyal-gürültü oranını düşürebilir.
- Çerçeve başına chirp sayısı: tek bir çerçevede elde edilen chirp sayısı (tipik olarak 16–256). Daha fazla chirp sayısı daha iyi hız çözünürlüğü sağlar ancak çerçeve süresini artırır.
- Çerçeve hızı: saniyede elde edilen çerçeve sayısı (tipik olarak 10–20 Hz). Daha yüksek bir çerçeve hızı daha iyi zamansal çözünürlük sağlar ancak işlem yükünü artırır.
Chirp yapılandırması, menzil çözünürlüğü, hız çözünürlüğü, çerçeve hızı ve işlem gücü arasında bir denge meselesidir. 60 GHz'lik bir varlık sensörü için tipik bir yapılandırma; 7 GHz bant genişliği, 100 mikrosaniye chirp süresi, çerçeve başına 64 chirp ve 20 Hz çerçeve hızından oluşur; bu yapılandırma 2,1 cm menzil çözünürlüğü, 0,05 m/s hız çözünürlüğü ve 50 ms çerçeve süresi sağlar.
Varlık Algılama Probları: Algılama Eşikleri
Algılama eşikleri, varlık algılama problarının duyarlılığını belirler. Temel eşikler şunlardır:
- Menzil eşiği: bir menzil hücresinin potansiyel hedef olarak kabul edilmesi için o hücrede bulunması gereken minimum yansıtılan enerji. Daha düşük bir eşik duyarlılığı artırır ancak yanlış pozitifleri artırabilir.
- Doppler eşiği: bir menzil-hız hücresinin potansiyel hedef olarak kabul edilmesi için o hücrede bulunması gereken minimum Doppler enerjisi. Daha düşük bir eşik duyarlılığı artırır ancak yanlış pozitifleri artırabilir.
- Mikro-hareket eşiği: bir menzil hücresinin insan varlığı olarak kabul edilmesi için o hücrede bulunması gereken minimum periyodik bileşen enerjisi. Daha düşük bir eşik duyarlılığı artırır ancak yanlış pozitifleri artırabilir.
- Sınıflandırma eşiği: sınıflandırma probunun "mevcut" şeklinde rapor vermesi için gereken minimum işgal olasılığı. Daha düşük bir eşik gerçek pozitif oranını artırır ancak yanlış pozitif oranını artırabilir.
Algılama eşikleri tipik olarak, çeşitli ortamlarda dengeli bir performans sağlamak amacıyla sensör üreticisi tarafından belirlenir; ancak belirli bir ortam için performansı optimize etmek amacıyla dağıtım ekibi tarafından da ayarlanabilir. Örneğin, güçlü HVAC hava akışına sahip bir ortamda (bu akış, insan nefesine benzer görünen mikro-Doppler imzaları üretebilir), yanlış pozitifleri azaltmak için mikro-hareket eşiği yükseltilebilir; bunun karşılığında gerçek pozitif oranı bir miktar düşer.
Varlık Algılama Probları: Filtreleme ve Gürültü Azaltma
Varlık algılama problarındaki filtreleme ve gürültü azaltma işlevleri, gerçek dünya ortamlarında yüksek doğruluk elde etmek için vazgeçilmezdir. Temel filtreler şunlardır:
- Clutter temizleme: sabit clutter bileşenlerini (duvarlar, mobilyalar, sabit nesneler) kaldırmak amacıyla ortalama menzil-Doppler haritasının her çerçeveden çıkarılması. Statik yansımalar arka planına karşı hareketli ve sabit hedefleri algılayabilmek için bu işlem esastır.
- Uzamsal filtreleme: beklenen algılama bölgesinin dışında kalan hedefleri kaldırmak amacıyla menzil-Doppler haritasının filtrelenmesi (örneğin, maksimum menzilin ötesindeki hedefler veya görüş alanı dışındaki açılarda bulunan hedefler).
- Zamansal filtreleme: kısa süreli yanlış pozitifleri ve yanlış negatifleri yumuşatmak amacıyla işgal durumunun zaman içinde filtrelenmesi. Tipik bir zamansal filtre, bir değişikliği raporlamadan önce işgal durumunun 2–5 saniye boyunca kararlı olmasını gerektirir; bu da, biraz daha yüksek algılama gecikmesi pahasına yanlış pozitif oranını azaltır.
- Çevresel filtreleme: insan nefesini çevresel hareketten (HVAC hava akışı, perde hareketi, fan hareketi) ayırt edebilmek amacıyla mikro-hareket imzalarının filtrelenmesi. Bu işlem tipik olarak, insan ve çevresel mikro-hareket imzalarından oluşan bir veri kümesiyle eğitilmiş bir makine öğrenimi modeli kullanılarak yapılır.
Filtreleme ve gürültü azaltma işlevlerinin kalitesi, çoğu zaman kontrollü bir test odasında iyi çalışan bir varlık sensörü ile gerçek dünyadaki bir dağıtımda iyi çalışan bir sensör arasındaki farkı oluşturur. Çevresel filtrelemesi zayıf bir sensör, bir test odasında %99 gerçek pozitif oranına ulaşabilirken, aktif HVAC bulunan gerçek bir otel odasında yalnızca %80 oranına ulaşabilir.
Varlık Algılama probları: Performans Optimizasyonu
Belirli bir kurulum için varlık algılama problarının performansını optimize etmek, temel performans metrikleri arasındaki dengeyi anlamayı gerektirir: doğru pozitif oranı, yanlış pozitif oranı, algılama gecikmesi ve işlem gücü. Aşağıdaki bölümler her metrik için optimizasyon stratejilerini açıklamaktadır.
Varlık Algılama Probları: Doğru Pozitif Oranını En Yükseğe Çıkarma
Doğru pozitif oranı (TPR), insan bir kullanıcının varlığı doğru şekilde raporlandığı zamanın yüzdesidir. TPR'yi en yüksek düzeye çıkarmak için:
- Geniş bantlı chirp yapılandırması kullanın: 7 GHz bant genişliğine sahip bir 60 GHz sensör, en iyi menzil çözünürlüğünü ve mikro-Doppler duyarlılığını sağlar.
- Duyarlı bir mikro-hareket eşiği kullanın: daha düşük bir eşik, insan varlığını algılama olasılığını artırır; bunun karşılığında yanlış pozitif oranı potansiyel olarak yükselir.
- Sağlam bir mikro-hareket çıkarma problu kullanın: insan mikro-hareket imzalarının çeşitli bir veri kümesi üzerinde eğitilmiş bir makine öğrenimi modeli, kural tabanlı bir sınıflandırıcıya göre kullanıcı davranışındaki değişkenliklere (farklı nefes alma derinlikleri, farklı uyku pozisyonları) karşı daha dayanıklı olacaktır.
- Uzun bir zamansal filtre kullanın: bir değişiklik raporlanmadan önce varlık durumunun 2–5 saniye boyunca kararlı olmasını zorunlu kılmak, kısa süreli bir varlığın gözden kaçırılma olasılığını azaltır; bunun karşılığında algılama gecikmesi bir miktar artar.
Varlık Algılama Probları: Yanlış Pozitif Oranını En Aza İndirme
Yanlış pozitif oranı (FPR), oda aslında boşken sensörün varlık raporladığı zamanın yüzdesidir. FPR'yi en aza indirmek için:
- Agresif bir gürültü temizleme kullanın: ortalama menzil-Doppler haritasının çıkarılması, insan varlığı olarak yanlış yorumlanabilecek sabit gürültüyü ortadan kaldırır.
- Sağlam bir çevresel filtre kullanın: çevresel mikro-hareket imzalarının (HVAC hava akışı, perde hareketi, vantilatör hareketi) bir veri kümesi üzerinde eğitilmiş bir makine öğrenimi modeli, basit eşik tabanlı bir sınıflandırıcıya göre yanlış pozitiflere karşı daha dayanıklı olacaktır.
- Yüksek bir mikro-hareket eşiği kullanın: daha yüksek bir eşik, mikro-hareket aslında çevresel kaynaklıyken insan varlığı raporlanma olasılığını azaltır; bunun karşılığında doğru pozitif oranı potansiyel olarak düşer.
- Uzun bir zamansal filtre kullanın: bir değişiklik raporlanmadan önce varlık durumunun 2–5 saniye boyunca kararlı olmasını zorunlu kılmak, kısa süreli bir yanlış pozitif raporlanma olasılığını azaltır.
Varlık Algılama Probları: Algılama Gecikmesini En Aza İndirme
Algılama gecikmesi, bir kullanıcının algılama bölgesine girmesi ile sensörün bu değişikliği raporlaması arasındaki süredir. Algılama gecikmesini en aza indirmek için:
- Yüksek bir kare hızı kullanın: daha yüksek bir kare hızı (20 Hz veya üzeri) daha iyi zamansal çözünürlük sağlar ve mikro-hareket çıkarmanın gecikmesini azaltır.
- Kısa bir zamansal filtre kullanın: bir değişiklik raporlanmadan önce varlık durumunun yalnızca 1–2 saniye boyunca kararlı olmasını zorunlu kılmak, gecikmeyi azaltır; bunun karşılığında yanlış pozitif oranı potansiyel olarak yükselir.
- Hızlı bir sınıflandırma problu kullanın: donanım hızlandırmalı bir sınıflandırma problu (veya hafif bir makine öğrenimi modeli), kare başına işlem süresini azaltır.
Varlık Algılama Probları: İşlem Gücünü En Aza İndirme
Varlık algılama probları tarafından gereken işlem gücü, sensörün güç tüketimini belirler; bu, pille çalışan kurulumlar için kritik bir husustur. İşlem gücünü en aza indirmek için:
- Görev döngülü bir yapılandırma kullanın: radar alıcı-vericisi ve sinyal işleme hattı, her 1–5 saniyede yalnızca kısa bir süre (genellikle 50–200 ms) etkindir ve kalan sürede uyku modundadır. Bu, ortalama işlem gücünü %80–95 oranında azaltır; bunun karşılığında algılama gecikmesi artar.
- Donanım hızlandırmalı bir FFT kullanın: menzil ve Doppler FFT'leri mikrodenetleyici üzerinde değil, radar alıcı-verici çipi üzerinde (özel bir FFT donanım hızlandırıcısı bulunan) gerçekleştirilir; bu, mikrodenetleyici üzerindeki işlem yükünü azaltır.
- Hafif bir sınıflandırma problu kullanın: kural tabanlı bir sınıflandırıcı veya küçük bir sinir ağı, büyük bir sinir ağına göre daha az işlem gücü gerektirir; bunun karşılığında doğruluk potansiyel olarak düşer.
Varlık Algılama Probları: Değerlendirme ve Kıyaslama
Varlık algılama problarının performansını değerlendirmek ve kıyaslamak; hem sensör üreticileri (tasarımlarını doğrulamaları gereken) hem de kurulum ekipleri (uygulamaları için doğru sensörü seçmeleri gereken) için gereklidir. Değerlendirme, temel performans metriklerini kontrollü ve gerçek dünya koşullarında ölçen yapılandırılmış bir test metodolojisine dayanmalıdır.
Varlık Algılama Probları: Kontrollü Test
Kontrollü test, bilinen boyutlara, bilinen çevresel koşullara ve bilinen kullanıcı davranışına sahip bir test odasında yürütülür. Test metodolojisi genellikle şunları içerir:
- Sabit kullanıcı testi: bir kullanıcı algılama bölgesinde tanımlı bir süre boyunca (genellikle 30–60 dakika) oturur veya uzanır ve sensörün doluluk durumu kaydedilir. Gerçek pozitif oranı, sensörün "mevcut" rapor verdiği doğru zamanların yüzdesi olarak hesaplanır.
- Boş oda testi: algılama bölgesi tanımlı bir süre boyunca (genellikle 24 saat) boş kalır ve sensörün doluluk durumu kaydedilir. Yanlış pozitif oranı, sensörün "mevcut" rapor verdiği yanlış zamanların yüzdesi olarak hesaplanır.
- Gecikme testi: bir kullanıcı algılama bölgesine girer ve giriş ile sensörün "mevcut" rapor vermesi arasındaki süre ölçülür. Algılama gecikmesinin ortalamasını ve dağılımını hesaplamak için test birden fazla kez tekrarlanır.
- Çoklu kullanıcı testi: algılama bölgesinde birden fazla kullanıcı bulunur ve sensörün kullanıcı sayısı kaydedilir. Sayım doğruluğu, sensörün kullanıcı sayısını doğru rapor ettiği zamanların yüzdesi olarak hesaplanır.
Kontrollü test, sensörün performansı için bir temel sağlar; ancak gerçek dünya koşullarının (HVAC hava akışı, mobilya, kullanıcı değişkenliği) tüm yelpazesini kapsamaz. Çevresel değişimlere karşı dayanıklı değilse, kontrollü testlerde iyi performans gösteren bir sensör gerçek dünya kurulumunda kötü performans gösterebilir.
Varlık Algılama Probları: Gerçek Dünya Testi
Gerçek dünya testi, gerçek kurulum ortamında (bir otel odası, bir ofis, bir sağlık tesisi) uzun bir süre boyunca (genellikle 1–4 hafta) yürütülür. Test metodolojisi genellikle şunları içerir:
- Ground truth toplama: odanın gerçek doluluk durumu elle (bir gözlemci tarafından) veya otomatik olarak (cihaz üzerinde işleme yapan bir kamera gibi bir referans sensör tarafından) kaydedilir. Ground truth, gerçek pozitif oranını, yanlış pozitif oranını ve algılama gecikmesini hesaplamak için sensörün doluluk durumuyla karşılaştırılır.
- Çevresel izleme: odadaki çevresel koşullar (HVAC hava akışı, sıcaklık, nem, aydınlatma) kaydedilir; böylece çevresel koşullar ile sensör performansı arasındaki her türlü korelasyon belirlenebilir.
- Kullanıcı değişkenliği: test, sensörün kullanıcı davranışı değişimlerine karşı sağlamlığını değerlendirmek için bir dizi kullanıcı davranışını (uyumak, oturmak, yürümek, okumak, TV izlemek) içerir.
Gerçek dünya testi, varlık algılama problarının performansını değerlendirmenin en güvenilir yoludur; ancak aynı zamanda en maliyetli ve en zaman alıcı yoldur. Bir otel odası kurulumu için tipik bir gerçek dünya testi; sensörün 5–10 odaya kurulmasını, 2–4 hafta boyunca ground truth verisinin toplanmasını ve performansın analiz edilmesini içerir.
Varlık Algılama Probları: Yaygın Arıza Modları
Teknolojinin olgunluğuna rağmen, yaygın birkaç arıza modu varlık algılama problarının performansını zayıflatabilir. En sık görülen arıza modları şunlardır:
Varlık Algılama Probları: HVAC Kaynaklı Yanlış Pozitifler
HVAC hava akışı, özellikle hava akışı türbülanslı olduğunda veya perdeler, jaluziler ya da diğer hafif nesnelerle etkileşime girdiğinde, insan solunumuna benzer görünen mikro-Doppler imzaları üretebilir. HVAC kaynaklı mikro harekete karşı dayanıklı olmayan bir varlık algılama probu, oda boşken ancak HVAC çalışırken yanlış pozitif rapor verebilir. Önlem olarak, HVAC kaynaklı mikro hareket imzalarından oluşan bir veri kümesi üzerinde eğitilmiş bir çevresel filtre kullanmak ve sensörü HVAC difüzörlerinden uzakta (minimum 0,5 m) konumlandırmak gerekir.
Varlık Algılama Probları: Çok Yolluluk Kaynaklı Hayalet Hedefler
Çok yolluluk (radar sinyalinin duvarlardan, zeminlerden ve mobilyadan yansıması), gerçek olmayan hayalet hedefler üretebilir ve bu durum varlık algılama problarını şaşırtabilir. Önlem olarak, çok yolluluğu elemek için uzamsal filtrelemeli bir MIMO anten dizisi kullanmak ve sensörü algılama bölgesine kesintisiz görüş hattı olan bir konuma yerleştirmek gerekir.
Varlık Algılama Probları: Kullanıcı Değişkenliği
Farklı kullanıcıların farklı solunum derinlikleri, farklı uyku pozisyonları ve farklı mikro hareket özellikleri vardır; bu durum varlık algılama problarının performansını etkileyebilir. Sınırlı bir veri kümesi üzerinde eğitilmiş bir prob bazı kullanıcılar için iyi performans gösterebilirken diğerleri için kötü performans gösterebilir. Önlem olarak, kullanıcı mikro hareket imzalarından oluşan çeşitli bir veri kümesi üzerinde eğitilmiş bir makine öğrenimi modeli kullanmak ve modeli, bir dizi kullanıcı tipini içeren ayrı bir test kümesi üzerinde doğrulamak gerekir.
Varlık Algılama Probları: Çevresel Sürüklenme
Varlık algılama problarının performansı, çevredeki değişiklikler (mobilya yerleşiminin değişmesi, odadaki yeni nesneler, HVAC yapılandırmasındaki değişiklikler) nedeniyle zaman içinde kayabilir. Kurulum sırasında kalibre edilmiş bir prob, ortam değiştiyse aylar veya yıllar sonra kötü performans gösterebilir. Önlem olarak, odanın arka plan imzasını sürekli öğrenen ve temel çizgisini güncelleyen uyarlanabilir bir prob kullanmak ve ortam önemli ölçüde değiştiyse sensörü periyodik olarak yeniden devreye almak gerekir.
Varlık Algılama Probları: Satın Alma Hususları
Varlık sensörü ürünlerini değerlendiren bir satın alma ekibi için, varlık algılama problarının kalitesi kritik ancak sıklıkla göz ardı edilen bir husustur. Sensör tedarikçisine aşağıdaki sorular sorulmalıdır:
- Chirp yapılandırması nedir? (bant genişliği, chirp süresi, çerçeve başına chirp sayısı, kare hızı). 7 GHz bant genişliğine ve 20 Hz kare hızına sahip bir 60 GHz sensör, yüksek performanslı varlık algılamanın temel ölçütüdür.
- Mikro-hareket çıkarma metodolojisi nedir? (zaman-frekans analizi, otokorelasyon, spektral analiz, makine öğrenmesi). Makine öğrenmesine dayalı bir prob, kural tabanlı bir proble göre genellikle daha sağlamdır.
- Sınıflandırma metodolojisi nedir? (kural tabanlı, makine öğrenmesi, hibrit). Hibrit bir yaklaşım (temel doluluk durumu için kural tabanlı, etkinlik sınıflandırması için makine öğrenmesi) genellikle en doğrusudur.
- Çevresel filtreleme metodolojisi nedir? (parazit temizleme, uzamsal filtreleme, zamansal filtreleme, çevresel filtreleme). Sağlam çevresel filtrelemeye sahip bir prob, gerçek dünya dağıtımı için vazgeçilmezdir.
- Yapılandırma arayüzü nedir? (algılama eşikleri dağıtım ekibi tarafından ayarlanabilir mi?). Yapılandırılabilir eşiklere sahip bir sensör, dağıtım ekibinin belirli bir ortam için performansı optimize etmesine olanak tanır.
- Test metodolojisi ve test sonuçları nedir? (kontrollü test, gerçek dünya testi, gerçek pozitif oranı, yanlış pozitif oranı, algılama gecikmesi). Kapsamlı test verisi sağlayan bir tedarikçi, yalnızca pazarlama iddiaları sunan bir tedarikçiden daha güvenilirdir.
Varlık Algılama Probları: Gelecek Trendleri
mmWave çip seti teknolojisindeki gelişmeler, makine öğrenmesi ve doğru doluluk verisine artan talep tarafından yönlendirilen varlık algılama probları pazarı hızla gelişiyor. Birçok trend pazarın geleceğini şekillendiriyor.
Varlık Algılama Probları: Uç Yapay Zekâ ve Cihaz Üzerinde Çıkarım
Uç yapay zekâ ve cihaz üzerinde çıkarımın giderek artan kullanımı, bulut bağlantısı gerektirmeden sensörün üzerinde çalışabilen daha sofistike varlık algılama problarını mümkün kılıyor. Modern bir varlık sensörü, pil ile çalışan bir cihazın güç bütçesi içinde kalarak, doluluk olaylarını sınıflandırmak, düşmeleri algılamak ve etkinlikleri tanımak için yerel olarak bir sinir ağı çalıştırabilir. Bu trend, buluta iletilen veriyi azaltırken (gizliliği iyileştirerek) varlık algılama problarının doğruluğunu ve tepki hızını artırıyor.
Varlık Algılama Probları: Çok Modlu Algılama
mmWave radarının PIR, ultrasonik, akustik ve CO₂ gibi diğer algılama modaliteleriyle birleşmesi, her teknolojinin güçlü yönlerinden yararlanabilen çok modlu varlık algılama problarını mümkün kılıyor. Çok modlu bir prob, birincil varlık algılama için mmWave radarını, hızlı hareket algılama için PIR'ı ve uzun vadeli doluluk tahmini için CO₂'yi kullanabilir; çıktıları birleştirerek herhangi bir tekil teknolojiden daha yüksek doğruluk elde edebilir. Bu trend, özellikle çok yüksek doğruluk gerektiren uygulamalar (sağlık, güvenlik) veya zorlu ortamlarda (endüstriyel, açık alan) çalışan uygulamalar için önemlidir.
Varlık Algılama Probları: Uyarlanabilir ve Kendi Kendine Öğrenen Problar
Odun arka plan imzasını sürekli öğrenen ve taban çizgilerini güncelleyen uyarlanabilir ve kendi kendine öğrenen varlık algılama problarının geliştirilmesi, çevresel sürüklenme sorununu ele alıyor. Uyarlanabilir bir prob, ortamdaki değişiklikleri (mobilya yerleşiminin değişmesi, yeni nesneler, HVAC yapılandırmasındaki değişiklikler) algılayabilir ve algılama eşiklerini buna göre ayarlayarak, manuel yeniden devreye alma gerektirmeden sensörün ömrü boyunca yüksek doğruluğu koruyabilir.
Varlık Algılama Probları: Sonuç
Varlık algılama probları, her mmWave varlık sensörünün performansının gizli anahtarıdır ve mimarilerini, yapılandırmalarını ve optimizasyonlarını anlamak mühendisler, satın alma ekipleri ve dağıtım ekipleri için vazgeçilmezdir. İyi tasarlanmış bir varlık algılama probları seti — yüksek bant genişlikli chirp yapılandırması, sağlam bir mikro-hareket çıkarma metodolojisi, hibrit bir sınıflandırma yaklaşımı ve kapsamlı çevresel filtreleme ile — kontrollü testlerde %99'un üzerinde, gerçek dünya dağıtımında %95'in üzerinde hareketsiz oturan kişi gerçek pozitif oranına, %1'in altında yanlış pozitif oranına ve 3 saniyenin altında algılama gecikmesine ulaşabilir.
Satın alma ekibi için, varlık algılama problarının kalitesi, öne çıkan teknik özelliklerin (algılama menzili, doğruluk, bağlantı) yanı sıra birincil değerlendirme kriteri olmalıdır. Varlık algılama problarının ayrıntılı teknik açıklamasını, kapsamlı test verilerini ve optimizasyon için yapılandırılabilir bir arayüzü sağlayabilen bir tedarikçi, yalnızca pazarlama iddiaları sunan bir tedarikçiden daha güçlü bir adaydır. Dağıtım ekibi için, varlık algılama problarını belirli bir ortam için yapılandırma ve ayarlama yeteneği, bir PIR hareket sensörüne kıyasla mmWave varlık sensörünün daha yüksek maliyetini haklı çıkaran yüksek doğruluk seviyelerine ulaşmak için vazgeçilmezdir. Doğru varlık algılama probları, doğru yapılandırma ve doğru optimizasyonla, bir mmWave varlık sensörü başka hiçbir teknolojiyle elde edilmesi imkânsız bir doluluk farkındalığı seviyesi sunabilir.
Bu makale içeriğinin bir kısmı yapay zekâ tarafından oluşturulmuş ve profesyonel doğruluk ile okunabilirlik için optimize edilmiştir.
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
2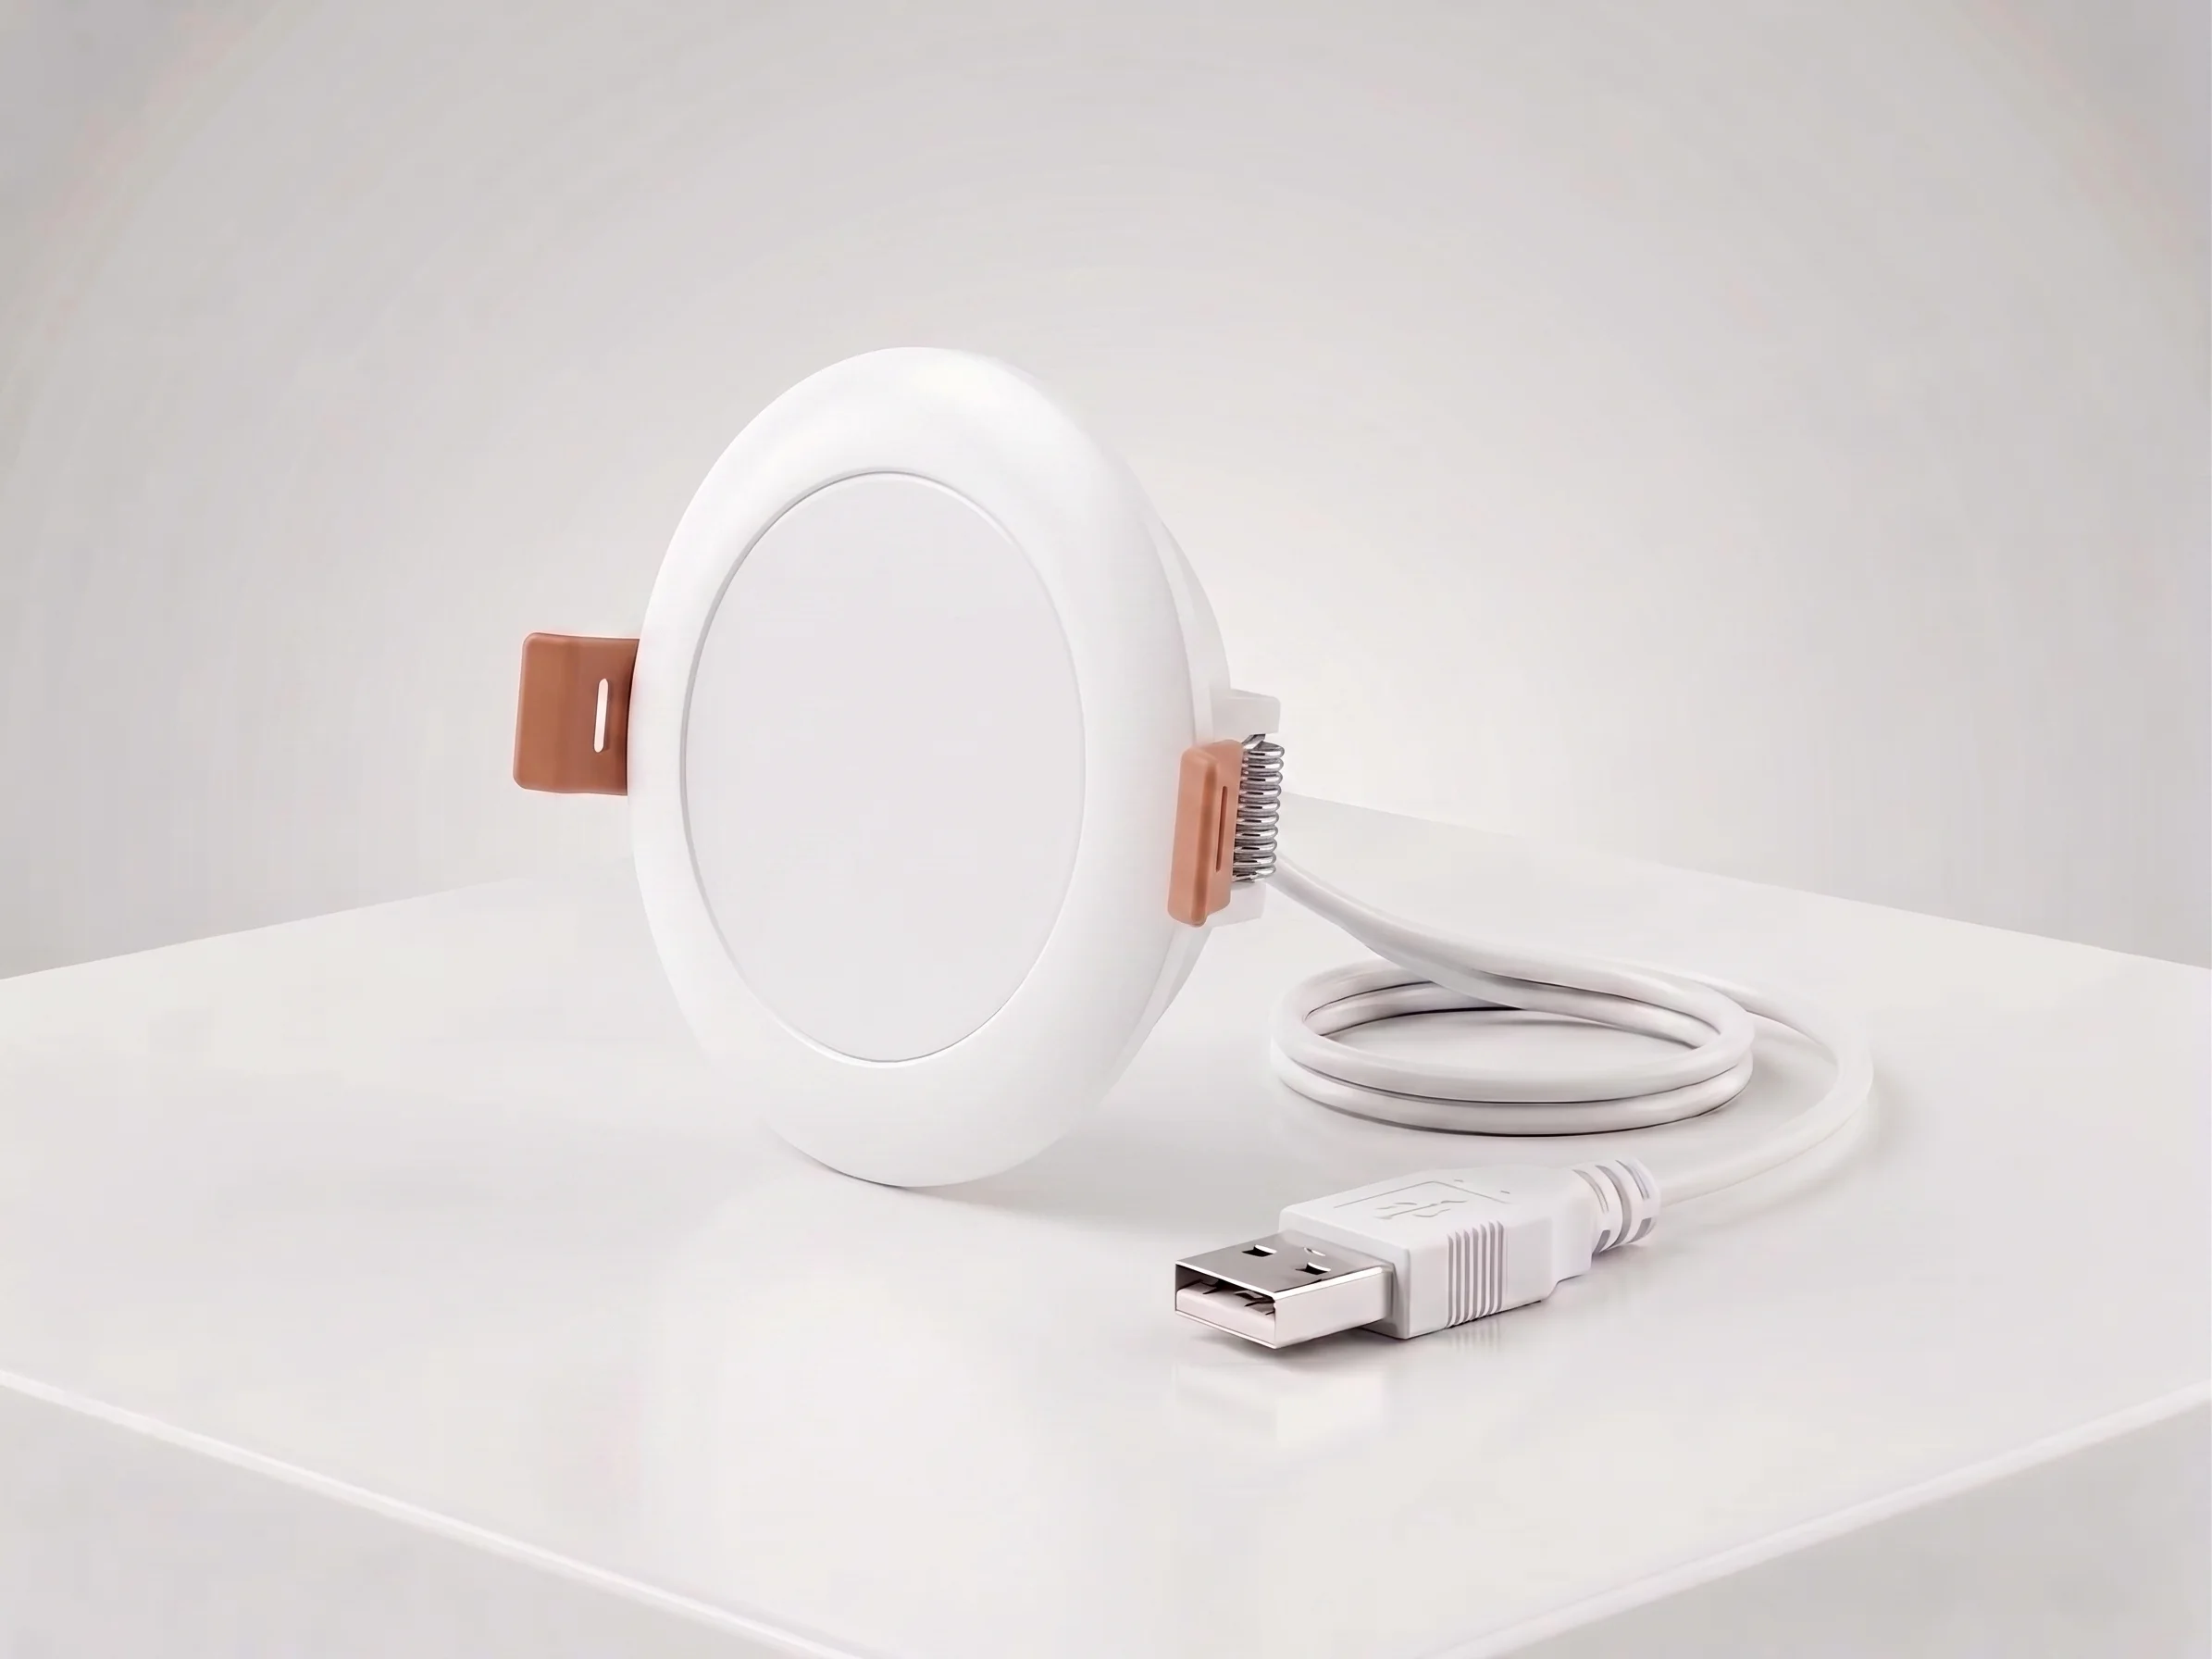
Tavan Tipi mmWave İnsan Varlık Sensörü — Zigbee
24GHz gen bantlı mmWave tavan varlık sensörü; 10m hareket, 2,5m mikro hareket ve nefes algılama. 120° açı, DC5V, Zigbee 3.0. Otel doluluğu ve ticari otomasyon.
contentGraph.reasons.explicit
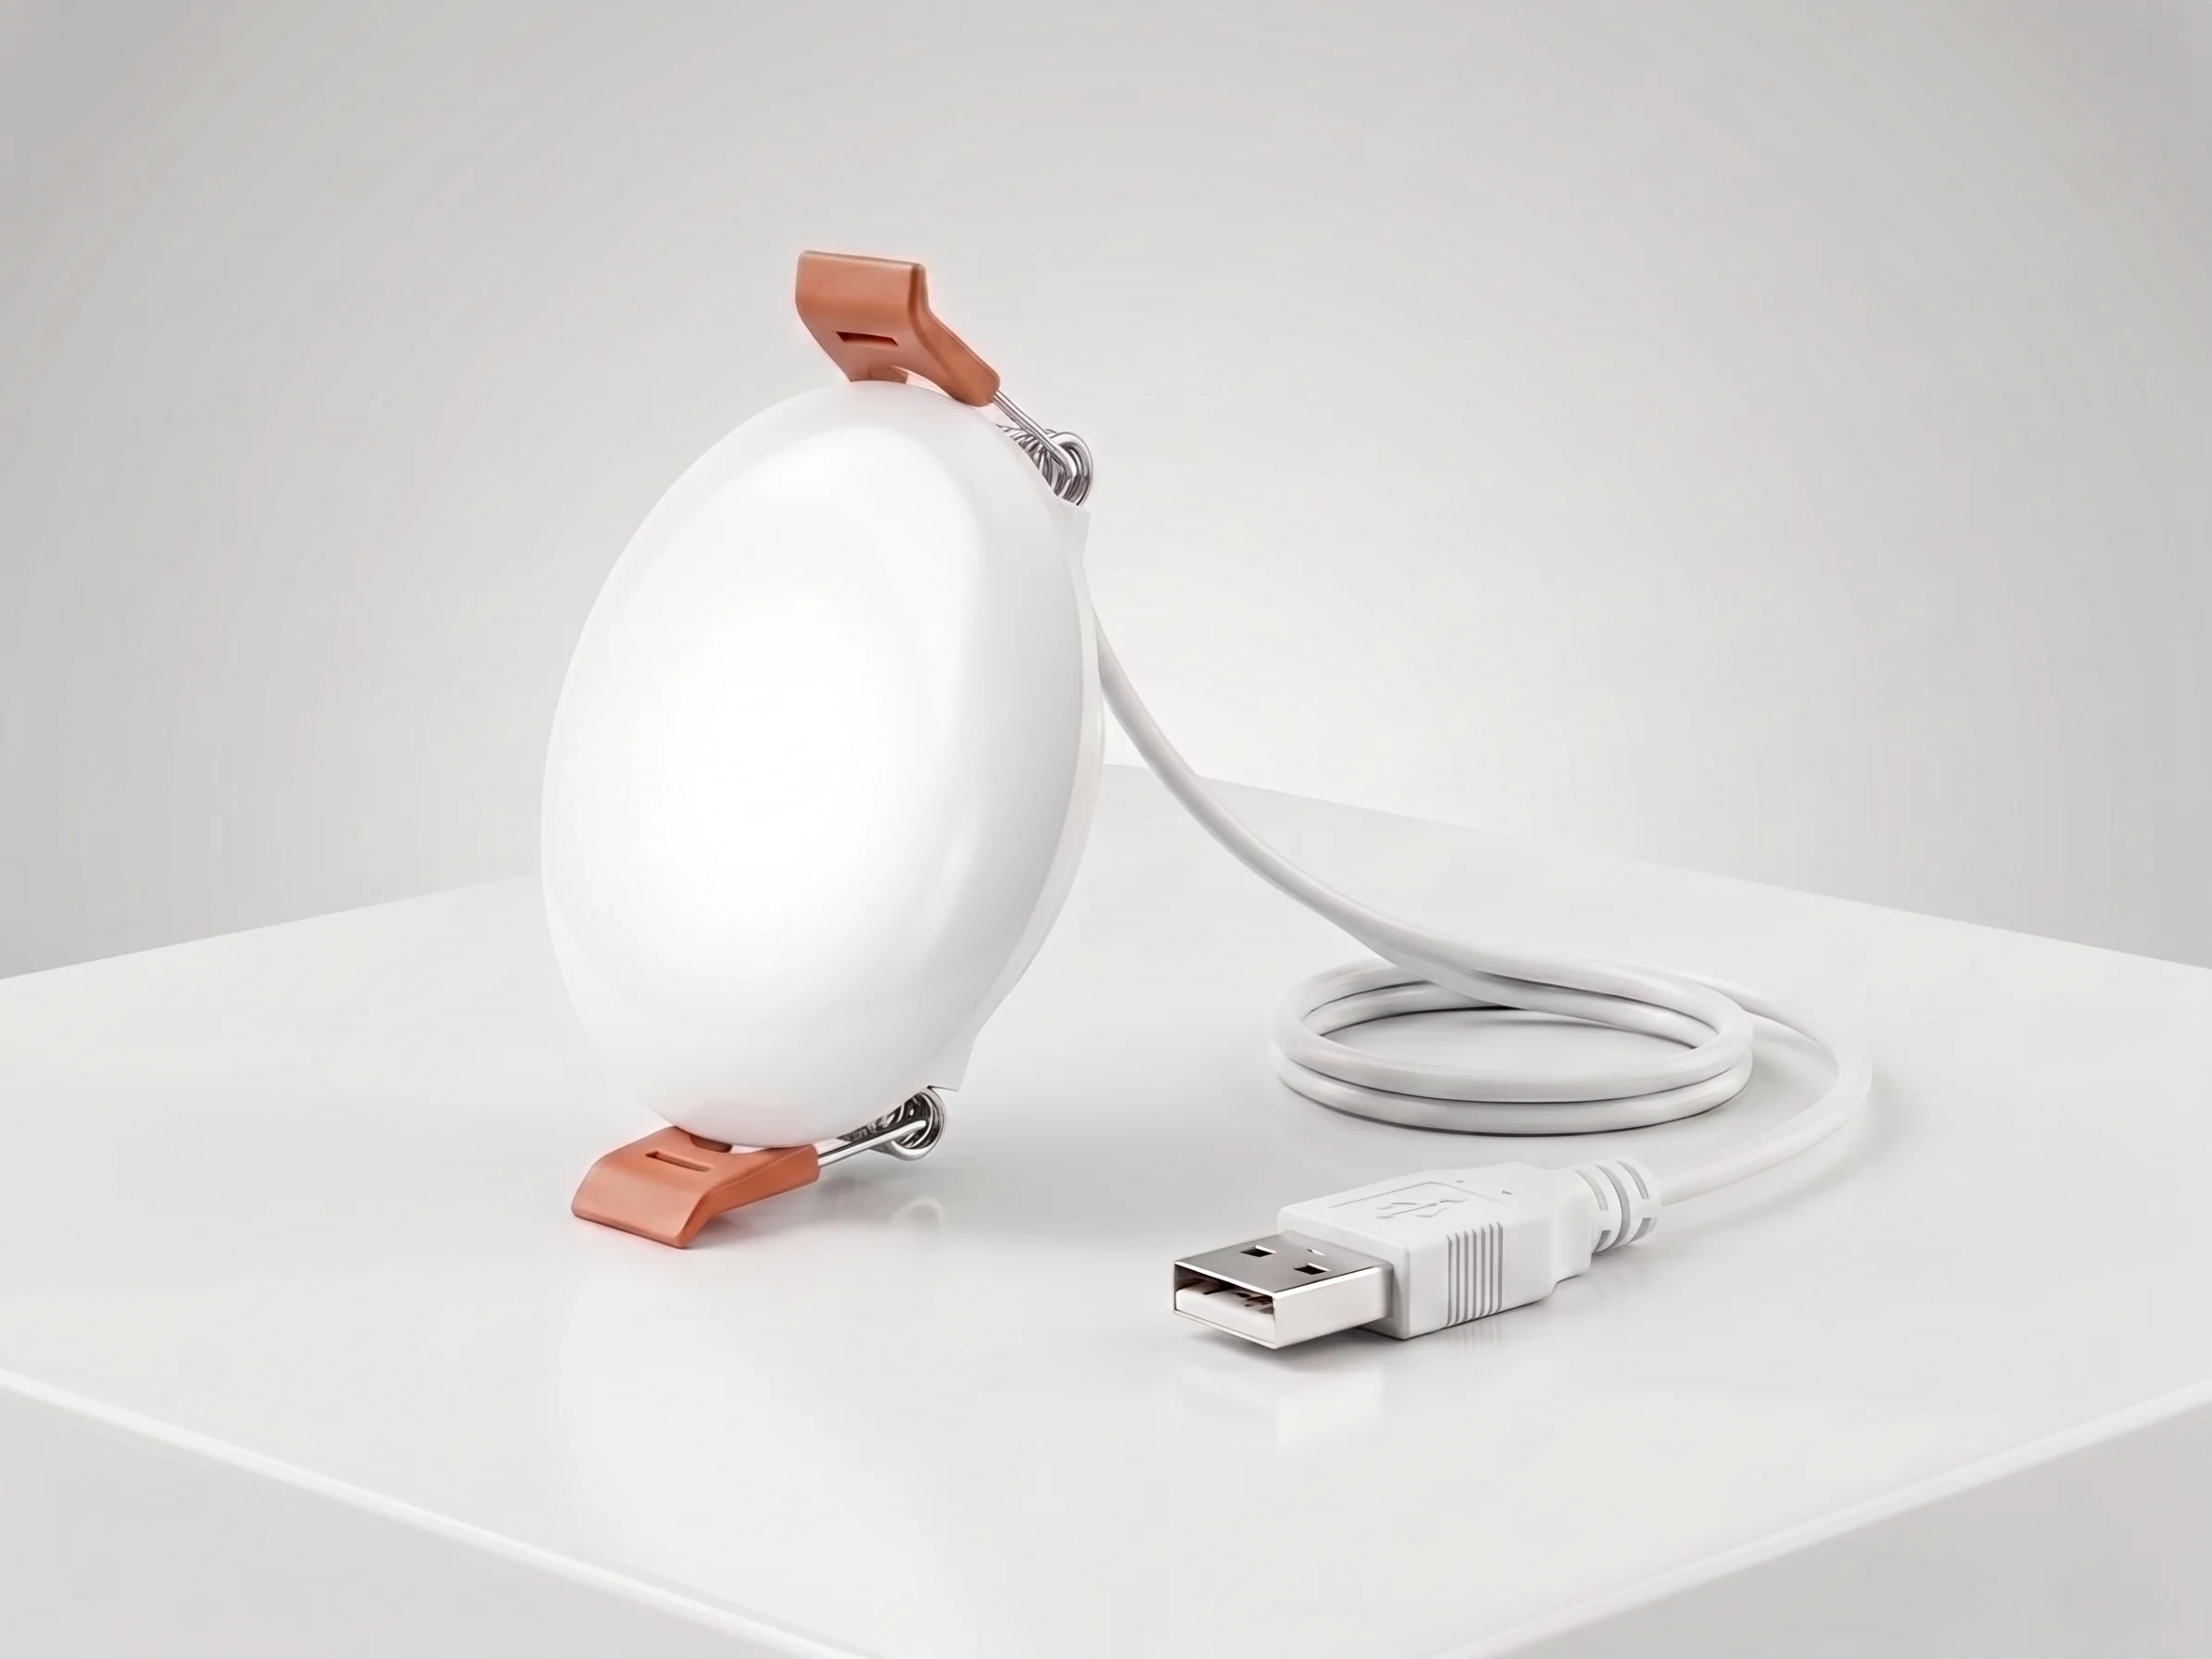
Tavan Tipi mmWave İnsan Varlığı Sensörü — WiFi
24GHz geniş bantlı mmWave tavan tipi varlık sensörü: 10m hareket, 2.5m mikro hareket ve nefes algılama. WiFi 2.4GHz, ağ geçidi gerektirmez. Tadilat otel projeleri için.
contentGraph.reasons.explicit
contentGraph.sections.solutions
1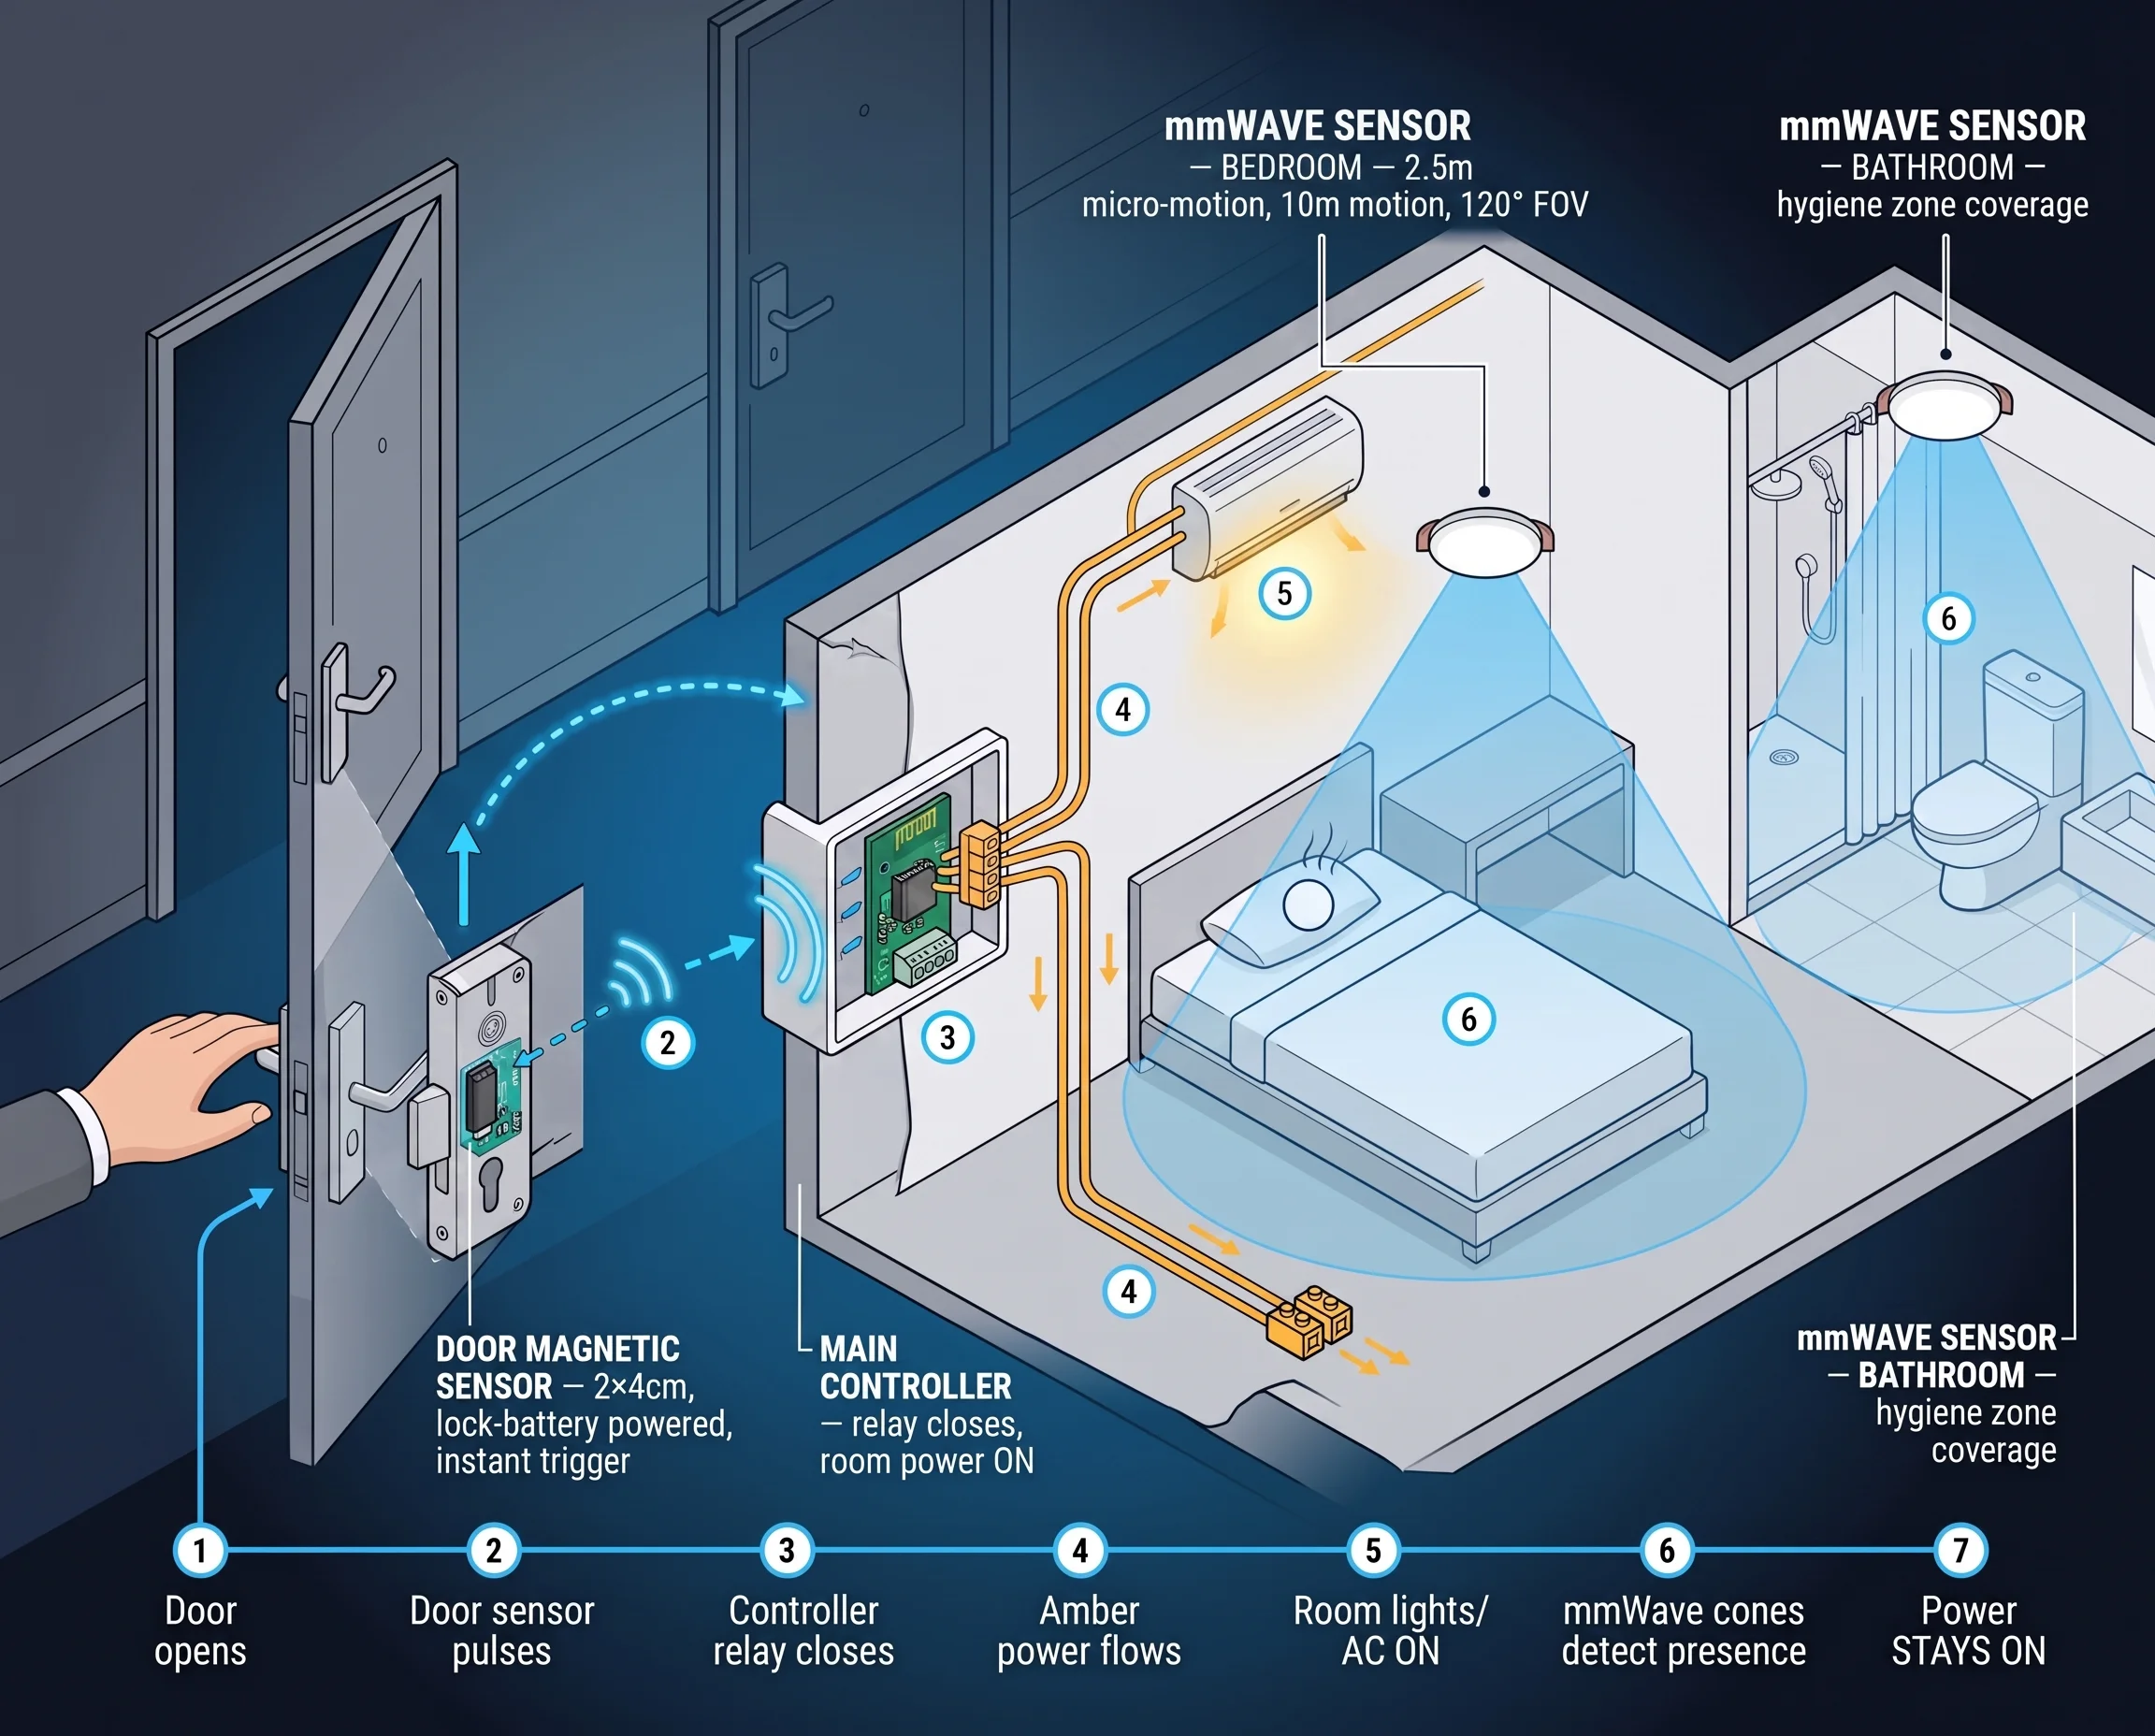
Otel Odası Doluluk ve Hareket Sensörü Çözümü
mmWave radar varlık sensörleri ile otel odası doluluk takibi, kat hizmetleri planlaması ve HVAC enerji tasarrufu. Misafir uyurken bile gerçek doluluk algılama.
contentGraph.reasons.productContext
contentGraph.sections.blog
3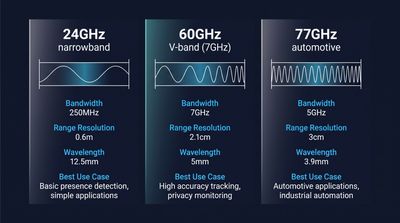
60GHz, 24GHz, 77GHz mmWave: Ticari Varlık Algılama Rehberi
60GHz, 24GHz ve 77GHz mmWave sensörlerini ticari varlık algılama için karşılaştırın. Teknik özellikler, algılama menzili, gizlilik ve OEM tedarik rehberi.
contentGraph.reasons.productContext
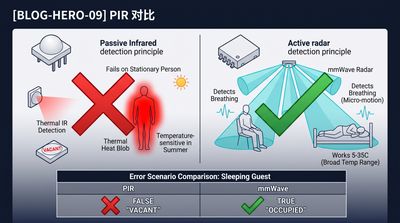
Elektronik Varlık Sensörü Nedir? Teknoloji ve Farkları
Elektronik varlık sensörü nedir, hareketsiz kişileri nasıl algılar ve PIR hareket sensöründen farkı nedir? mmWave, doğruluk ve kullanım senaryolarını kapsar.
contentGraph.reasons.productContext
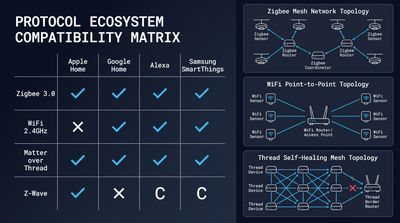
mmWave Sensör Home Assistant Entegrasyonu (Yerel)
mmWave cihazlar için adım adım yerel kontrol rehberi: MQTT/Matter yapılandırması, otomasyon betikleri, kalibrasyon ve OEM tavan varlık sensörü entegrasyonu.
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three