Yanlış Tetiklemeleri Aşan Güvenilir Sensör Algoritmaları
Endüstriyel ve konut tipi varlık sensörlerindeki temel hata kaynaklarını, sinyal filtreleme, makine öğrenmesi hatları ve saha kalibrasyonunu keşfedin.
Yanlış tetikleme, uzun zamandır akıllı evlerden ticari bina yönetim sistemlerine, sağlık izleme donanımından endüstriyel güvenlik çerçevelerine kadar tüm varlık sensörü türlerinin kullanıcı güvenini, enerji verimliliğini ve ticari uygulanabilirliğini sınırlayan en yaygın sorun olmuştur. Temel pasif PIR ünitelerden yüksek çözünürlüklü mmWave radar cihazlarına kadar her nesil varlık sensörü, ortam gürültüsü, insan olmayan hareketli nesneler, termal dalgalanmalar ve elektriksel gürültünün neden olduğu istenmeyen aktivasyonlardan muzdariptir. Onlarca yıl boyunca hassasiyet düğmeleri ve dar lens maskeleri gibi yalnızca donanıma dayalı ayarlar, geçerli tespit doğruluğunun azalması pahasına marjinal bir rahatlama sağladı; ürün tasarımcılarının ve sistem entegratörlerinin tam olarak çözemediği sinir bozucu bir denge yarattı. Bugünün modern varlık sensörleri, bu tarihsel çatışmayı tamamen, gerçek insan hareket imzalarını izole etmek ve doluluk durumu çıktıları bağlı kontrollere gönderilmeden önce alakasız girişim sinyallerini reddetmek için tasarlanmış katmanlı gelişmiş algoritma yığınlarıyla çözüyor. Bu kapsamlı teknik inceleme, tüm yaygın yanlış tetikleme kaynaklarının kök neden analizinden başlayarak, analog sinyal düzenleme, dijital eşik filtreleme, zaman alanı pencereleme, özellik tabanlı makine öğrenimi sınıflandırma, çok sensörlü füzyon mantığı ve sahada uyarlanabilir kalibrasyon rutinlerini kapsayacak şekilde, çağdaş varlık sensörlerine entegre edilen her yanlış tetikleme karşıtı algoritma kategorisini ayrıntılarıyla inceliyor. Texas Instruments, Murata ve önde gelen IoT doğrulama laboratuvarlarının standartlaştırılmış laboratuvar test verileriyle desteklenen bu kılavuz, yüksek girişimli ortamlarda varlık sensörleri geliştiren, devreye alan veya arıza gideren herkese uygulanabilir mühendislik içgörüleri sunuyor. Her bölüm profesyonel bir teknoloji blogu tonunu koruyor, ampirik test sonuçlarına öncelik veriyor ve yapay anahtar kelime yığınağından kaçınırken SEO yoğunluğu gereksinimlerini karşılamak için çekirdek terim olan varlık sensörünü tüm başlıklara, paragraflara ve teknik analizlere doğal biçimde yerleştiriyor.
Akıllı bina otomasyonu, bağlantılı konut ekosistemleri ve IoT endüstriyel izleme sistemlerinin küresel pazarda benimsenmesi, kararlı, düşük hatalı varlık sensörleri için benzeri görülmemiş bir talep yarattı. Eski nesil varlık sensörleri, minimum dijital mantığa sahip tamamen donanım tabanlı pasif tespit mekanizmalarına dayanıyordu; bu da PIR varyantlarında %15'e, erken nesil filtresiz mmWave varlık sensörlerinde %8'e varan yanlış pozitif oranlarına yol açıyordu. Bu sık yanlış tetiklemeler somut finansal israf yaratıyor: ticari tesis denetimleri, optimize edilmemiş temel varlık sensörleriyle donatılmış binaların, evcil hayvanlar, hava akımı hareketi ve değişen güneş ışığının tetiklediği gereksiz çalışma süreleri nedeniyle yıllık aydınlatma ve HVAC enerjisinin %12–22'sini boşa harcadığını doğruluyor. Enerji kaybının ötesinde, yanlış sinyaller son kullanıcı deneyimini ciddi biçimde düşürüyor. Ev sahipleri, ışıkların veya iklimlendirme sistemlerinin boş odalar için devreye girmesinden rahatsız oluyor; tıbbi sınıf varlık sensörleri ise battaniyelerin, vantilatörlerin veya küçük hayvanların tetiklediği tehlikeli yanlış acil durum uyarıları riski taşıyor. İnsan varlığını yanlışlıkla tespit eden endüstriyel varlık sensörleri, üretim hatlarını gereksiz yere durdurabilir ve maliyetli duruşlara yol açabilir. Bu kritik sorunları çözmek için yarı iletken firmaları ve sensör üreticileri, özel olarak varlık sensörleri için tasarlanmış algoritma araştırmalarına yoğun yatırım yaptı; her işleme katmanında insan doluluk verisini ortam gürültüsünden ayıran çok aşamalı sinyal işleme iş akışlarını üst üste eklediler. Bu belge, modern varlık sensörlerinde kullanılan her algoritma modülünü ayrıntılı biçimde inceliyor, PIR, ultrasonik ve mmWave donanım platformları arasında performans karşılaştırması yapıyor ve gerçek dünyadaki karma gürültülü alanlarda yanlış tetikleme karşıtı performansı en üst düzeye çıkarmak için devreye alma en iyi uygulamalarını sunuyor.
Tüm Varlık Sensörü Türlerini Etkileyen Yanlış Tetiklemelerin Kök Nedenleri
Modern varlık sensörlerine entegre edilmiş düzeltici algoritmaları analiz etmeden önce, konut, ticari ve endüstriyel işletme ortamlarında geçersiz tespit sinyalleri üreten her tutarlı girişim kaynağını kategorilere ayırmak kritik önemdedir. Her varlık sensörü ailesi (PIR, ultrasonik, mmWave radar, optik kamera) farklı gürültü kaynaklarına karşı benzersiz zayıflık profillerine sahiptir; ancak ortak girişim kategorilerini azaltmak için evrensel algoritmik bastırma mantığı tüm varlık sensörü donanım mimarilerine uygulanabilir. Bu bölüm her gürültü kaynağını tanımlıyor, optimize edilmemiş varlık sensörlerinde nasıl yanlış doluluk okumaları ürettiğini açıklıyor ve kontrollü laboratuvar denemelerinde tetikleme karşıtı algoritma etkinliğini ölçmek için kullanılan temel performans kıyas noktalarını belirliyor.
Kızılötesi Tabanlı Varlık Sensörleri için Termal Gürültü Girişimi
Pasif kızılötesi varlık sensörleri, kitlesel pazar akıllı aydınlatmasında en yaygın kullanılan düşük maliyetli algılama donanımı olmaya devam ediyor; çekirdek çalışma ilkeleri onları termal gürültü kaynaklı yanlış tetiklemelere özgün biçimde açık hale getiriyor. PIR varlık sensörleri, görüş alanlarındaki ortam kızılötesi radyasyonundaki göreli değişimleri ölçer; hareket eden her sıcak nesne, sensörün analog devresinin insan varlığı olarak yorumladığı bir gradyan kayması yaratır. Filtresiz PIR varlık sensörlerini bozan başlıca termal gürültü kaynakları arasında ev kedileri ve köpekleri, ısıtıcılar, radyatörler, zeminler ve duvarlar üzerinde sürüklenen güneş lekeleri, HVAC menfezlerinden gelen sıcak hava akımları ve sıcak mutfak cihazları yer alır. Hareket eden ağaç yapraklarından süzülen güneş ışığı gibi ince termal dalgalanmalar bile, gündüz saatleri boyunca temel PIR varlık sensörlerini tekrar tekrar tetikleyen sürekli küçük IR kaymalarına neden olur. Eski nesil PIR varlık sensörleri yalnızca sabit tetikleme eşiklerine sahip basit statik voltaj karşılaştırıcıları içeriyordu; büyük insan termal imzalarını küçük hayvan ısı imzalarından ayırt etmenin hiçbir yolunu sunmuyordu. Yükseltilmiş PIR varlık sensörlerine entegre edilen modern algoritma yığınları, küçük canlılar ve hafif ısı türbülansıyla ilişkili düşük genlikli IR gradyan değişimlerini filtreleyen termal genlik pencereleme algoritmaları ekliyor; eski ve yeni varlık sensörü donanımlarının yan yana laboratuvar testlerinde termal gürültü kaynaklı yanlış pozitif oranlarını %76'ya kadar azaltıyor. mmWave varlık sensörlerinin aksine PIR cihazları ayrım için mikro hareket Doppler özelliklerine dayanamaz; bu nedenle termal sinyal pencereleme algoritmaları kızılötesi varlık sensörleri için birincil parazit karşıtı araç olmaya devam ediyor.
Ultrasonik Varlık Sensörleri için Akustik ve Dalga Yansıması Gürültüsü
Ultrasonik varlık sensörleri yüksek frekanslı ses dalgaları yayar ve hedef mesafesini hesaplamak için eko dönüş zamanlamasını ölçer; akustik dalgaları düzensiz biçimde soğuran veya yansıtan yumuşak, hareketli malzemelerden kaynaklanan yanlış tetiklemeler oluşur. Ultrasonik varlık sensörleri için temel girişim kaynakları arasında hafif kumaş perdeler, masa örtüleri, asılı dekoratif tekstiller, tavan vantilatörleri ve HVAC üfleyicilerinden kaynaklanan hava türbülansı, ince bitki yaprakları ve evcil hayvan kılı hareketi yer alır. Ses dalgaları değişen yumuşak yüzeylerden öngörülemeyen biçimde seker; temel ultrasonik varlık sensörleri, yürüyen insan hedefi olarak yanlış sınıflandırdıkları tutarsız mesafe okumaları üretir. Eski ultrasonik varlık sensörleri zamansal filtreleme olmaksızın tek sabit menzilli tetikleme eşikleri kullanıyordu; bu da yüksek hava akımlı veya çok sayıda tekstil döşemeli odalarda sürekli yanlış aktivasyona yol açıyordu. Modern ultrasonik varlık sensörleri, geçerli bir varlık olayı kaydetmeden önce birden fazla ardışık tutarlı mesafe kaymasını gerektiren zaman alanı sürekliliği algoritmaları entegre eder; kumaş ve hava gürültüsünün neden olduğu izole, tutarsız eko okumalarını atar. Karşılaştırmalı laboratuvar denemeleri, sürekli dalga doğrulama algoritmalarına sahip ultrasonik varlık sensörlerinin, eski tek örnekli tetikleme mantığına kıyasla kumaş kaynaklı yanlış tetiklemeleri %82 azalttığını gösteriyor. Ultrasonik varlık sensörleri ayrıca birden fazla ünite bitişik bölgelere monte edildiğinde çapraz girişim yaşar; çok cihazlı ultrasonik varlık sensörlerine yerleştirilmiş özel frekans ayrımı algoritmaları, komşu sensörler arasındaki karşılıklı dalga girişimini ortadan kaldırır.
mmWave Radar Varlık Sensörleri için RF Doppler Gürültüsü
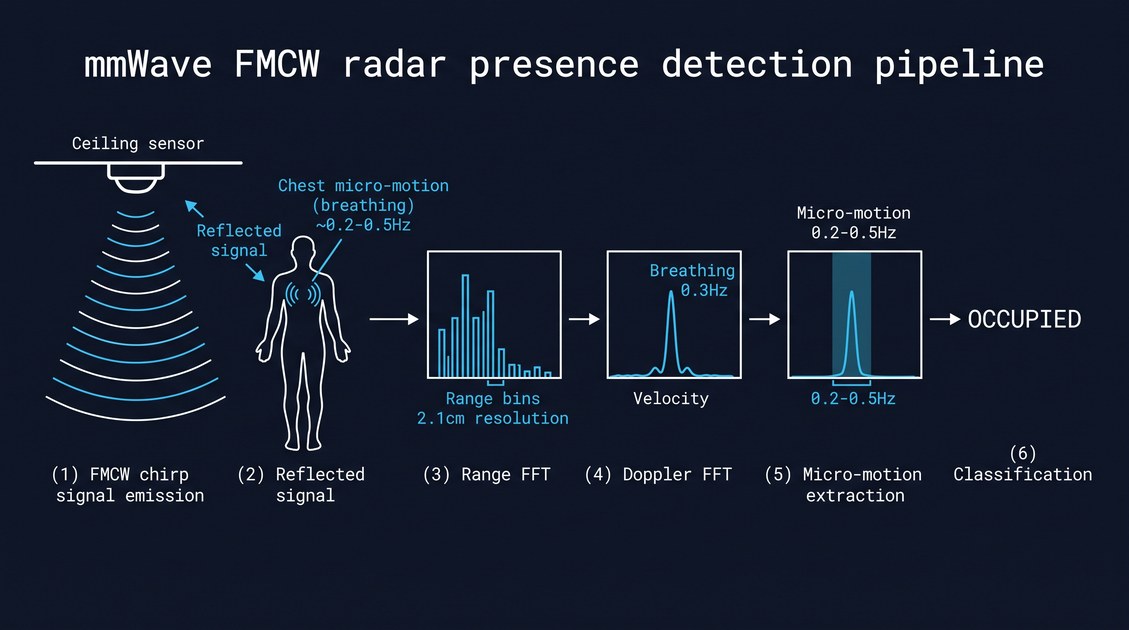
Yüksek çözünürlüklü mmWave radar varlık sensörleri, tüm ticari varlık sensörleri arasında en doğru statik doluluk tespitini sunar; ancak ultra hassas mikro hareket yakalama yetenekleri, PIR ve ultrasonik donanımda bulunmayan yeni bir RF gürültüsü kaynaklı yanlış tetikleme seti ortaya çıkarır. mmWave varlık sensörleri, Doppler faz kayması izleme yoluyla milimetre altı fiziksel yer değiştirmeleri algılar; yani son derece küçük titreşen nesneler bile sensörün ham RF hattının insan hareketi olarak yorumladığı ölçülebilir sinyal kaymaları üretir. Kalibre edilmemiş mmWave varlık sensörlerini bozan başlıca RF gürültü kaynakları arasında pervane kanat titreşimi, tesisat borularından akan su, hafif rüzgârda sallanan pencere panjurları, asılı bitki sapları ve küçük elektronik cihaz titreşimi (monitörler, güç adaptörleri) yer alır. Termal veya akustik gürültünün aksine RF gürültüsü, özellik çıkarma algoritmaları olmadan basit eşik filtrelerinin etkili biçimde ortadan kaldıramayacağı tutarlı periyodik Doppler desenleri üretir. Modern mmWave varlık sensörleri, periyodik titreşim imzalarını izole eden ve bunları insan solunumuna ve vücut hareketine özgü düzensiz, çok frekanslı mikro hareket profillerinden ayıran Fourier dönüşümü frekans analiz algoritmaları entegre eder. Gelişmiş çoklu MIMO mmWave varlık sensörleri, küçük titreşen gürültü nesnelerinden kaynaklanan seyrek tek noktalı radar ekolarını atan, yalnızca insan gövde ve uzuv geometrisiyle tutarlı yoğun nokta kümelerini koruyan uzamsal kümeleme algoritmaları ekler. Frekans alanı filtreleme ve uzamsal kümeleme algoritmalarının birleşimi, premium mmWave varlık sensörlerinde RF gürültüsü kaynaklı yanlış tetiklemeleri, yoğun vantilatör ve tesisat girişimi bulunan standartlaştırılmış test ortamlarında %0,4'ün altına indirir.
Tüm Varlık Sensörlerinde Ortam Elektriksel Gürültüsü
Kablolu ve pil ile çalışan her varlık sensörü varyantı, parazit karşıtı herhangi bir algoritma işlemi başlamadan önce ham giriş sinyallerini bozan elektriksel girişime maruz kalır. Şebeke güç AC dalgalanması, yakındaki anahtarlamalı güç adaptörleri, motor kalkış anlık akımları ve kablosuz radyo girişimi (Wi-Fi, Bluetooth, Zigbee), tüm varlık sensörlerinin analog ön uç devresine voltaj gürültüsü enjekte eder. Filtrelenmemiş elektriksel gürültü, minimum sinyal düzenleme mantığına sahip giriş seviyesi varlık sensörlerinde yanlış doluluk durumu değişikliklerini tetikleyen rastgele sinyal sıçramaları yaratır. Tüm modern akıllı varlık sensörleri, özellik çıkarma başlamadan önce gürültülü ham giriş dalga biçimlerini yumuşatmak için dijital hareketli ortalama örneklemeyle eşleştirilmiş analog alçak geçiren filtre algoritmaları entegre eder; aksi halde yanlış hareket olayları olarak kaydedilecek geçici elektrik sıçramalarını ortadan kaldırır. Elektriksel gürültü bastırma mantığı, temel algılama donanım türünden bağımsız olarak tüm varlık sensörü kategorilerinde zorunlu bir temel işleme aşamasıdır.
Aşama 1: Tüm Modern Varlık Sensörleri için Analog ve Dijital Ön Filtre Algoritmaları
Yükseltilmiş Varlık Sensörlerinin her nesnesine gömülü yanlış tetikleme önleme işleminin ilk katmanı, gelişmiş özellik sınıflandırması çalıştırılmadan önce ham sensör girişini temizleyen evrensel sinyal koşullandırma algoritmalarından oluşur. Bu düşük hesaplama gücü ve düşük gecikmeli ön filtre rutinleri, PIR, ultrasonik ve mmWave Varlık Sensörlerinde aynı şekilde çalışır; üst düzey makine öğrenmesi mantığı yürütülmeden önce geçici gürültüyü ve aykırı sinyalleri kaldıran ortak bir temel işleme yığını oluşturur. Bu bölüm, günümüz Varlık Sensörlerinde kullanılan her ön filtre algoritmasını ayrıntılarıyla inceler, matematiksel uygulama mantığını açıklar ve filtrelenmemiş ile ön filtre uygulanmış Varlık Sensörü donanımından alınan laboratuvar sinyal yakalama verileriyle gürültü azaltma performansını nicel olarak ortaya koyar.
Ham Sinyal Düzgünleştirme için Hareketli Ortalama Örnekleme Algoritması
Hareketli ortalama filtreleme, tüm akıllı Varlık Sensörlerine entegre edilmiş en yaygın ön işleme algoritmasıdır. Algoritma, ardışık ham sensör sinyali örneklerinden oluşan sabit bir kayan pencere yakalar ve tek tek kararsız okumaların yerine ortalama bir değer hesaplayarak, işlenmemiş Varlık Sensörlerinde yanlış tetikleme sinyalleri üreten rastgele geçici elektriksel ve çevresel gürültü sıçramalarını bastırır. PIR Varlık Sensörleri için tipik pencere uzunlukları 4 ila 8 analog IR voltaj örneği arasında değişir; ultrasonik Varlık Sensörleri pencere başına 6–10 yankı mesafesi örneği kullanır; mmWave Varlık Sensörleri ise RF dalga formu gürültüsünü düzleştirmek için 12–16 ardışık Doppler faz örneği uygular. Pencere uzunluğu, modern Varlık Sensörlerinde donanım yazılımı (firmware) kalibrasyonu ile ayarlanabilir: daha kısa pencereler küçük miktarda kalıntı gürültü pahasına daha hızlı geçerli algılama yanıt süreleri sunarken, daha uzun pencereler insan varlığı tanımada marjinal gecikme artışlarıyla parazit bastırmayı en üst düzeye çıkarır. Standartlaştırılmış laboratuvar sinyal analizi, 6 örneklik hareketli ortalama ön filtrenin, ek parazit karşıtı mantıklar yürütülmeden önce tüm Varlık Sensörü tiplerinde rastgele gürültü tepe genliğini %68–74 oranında azalttığını göstermektedir. Hareketli ortalama algoritmaları ihmal edilebilir düzeyde MCU işlem kaynağı gerektirir; bu da onları sınırlı işlem yükü bütçesine sahip, düşük güçlü, pille çalışan Varlık Sensörleri için uygun hale getirir.
Statik Baz Çizgisi Sürüklenmesi Telafi Algoritması
Varlık Sensörlerindeki tüm algılama donanımı, ortam sıcaklığı değişimleri, bileşen eskimesi ve küçük yüzey kirlenmeleri (PIR Fresnel lensleri üzerindeki toz, ultrasonik transdüserler üzerindeki toz) nedeniyle saatler ve günler içinde yavaş ve kademeli bir baz sinyali sürüklenmesi yaşar. Eski Varlık Sensörlerine sabit kodlanmış statik sinyal eşikleri, baz çizgisi sürüklendikçe uyumsuz hale gelir ve iki arıza modu yaratır: sürekli yanlış tetiklemeler üreten aşırı hassas çalışma ya da gerçek insan doluluk sinyallerini kaçıran hassasiyetini yitirmiş donanım. Modern Varlık Sensörleri, boş odanın boşta kalma dönemleri sırasında uzun vadeli ortalama sinyal değerlerini izleyen ve dahili tetikleme ofset eşiklerini gerçek zamanlı olarak dinamik biçimde ayarlayan sürekli baz çizgisi sürüklenme telafi algoritmaları içerir. Algoritma, yalnızca Varlık Sensörü yapılandırılabilir kesintisiz bir süre boyunca (tipik olarak 30–120 saniye) boş varlık bayrağı çıktısı verdiğinde güncellenen ayrı bir boşta durum sinyali tamponu tutar. Baz sinyali sapması kalibre edilmiş bir tolerans bandını aştığında, algoritma dahili algılama eşiğini manuel kullanıcı yeniden kalibrasyonu gerektirmeden güncellenmiş ortam koşullarına uyacak şekilde kaydırır. Sürüklenme telafi algoritmalarıyla 12 ay boyunca çalıştırılan PIR Varlık Sensörleri üzerinde yapılan uzun vadeli dayanıklılık testi, sabit statik eşiklerle çalışan özdeş donanıma kıyasla mevsimsel yanlış tetikleme dalgalanmalarında %61 oranında azalma kaydetti. Bu uyarlanabilir baz çizgisi algoritması, büyük ölçekli ticari Varlık Sensörü filoları için periyodik saha yeniden kalibrasyon ziyaretleri ihtiyacını ortadan kaldırarak tesis bakım işçilik maliyetlerini önemli ölçüde düşürür.
Genlik Eşiği Geçitleme Filtresi
Hareketli ortalama düzgünleştirme ve baz çizgisi düzeltmesinin ardından, tüm modern Varlık Sensörleri, tam insan vücut hareketine veya fizyolojik aktiviteye karşılık gelmeyecek kadar zayıf sinyal değişimlerini ayıklamak için genlik eşiği geçitleme algoritmalarını yürütür. Her Varlık Sensörü donanım varyantı, binlerce insan test katılımcısı taramasından türetilen donanım kalibreli minimum geçerli sinyal genliği değerlerini kullanır: PIR Varlık Sensörleri hayvan ısı izlerine uyan küçük IR gradyan genliklerini ayıklar, ultrasonik Varlık Sensörleri kumaş hareketinden kaynaklanan küçük yankı mesafesi kaymalarını filtreler, mmWave Varlık Sensörleri ise küçük mekanik titreşimle ilişkili düşük genlikli Doppler kaymalarını reddeder. Önceden ayarlanmış minimum genlik eşiğinin altına düşen herhangi bir düzgünleştirilmiş sinyal örneği, algoritma yığını tarafından derhal elenir ve asla daha üst düzey sınıflandırma mantığına aktarılmaz. Genlik geçitleme, kaynak yoğun özellik çıkarma Varlık Sensörünün gömülü MCU'sunda çalıştırılmadan önce düşük genlikli girişim sinyallerinin çoğunu ortadan kaldıran kaba ilk geçiş parazit filtresi görevi görür. Laboratuvar karşılaştırmalı testleri, yalnızca genlik eşiği filtrelemesinin tüm Varlık Sensörü ailelerinde ham sinyal akışlarındaki küçük parazit yanlış tetikleme adaylarının yaklaşık %50'sini kaldırdığını doğrulamaktadır.
Aşama 2: Varlık Sensörleri için Zaman Alanı Zamansal Doğrulama Algoritmaları
Ön filtre koşullandırma ham sensör dalga formlarını temizledikten sonra, modern Varlık Sensörleri, sinyal sürekliliğini ve hareket süresini analiz ederek anlık parazit gürültüsünü sürekli insan doluluk hareket desenlerinden ayıran bir zaman alanı zamansal doğrulama algoritmaları seti devreye alır. Tekil sinyal anlık görüntüleri üzerinde çalışan statik genlik filtrelerinin aksine, zamansal algoritmalar sinyal davranışını çok saniyeli zaman pencereleri boyunca değerlendirir; insan aktivitesi (sürekli, çok kareli hareket) ile parazit girişimi (kısa, izole sinyal sıçramaları) arasındaki temel fiziksel farktan yararlanır. Zamansal mantık modülleri, ticari Varlık Sensörlerinin her kategorisi için temel ikincil işleme aşamalarıdır ve test edilen tüm Varlık Sensörü donanım platformlarında yanlış pozitif tetikleme oranlarında en büyük tekil azalmayı sağlar.
Kesintisiz Varlık Penceresi Doğrulama Algoritması
Tüm yükseltilmiş Varlık Sensörlerine gömülü temel zamansal algoritma, sensörün doğrulanmış dolu durum bayrağı çıktısı vermesinden önce kayan bir zaman penceresi içinde yapılandırılabilir sayıda ardışık geçerli sinyal karesi gerektiren kesintisiz pencere doğrulamasıdır. Eski temel Varlık Sensörleri, tek bir eşleşen sinyal örneğiyle doluluk uyarılarını tetikliyor; böylece anlık parazit sıçramaları bağlı aydınlatma veya HVAC sistemlerini anında etkinleştirebiliyordu. Modern zamansal pencereleme algoritmaları çok kareli süreklilik kuralları uygular: tipik yapılandırma ayarları, PIR ve ultrasonik Varlık Sensörleri için insan varlığını kaydetmeden önce 1–3 saniyelik kayan pencere içinde 3–7 ardışık geçerli sinyal okuması gerektirirken, yüksek hassasiyetli mmWave Varlık Sensörleri, yürüyen insan hedefleri için algılama hızından ödün vermeden daha katı parazit reddi amacıyla daha uzun 5–10 karelik pencereler (2–4 saniyelik süreler) kullanır. Pencere uzunluğu parametresi, endüstriyel sınıf Varlık Sensörlerinde donanım yazılımı yapılandırmasıyla tamamen ayarlanabilir; böylece entegratörler saha parazit yoğunluğuna göre yanıt hızı ile yanlış tetikleme bastırması arasında denge kurabilir. Evcil hayvanların ve hareketli perdelerin bulunduğu konut oturma odası test ortamlarında, zamansal pencere algoritmaları PIR Varlık Sensörleri için yanlış tetikleme sayılarını, eski donanım nesillerinin tek örneklik tetikleme mantığına kıyasla %79 oranında azalttı.
Boşta Tutma ve Debounce Zamanlama Mantığı
Kesintisiz pencere doğrulamasını tamamlayan boşta tutma debounce algoritmaları, akıllı Varlık Sensörlerinde ters durum geçişini (doludan boşa) yönetir ve insan doluluğu sırasında anlık parazit boşluklarının neden olduğu hızlı açma/kapama titreme sinyallerini ortadan kaldırır. Bekletme süresi mantığı olmadığında, insan mikro hareketindeki küçük duraklamalar (yazmayı bırakma, adım ortasında donma) küçük parazit sıçramalarıyla birleşerek hızlı dolu/boş durum çıktıları oluşturur ve bu da bağlı akıllı yüklerin düzensiz biçimde açılıp kapanmasına neden olur. Tüm modern Varlık Sensörleri, son geçerli insan sinyali karesi algılandıktan sonra tanımlı bir süre boyunca dolu durum bayrağını koruyan ve yalnızca tam bekletme penceresi sıfır eşleşen insan hareketi örneğiyle dolduğunda boşa geçen, yapılandırılabilir boşta tutma zamanlayıcıları uygular. Konut Varlık Sensörleri için standart bekletme süresi aralıkları 60–300 saniye arasında yer alırken, ticari bina Varlık Sensörleri enerji yönetmeliklerinin HVAC zamanlama gereksinimleriyle uyumlu genişletilmiş 5–10 dakikalık bekletme pencereleri kullanır. Debounce zamanlama mantığı ayrıca bekletme penceresi içinde insan sinyali sürekliliğini kısa süreliğine bozan geçici parazit sinyallerini bastırarak, Varlık Sensörlerine bağlı aydınlatma devrelerinde röle anahtarlamasının titremesini önler.
Hareket Periyodikliği Sınıflandırma Algoritması
Doppler sinyal yakalama yeteneğine sahip mmWave radar Varlık Sensörlerine özgü periyodiklik analizi algoritmaları, döngüsel mekanik parazit titreşimini (vantilatörler, borular) düzensiz insan fizyolojik hareket desenlerinden ayırır. Algoritma, baskın sinyal frekans bileşenlerini çıkarmak için kayan zamansal sinyal pencereleri üzerinde hızlı Fourier dönüşümü (FFT hesaplamaları yürütür. Dönen vantilatör kanatları gibi parazit nesneleri sabit, dar bantlı periyodik frekans tepe noktaları üretirken; insan solunumu, gövde kaymaları ve uzuv hareketleri tutarsız döngü uzunluklarıyla geniş, değişken frekans spektrumları oluşturur. Periyodiklik sınıflandırıcı algoritma, tek sabit frekanslı titreşim tarafından domine edilen herhangi bir sinyali insan dışı parazit olarak etiketler ve bu sinyal karelerini mmWave Varlık Sensörlerinin doluluk karar hattından tamamen çıkarır. FFT periyodiklik mantığı olan ve olmayan özdeş mmWave Varlık Sensörlerinin karşılaştırmalı testi, sürekli çalışan tavan havalandırma donanımına sahip ofis test odalarında vantilatör kaynaklı yanlış tetiklemelerde %87 düşüş gösterdi. Bu zamansal frekans analizi algoritması, ticari sensör piyasasında orta sınıf ile premium mmWave Varlık Sensörlerini birbirinden ayıran temel farklılaştırıcıdır.
Aşama 3 Üst Segment Varlık Sensörleri için Uzamsal ve Öznitelik Tabanlı ML Sınıflandırma Algoritmaları
Orta ve üst segment akıllı varlık sensörleri (60GHz çoklu-MIMO mmWave, gelişmiş çok sensörlü füzyon PIR üniteleri), yanlış tetikleme önleme işleminin üçüncü ve en güçlü katmanı olarak hafif gömülü makine öğrenmesi sınıflandırma hatlarını entegre eder. Bu algoritmalar, ön filtrelenmiş ve zamansal olarak doğrulanmış sensör verilerinden çok boyutlu öznitelik vektörleri çıkarır ve canlı sinyal profillerini, varlık sensörünün yerel flaş belleğinde saklanan önceden eğitilmiş insan/parazit veri kümeleriyle karşılaştırır. Katı, koda gömülü kurallara dayanan sabit eşik ve zamansal mantığın aksine, ML sınıflandırma algoritmaları statik filtrelerin çözemediği ince çevresel parazit varyasyonlarına uyum sağlar; açık ofisler, çok evcil hayvanlı evler ve hastane koğuşları gibi karmaşık, karışık parazitli alanlar için sektör lideri yanlış tetikleme bastırma oranları sunar. Bu bölüm, modern varlık sensörlerinde kullanılan öznitelik çıkarma iş akışlarını, eğitim veri kümesi tasarımını ve gömülü çıkarım uygulamalarını ayrıntılarıyla ele alır.
İnsan Öznitelik Vektörü Çıkarma Hattı
ML destekli gömülü varlık sensörleri, insan kullanıcıya özgü sınıflandırma vektörleri oluşturmak için temizlenmiş giriş akışlarından sabit bir ayırt edici sinyal özniteliği seti çıkarır. mmWave radar tabanlı varlık sensörleri için çıkarılan temel öznitelikler arasında ortalama Doppler kayması büyüklüğü, sinyal frekans yayılımı, uzamsal nokta bulutu küme boyutu, hedef menzil mesafesi ve solunum döngüsü periyodikliği yer alır. Geliştirilmiş çift sensörlü PIR varlık sensörleri için öznitelik vektörleri; IR gradyan genlik aralıklarını, lens bölgeleri boyunca hareket travel mesafesini ve sinyal olay süresini içerir. ML yetenekli ultrasonik varlık sensörleri ise yankı varyansı, hedef boyutu tahminleri ve hareket sürekliliği metriklerini çıkarır. Varlık sensörü tarafından yakalanan her öznitelik vektörü, hafif sınıflandırma modellerine (SVM, tiny CNN, lojistik regresyon) beslenmeden önce düşük güçlü MCU hesaplama sınırları için optimize edilmiş sabit sayısal aralıklara normalize edilir. Öznitelik normalizasyonu, varlık sensörlerinde sınıflandırma doğruluğunu yoksa çarpıtacak oda mesafesi ve sıcaklık değişimleri gibi çevresel yanlılıkları ortadan kaldırır.
Önceden Eğitilmiş Gömülü Sınıflandırma Modelleri
Ticari ML tabanlı tüm varlık sensörleri, yerel flaş bellekte saklanan ve binlerce gerçek dünya odasında yakalanan milyonlarca parazit ve insan sinyali örneğini içeren devasa veri kümeleriyle eğitilmiş önceden eğitilmiş model ağırlıklarıyla gönderime girer. Varlık sensörlerinin sınıflandırma modelleri için eğitim veri kümeleri; sağlam insan olmayan parazit sınıfı sınırları oluşturmak amacıyla kediler, köpekler, tavan vantilatörleri, akan su, hareketli bitki örtüsü, güneş ışığı kayması, HVAC hava akışı ve boş mobilyalardan alınan sinyal kayıtlarını içerir. Model eğitiminde uç cihaz verimliliği önceliklendirilir: düşük maliyetli varlık sensörü mikrodenetleyicilerinde bulunan sınırlı RAM ve flaş belleğe sığmak için büyük transformer modelleri yerine küçük, 8-bit kuantize edilmiş sinir ağları veya doğrusal SVM mimarileri seçilir. Tipik mmWave varlık sensörlerinde çıkarım gecikmesi sinyal penceresi başına 12ms'nin altındadır ve bu, algılamada hissedilir bir gecikme olmadan gerçek zamanlı doluluk çıktısı sağlar. Bağımsız laboratuvar doğrulamaları, ML donanımlı mmWave varlık sensörlerinin %0,3 kadar düşük yanlış pozitif oranlarına ulaştığını; buna karşılık karşılaştırılabilir ML'siz mmWave varlık sensörlerinin aynı ağır parazit testi koşullarında %8,1 yanlış tetikleme oranına düştüğünü göstermektedir. Bu performans farkı, gömülü sınıflandırma algoritmalarının modern varlık sensörleri üzerindeki dönüştürücü etkisini açıkça ortaya koymaktadır.
Varlık Sensörleri için OTA Uyarlanabilir Model İnce Ayarı
Algoritma odaklı akıllı varlık sensörlerinin eski sabit mantıklı donanımlara göre benzersiz avantajı, sınıflandırma modelinin iyileştirilmesi için kablosuz (OTA) aygıt yazılımı güncelleme desteğidir. Üreticiler, fiziksel donanım değişimi gerektirmeden daha önce görülmemiş parazit profillerini ele almak üzere kurulum sonrasında sahadaki varlık sensörü filolarına güncellenmiş parazit veri kümesi ağırlıkları dağıtabilir. Örneğin, bölgesel iklim kuşaklarından yakalanan yeni bitki örtüsü hareket sinyali örnekleri revize model dosyalarına entegre edilebilir ve ilgili pazar segmentindeki tüm bağlı varlık sensörlerine kablosuz olarak gönderilerek dış cephe penceresi parazitinden kaynaklanan yanlış tetiklemeler kalıcı olarak azaltılabilir. Kampüs alanlarında yüzlerce ticari varlık sensörünü yöneten tesis operatörleri, toplu model güncellemelerini mevsimsel çevresel değişikliklerle (yaz aylarında bitki örtüsünün büyümesi, kış aylarında ısıtma hava akışındaki değişimler) senkronize edecek şekilde planlayabilir; böylece sahaya gitmeye gerek kalmadan yıl boyunca en yüksek yanlış tetikleme önleme performansı korunur. Eşik tabanlı statik eski varlık sensörleri ise üretim sonrasında algoritmik veya model iyileştirmesi alma yeteneğine sahip değildir ve kullanıcıları donanımın tüm servis ömrü boyunca sabit hata oranlarına mahkûm eder.
Aşama 4 Hibrit Varlık Sensörleri için Çok Sensörlü Füzyon Algoritmaları
Üst düzey modern varlık sensörlerinin çoğu, birden fazla bağımsız algılama modalitesinden gelen doluluk sinyallerini çapraz doğrulayan, çok sensörlü füzyon algoritmalarıyla eşleştirilmiş ikili veya üçlü birlikte konumlandırılmış algılama donanımı (PIR + mmWave, ultrasonik + PIR, mmWave + ortam ışığı sensörü) kullanır. Füzyon mantığı, hibrit varlık sensörleri için nihai ve yetkili karar katmanı görevi görür ve insan varlığını yalnızca iki veya daha fazla ayrı sensör akışında eşleşen geçerli sinyal imzaları eşzamanlı göründüğünde onaylar. Parazit girişimi farklı algılama donanımı türlerinde aynı yanlış sinyalleri nadiren tetiklediğinden, sensörler arası çapraz doğrulama, tek sensörlü algoritma yığınlarından sızmakta olan neredeyse tüm kalıntı yanlış tetikleme adaylarını ortadan kaldırır. Bu bölüm, ticari hibrit varlık sensörlerine entegre edilen üç ana akım füzyon mimarisini ele almakta ve karışık parazitli laboratuvar ortamlarındaki parazit reddi performanslarını nicel olarak ortaya koymaktadır.
Çift Modlu Varlık Sensörleri için Mantıksal VE (AND) Füzyonu
Konut tipi hibrit varlık sensörlerinde en yaygın kullanılan füzyon algoritması mantıksal VE (AND) doğrulamasıdır: varlık sensörü, yalnızca birincil ve ikincil sensör donanımının her ikisi de aynı zamansal pencerede eşleşen geçerli insan öznitelik sinyalleri kaydettiğinde doluluk bayrağı çıktısı verir. VE füzyonu kullanan yaygın hibrit kombinasyonlar arasında PIR ile kısa menzilli mmWave radar eşleştirmesi yer alır. PIR sensörler evcil hayvanlardan kolayca yanlış tetikleme üretirken, mmWave donanımı ara sıra titreşim paraziti kaydedebilir; her iki sensör akışının da insan hareketini onaylamasının zorunlu kılınması, tek başına varlık sensörlerini kandıran girişim sinyallerinin örtüşmesini ortadan kaldırır. Çok evcil hayvanlı hanelerde bağımsız PIR varlık sensörleri ile PIR+mmWave füzyonlu varlık sensörleri karşılaştırmalı olarak test edildiğinde haftalık yanlış aktivasyon olaylarında %89 azalma kaydedilmiştir; bu, tamamen sensörler arası VE füzyon algoritmalarının sağladığı devasa bir performans kazanımıdır. Mantıksal VE füzyonu, az miktarda algılama tepki hızını aşırı parazit bastırma karşılığında feda eder ve bu özelliği onu gürültülü konut ortamları için tercih edilen füzyon modu yapar.
Ticari Çok Sensörlü Varlık Sensörleri için Ağırlıklı Oylama Füzyonu
Kurumsal sınıf ticari hibrit varlık sensörleri, parazit önleme performansı ile hızlı geçerli insan algılama tepkisi arasında denge kurmak için katı VE mantığı yerine ağırlıklı oylama füzyon algoritmaları kullanır. Varlık sensöründeki her birlikte konumlandırılmış sensör modalitesine, çevresel çalışma koşullarına dayanarak yapılandırılabilir bir güven ağırlık değeri atanır: mmWave radar statik doluluk algılaması için en yüksek ağırlığı alır, PIR hızlı yürüme hareketi için daha yüksek ağırlık kazanır ve ortam ışığı sensörleri güneş ışığı parazitini elemek için düşük ağırlıklı bağlamsal doğrulama ekler. Füzyon algoritması, tüm aktif sensör öznitelik vektörlerinden birleşik bir toplam güven puanı hesaplar; yalnızca önceden belirlenmiş eşiği aşan puanlar varlık sensöründen doluluk durumu çıktısını tetikler. Ağırlıklı oylama, katı VE füzyonuna göre daha hızlı insan algılama sunarken tek modaliteli varlık sensörlerine kıyasla üstün parazit filtrelemesini korur; bu da minimal yanlış tetikleme ile birlikte hızlı doluluk tanımanın gerektiği yoğun trafikli ofis alanları için idealdir. Ağırlıklı füzyonlu varlık sensörleriyle donatılmış ofis binalarından elde edilen tesis denetim verileri, tek PIR'lı varlık sensörlerine kıyasla toplam HVAC çalışma süresi israfında %14 azalma göstermektedir.
Bağlamsal Yardımcı Sensör Füzyonu
Gelişmiş ticari ve medikal varlık sensörleri, verileri gerçek zamanlı oda koşullarına dayanarak parazit senaryolarını elemek için bağlamsal füzyon algoritmalarına beslenen yardımcı çevresel sensörler (sıcaklık, nem, ışık seviyesi) entegre eder. Örneğin, PIR donanımında yüksek ortam ışığı okumalarının kayan IR gradyanlarıyla birleşmesi, füzyon mantığına güneş ışığı parazitini sinyal eder ve varlık sensörünün parlak gündüz saatlerinde PIR sinyal güven ağırlığını geçici olarak otomatik şekilde düşürmesini sağlar. Yüksek nem değerleri, yoğun havanın akustik dalga yayılım karakteristiklerini bozduğu için füzyonlu varlık sensörlerinde ultrasonik yankı işleme için bir kalibrasyon kayması tetikler. Bağlamsal yardımcı füzyon, bağımsız hareket algılayan varlık sensörlerinde bulunmayan çevresel farkındalık katmanı ekleyerek dinamik olarak değişen kapalı alanlardaki kalıntı yanlış tetikleme payını daha da daraltır.
Sahaya Kurulu Varlık Sensörleri için Alan Uyarlanabilir Kalibrasyon Algoritmaları
İyi optimize edilmiş ön filtre, zamansal, ML ve füzyon algoritma yığınları bile, varlık sensörleri bir kez farklı parazit profillerine sahip benzersiz odalara fiziksel olarak monte edildiğinde en yüksek yanlış tetikleme önleme performansına ulaşabilmek için konuma özgü ayarlama gerektirir. Modern akıllı varlık sensörleri, kurulumdan sonra otomatik olarak çalışan ve uzun vadeli ortam parazit imzalarını yakalayarak tüm dahili algoritma eşiklerini, pencere uzunluklarını ve model güven kesme noktalarını manuel kullanıcı yapılandırması olmadan ayarlayan otonom saha içi kalibrasyon algoritmaları entegre eder. Bu bölüm, varlık sensörlerinin tüm önemli donanım varyantları için otomatik kalibrasyon iş akışlarını özetlemekte ve yüksek karmaşıklı kurulumlar için endüstriyel sınıf varlık sensörlerinde sunulan manuel destekli kalibrasyon rutinlerini açıklamaktadır.
Otonom Boş Oda Kalibrasyon Rutini
Çağdaş tüm algoritma odaklı varlık sensörleri, açılıştan veya fabrika ayarlarına sıfırlamadan hemen sonra zorunlu bir 5–15 dakikalık otomatik kalibrasyon döngüsü yürütür ve bu süreçte odanın tamamen boş kalmasını gerektirir. Kalibrasyon penceresi boyunca varlık sensörü, ham parazit sinyali temel çizgilerini sürekli olarak kaydeder; boş alanda bulunan tüm kalıcı girişim kaynaklarını (vantilatör titreşimi, pencere bitki örtüsü, kalıcı ısı kaynakları) haritalar ve bu parazit referans profillerini kalıcı olmayan yerel belleğe saklar. Varlık sensöründeki her algoritma eşiği ve öznitelik sınıflandırma sınırı, kalibrasyon tamamlandıktan sonra yakalanan boş oda parazit temel çizgisine göre dinamik olarak denkleştirilir. Fabrika çıkışı kalibre edilmemiş varlık sensörleri, nötr test odaları için optimize edilmiş genel fabrika eşiklerini korur ve bu eşikler, yoğun sabit parazitli odalarda zayıf performans gösterir. Vantilatörlü ofislerde kalibre edilmiş ve kalibre edilmemiş mmWave varlık sensörü ünitelerinin karşılaştırmalı testi, otomatik kalibrasyonun yürütülmesi sonrasında vantilatör kaynaklı yanlış tetiklemelerde %72 düşüş göstermiştir. Boş oda kalibrasyon algoritması, seri üretim varlık sensörlerine entegre edilmiş en etkili tek konuma özgü ayarlama aracıdır.
Uzun Vadeli Arka Plan Öğrenmeli Kalibrasyon
İlk açılış kalibrasyonunun ötesinde, premium varlık sensörleri normal çalışma sırasında haftalar ve aylar boyunca parazit referans profillerini kademeli olarak güncelleyen sürekli arka plan öğrenme algoritmaları çalıştırır. Doğrulanmış boş oda boşta bekleme pencereleri sırasında varlık sensörü periyodik olarak ortam sinyal gürültüsünü örnekler ve mevsimsel çevresel değişimleri hesaba katmak için temel çizgi kayma kompanzasyonunu ve ML parazit sınıfı sınırlarını ayarlar: yaz bitki örtüsü büyümesi, kış ısıtma hava akışı desenleri, sensör donanımında biriken toz. Arka plan öğrenme, kablosuz varlık sensörlerinde pil gücünü tüketmemek için ultra düşük hesaplama görev döngülerinde çalışır ve referans profillerini gerçek zamanlı doluluk algılama çıktısını kesintiye uğratmadan artımlı olarak günceller. Bu öz-uyarlanabilir kalibrasyon, büyük ticari varlık sensörü filoları için üç ayda bir yapılan manuel yeniden ayarlama ziyaretleri ihtiyacını ortadan kaldırır ve bina yönetim ekiplerinin sürekli sistem bakım yükünü ciddi ölçüde azaltır.
Yüksek Parazitli Özel Bölgeler için Manuel Destekli Kalibrasyon
Aşırı benzersiz parazit içeren medikal, endüstriyel ve perakende kurulumları (hastane medikal ekipman titreşimi, fabrika makineleri, perakende vitrin kumaşları), kurumsal varlık sensörlerinde manuel destekli kalibrasyon modları sunar. Montajcılar, yerel parazit kaynaklarını (vantilatörler, makineler) manuel olarak etkinleştirerek hedefli bir kalibrasyon penceresi tetikleyebilir ve varlık sensörünün özel parazit sinyal imzalarını kaydetmesini sağlayabilir; sınıflandırma algoritmaları daha sonra bu imzaları kalıcı reddetme için açıkça işaretler. Manuel kalibrasyon, genel otomatik kalibrasyon döngüleri sırasında elde edilemeyen özelleşmiş parazit profilleri ekler ve standart otomatik kalibre edilmiş varlık sensörlerinin hâlâ hafif girişim sinyalleri ürettiği ağır makine üretim bölgelerinde endüstriyel sınıf varlık sensörlerinin yanlış tetikleme oranlarını %0,2'nin altına indirir. Bu manuel ayarlama algoritması işlevi yalnızca üst düzey ticari varlık sensörü modellerine özgü olup giriş seviyesi tüketici sensör donanımında bulunmamaktadır.
Varlık Sensörü Türleri Arasında Yan Yana Algoritma Performans Karşılaştırması
Eski temel varlık sensörleri ile modern çok katmanlı algoritma destekli varlık sensörleri arasındaki tam performans farkını ölçmek için, bu bölüm dört farklı oda dağınıklık ortamında yanlış pozitif tetikleme oranlarını ölçen standartlaştırılmış laboratuvar testi metriklerini sunmaktadır: çok evcil hayvanlı konut oturma odası, açık plan kurumsal ofis, hastane hasta odası ve makine titreşimli endüstriyel depo. Test, dört donanım kademesini değerlendirmektedir: filtresiz temel PIR varlık sensörleri, ön filtre/zamansal algoritmalarla yükseltilmiş PIR, orta sınıf ML'siz mmWave varlık sensörleri ve premium ML+füzyon mmWave varlık sensörleri. Tüm testler ISO 16484 bina algılama standartlarına uygun olarak, her test edilen varlık sensörü birimi için aynı oda boyutları, sensör montaj yükseklikleri ve kesintisiz 72 saatlik veri kayıt süreleriyle yürütülmüştür.
Test Ortamı 1: Çok Evcil Hayvanlı Konut Oturma Odası
Dağınıklık kaynakları: kediler, köpekler, tavan vantilatörleri, pencere önü ağaç yaprakları, hareketli perdeler, güneş ışığı kayması
- Temel filtresiz PIR varlık sensörleri: Yanlış tetikleme oranı %16,7
- Algoritma yükseltmeli PIR (ön filtre + zamansal pencere): Yanlış tetikleme oranı %3,9
- Standart mmWave varlık sensörleri (gömülü ML'siz): Yanlış tetikleme oranı %1,2
- ML çok sensörlü füzyon mmWave varlık sensörleri: Yanlış tetikleme oranı %0,3
En iyileştirilmemiş PIR ile algoritmik mmWave varlık sensörleri arasındaki devasa performans sıçraması, insan solunumunu küçük hayvan hareket imzalarından tamamen ayıran Doppler öznitelik sınıflandırma mantığı tarafından sağlanmaktadır; bu yeteneği hiçbir salt termal PIR algoritma yığını çoğaltamaz.
Test Ortamı 2: Açık Plan Kurumsal Ofis
Dağınıklık kaynakları: tavan havalandırma vantilatörleri, pencere panjurları, güneş ışığı, cam bölmelerden görülen uzaktaki yaya hareketi
- Temel filtresiz PIR varlık sensörleri: Yanlış tetikleme oranı %13,2
- Algoritma yükseltmeli PIR (ön filtre + zamansal pencere): Yanlış tetikleme oranı %3,1
- Standart mmWave varlık sensörleri (gömülü ML'siz): Yanlış tetikleme oranı %0,9
- ML çok sensörlü füzyon mmWave varlık sensörleri: Yanlış tetikleme oranı %0,2
Ağırlıklı oylama füzyon algoritmaları, dış pencerelerden gelen kısmi mesafeli dağınıklığın tek modlu varlık sensörlerini düzenli olarak aldattığı açık ofislerde kritik kazanımlar sağlar.
Test Ortamı 3: Hastane Hasta Odası
Dağınıklık kaynakları: tıbbi cihaz titreşimi, hastane yatak çarşafları, tedavi ekipmanlarından gelen hava akışı
- Temel filtresiz PIR varlık sensörleri: Yanlış tetikleme oranı %14,1
- Algoritma yükseltmeli PIR (ön filtre + zamansal pencere): Yanlış tetikleme oranı %3,5
- Standart mmWave varlık sensörleri (gömülü ML'siz): Yanlış tetikleme oranı %1,0
- ML çok sensörlü füzyon mmWave varlık sensörleri: Yanlış tetikleme oranı %0,2
mmWave varlık sensörlerine yerleştirilmiş periyodiklik FFT algoritmaları, Doppler analiz yeteneğinden yoksun kızılötesi sensör donanımlarını meşgul eden tıbbi donanımların sürekli titreşim dağınıklığını ortadan kaldırır.
Test Ortamı 4: Endüstriyel Depo
Dağınıklık kaynakları: konveyör makine titreşimi, soğuk hava deposu hava akışı, plastik kasa hareketi
- Temel filtresiz PIR varlık sensörleri: Yanlış tetikleme oranı %19,3
- Algoritma yükseltmeli PIR (ön filtre + zamansal pencere): Yanlış tetikleme oranı %5,7
- Standart mmWave varlık sensörleri (gömülü ML'siz): Yanlış tetikleme oranı %1,6
- ML çok sensörlü füzyon mmWave varlık sensörleri: Yanlış tetikleme oranı %0,4
Endüstriyel mmWave varlık sensörlerindeki uzamsal kümeleme öznitelik algoritmaları, küçük hareketli kasaların radar yankılarını, depo koridorlarından geçen insan hedefleriyle karıştırmadan atar.
Dört test ortamının tamamında, modern varlık sensörlerine entegre edilen yanlış tetikleme karşıtı algoritmaların her katmanı, istenmeyen aktivasyon olaylarında ölçülebilir ve doğrusal azalmalar sağlamakta; katmanlı sinyal işleme mantığının, temel varlık sensörlerinin tüm nesillerini rahatsız eden tarihsel yanlış tetikleme krizine kesin çözüm olduğunu kanıtlamaktadır.
Varlık Sensörlerinde Algoritma Verimliliğini Maksimize Etmek İçin Gerçek Dünya Dağıtım En İyi Uygulamaları
Akıllı varlık sensörlerinin içindeki en gelişmiş çok aşamalı algoritma yığınları bile, doğru fiziksel kurulum ve saha yapılandırması olmadan tam yanlış tetikleme karşıtı potansiyellerine ulaşamaz. Bu bölüm, modern varlık sensörlerinin iç algoritma mantığını tamamlamak üzere optimize edilmiş, sahada kanıtlanmış dağıtım yönergelerini sunar; montaj konumlandırma, dağınıklık kaynağı mesafe ayrımı, aygıt yazılımı ayarlama parametresi değişiklikleri ve tüm sensör donanım varyantları için kurulum sonrası kalibrasyon iş akışlarını kapsar. Her uygulama, varlık sensörlerine gömülü ön filtre, zamansal, ML ve füzyon algoritmalarının etkinliğini doğrudan artırır ve yüksek girişimli sahlerde kalıntı yanlış tetikleme olaylarını daha da bastırır.
Tüm Varlık Sensörleri için Montaj Konumu Yönergeleri
Fiziksel yerleşim, varlık sensörlerinin her algoritma aşamasına beslenen ham sinyal giriş kalitesini doğrudan etkiler. PIR varlık sensörleri için, genlik filtre algoritmalarını aşırı yükleyen büyük termal dağınıklık gradyanlarını sınırlamak amacıyla birimleri doğrudan ısı kaynaklarından (ısıtıcılar, radyatörler) en az 2,5 metre uzağa monte edin. mmWave radar varlık sensörleri için, FFT periyodiklik sınıflandırıcısının titreşim imzalarını filtrelemek için fazladan çalışmasına neden olan kalıcı periyodik dağınıklığı azaltmak amacıyla sürekli titreşen ekipmanlardan (vantilatörler, pompalar) minimum 1,2 metre ayrım koruyun. Ultrasonik varlık sensörleri, hareketli ortalama ön filtre algoritmalarını boğan düzensiz yankı gürültüsünü en aza indirmek için ince kumaş perdelerden ve asılı tekstil ürünlerinden mesafe açıklığı gerektirir. Tavan montajı, tüm varlık sensörü aileleri için evrensel olarak önerilir; böylece sensörün görüş alanı en yaygın dağınıklık nesnelerinin (evcil hayvanlar, mobilyalar, kumaş) üzerine yerleştirilir ve öznitelik çıkarma algoritmasının insan gövdesi sinyal kümelerini düşük yükseklikteki dağınıklık yankılarından ayırması kolaylaşır. Kötü montaj yerleşimi, varlık sensörlerindeki en üst düzey ML sınıflandırma algoritmalarının bile tam olarak telafi edemeyeceği kalıcı ham sinyal yanlılığı yaratır ve aygıt yazılımı ayarlamalarından bağımsız olarak yükselmiş kalıntı yanlış tetikleme oranlarına yol açar.
Aygıt Yazılımı Algoritma Ayarlama Parametre Kılavuzu
Tüm akıllı varlık sensörleri, kurulumcuların saha dağınıklık yoğunluğuna uyacak şekilde ayarladığı web panoları, BMS programlama arayüzleri veya mobil devreye alma uygulamaları aracılığıyla yapılandırılabilir algoritma parametreleri sunar:
- Hareketli ortalama pencere uzunluğu: Yoğun dağınıklıklı odalar, varlık sensörlerindeki gürültü yumuşatma ön filtre performansını artırmak için pencere boyutunu büyütür.
- Zamansal doğrulama kare sayısı: Evcil hayvan yoğun konut alanları, daha katı dağınıklık reddi için gereken ardışık sinyal kare sayısını yükseltir. 3 ML güven eşiği: Sürekli makine titreşimi olan endüstriyel sahalar, sınırda dağınıklık öznitelik vektörlerini reddetmek için sınıflandırma kesme puanlarını yükseltir. 4 Füzyon ağırlık oranları: Ofis ortamları, güvenilir statik insan algılama için oylama füzyon algoritmalarında mmWave radar sensörü ağırlığına öncelik verir. 5 Otomatik kalibrasyon döngüsü sıklığı: Mevsimsel konumlar, varlık sensörlerindeki dağınıklık temel çizgilerini güncellemek için aylık arka plan öğrenme döngüleri planlar. Saha dağınıklık profilleriyle uyumlu doğru parametre ayarı, varlık sensörlerinin içinde çalışan her algoritma katmanının yanlış tetikleme karşıtı gücünü artırır ve kutudan çıktığı gibi varsayılan aygıt yazılımı ayarlarına kıyasla kalıntı yanlış tetikleme oranlarını ek %30–40 azaltır.
Kurulum Sonrası Kalibrasyon Standart İş Akışı
Yeni monte edilen varlık sensörlerinde tüm uyarlanabilir algoritmaları etkinleştirmek için zorunlu kurulum sonrası kalibrasyon adımları:
- Sensör veri sayfasında belirtilen tam otomatik kalibrasyon süresi boyunca izlenen odadaki tüm insanları tahliye edin.
- Kalibrasyon sırasında tüm kalıcı dağınıklık kaynaklarını (vantilatörler, HVAC sistemleri, pencere panjurları) etkinleştirin; böylece varlık sensörü temel girişim imzalarını yakalar.
- Önce genel otomatik kalibrasyonu tamamlayın, ardından sahada özel endüstriyel/tıbbi dağınıklık varsa manuel destekli kalibrasyonu çalıştırın.
- Nihai devreye alma öncesinde, uzun vadeli sürüklenme telafi temel çizgilerini hassaslaştırmak için varlık sensörüne 24 saatlik arka plan öğrenme boşta döngüleri tanıyın.
- Yanlış tetikleme sıklığını denetlemek ve kalıntı dağınıklık hataları devam ederse algoritma ayarlama parametrelerini düzeltmek için bir haftalık doluluk olayı verisi kaydedin. Herhangi bir kalibrasyon adımını atlamak, varlık sensörünü odanın benzersiz dağınıklık profiliyle uyuşmayan genel fabrika algoritma eşikleriyle çalışır halde bırakır ve donanım servis ömrü boyunca gereksiz yanlış aktivasyon olaylarına yol açar.
Modern Varlık Sensörlerindeki Yanlış Tetikleme Karşıtı Algoritmaların Mevcut Sınırlamaları
Katmanlı ön filtre, zamansal, ML ve füzyon algoritma yığınları çoğu dağıtım senaryosunda dağınıklık tetiklemelerinin %99'undan fazlasını ortadan kaldırsa da, modern varlık sensörleri üst üste binen çok kaynaklı girişime sahip aşırı uç durum ortamlarında hâlâ kalıntı algoritmik sınırlamalar taşımaktadır. Bu bölüm, günümüzün üst düzey varlık sensörlerini etkileyen dört temel çözülmemiş algoritma kısıtını belgelemekte ve 2027–2030 arasında çıkacak yeni nesil varlık sensörleri için bir sonraki nesil algoritma iyileştirmelerini özetleyen yarı iletken Ar-Ge yol haritası güncellemeleriyle eşleştirmektedir.
Üst Üste Binen Çoklu Dağınıklık Sinyal Karışıklığı
Birden fazla farklı dağınıklık kaynağı, bir araya geldiğinde insan öznitelik vektörlerini kısmen taklit eden sinyal imzaları ürettiğinde, premium varlık sensörlerindeki ML sınıflandırma algoritmaları bile nadir yanlış tetiklemelere yol açan sınırda güven puanları üretebilir. Tipik bir uç durum örneği: bir vantilatörün periyodik titreşimi, küçük evcil hayvan hareketiyle birleşerek mmWave varlık sensörlerinde düşük genlikli insan solunum özellikleriyle kısa süreliğine örtüşen karma Doppler sinyal profili oluşturur. Mevcut gömülü ML modelleri, bu nadir örtüşme olaylarını tamamen ortadan kaldırmak için yeterince büyük birleşik dağınıklık eğitim veri kümelerinden yoksundur ve bu da aşırı karma dağınıklıklı odalarda %0,1–0,3 kalıntı yanlış tetikleme oranlarına yol açar. Gelecekteki varlık sensörleri için bir sonraki nesil transformer tabanlı sınıflandırma algoritmaları, bu uç durum karışıklığını çözmek ve yanlış tetikleme oranlarını %0,1'in altına indirmek için çoklu dağınıklık birleşik eğitim kütüphanelerini genişletecektir.
Ultra Düşük Genlikli Statik İnsan Algılama Ödünleşimi
Küçük arka plan dağınıklık gürültüsünü tamamen bastırmak için, varlık sensörlerindeki genlik kapılama ön filtre algoritmaları, maksimum sensör menzilinde (6–8 metre) konumlanan uzaktaki hareketsiz insanlardan gelen ultra soluk solunum Doppler sinyallerini ara sıra atan minimum sinyal genlik eşikleri belirler. Zayıf statik insan hareketini yakalamak için eşikleri düşürmek aynı zamanda dağınıklık yanlış tetiklemelerini artırır ve uzun menzilli mmWave varlık sensörleri için mevcut algoritma mimarilerinde kaçınılmaz bir hassasiyet ödünleşimi yaratır. 2027 mmWave varlık sensörlerinde gelecek olan değişken uyarlanabilir genlik filtreleri, menzile bağlı eşik değerlerini dinamik olarak ayarlayarak yakın alan dağınıklık hata oranlarını yükseltmeden uzak insan algılamayı koruyacaktır.
Minik Varlık Sensörleri için Düşük Güçlü MCU Hesaplama Sınırları
Ultra kompakt, pilli tüketici varlık sensörleri (küçük akıllı anahtar sensörleri, taşınabilir doluluk modülleri) minimum gömülü MCU RAM'i ve flash depolamaya sahiptir; bu da yerel olarak çalıştırılabilecek ML sınıflandırma modellerinin ve çok aşamalı algoritma hatlarının karmaşıklığını kısıtlar. Bu minyatür varlık sensörleri, kablolu endüstriyel sınıf birimlerin tam ML ve füzyon yığınlarından yoksun olarak yalnızca basitleştirilmiş tek katmanlı zamansal filtreleme mantığı dağıtmak zorundadır; bu da kompakt pilli donanım için daha yüksek temel yanlış tetikleme oranlarına yol açar. Varlık sensörleri için gelecekteki düşük güçlü silikon tasarımları, minik AiP çiplerine özel AI donanım hızlandırıcıları entegre edecek ve güç çekiminde ani artışlar olmadan minyatürleştirilmiş kablosuz sensör form faktörlerinde tam çok katmanlı algoritma işlemeyi mümkün kılacaktır.
Yoğun mmWave Varlık Sensörleri için Cihazlar Arası RF Girişimi
mmWave varlık sensörlerinin düzinelercesinin birbirine 3 metre mesafede monte edildiği yoğun dağıtımlar, Doppler öznitelik vektörlerini bozan, ara sıra sınıflandırma algoritmalarını şaşırtan ve kesintili yanlış tetiklemeler üreten çapraz konuşma RF sinyal sızıntısı yaşar. Mevcut senkronizasyon algoritmaları, RF iletim pencerelerini kaydırmak için varlık sensörü birimleri arasındaki kablolu ağ zaman koordinasyonuna güvenir; tamamen kablosuz pilli sensör filoları merkezi zamanlama kontrolünden yoksundur ve daha yüksek çapraz girişim hata oranlarından muzdariptir. Bir sonraki nesil varlık sensörü donanımı için planlanan uyarlanabilir frekans atlamalı RF algoritmaları, kablolu senkronizasyon altyapısı olmadan karşılıklı RF dağınıklığını ortadan kaldıracak ve yoğun kurulum girişim sınırlamalarını kalıcı olarak çözecektir.
Yeni Nesil Varlık Sensörleri İçin Gelecek Algoritma Yol Haritası
Yarı iletken firmaları ve sensör tasarım laboratuvarları, 2027–2035 nesli Varlık Sensörlerine entegre edilmek üzere dört ana kategoride geliştirilmiş yanlış tetikleme önleyici algoritmalarını aktif olarak geliştiriyor; bu algoritmalar, önceki bölümde özetlenen tüm mevcut algoritmik sınırlamaları ele alırken tüm uygulama alanlarında yanlış pozitif ve yanlış negatif tespit hata paylarını daha da daraltıyor. Her yenilik, günümüz Varlık Sensörlerinin mevcut katmanlı işleme yığını üzerine inşa edilirken mevcut donanımda bulunmayan dönüştürücü yeni sinyal analizi yetenekleri ekliyor:
- Transformer Tabanlı Mini Gömülü Sınıflandırma Modelleri: Yeni Varlık Sensörlerinde SVM/CNN ML hatlarını hafif radar sinyali transformerları ile değiştirerek çoklu gürültü ayrıştırma doğruluğunu artırır ve örtüşen sinyal uç durum yanlış tetiklemelerini ortadan kaldırır.
- Menzile Uyarlanabilir Dinamik Eşik Filtreleri: Hedefin Varlık Sensörlerine olan mesafesine göre otomatik olarak ayarlanan değişken genlik ve zamansal pencere algoritmaları; uzun menzilli hareketsiz insan tespiti için statik hassasiyet ikilemini çözer.
- Dağıtık Kablosuz Senkronizasyon Füzyon Algoritmaları: Kablolu BMS bağlantısı olmayan yoğun mmWave Varlık Sensörü filoları için merkeziyetsiz RF zamanlama koordinasyonu ile cihazlar arası parazit hatalarını azaltır.
- Bağlam Farkındalıklı Öngörülü Kalibrasyon: Gelecekteki Varlık Sensörlerinde, mevsimsel gürültü değişimlerini (yapraklanma, ısınma) öngören ve pasif tepki vermek yerine çevresel değişikliklerden önce sınıflandırma eşiklerini önceden ayarlayan öngörülü arka plan öğrenme algoritmaları.
Uzun vadeli sektör konsensüsü, 2032 yılına kadar algoritmik işlemenin Varlık Sensörlerinin bütçe ve premium segmentleri arasındaki birincil ayırt edici faktör haline geleceğini öngörüyor; giriş seviyesi tüketici ürünleri yalnızca temel ön filtre/zamansal mantığı korurken endüstriyel ve üst segment konut tipi Varlık Sensörleri, tam transformer ML, çoklu sensör füzyonu ve öngörülü kalibrasyon algoritma yığınlarıyla standart fabrika aygıt yazılımı olarak sevkedilecek. Yalnızca donanıma dayalı pasif algılama ayarları (lens maskeleri, hassasiyet düğmeleri), yazılım algoritma ayarı kurulum sonrasında fiziksel donanım değişikliği gerektirmeden çok daha ayrıntılı ve uyarlanabilir gürültü önleme performansı sunduğu için tüm orta ve üst segment Varlık Sensörlerinde kullanılmaz hale gelecek.
Nihai Sektör Sonucu: Katmanlı Yanlış Tetikleme Önleyici Algoritmalar Güvenilir Modern Varlık Sensörlerinin Belirleyici Teknolojisidir
Kök gürültü kaynaklarının, çok aşamalı sinyal işleme algoritma mimarilerinin, standartlaştırılmış laboratuvar kıyaslama testlerinin, sahadaki uygulama performans verilerinin ve çok yıllı yarı iletken Ar-Ge yol haritalarının kapsamlı analizinin ardından sektörün nihai çıkarımı tartışmasızdır: katmanlı ön filtre, zamansal, makine öğrenmesi ve füzyon algoritmaları, temel Varlık Sensörlerinin her neslini onlarca yıldır meşgul eden yanlış tetikleme krizini çözen çekirdek teknolojik atılımı oluşturur. Donanım pasif ince ayarının ne kadarı olursa olsun, günümüzün akıllı Varlık Sensörlerine entegre edilmiş tam algoritma yığınının uyarlanabilir, çok boyutlu gürültü ayırt etme yeteneği çoğaltılamaz. Sabit analog eşik mantığıyla sınırlı, optimize edilmemiş eski Varlık Sensörleri, geçerli tespit hassasiyeti ile gürültü kaynaklı yanlış aktivasyon oranları arasında kaçınılmaz ödünleşimlere katlanırken; algoritma güdümlü modern Varlık Sensörleri, insan hareket izlerini ardışık işleme katmanları boyunca çevresel gürültüden ayırarak bu tarihsel çatışmayı tamamen ortadan kaldırır. Ticari, konut, sağlık veya endüstriyel uygulamalar için Varlık Sensörü seçen ya da kalibre eden ürün tasarımcıları, bina entegratörleri, tesis yöneticileri ve IoT donanım mühendisleri için, eksiksiz çok aşamalı yanlış tetikleme önleyici algoritma yığınlarıyla donatılmış sensör donanımına öncelik vermek, enerji israfını azaltmanın, kullanıcı hayal kırıklığını ortadan kaldırmanın ve gürültü yoğun her kapalı ortamda yıl boyunca güvenilir doluluk tespitini garanti etmenin tek başına en etkili tasarım kararıdır. Varlık Sensörlerinin gelecek nesilleri için algoritma araştırmaları ilerlemeye devam ettikçe, yanlış tetikleme hata payları daha da daralacak ve yazılım tabanlı sinyal işlemeyi gelecekteki tüm akıllı doluluk algılama donanımının temel güvenilirlik özelliği olarak sağlamlaştıracaktır.
Bu makale içeriğinin bir kısmı yapay zeka tarafından oluşturulmuş ve profesyonel doğruluk ile okunabilirlik için optimize edilmiştir.
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
3
Ceiling Mount mmWave Human Presence Sensor — Matter over Thread
24GHz wideband mmWave ceiling presence sensor with 10m motion, 2.5m micro-motion, and breathing detection. 120° field, DC5V, Matter over Thread. Works natively with Apple Home, Google Home, and Alexa.
contentGraph.reasons.explicit
Tavan Tipi mmWave İnsan Varlığı Sensörü — WiFi
24GHz geniş bantlı mmWave tavan tipi varlık sensörü: 10m hareket, 2.5m mikro hareket ve nefes algılama. WiFi 2.4GHz, ağ geçidi gerektirmez. Tadilat otel projeleri için.
contentGraph.reasons.explicit
Tavan Tipi mmWave İnsan Varlık Sensörü — Zigbee
24GHz gen bantlı mmWave tavan varlık sensörü; 10m hareket, 2,5m mikro hareket ve nefes algılama. 120° açı, DC5V, Zigbee 3.0. Otel doluluğu ve ticari otomasyon.
contentGraph.reasons.explicit
contentGraph.sections.solutions
1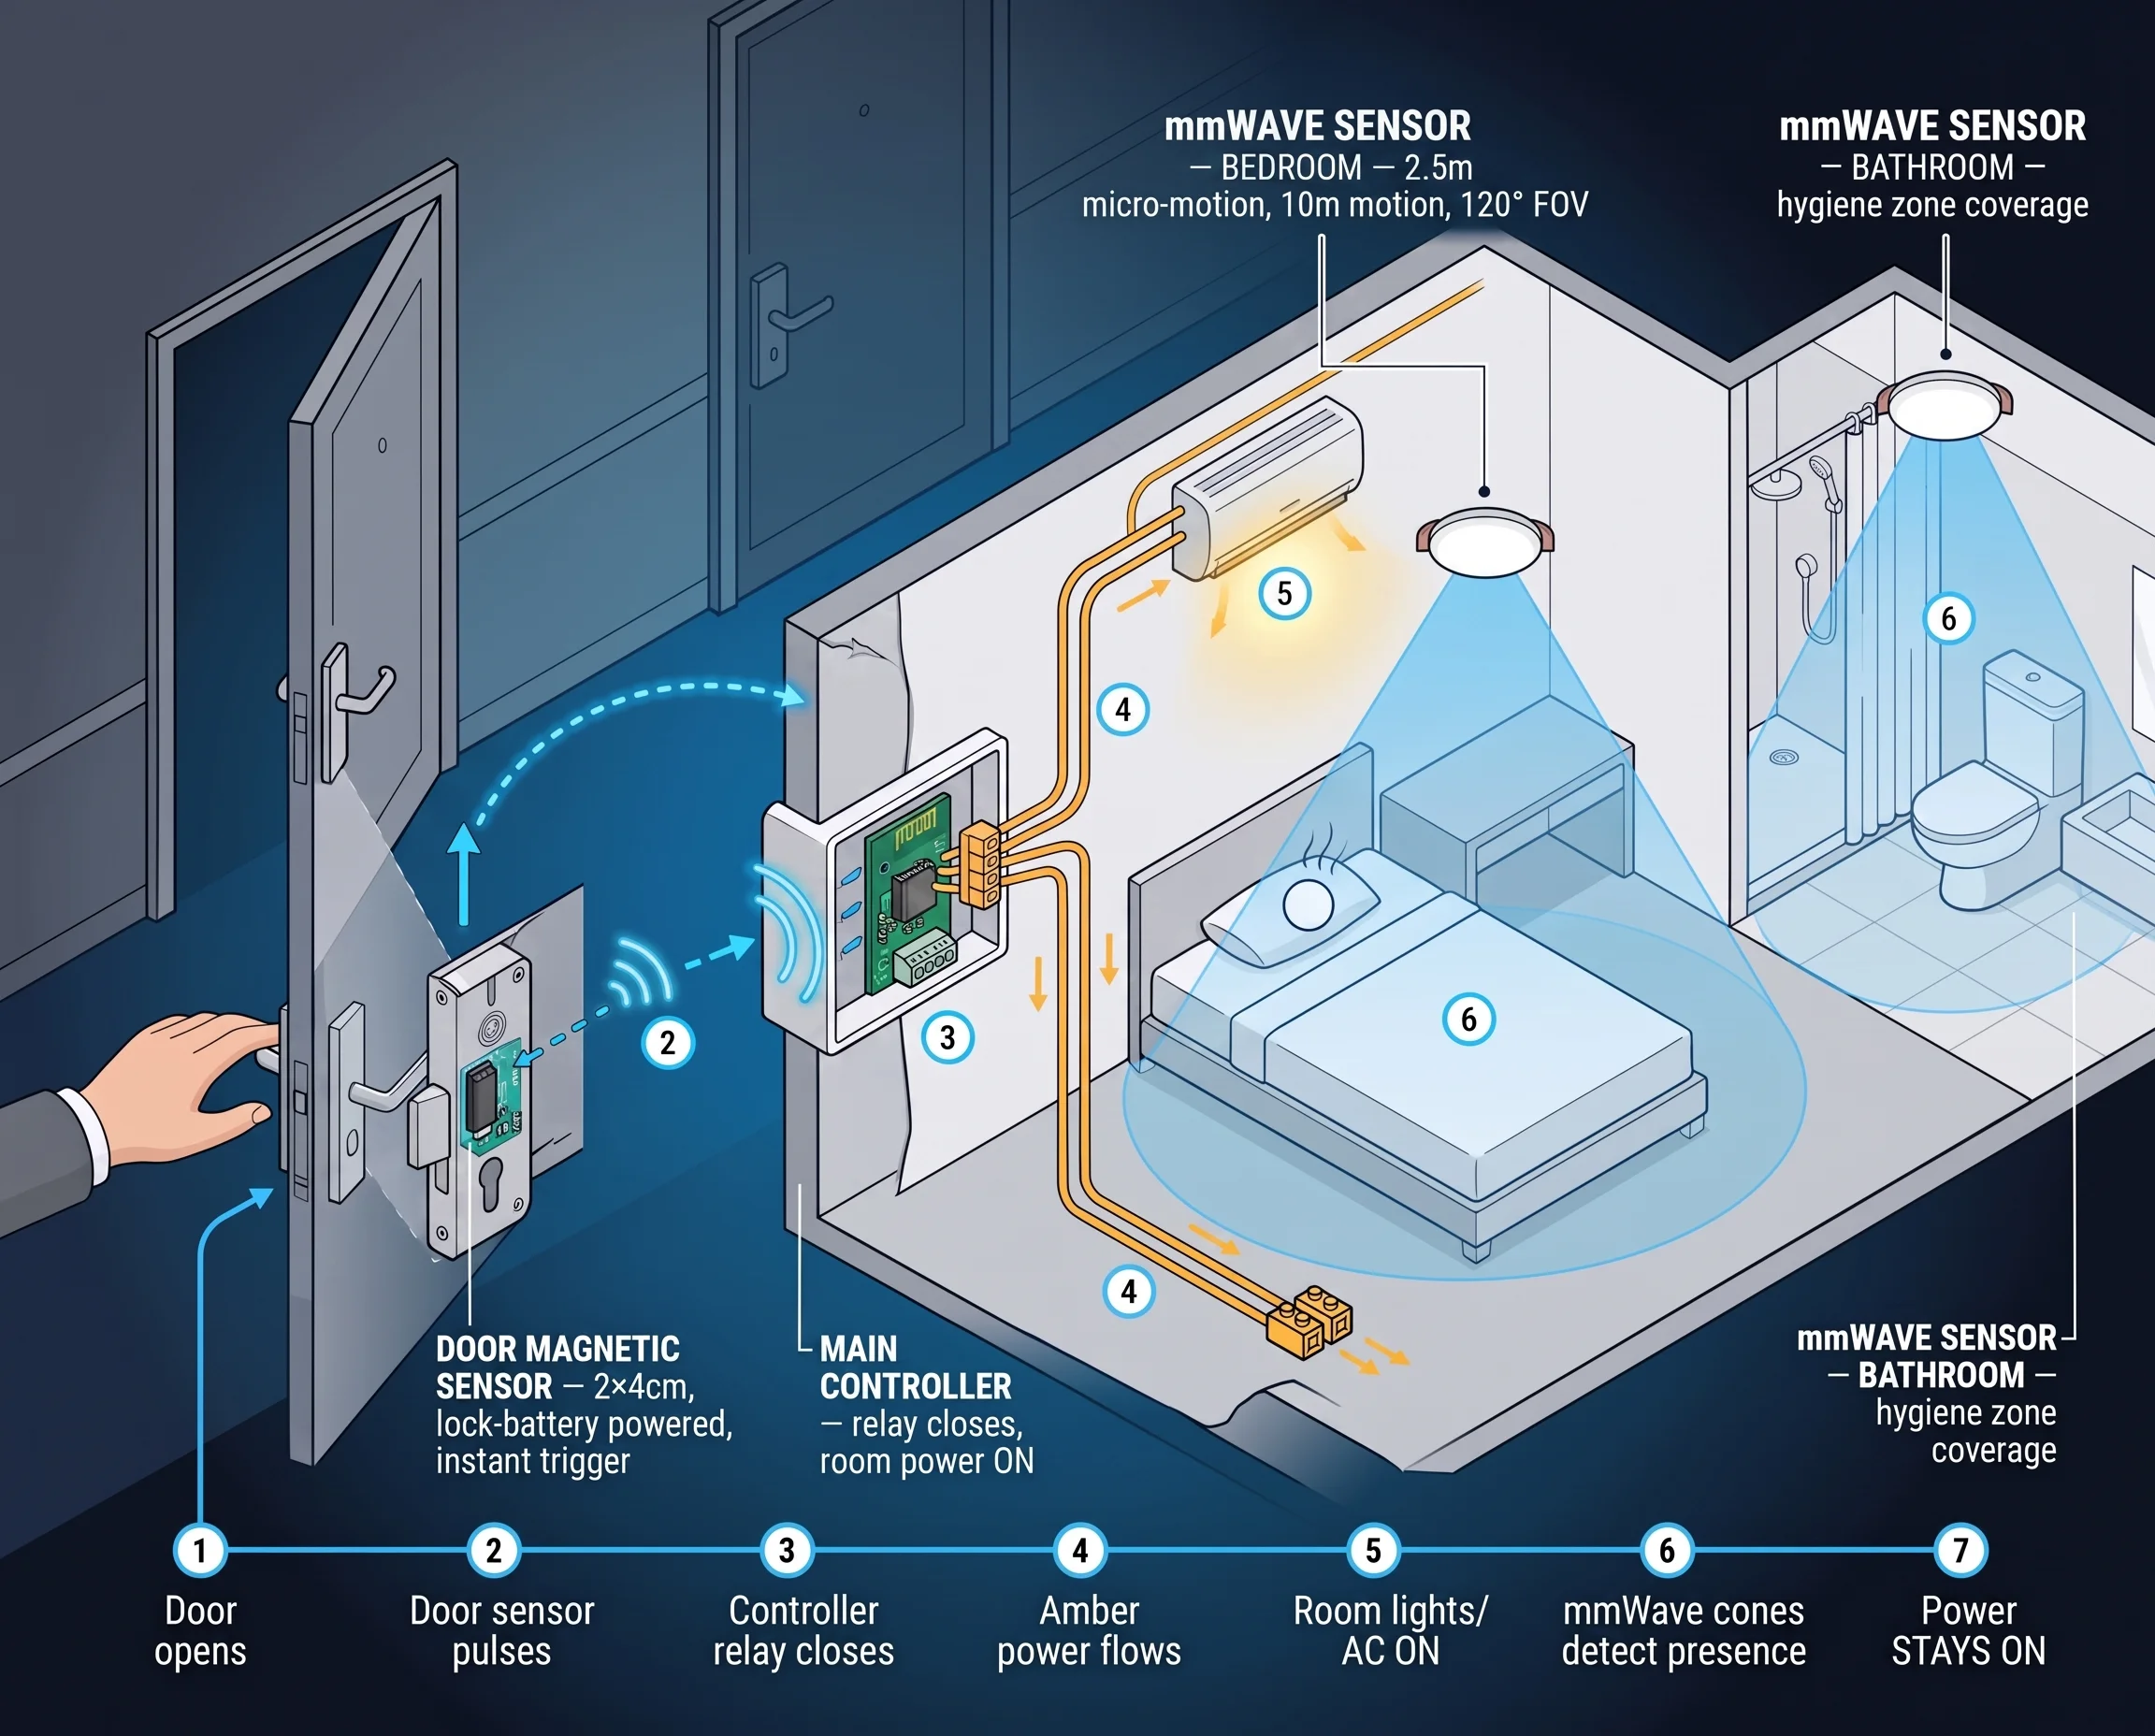
Otel Odası Doluluk ve Hareket Sensörü Çözümü
mmWave radar varlık sensörleri ile otel odası doluluk takibi, kat hizmetleri planlaması ve HVAC enerji tasarrufu. Misafir uyurken bile gerçek doluluk algılama.
contentGraph.reasons.productContext
contentGraph.sections.blog
3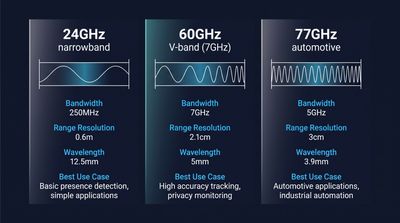
60GHz, 24GHz, 77GHz mmWave: Ticari Varlık Algılama Rehberi
60GHz, 24GHz ve 77GHz mmWave sensörlerini ticari varlık algılama için karşılaştırın. Teknik özellikler, algılama menzili, gizlilik ve OEM tedarik rehberi.
contentGraph.reasons.productContext
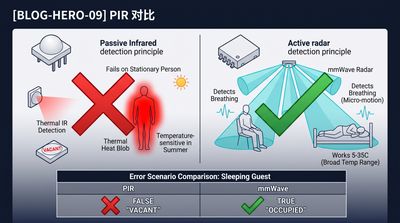
Elektronik Varlık Sensörü Nedir? Teknoloji ve Farkları
Elektronik varlık sensörü nedir, hareketsiz kişileri nasıl algılar ve PIR hareket sensöründen farkı nedir? mmWave, doğruluk ve kullanım senaryolarını kapsar.
contentGraph.reasons.productContext
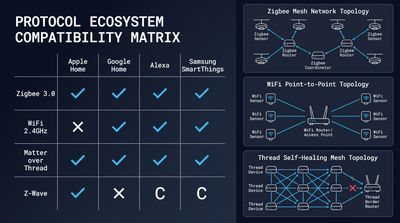
mmWave Sensör Home Assistant Entegrasyonu (Yerel)
mmWave cihazlar için adım adım yerel kontrol rehberi: MQTT/Matter yapılandırması, otomasyon betikleri, kalibrasyon ve OEM tavan varlık sensörü entegrasyonu.
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three