โพรบตรวจจับการมีคนอยู่: กุญแจสำคัญของระบบตรวจจับบุคคล
เรียนรู้เกี่ยวกับโพรบตรวจจับการมีคนอยู่ บทบาทในระบบเซ็นเซอร์ mmWave หลักการทำงาน และวิธีเลือกและตั้งค่าโพรบสำหรับการตรวจจับบุคคลเชิงพาณิชย์
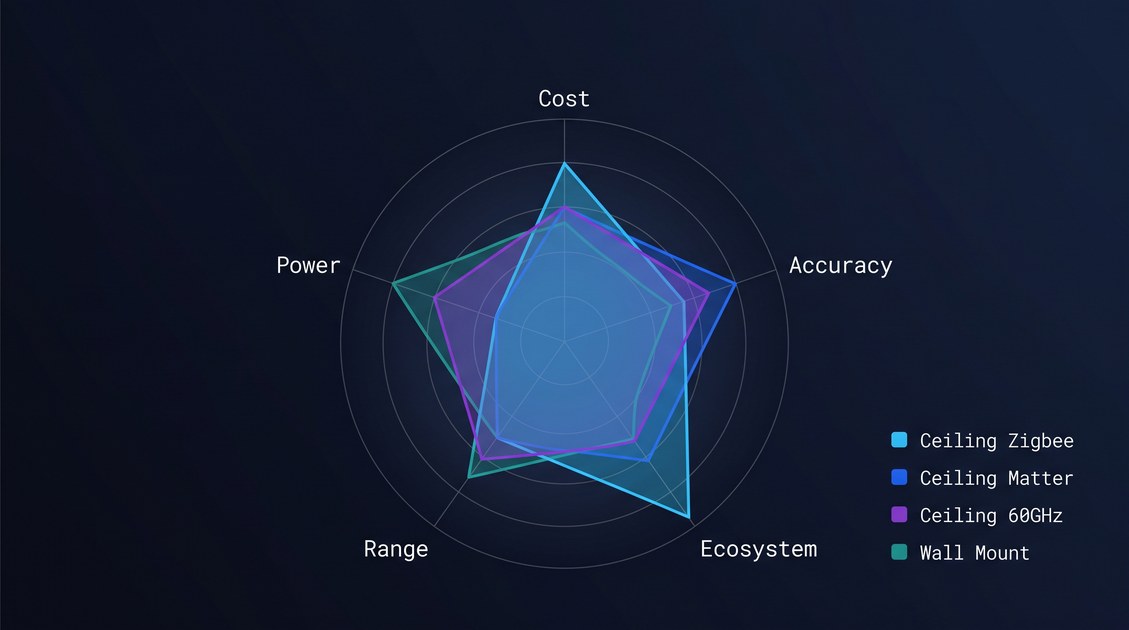
โพรบตรวจจับการมีคนอยู่ (presence detection probes) คือฟังก์ชันประมวลผลสัญญาณและการตรวจจับภายในของเซ็นเซอร์ตรวจจับบุคคลแบบเรดาร์คลื่นมิลลิเมตร (mmWave) ที่ทำหน้าที่ดึงและจำแนกการมีอยู่ของผู้คนจากสัญญาณเรดาร์สะท้อนดิบ โดยเฉพาะลำดับการประมวลผล FMCW chirp การทำแผนที่ range-Doppler การดึงสัญญาณไมโครโมชัน และการจำแนกสถานะการมีคนอยู่ ซึ่งทำงานร่วมกันเพื่อระบุว่ามีมนุษย์อยู่ภายในโซนตรวจจับหรือไม่ ทั้งในสภาวะหยุดนิ่งและกำลังเคลื่อนไหว ในเซ็นเซอร์ตรวจจับคน mmWave 60 GHz ยุคใหม่ โพรบตรวจจับการมีคนอยู่ถูกนำมาใช้ในรูปแบบของการประมวลผลสัญญาณแบบเร่งด้วยฮาร์ดแวร์ (การคำนวณ FFT บนชิปเรดาร์ทรานสซีฟเวอร์) ร่วมกับการจำแนกด้วยซอฟต์แวร์ (บนไมโครคอนโทรลเลอร์หรืออินเฟอเรนซ์เอนจินเฉพาะทาง) และเป็นองค์ประกอบเชิงฟังก์ชันที่แยกเซ็นเซอร์ตรวจจับคนอย่างแท้จริงออกจากเซ็นเซอร์ตรวจจับความเคลื่อนไหวธรรมดา ชุดโพรบตรวจจับการมีคนอยู่ที่ออกแบบมาอย่างดีสามารถดึงลายเซ็น micro-Doppler ของการหายใจของมนุษย์ที่ความถี่ 0.2–0.5 Hz จากเป้าหมายระยะ 6–8 เมตร แยกลายเซ็นนี้ออกจากสัญญาณรบกวนจากสิ่งแวดล้อม (กระแสลมของ HVAC การสั่นสะเทือนของอาคาร การหมุนของพัดลม) และรายงานสถานะการมีคนอยู่ด้วยอัตรา true positive ของผู้อยู่แบบหยุดนิ่งเกิน 99% ในการทดสอบแบบควบคุม การเข้าใจสถาปัตยกรรมและการตั้งค่าของโพรบตรวจจับการมีคนอยู่จึงมีความจำเป็นสำหรับวิศวกรที่ออกแบบเซ็นเซอร์ตรวจจับคน mmWave ทีมจัดซื้อที่ประเมินผลิตภัณฑ์เซ็นเซอร์ และทีมติดตั้งที่ต้องปรับประสิทธิภาพเซ็นเซอร์ในสนามจริง
คำว่า "โพรบตรวจจับการมีคนอยู่" หมายถึงแนวคิดทางเทคนิคเฉพาะที่มักถูกมองข้ามในสื่อการตลาดและแม้แต่ในเอกสารของผลิตภัณฑ์เซ็นเซอร์ตรวจจับคนเชิงพาณิชย์ ขณะที่สื่อการตลาดเน้นสเปกเด่น (ระยะตรวจจับ ความแม่นยำ การเชื่อมต่อ) ประสิทธิภาพจริงของเซ็นเซอร์ตรวจจับคนกลับถูกกำหนดโดยคุณภาพของโพรบตรวจจับการมีคนอยู่ นั่นคือฟังก์ชันประมวลผลสัญญาณที่เปลี่ยนคลื่นสะท้อนเรดาร์ดิบให้เป็นสถานะการมีคนอยู่ที่เชื่อถือได้ บทความนี้อธิบายว่าโพรบตรวจจับการมีคนอยู่คืออะไร ถูกนำมาใช้อย่างไรในเซ็นเซอร์ตรวจจับคน mmWave ยุคใหม่ การตั้งค่าของมันส่งผลต่อประสิทธิภาพอย่างไร และวิธีประเมินและเพิ่มประสิทธิภาพสำหรับการติดตั้งเฉพาะจุด
โพรบตรวจจับการมีคนอยู่: สถาปัตยกรรมเชิงฟังก์ชัน
สถาปัตยกรรมเชิงฟังก์ชันของโพรบตรวจจับการมีคนอยู่ในเซ็นเซอร์ตรวจจับคน mmWave ยุคใหม่สามารถแบ่งได้เป็นสี่ขั้นตอน ได้แก่ การประมวลผลระยะ การประมวลผล Doppler การดึงสัญญาณไมโครโมชัน และการจำแนกสถานะการมีคนอยู่ แต่ละขั้นตอนเปลี่ยนสัญญาณเรดาร์ดิบให้เป็นการแสดงผลของโซนตรวจจับที่ละเอียดยิ่งขึ้น และคุณภาพของแต่ละขั้นตอนกำหนดประสิทธิภาพโดยรวมของเซ็นเซอร์โดยตรง
โพรบตรวจจับการมีคนอยู่: การประมวลผลระยะ
ขั้นตอนแรกของโพรบตรวจจับการมีคนอยู่คือการประมวลผลระยะ ในเรดาร์ FMCW สัญญาณที่ส่งออกเป็น chirp ที่ความถี่กวาดขึ้นแบบเชิงเส้นตรงตลอดแบนด์วิดท์ที่กำหนด (โดยทั่วไป 7 GHz ที่ความถี่ 60 GHz) ภายในช่วงเวลาสั้น ๆ (โดยทั่วไป 50–200 ไมโครวินาที) สัญญาณสะท้อนจากเป้าหมายในโซนตรวจจับถูกผสมกับสำเนาของ chirp ที่ส่งออก ทำให้เกิดสัญญาณบีตที่มีความถี่แปรผันตรงกับระยะของเป้าหมาย โพรบประมวลผลระยะทำ Fast Fourier Transform (FFT) กับสัญญาณบีตนี้เพื่อระบุระยะของเป้าหมายทุกตัวในโซนตรวจจับ และสร้าง "โปรไฟล์ระยะ" ที่แสดงการกระจายพลังงานสะท้อนตลอดทุกระยะ
ความละเอียดเชิงระยะของโพรบนี้ถูกกำหนดโดยแบนด์วิดท์ ตามสูตร c / (2 × B) โดยที่ c คือความเร็วแสงและ B คือแบนด์วิดท์ สำหรับเซ็นเซอร์ 60 GHz ที่มีแบนด์วิดท์ 7 GHz ความละเอียดเชิงระยะจะอยู่ที่ประมาณ 2.1 ซม. ซึ่งเพียงพอที่จะแยกคนออกจากเตียง พื้น และผนังในห้องพักโรงแรมทั่วไป ในขณะที่เซ็นเซอร์ 24 GHz ที่มีแบนด์วิดท์ 250 MHz มีความละเอียดเชิงระยะเพียง 0.6 ม. ซึ่งหยาบเกินกว่าจะแยกเป้าหมายแต่ละตัวได้ และเป็นหนึ่งในเหตุผลที่ 24 GHz ไม่เหมาะกับการตรวจจับการมีคนอยู่เท่าใดนัก
โพรบประมวลผลระยะโดยทั่วไปถูกนำมาใช้เป็น FFT แบบเร่งด้วยฮาร์ดแวร์บนชิปเรดาร์ทรานสซีฟเวอร์ โดยส่งผลลัพธ์ (โปรไฟล์ระยะ) ไปยังไมโครคอนโทรลเลอร์เพื่อประมวลผลต่อ คุณภาพของโพรบประมวลผลระยะ รวมถึงความแม่นยำของการทำ chirp ให้เป็นเชิงเส้น ประสิทธิภาพของฟังก์ชันหน้าต่าง (โดยทั่วไปใช้หน้าต่าง Hann หรือ Hamming เพื่อลดการรั่วไหลของสเปกตรัม) และช่วงไดนามิกของ ADC กำหนดคุณภาพของขั้นตอนการประมวลผลถัดไปโดยตรง
โพรบตรวจจับการมีคนอยู่: การประมวลผล Doppler
ขั้นตอนที่สองของโพรบตรวจจับการมีคนอยู่คือการประมวลผล Doppler ในเรดาร์ FMCW เฟสของสัญญาณบีตตลอด chirp ต่อเนื่องกันมีข้อมูลเกี่ยวกับความเร็วของเป้าหมาย เป้าหมายที่หยุดนิ่งให้สัญญาณบีตที่มีเฟสคงที่ตลอดทุก chirp ส่วนเป้าหมายที่เคลื่อนที่ให้สัญญาณบีตที่เฟสเลื่อนจาก chirp หนึ่งไปยังอีก chirp หนึ่ง โดยการเลื่อนเฟสแปรผันตรงกับความเร็วของเป้าหมาย โพรบประมวลผล Doppler ทำ FFT รอบที่สองตามยาวตลอด chirp ของแต่ละ range bin เพื่อระบุความเร็วของเป้าหมายทุกตัวที่ทุกระยะ และสร้าง "แผนที่ range-Doppler" ที่แสดงการกระจายพลังงานสะท้อนตลอดทุกคู่ระยะ-ความเร็ว
ความละเอียดเชิงความเร็วของโพรบนี้ถูกกำหนดโดยความยาวคลื่นและระยะเวลาเฟรม (ช่วงเวลาที่ใช้เก็บข้อมูล chirp) สำหรับระบบ 60 GHz ที่มีระยะเวลาเฟรม 50 ms ความละเอียดเชิงความเร็วจะอยู่ที่ประมาณ 0.05 m/s ซึ่งเพียงพอที่จะตรวจจับการเคลื่อนไหวช้า ๆ จากการหายใจของคน (0.01–0.05 m/s ที่ผนังหน้าอก) ระบบ 24 GHz ที่มีระยะเวลาเฟรมเท่ากันมีความละเอียดเชิงความเร็วประมาณ 0.12 m/s ซึ่งหยาบเกินกว่าจะตรวจจับการหายใจได้อย่างเชื่อถือได้
โพรบประมวลผล Doppler โดยทั่วไปถูกนำมาใช้เป็น FFT แบบเร่งด้วยฮาร์ดแวร์ (หรือ FFT ด้วยซอฟต์แวร์บนไมโครคอนโทรลเลอร์ ขึ้นอยู่กับสถาปัตยกรรมชิป) คุณภาพของโพรบประมวลผล Doppler รวมถึงความแม่นยำของความเป็นเนื้อเดียวกันของเฟสระหว่าง chirp ประสิทธิภาพของการกำจัด clutter (หักลบแผนที่ range-Doppler เฉลี่ยออกเพื่อขจัด clutter แบบหยุดนิ่ง) และการเลือกขนาด FFT กำหนดความสามารถของเซ็นเซอร์ในการตรวจจับเป้าหมายที่เคลื่อนที่ช้าและหยุดนิ่ง
โพรบตรวจจับการมีคนอยู่: การดึงสัญญาณไมโครโมชัน
ขั้นตอนที่สามของโพรบตรวจจับการมีคนอยู่คือการดึงสัญญาณไมโครโมชัน นี่คือโพรบที่แยกเซ็นเซอร์ตรวจจับคนอย่างแท้จริงออกจากเซ็นเซอร์ตรวจจับความเคลื่อนไหว โพรบประมวลผล Doppler ให้แผนที่ range-Doppler ที่แสดงความเร็วของเป้าหมาย แต่คนที่กำลังหลับให้ลายเซ็น Doppler ที่ช้ามาก (0.2–0.5 Hz ที่ผนังหน้าอก) และถูกมอดูเลตตามเวลาแทนที่จะเป็นความเร็วคงที่ โพรบดึงสัญญาณไมโครโมชันจึงวิเคราะห์ลายเซ็น Doppler ที่แปรผันตามเวลาในแต่ละ range bin เพื่อระบุองค์ประกอบตามรอบ (การหายใจ การเต้นของหัวใจ) ที่บ่งชี้ว่ามีมนุษย์อยู่
โพรบดึงสัญญาณไมโครโมชันโดยทั่วไปใช้เทคนิคใดเทคนิคหนึ่งหรือหลายเทคนิคต่อไปนี้:
- การวิเคราะห์เวลา-ความถี่: ทำ short-time Fourier transform (STFT) หรือ wavelet transform กับลายเซ็น Doppler ที่แปรผันตามเวลาในแต่ละ range bin เพื่อระบุองค์ประกอบความถี่ของไมโครโมชัน
- Autocorrelation: คำนวณ autocorrelation ของลายเซ็น Doppler ที่แปรผันตามเวลาในแต่ละ range bin เพื่อระบุองค์ประกอบตามรอบ (การหายใจให้พีคใน autocorrelation ที่คาบการหายใจ โดยทั่วไป 2–5 วินาที)
- การวิเคราะห์สเปกตรัม: คำนวณความหนาแน่นสเปกตรัมกำลังของลายเซ็น Doppler ที่แปรผันตามเวลาในแต่ละ range bin เพื่อระบุองค์ประกอบความถี่หลัก (การหายใจให้พีคในสเปกตรัมที่ 0.2–0.5 Hz)
- การเรียนรู้ของเครื่อง: ใช้โครงข่ายประสาทเทียมที่ผ่านการฝึกหรือ support vector machine เพื่อจำแนกลายเซ็น Doppler ที่แปรผันตามเวลาเป็น "การหายใจของมนุษย์" "สัญญาณรบกวนจากสิ่งแวดล้อม" หรือ "ไม่มีการเคลื่อนไหว"
โพรบดึงสัญญาณไมโครโมชันเป็นโพรบที่ใช้ทรัพยากรการคำนวณมากที่สุดในบรรดาโพรบตรวจจับการมีคนอยู่ และโดยทั่วไปถูกนำมาใช้เป็นฟังก์ชันซอฟต์แวร์บนไมโครคอนโทรลเลอร์ (หรือบนอินเฟอเรนซ์เอนจินเฉพาะทาง หากเซ็นเซอร์มีอุปกรณ์นี้) คุณภาพของโพรบดึงสัญญาณไมโครโมชัน รวมถึงความแม่นยำของการวิเคราะห์เวลา-ความถี่ ความทนทานของ autocorrelation ต่อสัญญาณรบกวน และคุณภาพของโมเดลการเรียนรู้ของเครื่อง กำหนดความสามารถของเซ็นเซอร์ในการตรวจจับผู้อยู่แบบหยุดนิ่ง
โพรบตรวจจับการมีคนอยู่: การจำแนกสถานะการมีคนอยู่
ขั้นตอนที่สี่ของโพรบตรวจจับการมีคนอยู่คือการจำแนกสถานะการมีคนอยู่ โพรบนี้รับผลลัพธ์ของโพรบดึงสัญญาณไมโครโมชัน (ลายเซ็นไมโครโมชันที่ตรวจพบในแต่ละ range bin) และให้สถานะการมีคนอยู่ขั้นสุดท้าย ได้แก่ "มีคนอยู่" "ไม่มีคน" หรือ "กำกวม" โพรบจำแนกอาจให้ข้อมูลเพิ่มเติมด้วย เช่น จำนวนผู้อยู่ ตำแหน่งของผู้อยู่ และกิจกรรมของผู้อยู่ (หลับ นั่ง เดิน ล้ม)
โพรบจำแนกสถานะการมีคนอยู่โดยทั่วไปใช้กฎเกณฑ์ร่วมกับการเรียนรู้ของเครื่อง:
- ตรรกะแบบกำหนดกฎ: หากโพรบดึงสัญญาณไมโครโมชันตรวจพบองค์ประกอบตามรอบที่ 0.2–0.5 Hz ที่ range bin ใดก็ตาม โพรบจำแนกจะรายงานสถานะ "มีคนอยู่" หากไม่ตรวจพบองค์ประกอบตามรอบที่ range bin ใดเลยตลอดช่วงเวลาที่กำหนด (โดยทั่วไป 10–30 วินาที) โพรบจำแนกจะรายงานสถานะ "ไม่มีคน"
- การเรียนรู้ของเครื่อง: โครงข่ายประสาทเทียมที่ผ่านการฝึกรับแผนที่ range-Doppler และลายเซ็นไมโครโมชันเป็นข้อมูลนำเข้า และให้ความน่าจะเป็นของการมีคนอยู่ที่แต่ละ range bin โพรบจำแนกจะรายงานสถานะ "มีคนอยู่" หากความน่าจะเป็นเกินค่าเกณฑ์ (โดยทั่วไป 0.5–0.9 ขึ้นอยู่กับการแลกเปลี่ยนที่ต้องการระหว่าง false positive และ false negative)
คุณภาพของโพรบจำแนกสถานะการมีคนอยู่ รวมถึงความแม่นยำของโมเดลการเรียนรู้ของเครื่อง ความทนทานของตรรกะแบบกำหนดกฎต่อกรณีขอบ และการตั้งค่าเกณฑ์ความน่าจะเป็นที่เหมาะสม กำหนดประสิทธิภาพสุดท้ายของเซ็นเซอร์ตรวจจับคนในแง่ของอัตรา true positive อัตรา false positive และความหน่วงในการตรวจจับ
โพรบตรวจจับการมีคนอยู่: การตั้งค่าและการปรับจูน
การตั้งค่าและปรับจูนโพรบตรวจจับการมีคนอยู่เป็นส่วนสำคัญของกระบวนการออกแบบเซ็นเซอร์ และยังเป็นประเด็นที่ทีมติดตั้งต้องพิจารณาเพื่อปรับประสิทธิภาพของเซ็นเซอร์ให้เหมาะกับสภาพแวดล้อมเฉพาะ พารามิเตอร์การตั้งค่าหลัก ได้แก่:
โพรบตรวจจับการมีคนอยู่: การตั้งค่า Chirp
การตั้งค่า chirp กำหนดความละเอียดเชิงระยะและเชิงความเร็วของเซ็นเซอร์ พารามิเตอร์หลัก ได้แก่:
- แบนด์วิดท์: ช่วงความถี่ที่ chirp กวาด (โดยทั่วไป 4–7 GHz ที่ 60 GHz) แบนด์วิดท์ที่กว้างขึ้นให้ความละเอียดเชิงระยะที่ดีกว่าแต่ต้องใช้พลังการประมวลผลมากขึ้น
- ระยะเวลา chirp: ช่วงเวลาที่ chirp กวาดความถี่ (โดยทั่วไป 50–200 ไมโครวินาที) ระยะเวลา chirp ที่สั้นลงให้อัตราเฟรมที่เร็วขึ้นแต่อาจลดอัตราส่วนสัญญาณต่อสัญญาณรบกวน
- จำนวน chirp ต่อเฟรม: จำนวน chirp ที่เก็บในหนึ่งเฟรม (โดยทั่วไป 16–256) จำนวน chirp ที่มากขึ้นให้ความละเอียดเชิงความเร็วที่ดีกว่าแต่ทำให้ระยะเวลาเฟรมยาวขึ้น
- อัตราเฟรม: จำนวนเฟรมที่เก็บต่อวินาที (โดยทั่วไป 10–20 Hz) อัตราเฟรมที่สูงขึ้นให้ความละเอียดเชิงเวลาที่ดีกว่าแต่เพิ่มภาระการประมวลผล
การตั้งค่า chirp เป็นการแลกเปลี่ยนระหว่างความละเอียดเชิงระยะ ความละเอียดเชิงความเร็ว อัตราเฟรม และพลังการประมวลผล การตั้งค่าทั่วไปของเซ็นเซอร์ตรวจจับคน 60 GHz คือแบนด์วิดท์ 7 GHz ระยะเวลา chirp 100 ไมโครวินาที จำนวน 64 chirp ต่อเฟรม และอัตราเฟรม 20 Hz ซึ่งให้ความละเอียดเชิงระยะ 2.1 ซม. ความละเอียดเชิงความเร็ว 0.05 m/s และระยะเวลาเฟรม 50 ms
โพรบตรวจจับการมีคนอยู่: เกณฑ์การตรวจจับ
เกณฑ์การตรวจจับกำหนดความไวของโพรบตรวจจับการมีคนอยู่ เกณฑ์หลัก ได้แก่:
- เกณฑ์ระยะ: พลังงานสะท้อนขั้นต่ำที่ range bin หนึ่งจะถูกพิจารณาเป็นเป้าหมายที่อาจเป็นไปได้ เกณฑ์ที่ต่ำลงเพิ่มความไวแต่อาจเพิ่ม false positive
- เกณฑ์ Doppler: พลังงาน Doppler ขั้นต่ำที่ช่วงระยะ-ความเร็วหนึ่งจะถูกพิจารณาเป็นเป้าหมายที่อาจเป็นไปได้ เกณฑ์ที่ต่ำลงเพิ่มความไวแต่อาจเพิ่ม false positive
- เกณฑ์ไมโครโมชัน: พลังงานองค์ประกอบตามรอบขั้นต่ำที่ range bin หนึ่งจะถูกพิจารณาว่ามีมนุษย์อยู่ เกณฑ์ที่ต่ำลงเพิ่มความไวแต่อาจเพิ่ม false positive
- เกณฑ์การจำแนก: ความน่าจะเป็นของการมีคนอยู่ขั้นต่ำที่โพรบจำแนกจะรายงานสถานะ "มีคนอยู่" เกณฑ์ที่ต่ำลงเพิ่มอัตรา true positive แต่อาจเพิ่มอัตรา false positive
เกณฑ์การตรวจจับโดยทั่วไปถูกตั้งค่าโดยผู้ผลิตเซ็นเซอร์เพื่อให้ได้ประสิทธิภาพที่สมดุลในหลากหลายสภาพแวดล้อม แต่ทีมติดตั้งสามารถปรับได้เพื่อเพิ่มประสิทธิภาพให้เหมาะกับสภาพแวดล้อมเฉพาะ ตัวอย่างเช่น ในสภาพแวดล้อมที่มีกระแสลม HVAC แรง (ซึ่งอาจสร้างลายเซ็น micro-Doppler ที่คล้ายกับการหายใจของมนุษย์) อาจต้องเพิ่มเกณฑ์ไมโครโมชันเพื่อลด false positive โดยแลกกับอัตรา true positive ที่ลดลงเล็กน้อย
โพรบตรวจจับการมีคนอยู่: การกรองและการลดสัญญาณรบกวน
ฟังก์ชันการกรองและการลดสัญญาณรบกวนในโพรบตรวจจับการมีคนอยู่มีความจำเป็นต่อการบรรลุความแม่นยำสูงในสภาพแวดล้อมจริง ตัวกรองหลัก ได้แก่:
- การกำจัด clutter: หักลบแผนที่ range-Doppler เฉลี่ยออกจากแต่ละเฟรมเพื่อขจัด clutter แบบหยุดนิ่ง (ผนัง เฟอร์นิเจอร์ วัตถุตายตัว) สิ่งนี้จำเป็นต่อการตรวจจับเป้าหมายที่เคลื่อนที่และหยุดนิ่งท่ามกลางพื้นหลังของการสะท้อนแบบคงที่
- การกรองเชิงพื้นที่: กรองแผนที่ range-Doppler เพื่อขจัดเป้าหมายที่อยู่นอกโซนตรวจจับที่คาดไว้ (เช่น เป้าหมายที่เกินระยะสูงสุด หรือเป้าหมายที่มุมอยู่นอกขอบเขตการมองเห็น)
- การกรองเชิงเวลา: กรองสถานะการมีคนอยู่ตามช่วงเวลาเพื่อลบ false positive และ false negative ชั่วคราว ตัวกรองเชิงเวลาทั่วไปกำหนดให้สถานะการมีคนอยู่ต้องคงที่นาน 2–5 วินาทีก่อนรายงานการเปลี่ยนแปลง ซึ่งลดอัตรา false positive โดยแลกกับความหน่วงในการตรวจจับที่สูงขึ้นเล็กน้อย
- การกรองสภาพแวดล้อม: กรองลายเซ็นไมโครโมชันเพื่อแยกการหายใจของมนุษย์ออกจากการเคลื่อนไหวของสิ่งแวดล้อม (กระแสลม HVAC การไหวของม่าน การหมุนของพัดลม) โดยทั่วไปทำด้วยโมเดลการเรียนรู้ของเครื่องที่ผ่านการฝึกด้วยชุดข้อมูลลายเซ็นไมโครโมชันของมนุษย์และสิ่งแวดล้อม
คุณภาพของฟังก์ชันการกรองและการลดสัญญาณรบกวนมักเป็นตัวแบ่งระหว่างเซ็นเซอร์ตรวจจับคนที่ทำงานได้ดีในห้องทดสอบแบบควบคุมกับเซ็นเซอร์ที่ทำงานได้ดีในการติดตั้งจริง เซ็นเซอร์ที่มีการกรองสภาพแวดล้อมอ่อนแาอาจทำได้ถึงอัตรา true positive 99% ในห้องทดสอบ แต่เหลือเพียง 80% ในห้องโรงแรมจริงที่ HVAC ทำงานอยู่
โพรบตรวจจับการมีคนอยู่: การเพิ่มประสิทธิภาพ
การเพิ่มประสิทธิภาพของโพรบตรวจจับการมีคนอยู่สำหรับการติดตั้งเฉพาะจุดต้องอาศัยความเข้าใจในการแลกเปลี่ยนระหว่างตัวชี้วัดประสิทธิภาพหลัก ได้แก่ อัตรา true positive อัตรา false positive ความหน่วงในการตรวจจับ และพลังการประมวลผล ส่วนต่อไปนี้อธิบายกลยุทธ์การเพิ่มประสิทธิภาพสำหรับแต่ละตัวชี้วัด
โพรบตรวจจับการมีคนอยู่: เพิ่มอัตรา True Positive ให้สูงสุด
อัตรา true positive (TPR) คือเปอร์เซ็นต์ของเวลาที่ระบบรายงานว่ามีผู้อยู่ในพื้นที่อย่างถูกต้อง วิธีเพิ่ม TPR สูงสุด:
- ใช้การตั้งค่า chirp แบนด์วิดท์กว้าง: เซ็นเซอร์ 60 GHz ที่มีแบนด์วิดท์ 7 GHz ให้ความละเอียดเชิงระยะและความไว micro-Doppler ที่ดีที่สุด
- ใช้เกณฑ์ไมโครโมชันที่ไวต่อสัญญาณ: เกณฑ์ที่ต่ำลงเพิ่มความน่าจะเป็นในการตรวจพบการมีมนุษย์อยู่ โดยแลกกับอัตรา false positive ที่อาจสูงขึ้น
- ใช้โพรบดึงสัญญาณไมโครโมชันที่ทนทาน: โมเดลการเรียนรู้ของเครื่องที่ผ่านการฝึกด้วยชุดข้อมูลลายเซ็นไมโครโมชันของมนุษย์ที่หลากหลายจะทนทานต่อความแปรผันของพฤติกรรมผู้อยู่ (ความลึกการหายใจต่างกัน ท่านอนต่างกัน) มากกว่าตัวจำแนกแบบกำหนดกฎ
- ใช้ตัวกรองเชิงเวลาแบบยาว: การกำหนดให้สถานะการมีคนอยู่คงที่นาน 2–5 วินาทีก่อนรายงานการเปลี่ยนแปลง ลดความน่าจะเป็นที่จะพลาดการมีคนอยู่ช่วงสั้น ๆ โดยแลกกับความหน่วงในการตรวจจับที่สูงขึ้นเล็กน้อย
โพรบตรวจจับการมีคนอยู่: ลดอัตรา False Positive
อัตรา false positive (FPR) คือเปอร์เซ็นต์ของเวลาที่เซ็นเซอร์รายงานว่ามีคนอยู่ทั้งที่ห้องว่างจริง วิธีลด FPR ให้ต่ำสุด:
- ใช้การกำจัด clutter อย่างเข้มงวด: การหักลบแผนที่ range-Doppler เฉลี่ยขจัด clutter แบบหยุดนิ่งที่อาจถูกตีความผิดว่าเป็นการมีมนุษย์อยู่
- ใช้ตัวกรองสภาพแวดล้อมที่ทนทาน: โมเดลการเรียนรู้ของเครื่องที่ผ่านการฝึกด้วยชุดข้อมูลลายเซ็นไมโครโมชันของสิ่งแวดล้อม (กระแสลม HVAC การไหวของม่าน การหมุนของพัดลม) จะทนทานต่อ false positive มากกว่าตัวจำแนกแบบใช้เกณฑ์อย่างง่าย
- ใช้เกณฑ์ไมโครโมชันที่สูง: เกณฑ์ที่สูงขึ้นลดความน่าจะเป็นที่จะรายงานว่ามีมนุษย์อยู่เมื่อไมโครโมชันเกิดจากสิ่งแวดล้อมจริง โดยแลกกับอัตรา true positive ที่อาจต่ำลง
- ใช้ตัวกรองเชิงเวลาแบบยาว: การกำหนดให้สถานะการมีคนอยู่คงที่นาน 2–5 วินาทีก่อนรายงานการเปลี่ยนแปลง ลดความน่าจะเป็นที่จะรายงาน false positive ชั่วคราว
โพรบตรวจจับการมีคนอยู่: ลดความหน่วงในการตรวจจับ
ความหน่วงในการตรวจจับคือช่วงเวลาระหว่างที่ผู้อยู่เข้าสู่โซนตรวจจับจนถึงเมื่อเซ็นเซอร์รายงานการเปลี่ยนแปลง วิธีลดความหน่วงให้ต่ำสุด:
- ใช้อัตราเฟรมสูง: อัตราเฟรมที่สูงขึ้น (20 Hz หรือมากกว่า) ให้ความละเอียดเชิงเวลาที่ดีกว่าและลดความหน่วงของการดึงสัญญาณไมโครโมชัน
- ใช้ตัวกรองเชิงเวลาแบบสั้น: การกำหนดให้สถานะการมีคนอยู่คงที่เพียง 1–2 วินาทีก่อนรายงานการเปลี่ยนแปลง ลดความหน่วง โดยแลกกับอัตรา false positive ที่อาจสูงขึ้น
- ใช้โพรบจำแนกที่เร็ว: โพรบจำแนกแบบเร่งด้วยฮาร์ดแวร์ (หรือโมเดลการเรียนรู้ของเครื่องขนาดเบา) ลดเวลาประมวลผลต่อเฟรม
โพรบตรวจจับการมีคนอยู่: ลดพลังการประมวลผล
พลังการประมวลผลที่โพรบตรวจจับการมีคนอยู่ต้องการกำหนดการใช้พลังงานของเซ็นเซอร์ ซึ่งเป็นประเด็นสำคัญสำหรับการติดตั้งที่ใช้แบตเตอรี่ วิธีลดพลังการประมวลผล:
- ใช้การตั้งค่าแบบ duty-cycled: เรดาร์ทรานสซีฟเวอร์และไปป์ไลน์ประมวลผลสัญญาณทำงานเฉพาะช่วงสั้น ๆ (โดยทั่วไป 50–200 ms) ทุก 1–5 วินาที และอยู่ในโหมดสลีปตลอดเวลาที่เหลือ วิธีนี้ลดพลังการประมวลผลเฉลี่ยลง 80–95% โดยแลกกับความหน่วงในการตรวจจับที่สูงขึ้น
- ใช้ FFT แบบเร่งด้วยฮาร์ดแวร์: ทำ FFT ระยะและ Doppler บนชิปเรดาร์ทรานสซีฟเวอร์ (ซึ่งมีตัวเร่ง FFT แบบฮาร์ดแวร์เฉพาะทาง) แทนที่จะทำบนไมโครคอนโทรลเลอร์ ซึ่งลดภาระการประมวลผลของไมโครคอนโทรลเลอร์
- ใช้โพรบจำแนกขนาดเบา: ตัวจำแนกแบบกำหนดกฎหรือโครงข่ายประสาทเทียมขนาดเล็กใช้พลังการประมวลผลน้อยกว่าโครงข่ายประสาทเทียมขนาดใหญ่ โดยแลกกับความแม่นยำที่อาจต่ำลง
โพรบตรวจจับการมีคนอยู่: การประเมินและการวัดเทียบมาตรฐาน
การประเมินและวัดเทียบประสิทธิภาพของโพรบตรวจจับการมีคนอยู่มีความจำเป็นทั้งสำหรับผู้ผลิตเซ็นเซอร์ (ที่ต้องตรวจสอบความถูกต้องของการออกแบบ) และทีมติดตั้ง (ที่ต้องเลือกเซ็นเซอร์ที่เหมาะกับการใช้งาน) การประเมินควรอ้างอิงวิธีทดสอบแบบมีโครงสร้างที่วัดตัวชี้วัดประสิทธิภาพหลักทั้งในสภาวะควบคุมและสภาพแวดล้อมจริง
โพรบตรวจจับการมีคนอยู่: การทดสอบแบบควบคุม
การทดสอบแบบควบคุมดำเนินการในห้องทดสอบที่มีขนาดทราบแน่ชัด สภาพแวดล้อมที่ทราบ และพฤติกรรมผู้อยู่ที่ทราบ วิธีทดสอบโดยทั่วไปประกอบด้วย:
- การทดสอบผู้อยู่แบบหยุดนิ่ง: ผู้ทดสอบนั่งหรือนอนในโซนตรวจจับตลอดช่วงเวลาที่กำหนด (โดยทั่วไป 30–60 นาที) พร้อมบันทึกสถานะการมีคนอยู่ของเซ็นเซอร์ คำนวณอัตรา true positive เป็นเปอร์เซ็นต์ของเวลาที่เซ็นเซอร์รายงานสถานะ "มีคนอยู่" อย่างถูกต้อง
- การทดสอบห้องว่าง: ปล่อยโซนตรวจจับว่างตลอดช่วงเวลาที่กำหนด (โดยทั่วไป 24 ชั่วโมง) พร้อมบันทึกสถานะการมีคนอยู่ของเซ็นเซอร์ คำนวณอัตรา false positive เป็นเปอร์เซ็นต์ของเวลาที่เซ็นเซอร์รายงานสถานะ "มีคนอยู่" อย่างไม่ถูกต้อง
- การทดสอบความหน่วง: ให้ผู้ทดสอบเข้าสู่โซนตรวจจับ แล้ววัดเวลาตั้งแต่เข้าจนถึงเมื่อเซ็นเซอร์รายงานสถานะ "มีคนอยู่" ทดสอบซ้ำหลายครั้งเพื่อคำนวณค่าเฉลี่ยและการกระจายของความหน่วงในการตรวจจับ
- การทดสอบหลายผู้อยู่: ให้ผู้ทดสอบหลายคนอยู่ในโซนตรวจจับ แล้วบันทึกจำนวนผู้อยู่ที่เซ็นเซอร์รายงาน คำนวณความแม่นยำการนับเป็นเปอร์เซ็นต์ของเวลาที่เซ็นเซอร์รายงานจำนวนผู้อยู่ได้อย่างถูกต้อง
การทดสอบแบบควบคุมให้ค่าพื้นฐานของประสิทธิภาพเซ็นเซอร์ แต่ไม่ครอบคลุมเงื่อนไขจริงทั้งหมด (กระแสลม HVAC เฟอร์นิเจอร์ ความแปรผันของผู้อยู่) เซ็นเซอร์ที่ทำผลงานได้ดีในการทดสอบแบบควบคุมอาจทำได้แย่ในการติดตั้งจริงหากโพรบตรวจจับการมีคนอยู่ไม่ทนทานต่อความแปรผันของสภาพแวดล้อม
โพรบตรวจจับการมีคนอยู่: การทดสอบในสนามจริง
การทดสอบในสนามจริงดำเนินการในสภาพแวดล้อมการติดตั้งจริง (ห้องโรงแรม สำนักงาน สถานพยาบาล) ตลอดช่วงเวลายาวนาน (โดยทั่วไป 1–4 สัปดาห์) วิธีทดสอบโดยทั่วไปประกอบด้วย:
- การเก็บข้อมูลความจริงอ้างอิง: บันทึกสถานะการมีคนอยู่จริงของห้องด้วยตนเอง (โดยผู้สังเกตการณ์) หรืออัตโนมัติ (โดยเซ็นเซอร์อ้างอิง เช่น กล้องที่ประมวลผลบนอุปกรณ์) นำความจริงอ้างอิงมาเทียบกับสถานะการมีคนอยู่ของเซ็นเซอร์เพื่อคำนวณอัตรา true positive อัตรา false positive และความหน่วงในการตรวจจับ
- การเฝ้าติดตามสภาพแวดล้อม: บันทึกเงื่อนไขสภาพแวดล้อมในห้อง (กระแสลม HVAC อุณหภูมิ ความชื้น แสงสว่าง) เพื่อระบุความสัมพันธ์ระหว่างเงื่อนไขสภาพแวดล้อมกับประสิทธิภาพของเซ็นเซอร์
- ความแปรผันของผู้อยู่: การทดสอบครอบคลุมพฤติกรรมผู้อยู่หลากหลายรูปแบบ (หลับ นั่ง เดิน อ่านหนังสือ ดูทีวี) เพื่อประเมินความทนทานของเซ็นเซอร์ต่อความแปรผันของพฤติกรรมผู้อยู่
การทดสอบในสนามจริงเป็นวิธีที่เชื่อถือได้มากที่สุดในการประเมินประสิทธิภาพของโพรบตรวจจับการมีคนอยู่ แต่ก็ใช้ต้นทุนและเวลามากที่สุดด้วย การทดสอบสนามจริงทั่วไปสำหรับการติดตั้งในห้องโรงแรมครอบคลุมการติดตั้งเซ็นเซอร์ในห้อง 5–10 ห้องเป็นเวลา 2–4 สัปดาห์ การเก็บข้อมูลความจริงอ้างอิง และการวิเคราะห์ประสิทธิภาพ
โพรบตรวจจับการมีคนอยู่: โหมดความล้มเหลวที่พบบ่อย
แม้เทคโนโลยีนี้จะเป็นผู้ใหญ่แล้ว แต่ก็ยังมีโหมดความล้มเหลวที่พบบ่อยหลายแบบที่อาจบั่นทอนประสิทธิภาพของโพรบตรวจจับการมีคนอยู่ โหมดความล้มเหลวที่พบบ่อยที่สุด ได้แก่:
โพรบตรวจจับการมีคนอยู่: False Positive จาก HVAC
กระแสลม HVAC สามารถสร้างลายเซ็น micro-Doppler ที่คล้ายกับการหายใจของมนุษย์ โดยเฉพาะเมื่อกระแสลมปั่นป่วนหรือเมื่อกระทบกับม่าน ม่านม้วน หรือวัตถุเบาอื่น ๆ โพรบตรวจจับการมีคนอยู่ที่ไม่ทนทานต่อไมโครโมชันจาก HVAC อาจรายงาน false positive เมื่อห้องว่างแต่ HVAC ทำงานอยู่ วิธีลดปัญหาคือใช้ตัวกรองสภาพแวดล้อมที่ผ่านการฝึกด้วยชุดข้อมูลลายเซ็นไมโครโมชันจาก HVAC และติดตั้งเซ็นเซอร์ให้ห่างจากช่องลม HVAC (อย่างน้อย 0.5 ม.)
โพรบตรวจจับการมีคนอยู่: เป้าหมายผีจาก Multipath
Multipath (การสะท้อนของสัญญาณเรดาร์จากผนัง พื้น และเฟอร์นิเจอร์) สามารถสร้างเป้าหมายผีที่ไม่มีอยู่จริง ซึ่งอาจทำให้โพรบตรวจจับการมีคนอยู่สับสน วิธีลดปัญหาคือใช้แถวเสาอากาศ MIMO ร่วมกับการกรองเชิงพื้นที่เพื่อปฏิเสธ multipath และติดตั้งเซ็นเซอร์ในตำแหน่งที่มองเห็นโซนตรวจจับได้โดยตรงโดยไม่มีสิ่งกีดขวาง
โพรบตรวจจับการมีคนอยู่: ความแปรผันของผู้อยู่ในพื้นที่
ผู้อยู่แต่ละคนมีความลึกการหายใจ ท่านอน และลักษณะไมโครโมชันที่แตกต่างกัน ซึ่งส่งผลต่อประสิทธิภาพของโพรบตรวจจับการมีคนอยู่ โพรบที่ผ่านการฝึกด้วยชุดข้อมูลที่จำกัดอาจทำงานได้ดีกับผู้อยู่บางกลุ่มแต่แย่กับกลุ่มอื่น วิธีลดปัญหาคือใช้โมเดลการเรียนรู้ของเครื่องที่ผ่านการฝึกด้วยชุดข้อมูลลายเซ็นไมโครโมชันของผู้อยู่ที่หลากหลาย และตรวจสอบความถูกต้องของโมเดลกับชุดทดสอบแยกต่างหากที่ครอบคลุมผู้อยู่หลากหลายประเภท
โพรบตรวจจับการมีคนอยู่: การเปลี่ยนแปลงของสภาพแวดล้อม
ประสิทธิภาพของโพรบตรวจจับการมีคนอยู่อาจเลื่อนค่าเบี่ยงเบนไปตามเวลาเนื่องจากการเปลี่ยนแปลงของสภาพแวดล้อม (การจัดวางเฟอร์นิเจอร์ใหม่ วัตถุใหม่ในห้อง การเปลี่ยนแปลงการตั้งค่า HVAC) โพรบที่ปรับเทียบตอนติดตั้งอาจทำงานได้แย่หลังผ่านไปหลายเดือนหรือหลายปีหากสภาพแวดล้อมเปลี่ยนไป วิธีลดปัญหาคือใช้โพรบแบบปรับตัวที่เรียนรู้ลายเซ็นพื้นหลังของห้องอย่างต่อเนื่องและอัปเดตค่าพื้นฐานของตนเอง และปรับเทียบเซ็นเซอร์ใหม่เป็นระยะหากสภาพแวดล้อมเปลี่ยนแปลงอย่างมีนัยสำคัญ
โพรบตรวจจับการมีคนอยู่: ข้อควรพิจารณาด้านการจัดซื้อ
สำหรับทีมจัดซื้อที่ประเมินผลิตภัณฑ์เซ็นเซอร์ตรวจจับคน คุณภาพของโพรบตรวจจับการมีคนอยู่เป็นประเด็นสำคัญแต่มักถูกมองข้าม คำถามที่ควรถามผู้ขายเซ็นเซอร์ ได้แก่:
- การตั้งค่า chirp เป็นอย่างไร (แบนด์วิดท์ ระยะเวลา chirp จำนวน chirp ต่อเฟรม อัตราเฟรม) เซ็นเซอร์ 60 GHz ที่มีแบนด์วิดท์ 7 GHz และอัตราเฟรม 20 Hz คือค่าพื้นฐานของการตรวจจับการมีคนอยู่ประสิทธิภาพสูง
- วิธีการดึงสัญญาณไมโครโมชันเป็นอย่างไร (การวิเคราะห์เวลา-ความถี่ autocorrelation การวิเคราะห์สเปกตรัม การเรียนรู้ของเครื่อง) โพรบที่ใช้การเรียนรู้ของเครื่องโดยทั่วไปทนทานกว่าโพรบแบบกำหนดกฎ
- วิธีการจำแนกเป็นอย่างไร (กำหนดกฎ การเรียนรู้ของเครื่อง แบบผสม) แนวทางแบบผสม (กำหนดกฎสำหรับสถานะการมีคนอยู่พื้นฐาน การเรียนรู้ของเครื่องสำหรับการจำแนกกิจกรรม) โดยทั่วไปแม่นยำที่สุด
- วิธีการกรองสภาพแวดล้อมเป็นอย่างไร (การกำจัด clutter การกรองเชิงพื้นที่ การกรองเชิงเวลา การกรองสภาพแวดล้อม) โพรบที่มีการกรองสภาพแวดล้อมที่ทนทานจำเป็นต่อการติดตั้งจริง
- อินเทอร์เฟซการตั้งค่าเป็นอย่างไร (ทีมติดตั้งปรับเกณฑ์การตรวจจับได้หรือไม่) เซ็นเซอร์ที่ตั้งค่าเกณฑ์ได้ช่วยให้ทีมติดตั้งปรับประสิทธิภาพให้เหมาะกับสภาพแวดล้อมเฉพาะ
- วิธีทดสอบและผลการทดสอบเป็นอย่างไร (การทดสอบแบบควบคุม การทดสอบสนามจริง อัตรา true positive อัตรา false positive ความหน่วงในการตรวจจับ) ผู้ขายที่ให้ข้อมูลการทดสอบครบถ้วนน่าเชื่อถือกว่าผู้ขายที่ให้เพียงคำกล่าวอ้างทางการตลาด
โพรบตรวจจับการมีคนอยู่: แนวโน้มในอนาคต
ตลาดโพรบตรวจจับการมีคนอยู่กำลังพัฒนาอย่างรวดเร็ว ขับเคลื่อนด้วยความก้าวหน้าของเทคโนโลยีชิปเซ็ต mmWave การเรียนรู้ของเครื่อง และความต้องการข้อมูลการใช้พื้นที่ที่แม่นยำที่เพิ่มขึ้น หลายแนวโน้มกำลังหล่อหลอมอนาคตของตลาดนี้
โพรบตรวจจับการมีคนอยู่: Edge AI และการอนุมานบนอุปกรณ์
การใช้งาน Edge AI และการอนุมานบนอุปกรณ์ที่เพิ่มขึ้นเปิดทางให้โพรบตรวจจับการมีคนอยู่ที่ซับซ้อนยิ่งขึ้น ซึ่งสามารถทำงานบนเซ็นเซอร์เองได้โดยไม่ต้องเชื่อมต่อคลาวด์ เซ็นเซอร์ตรวจจับคนยุคใหม่สามารถรันโครงข่ายประสาทเทียมในเครื่องเพื่อจำแนกเหตุการณ์การมีคนอยู่ ตรวจจับการล้ม และจำแนกกิจกรรม ทั้งหมดภายในงบพลังงานของอุปกรณ์แบตเตอรี่ แนวโน้มนี้ลดข้อมูลที่ส่งไปยังคลาวด์ (เพิ่มความเป็นส่วนตัว) และปรับปรุงความแม่นยำและความรวดเร็วในการตอบสนองของโพรบตรวจจับการมีคนอยู่
โพรบตรวจจับการมีคนอยู่: การตรวจจับหลายโหมด
การบรรจบกันของเรดาร์ mmWave กับโหมดการตรวจจับอื่น ๆ (PIR คลื่นอัลตราโซนิก คลื่นเสียง CO₂) เปิดทางให้โพรบตรวจจับการมีคนอยู่แบบหลายโหมดที่ใช้ประโยชน์จุดแข็งของแต่ละเทคโนโลยี โพรบแบบหลายโหมดสามารถใช้เรดาร์ mmWave สำหรับการตรวจจับการมีคนอยู่หลัก PIR สำหรับการตรวจจับการเคลื่อนไหวที่รวดเร็ว และ CO₂ สำหรับการประมาณการใช้พื้นที่ระยะยาว โดยรวมผลลัพธ์เพื่อให้ได้ความแม่นยำสูงกว่าเทคโนโลยีใดเทคโนโลยีหนึ่งโดยลำพัง แนวโน้มนี้เกี่ยวข้องเป็นพิเศษกับการใช้งานที่ต้องการความแม่นยำสูงมาก (การแพทย์ ความปลอดภัย) หรือการทำงานในสภาพแวดล้อมที่ท้าทาย (อุตสาหกรรม กลางแจ้ง)
โพรบตรวจจับการมีคนอยู่: โพรบแบบปรับตัวและเรียนรู้ด้วยตนเอง
การพัฒนาโพรบตรวจจับการมีคนอยู่แบบปรับตัวและเรียนรู้ด้วยตนเอง ที่สามารถเรียนรู้ลายเซ็นพื้นหลังของห้องอย่างต่อเนื่องและอัปเดตค่าพื้นฐานของตนเอง กำลังแก้ปัญหาการเลื่อนค่าเบี่ยงเบนจากสภาพแวดล้อม โพรบแบบปรับตัวสามารถตรวจพบการเปลี่ยนแปลงของสภาพแวดล้อม (การจัดวางเฟอร์นิเจอร์ใหม่ วัตถุใหม่ การเปลี่ยนแปลงการตั้งค่า HVAC) และปรับเกณฑ์การตรวจจับให้สอดคล้องกัน รักษาความแม่นยำสูงตลอดอายุการใช้งานของเซ็นเซอร์โดยไม่ต้องปรับเทียบใหม่ด้วยมือ
โพรบตรวจจับการมีคนอยู่: บทสรุป
โพรบตรวจจับการมีคนอยู่คือกุญแจที่ซ่อนอยู่เบื้องหลังประสิทธิภาพของเซ็นเซอร์ตรวจจับคน mmWave ทุกตัว และการเข้าใจสถาปัตยกรรม การตั้งค่า และการเพิ่มประสิทธิภาพของมันจึงจำเป็นสำหรับวิศวกร ทีมจัดซื้อ และทีมติดตั้ง ชุดโพรบตรวจจับการมีคนอยู่ที่ออกแบบมาอย่างดี ด้วยการตั้งค่า chirp แบนด์วิดท์กว้าง วิธีการดึงสัญญาณไมโครโมชันที่ทนทาน แนวทางการจำแนกแบบผสม และการกรองสภาพแวดล้อมที่ครบถ้วน สามารถทำอัตรา true positive ของผู้อยู่แบบหยุดนิ่งเกิน 99% ในการทดสอบแบบควบคุมและเกิน 95% ในการติดตั้งจริง ด้วยอัตรา false positive ต่ำกว่า 1% และความหน่วงในการตรวจจับต่ำกว่า 3 วินาที
สำหรับทีมจัดซื้อ คุณภาพของโพรบตรวจจับการมีคนอยู่ควรเป็นเกณฑ์การประเมินหลัก ควบคู่กับสเปกเด่น (ระยะตรวจจับ ความแม่นยำ การเชื่อมต่อ) ผู้ขายที่สามารถอธิบายเชิงเทคนิคเกี่ยวกับโพรบตรวจจับการมีคนอยู่อย่างละเอียด ให้ข้อมูลการทดสอบครบถ้วน และมีอินเทอร์เฟซที่ตั้งค่าได้เพื่อการเพิ่มประสิทธิภาพ ถือเป็นตัวเลือกที่แข็งแกร่งกว่าผู้ขายที่ให้เพียงคำกล่าวอ้างทางการตลาด สำหรับทีมติดตั้ง ความสามารถในการตั้งค่าและปรับจูนโพรบตรวจจับการมีคนอยู่ให้เหมาะกับสภาพแวดล้อมเฉพาะจึงจำเป็นต่อการบรรลุระดับความแม่นยำสูงที่ช่วยให้เซ็นเซอร์ตรวจจับคน mmWave ที่ราคาสูงกว่าเซ็นเซอร์ตรวจจับความเคลื่อนไหว PIR คุ้มค่าการลงทุน ด้วยโพรบตรวจจับการมีคนอยู่ที่เหมาะสม การตั้งค่าที่เหมาะสม และการเพิ่มประสิทธิภาพที่เหมาะสม เซ็นเซอร์ตรวจจับคน mmWave สามารถส่งมอบระดับความรับรู้การใช้พื้นที่ที่เทคโนโลยีอื่นใดเป็นไปไม่ได้เลย
เนื้อหาบางส่วนของบทความนี้สร้างขึ้นโดย AI และได้รับการปรับปรุงเพื่อความถูกต้องเชิงมืออาชีพและความอ่านง่าย
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
2
เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee
เซ็นเซอร์ mmWave แบบกว้าง 24GHz ติดเพดาน ตรวจจับความเคลื่อนไหว 10 ม. ไมโครโมชัน 2.5 ม. และการหายใจ มุม 120° DC5V Zigbee 3.0 สำหรับห้องพักโรงแรมและระบบอัตโนมัติเชิงพาณิชย์
contentGraph.reasons.explicit
เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi
เซ็นเซอร์ตรวจจับคน mmWave 24GHz แบนด์กว้าง แบบติดเพดาน ตรวจจับการเคลื่อนไหวระยะ 10m การเคลื่อนไหวเล็กน้อยระยะ 2.5m และการหายใจ มุมรับสัญญาณ 120° จ่ายไฟ DC5V เชื่อมต่อ WiFi 2.4GHz ไม่ต้องใช้เกตเวย์ เหมาะกับโครงการปรับปรุงโรงแรมและอพาร์ตเมนต์
contentGraph.reasons.explicit
contentGraph.sections.solutions
1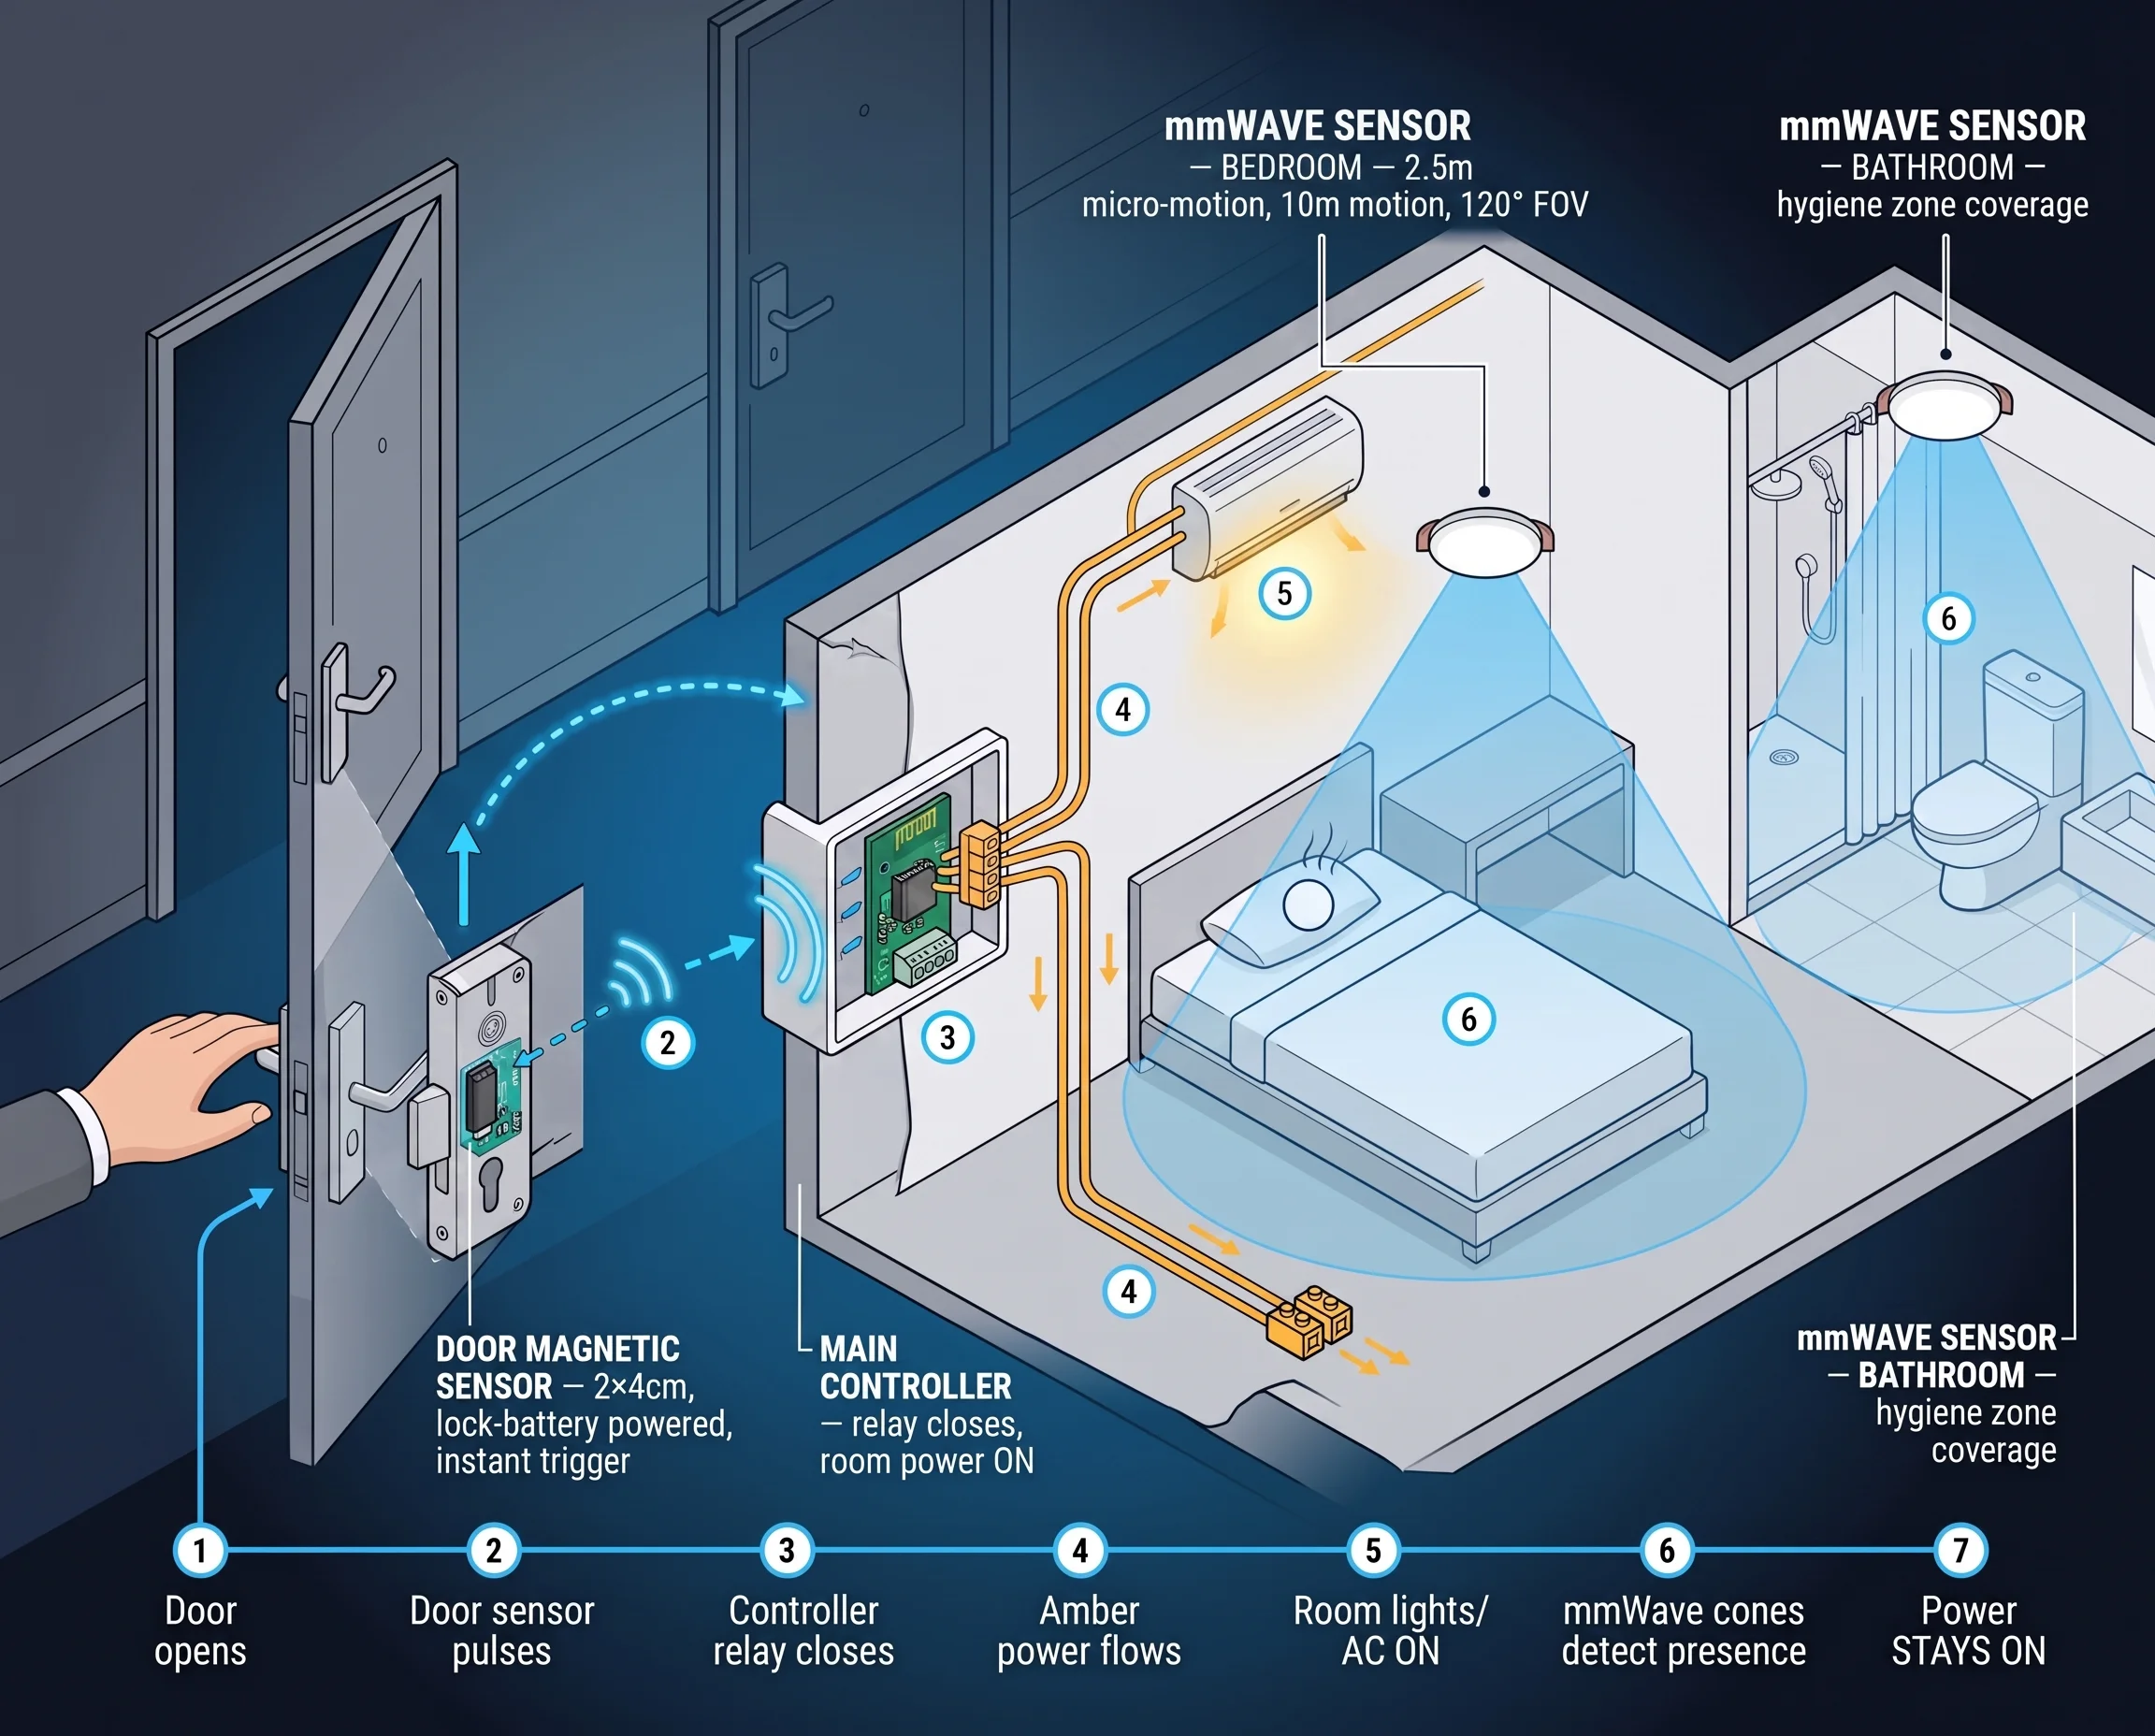
โซลูชันเซ็นเซอร์ตรวจจับการเข้าพักและความเคลื่อนไหวในห้องพักโรงแรม
เซ็นเซอร์เรดาร์ mmWave สำหรับตรวจจับการเข้าพักในห้องพักโรงแรม จัดตารางงานแม่บ้าน และประหยัดพลังงาน HVAC ตรวจจับได้จริงแม้ผู้เข้าพักหลับอยู่ ด้วยเซ็นเซอร์ติดเพดาน
contentGraph.reasons.productContext
contentGraph.sections.blog
3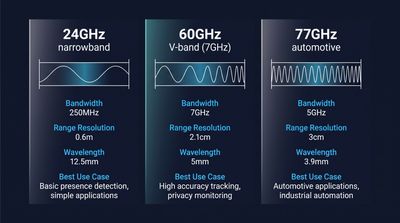
เซนเซอร์ mmWave 60GHz vs 24GHz vs 77GHz: การเลือกความถี่ที่เหมาะสมสำหรับการตรวจจับการมีอยู่เชิงพาณิชย์
เปรียบเทียบเซนเซอร์ mmWave 60GHz, 24GHz และ 77GHz สำหรับการตรวจจับการมีอยู่เชิงพาณิชย์ พร้อมสเปกเทคนิค ระยะตรวจจับ ความเป็นส่วนตัว และคำแนะนำการจัดหา OEM
contentGraph.reasons.productContext
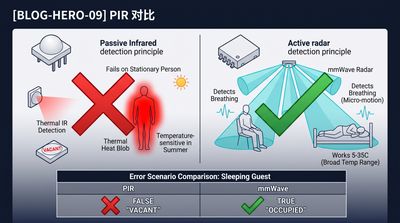
เซ็นเซอร์ตรวจจับการเข้าพักคืออะไร ต่างจากเซ็นเซอร์ PIR อย่างไร
เรียนรู้เซ็นเซอร์ตรวจจับการเข้าพักอิเล็กทรอนิกส์ ตรวจจับผู้อยู่นิ่งได้อย่างไร ต่างจากเซ็นเซอร์ PIR อย่างไร ครอบคลุม mmWave ความแม่นยำ และกรณีการใช้งาน
contentGraph.reasons.productContext
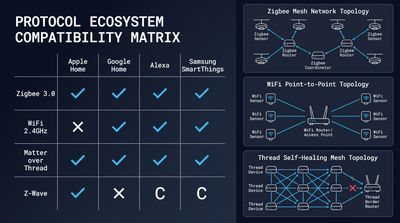
วิธีเชื่อมต่อเซ็นเซอร์ mmWave กับ Home Assistant แบบ Local
คู่มือตั้งค่าการควบคุมแบบ Local สำหรับอุปกรณ์ mmWave ครอบคลุม MQTT/Matter สคริปต์ Automation การปรับเทียบ และเคล็ดลับเชื่อมต่อเซ็นเซอร์เพดาน presence แบบ OEM
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three