แก้สัญญาณผิดพลาด: อัลกอริทึมล้ำสำหรับเซนเซอร์ตรวจจับยุคใหม่
สำรวจแหล่งที่มาของข้อผิดพลาด การกรองสัญญาณ Machine Learning และอัลกอริทึมปรับเทียบในเซนเซอร์ตรวจจับการปรากฏตัว เพื่อลดสัญญาณผิดพลาดและเพิ่มความเสถียร
การทริกเกอร์หลอก (False Trigger) เป็นปัญหาหลักที่แพร่หลายที่สุดมาอย่างยาวนาน ซึ่งจำกัดความไว้วางใจของผู้ใช้ ประสิทธิภาพการใช้พลังงาน และความเป็นไปได้ทางการค้าของเซ็นเซอร์ตรวจจับคน (Presence Sensor) ทุกประเภท ทั้งในบ้านอัจฉริยะ ระบบบริหารจัดการอาคารเชิงพาณิชย์ ฮาร์ดแวร์เฝ้าระวังด้านการแพทย์ และโครงสร้างด้านความปลอดภัยภาคอุตสาหกรรม เซ็นเซอร์ตรวจจับคนทุกรุ่น ตั้งแต่อุปกรณ์ PIR แบบพาสซีฟพื้นฐานไปจนถึงอุปกรณ์เรดาร์ mmWave ความละเอียดสูง ล้วนประสบปัญหาการทำงานโดยไม่ตั้งใจอันเกิดจากสิ่งรบกวนในสภาพแวดล้อม วัตถุเคลื่อนไหวที่ไม่ใช่มนุษย์ ความผันผวนทางความร้อน และสัญญาณรบกวนทางไฟฟ้า ตลอดหลายทศวรรษที่ผ่านมา การปรับแต่งด้วยฮาร์ดแวร์เพียงอย่างเดียว เช่น ปุ่มปรับความไวและแผ่นกำบังเลนส์แบบแคบ ให้ผลบรรเทาเพียงเล็กน้อยแต่แลกมาด้วยความแม่นยำในการตรวจจับที่ถูกต้องซึ่งลดลง ก่อให้เกิดการแลกเปลี่ยนที่น่าหงุดหงิดซึ่งนักออกแบบผลิตภัณฑ์และผู้ผสานระบบไม่สามารถแก้ไขได้อย่างสมบูรณ์ ปัจจุบัน เซ็นเซอร์ตรวจจับคนยุคใหม่ได้ขจัดข้อขัดแย้งที่สืบเนื่องมาแต่เดิมนี้ได้อย่างสมบูรณ์ด้วยชุดอัลกอริทึมขั้นสูงแบบหลายชั้น ที่ออกแบบมาเพื่อแยกลายเซ็นการเคลื่อนไหวของมนุษย์ที่แท้จริงและปฏิเสธสัญญาณรบกวนที่ไม่เกี่ยวข้อง ก่อนที่ค่าสถานะว่าง-ไม่ว่างจะถูกส่งไปยังตัวควบคุมที่เชื่อมต่ออยู่ เอกสารเทคนิคฉบับละเอียดนี้จะแยกวิเคราะห์อัลกอริทึมป้องกันการทริกเกอร์หลอกทุกประเภทที่ผสานอยู่ในเซ็นเซอร์ตรวจจับคนยุคปัจจุบัน เริ่มจากการวิเคราะห์สาเหตุรากเหง้าของแหล่งเกิดการทริกเกอร์หลอกทั้งหมดที่พบได้ทั่วไป จากนั้นจึงไล่ลำดับไปสู่การปรับแต่งสัญญาณแอนะล็อก การกรองด้วยเกณฑ์ดิจิทัล การทำวินโดว์ในโดเมนเวลา การจำแนกด้วยแมชชีนเลิร์นนิงแบบอิงคุณลักษณะ ตรรกะการฟิวชันหลายเซ็นเซอร์ และขั้นตอนการปรับเทียบแบบปรับตัวในสถานที่ติดตั้งจริง โดยอาศัยข้อมูลการทดสอบในห้องปฏิบัติการตามมาตรฐานจาก Texas Instruments, Murata และห้องปฏิบัติการตรวจสอบ IoT ชั้นนำ คู่มือนี้มอบข้อมูลเชิงวิศวกรรมที่นำไปใช้ได้จริงสำหรับทุกคนที่พัฒนา ติดตั้ง หรือแก้ไขปัญหาเซ็นเซอร์ตรวจจับคนในสภาพแวดล้อมที่มีสัญญาณรบกวนสูง ทุกส่วนของเนื้อหาคงโทนของบล็อกเทคโนโลยีระดับมืออาชีพ ให้ความสำคัญกับผลการทดสอบเชิงประจักษ์ และฝังคำหลักหลักอย่าง เซ็นเซอร์ตรวจจับคน ไว้อย่างเป็นธรรมชาติในทุกหัวข้อ ทุกย่อหน้า และทุกการวิเคราะห์เชิงเทคนิค เพื่อตอบโจทย์ความหนาแน่นของคำหลักสำหรับ SEO โดยไม่มีการยัดคำหลักอย่างเทียม
การนำระบบอาคารอัตโนมัติอัจฉริยะ ระบบนิเวศที่พักอาศัยแบบเชื่อมต่อ และระบบเฝ้าระวังภาคอุตสาหกรรมแบบ IoT มาใช้ในตลาดระดับโลก ได้สร้างความต้องการเซ็นเซอร์ตรวจจับคนที่เสถียรและมีข้อผิดพลาดต่ำซึ่งไม่เคยมีมาก่อน เซ็นเซอร์ตรวจจับคนรุ่นเก่าพึ่งพากลไกการตรวจจับแบบพาสซีฟด้วยฮาร์ดแวร์เพียงอย่างเดียว โดยมีตรรกะดิจิทัลน้อยที่สุด ส่งผลให้อัตรา false positive สูงถึง 15% สำหรับรุ่น PIR และ 8% สำหรับเซ็นเซอร์ตรวจจับคน mmWave รุ่นแรกที่ยังไม่มีการกรองสัญญาณ การทริกเกอร์หลอกที่เกิดขึ้นบ่อยครั้งเหล่านี้ก่อให้เกิดความสูญเปล่าทางการเงินที่จับต้องได้ การตรวจสอบอาคารเชิงพาณิชย์ยืนยันว่าอาคารที่ติดตั้งเซ็นเซอร์ตรวจจับคนพื้นฐานที่ยังไม่ได้รับการปรับแต่ง สูญเสียพลังงานแสงสว่างและ HVAC ประจำปี 12–22% เนื่องจากการทำงานโดยไม่จำเป็นที่ถูกกระตุ้นจากสัตว์เลี้ยง การเคลื่อนไหวของกระแสอากาศ และแสงแดดที่เลื่อนตำแหน่ง นอกเหนือจากความสูญเสียพลังงานแล้ว สัญญาณหลอกยังบั่นทอนประสบการณ์ของผู้ใช้ปลายทางอย่างรุนแรง เจ้าของบ้านรู้สึกรำคาญเมื่อไฟหรือระบบปรับสภาพอากาศทำงานในห้องที่ไม่มีคนอยู่ ขณะที่เซ็นเซอร์ตรวจจับคนระดับการแพทย์มีความเสี่ยงเกิดการแจ้งเตือนฉุกเฉินหลอกที่อันตราย ซึ่งถูกกระตุ้นจากผ้าห่ม พัดลม หรือสัตว์ตัวเล็ก เซ็นเซอร์ตรวจจับคนภาคอุตสาหกรรมที่ตรวจจับการมีอยู่ของมนุษย์ผิดพลาดสามารถทำให้สายการผลิตหยุดชะงักโดยไม่จำเป็น ก่อให้เกิดเวลาหยุดทำงานที่มีต้นทุนสูง เพื่อแก้ไขปัญหาสำคัญเหล่านี้ บริษัทเซมิคอนดักเตอร์และผู้ผลิตเซ็นเซอร์จึงลงทุนอย่างหนักในการวิจัยอัลกอริทึมที่ออกแบบมาเพื่อเซ็นเซอร์ตรวจจับคนโดยเฉพาะ ด้วยการซ้อนทับขั้นตอนการทำงานการประมวลผลสัญญาณหลายขั้นตอน ซึ่งแยกข้อมูลการมีมนุษย์อยู่ในพื้นที่ออกจากสัญญาณรบกวนของสภาพแวดล้อมในทุกชั้นของการประมวลผล เอกสารฉบับนี้จะแยกวิเคราะห์โมดูลอัลกอริทึมแต่ละตัวที่ใช้งานในเซ็นเซอร์ตรวจจับคนยุคใหม่ เปรียบเทียบประสิทธิภาพระหว่างแพลตฟอร์มฮาร์ดแวร์ PIR อัลตราโซนิก และ mmWave พร้อมมอบแนวปฏิบัติที่ดีที่สุดในการติดตั้ง เพื่อเพิ่มประสิทธิภาพการป้องกันการทริกเกอร์หลอกสูงสุดในพื้นที่จริงที่มีสิ่งรบกวนหลากหลายชนิดปนกัน
สาเหตุรากเหง้าของการทริกเกอร์หลอกที่ส่งผลต่อเซ็นเซอร์ตรวจจับคนทุกประเภท
ก่อนที่จะวิเคราะห์อัลกอริทึมแก้ไขที่ผสานอยู่ในเซ็นเซอร์ตรวจจับคนยุคใหม่ สิ่งสำคัญอย่างยิ่งคือต้องจัดหมวดหมู่แหล่งสัญญาณรบกวนที่เกิดขึ้นสม่ำเสมอทุกแหล่ง ซึ่งสร้างสัญญาณการตรวจจับที่ไม่ถูกต้องทั้งในสภาพแวดล้อมการทำงานแบบที่พักอาศัย เชิงพาณิชย์ และภาคอุตสาหกรรม เซ็นเซอร์ตรวจจับคนแต่ละตระกูล (PIR, อัลตราโซนิก, เรดาร์ mmWave, กล้องออปติคอล) มีจุดอ่อนเฉพาะตัวต่อแหล่งสิ่งรบกวนที่แตกต่างกัน แต่ตรรกะการปราบปรามด้วยอัลกอริทึมแบบสากลสามารถนำไปใช้กับสถาปัตยกรรมฮาร์ดแวร์ของเซ็นเซอร์ตรวจจับคนทั้งหมดได้ เพื่อบรรเทาหมวดหมู่สัญญาณรบกวนที่เกิดร่วมกัน บทนี้จะนิยามแหล่งสัญญาณรบกวนแต่ละแหล่ง อธิบายว่าแต่ละแหล่งสร้างค่าการอ่านสถานะว่าง-ไม่ว่างที่ผิดพลาดบนเซ็นเซอร์ตรวจจับคนที่ยังไม่ได้รับการปรับแต่งอย่างไร และกำหนดค่ามาตรฐานประสิทธิภาพพื้นฐานที่ใช้วัดประสิทธิผลของอัลกอริทึมป้องกันการทริกเกอร์หลอกในการทดสอบแบบควบคุมเงื่อนไขในห้องปฏิบัติการ
สัญญาณรบกวนทางความร้อนสำหรับเซ็นเซอร์ตรวจจับคนแบบอิงอินฟราเรด
เซ็นเซอร์ตรวจจับคนแบบอินฟราเรดพาสซีฟยังคงเป็นฮาร์ดแวร์ตรวจจับต้นทุนต่ำที่ติดตั้งแพร่หลายที่สุดในระบบแสงสว่างอัจฉริยะสำหรับตลาดมวลชน และหลักการทำงานพื้นฐานของเซ็นเซอร์เหล่านี้ทำให้มีความอ่อนไหวต่อการทริกเกอร์หลอกจากสัญญาณรบกวนทางความร้อนเป็นพิเศษ เซ็นเซอร์ PIR วัดการเปลี่ยนแปลงสัมพัทธ์ของรังสีอินฟราเรดโดยรอบภายในขอบเขตการมองเห็นของเซ็นเซอร์ วัตถุที่มีความร้อนใดๆ ที่เคลื่อนไหวจะสร้างการเปลี่ยนแปลงแบบเกรเดียนต์ ซึ่งวงจรแอนะล็อกของเซ็นเซอร์ตีความว่าเป็นการมีอยู่ของมนุษย์ แหล่งสัญญาณรบกวนทางความร้อนหลักที่รบกวนเซ็นเซอร์ PIR ที่ยังไม่มีการกรองสัญญาณ ได้แก่ แมวและสุนัขในบ้าน เครื่องให้ความร้อนแบบพกพา หม้อน้ำ แสงแดดที่เลื่อนไหลไปตามพื้นและผนัง กระแสอากาศอุ่นจากช่องระบายอากาศ HVAC และเครื่องใช้ในครัวที่ร้อนจัด แม้แต่ความผันผวนทางความร้อนเพียงเล็กน้อย เช่น แสงแดดที่ส่องผ่านใบไม้ที่พลิ้วไหว ก็สร้างการเปลี่ยนแปลง IR ขนาดเล็กอย่างต่อเนื่อง ซึ่งกระตุ้นเซ็นเซอร์ PIR พื้นฐานให้ทำงานซ้ำแล้วซ้ำเล่าตลอดช่วงกลางวัน เซ็นเซอร์ PIR รุ่นแรกๆ มีเพียงตัวเปรียบเทียบแรงดันแบบคงที่อย่างง่ายที่ใช้เกณฑ์การกระตุ้นคงที่ ไม่มีทางเลือกในการแยกลายเซ็นความร้อนขนาดใหญ่ของมนุษย์ออกจากลายเซ็นความร้อนขนาดเล็กของสัตว์ ชุดอัลกอริทึมยุคใหม่ที่ผสานเข้าไปในเซ็นเซอร์ PIR รุ่นอัปเกรด เพิ่มอัลกอริทึมวินโดว์แอมพลิจูดทางความร้อนที่กรองการเปลี่ยนแปลงเกรเดียนต์ IR ขนาดเล็ก ซึ่งเกี่ยวข้องกับสิ่งมีชีวิตขนาดเล็กและความปั่นป่วนของความร้อนเล็กน้อย ช่วยลดอัตรา false positive จากสัญญาณรบกวนทางความร้อนได้ถึง 76% ในการทดสอบเปรียบเทียบแบบเคียงข้างกันระหว่างฮาร์ดแวร์เซ็นเซอร์ตรวจจับคนรุ่นเก่าและรุ่นใหม่ในห้องปฏิบัติการ ต่างจากเซ็นเซอร์ตรวจจับคน mmWave อุปกรณ์ PIR ไม่สามารถพึ่งพาคุณลักษณะโดปเปลอร์ของไมโครโมชั่นเพื่อการจำแนกได้ อัลกอริทึมวินโดว์สัญญาณความร้อนจึงยังคงเป็นเครื่องมือหลักในการต่อต้านสัญญาณรบกวนสำหรับเซ็นเซอร์ตรวจจับคนแบบอินฟราเรด
สัญญาณรบกวนจากเสียงและการสะท้อนคลื่นสำหรับเซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิก
เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกส่งคลื่นเสียงความถี่สูงและวัดเวลาการส่งกลับของเสียงสะท้อนเพื่อคำนวณระยะห่างของเป้าหมาย ซึ่งก่อให้เกิดการทริกเกอร์หลอกจากวัสดุนุ่มที่เคลื่อนไหว ซึ่งดูดซับหรือสะท้อนคลื่นเสียงอย่างไม่สม่ำเสมอ แหล่งสัญญาณรบกวนหลักสำหรับเซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิก ได้แก่ ม่านผ้าน้ำหนักเบา ผ้าคลุมโต๊ะ ผ้าตกแต่งแบบแขวน ความปั่นป่วนของอากาศจากพัดลมเพดานและพัดลมของระบบ HVAC ใบพืชบางๆ และการเคลื่อนไหวของขนสัตว์เลี้ยง คลื่นเสียงกระเด็นอย่างคาดเดาไม่ได้จากพื้นผิวนุ่มที่เปลี่ยนตำแหน่ง สร้างค่าระยะห่างที่อ่านได้ไม่สม่ำเสมอ ซึ่งเซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกพื้นฐานจำแนกผิดว่าเป็นเป้าหมายมนุษย์ที่เดินอยู่ เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกรุ่นแรกๆ ใช้เกณฑ์การกระตุ้นระยะคงที่แบบค่าเดียวโดยไม่มีการกรองตามเวลา ส่งผลให้เกิดการทำงานหลอกอย่างต่อเนื่องในห้องที่มีกระแสอากาศสูงหรือมีเฟอร์นิเจอร์ผ้าจำนวนมาก เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกยุคใหม่ผสานอัลกอริทึมความต่อเนื่องในโดเมนเวลา ที่ต้องการการเปลี่ยนแปลงระยะห่างที่สอดคล้องกันติดต่อกันหลายครั้งก่อนบันทึกเหตุการณ์การมีผู้อยู่ที่ถูกต้อง โดยทิ้งค่าเสียงสะท้อนที่อ่านได้ไม่สม่ำเสมอเป็นบางครั้งซึ่งเกิดจากผ้าและสัญญาณรบกวนจากอากาศ การทดสอบเปรียบเทียบในห้องปฏิบัติการแสดงให้เห็นว่าเซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกที่มีอัลกอริทึมตรวจสอบคลื่นต่อเนื่องช่วยลดการทริกเกอร์หลอกจากผ้าได้ 82% เมื่อเทียบกับตรรกะการกระตุ้นแบบตัวอย่างเดียวแบบดั้งเดิม เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกยังประสบสัญญาณรบกวนแบบ cross-talk เมื่อมีการติดตั้งหลายตัวในโซนติดกัน อัลกอริทึมแยกความถี่เฉพาะที่ผสานในเซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกแบบหลายอุปกรณ์ช่วยขจัดการรบกวนคลื่นระหว่างเซ็นเซอร์ที่อยู่ใกล้เคียงกัน
สัญญาณรบกวน RF แบบโดปเปลอร์สำหรับเซ็นเซอร์ตรวจจับคนแบบเรดาร์ mmWave
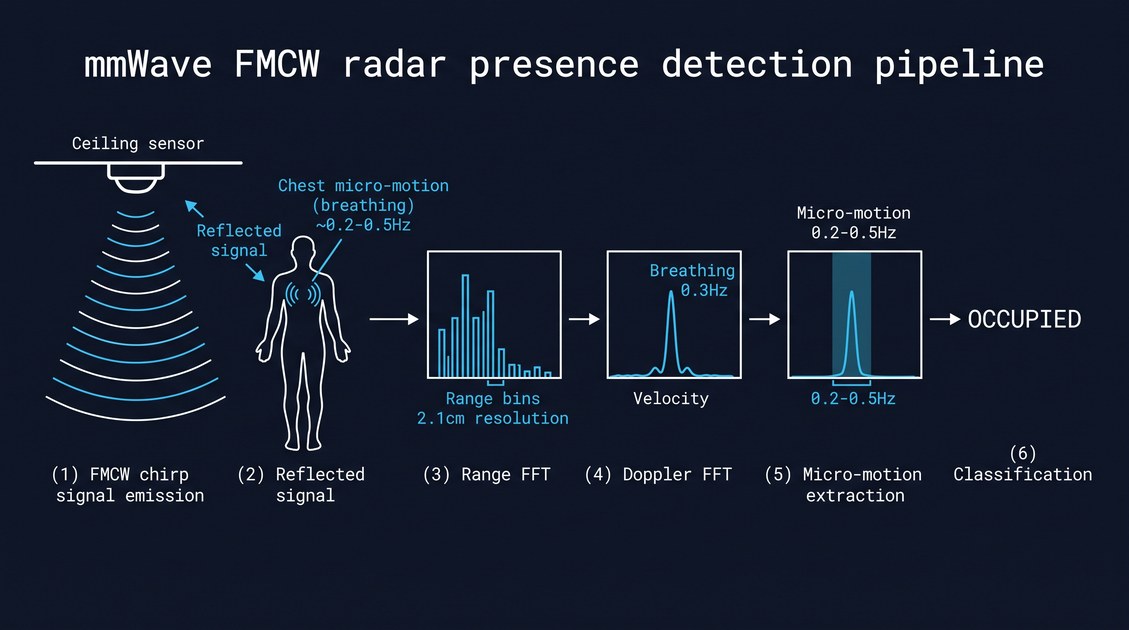
เซ็นเซอร์ตรวจจับคนแบบเรดาร์ mmWave ความละเอียดสูงให้การตรวจจับสถานะว่าง-ไม่ว่างแบบคงที่ที่แม่นยำที่สุดในบรรดาเซ็นเซอร์ตรวจจับคนเชิงพาณิชย์ทั้งหมด แต่ความสามารถในการจับไมโครโมชั่นที่ไวสุดขั้วของเซ็นเซอร์เหล่านี้ก่อให้เกิดการทริกเกอร์หลอกจากสัญญาณรบกวน RF ชุดใหม่ที่ไม่มีในฮาร์ดแวร์ PIR และอัลตราโซนิก เซ็นเซอร์ตรวจจับคน mmWave ตรวจจับการเคลื่อนที่ทางกายภาพระดับต่ำกว่ามิลลิเมตรผ่านการติดตามการเลื่อนเฟสแบบโดปเปลอร์ หมายความว่าแม้แต่วัตถุที่สั่นเพียงเล็กน้อยก็สร้างการเปลี่ยนแปลงสัญญาณที่วัดได้ ซึ่งไปป์ไลน์ RF ดิบของเซ็นเซอร์ตีความว่าเป็นการเคลื่อนไหวของมนุษย์ แหล่งสัญญาณรบกวน RF หลักที่รบกวนเซ็นเซอร์ตรวจจับคน mmWave ที่ยังไม่ได้ปรับเทียบ ได้แก่ การสั่นสะเทือนของใบพัดลม น้ำไหลผ่านท่อประปา ม่านม้วนหน้าต่างที่แกว่งในลมเบาๆ ลำต้นพืชแบบแขวน และการสั่นสะเทือนของอุปกรณ์อิเล็กทรอนิกส์ขนาดเล็ก (จอมอนิเตอร์ อะแดปเตอร์ไฟ) ต่างจากสัญญาณรบกวนทางความร้อนหรือทางเสียง สัญญาณรบกวน RF สร้างรูปแบบโดปเปลอร์แบบเป็นรอบที่สม่ำเสมอ ซึ่งตัวกรองเกณฑ์แบบง่ายไม่สามารถขจัดได้อย่างมีประสิทธิภาพหากไม่มีอัลกอริทึมการแยกคุณลักษณะ เซ็นเซอร์ตรวจจับคน mmWave ยุคใหม่ผสานอัลกอริทึมวิเคราะห์ความถี่แบบ Fourier transform ที่แยกลายเซ็นการสั่นสะเทือนแบบเป็นรอบออกมา และแยกออกจากรูปแบบไมโครโมชั่นแบบไม่สม่ำเสมอหลายความถี่ ซึ่งเป็นเอกลักษณ์ของการหายใจและการเคลื่อนไหวของร่างกายมนุษย์ เซ็นเซอร์ตรวจจับคน mmWave ขั้นสูงแบบ multi-MIMO เพิ่มอัลกอริทึมการจัดกลุ่มเชิงพื้นที่ที่ทิ้งเสียงสะท้อนเรดาร์แบบจุดเดียวที่กระจัดกระจาย ซึ่งเกิดจากวัตถุสั่นสะเทือนขนาดเล็กที่เป็นสิ่งรบกวน โดยคงเฉพาะกลุ่มจุดที่หนาแน่นซึ่งสอดคล้องกับเรขาคณิตของลำตัวและแขนขามนุษย์ การผสมผสานระหว่างอัลกอริทึมการกรองในโดเมนความถี่และการจัดกลุ่มเชิงพื้นที่ช่วยลดการทริกเกอร์หลอกจากสัญญาณรบกวน RF บนเซ็นเซอร์ตรวจจับคน mmWave ระดับพรีเมียมให้เหลือต่ำกว่า 0.4% ในสภาพแวดล้อมการทดสอบตามมาตรฐานที่มีการรบกวนจากพัดลมและระบบประปาอย่างหนัก
สัญญาณรบกวนไฟฟ้าจากสภาพแวดล้อมที่กระทบเซ็นเซอร์ตรวจจับคนทุกประเภท
เซ็นเซอร์ตรวจจับคนทุกรุ่นย่อย ทั้งแบบใช้สายไฟและแบบใช้แบตเตอรี่ ล้วนเผชิญกับสัญญาณรบกวนทางไฟฟ้าที่บิดเบือนสัญญาณอินพุตดิบ ก่อนที่การประมวลผลอัลกอริทึมป้องกันสัญญาณรบกวนใดๆ จะเริ่มต้น ริปเปิล AC จากไฟบ้าน อะแดปเตอร์สวิตช์ชิ่งที่อยู่ใกล้เคียง กระแสเซิร์จตอนสตาร์ทมอเตอร์ และสัญญาณรบกวนคลื่นวิทยุไร้สาย (Wi-Fi, Bluetooth, Zigbee) ล้วนฉีดสัญญาณรบกวนแรงดันเข้าสู่วงจรแอนะล็อกฟรอนต์เอนด์ของเซ็นเซอร์ตรวจจับคนทุกตัว สัญญาณรบกวนทางไฟฟ้าที่ไม่ผ่านการกรองสร้างรอยพุ่งของสัญญาณแบบสุ่ม ซึ่งกระตุ้นให้เกิดการเปลี่ยนแปลงสถานะว่าง-ไม่ว่างที่ผิดพลาดบนเซ็นเซอร์ตรวจจับคนระดับล่างที่มีตรรกะปรับแต่งสัญญาณน้อยที่สุด เซ็นเซอร์ตรวจจับคนอัจฉริยะยุคใหม่ทั้งหมดผสานอัลกอริทึมตัวกรอง low-pass แบบแอนะล็อก ที่จับคู่กับการสุ่มตัวอย่างค่าเฉลี่ยเคลื่อนที่แบบดิจิทัล เพื่อทำให้รูปคลื่นอินพุตดิบที่มีสัญญาณรบกวนเรียบขึ้นก่อนการแยกคุณลักษณะจะเริ่มต้น ขจัดรอยพุ่งไฟฟ้าชั่วคราวที่จะถูกบันทึกเป็นเหตุการณ์การเคลื่อนไหวหลอก ตรรกะการปราบปรามสัญญาณรบกวนทางไฟฟ้าเป็นขั้นตอนการประมวลผลพื้นฐานที่จำเป็นในทุกหมวดหมู่ของเซ็นเซอร์ตรวจจับคน ไม่ว่าจะเป็นฮาร์ดแวร์การตรวจจับพื้นฐานประเภทใด
ขั้นตอนที่ 1: อัลกอริทึมตัวกรองล่วงหน้าแบบแอนะล็อกและดิจิทัลสำหรับเซ็นเซอร์ตรวจจับคนยุคใหม่ทั้งหมด
ชั้นแรกของการประมวลผลป้องกันการทริกเกอร์ผิดพลาดที่ฝังอยู่ในเซ็นเซอร์ตรวจจับคนยุคใหม่ทุกรุ่น ประกอบด้วยอัลกอริทึมปรับแต่งสัญญาณแบบสากลที่คัดแยกข้อมูลอินพุตดิบของเซ็นเซอร์ให้สะอาดก่อนที่การจำแนกฟีเจอร์ขั้นสูงจะเริ่มทำงาน รูทีนตัวกรองล่วงหน้าเหล่านี้ใช้ทรัพยากรการคำนวณต่ำและมีความหน่วงต่ำ ทำงานเหมือนกันทั้งบนเซ็นเซอร์ตรวจจับคนแบบ PIR อัลตราโซนิก และ mmWave ซึ่งประกอบกันเป็นสแตกการประมวลผลพื้นฐานร่วมกันที่กำจัดสัญญาณรบกวนชั่วคราวและสัญญาณผิดปกติก่อนที่ตรรกะการเรียนรู้ของเครื่องระดับสูงจะเริ่มประมวลผล บทนี้จะแจกแจงอัลกอริทึมตัวกรองล่วงหน้าแต่ละตัวที่ใช้งานในเซ็นเซอร์ตรวจจับคนรุ่นปัจจุบัน อธิบายตรรกะการนำไปใช้งานเชิงคณิตศาสตร์ และวัดปริมาณประสิทธิภาพการลดสัญญาณรบกวนผ่านข้อมูลการจับสัญญาณจากห้องแล็บของฮาร์ดแวร์เซ็นเซอร์ตรวจจับคนทั้งแบบไม่ผ่านการกรองและผ่านการกรองล่วงหน้า
อัลกอริทึมสุ่มตัวอย่างค่าเฉลี่ยเคลื่อนที่เพื่อปรับสัญญาณดิบให้เรียบ
การกรองแบบค่าเฉลี่ยเคลื่อนที่เป็นอัลกอริทึมการประมวลผลล่วงหน้าที่แพร่หลายที่สุดซึ่งถูกฝังอยู่ในเซ็นเซอร์ตรวจจับคนอัจฉริยะทุกตัว อัลกอริทึมนี้จะจับหน้าต่างเลื่อนขนาดคงที่ของตัวอย่างสัญญาณดิบต่อเนื่องและคำนวณค่าเฉลี่ยเพื่อแทนที่ค่าที่อ่านได้เดี่ยวแบบผันผวนแต่ละค่า ช่วยระงับสัญญาณรบกวนทางไฟฟ้าและสิ่งแวดล้อมที่เกิดขึ้นชั่วขณะแบบสุ่มซึ่งก่อให้เกิดสัญญาณทริกเกอร์ผิดพลาดบนเซ็นเซอร์ตรวจจับคนที่ไม่ผ่านการประมวลผล สำหรับเซ็นเซอร์ตรวจจับคนแบบ PIR ความยาวหน้าต่างทั่วไปอยู่ในช่วง 4 ถึง 8 ตัวอย่างแรงดันอินฟราเรดแบบแอนะล็อก เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกใช้ตัวอย่างระยะทางเสียงสะท้อน 6–10 ตัวอย่างต่อหน้าต่าง ส่วนเซ็นเซอร์ตรวจจับคนแบบ mmWave ใช้ตัวอย่างเฟสดอปเปลอร์ต่อเนื่อง 12–16 ตัวอย่างเพื่อปรับคลื่นสัญญาณ RF ให้เรียบ ความยาวหน้าต่างสามารถปรับได้ผ่านการแคลิเบรตเฟิร์มแวร์บนเซ็นเซอร์ตรวจจับคนยุคใหม่: หน้าต่างที่สั้นลงให้เวลาตอบสนองการตรวจจับที่ถูกต้องรวดเร็วขึ้นโดยแลกกับสัญญาณรบกวนตกค้างเล็กน้อย ขณะที่หน้าต่างที่ยาวขึ้นเพิ่มการระงับสัญญาณรบกวนได้สูงสุดโดยมีความหน่วงเพิ่มขึ้นเพียงเล็กน้อยต่อการรับรู้การมีคนอยู่ การวิเคราะห์สัญญาณในห้องแล็บตามมาตรฐานแสดงให้เห็นว่าตัวกรองค่าเฉลี่ยเคลื่อนที่ขนาด 6 ตัวอย่างช่วยลดแอมพลิจูดสูงสุดของสัญญาณรบกวนแบบสุ่มบนเซ็นเซอร์ตรวจจับคนทุกประเภทลง 68–74% ก่อนที่ตรรกะป้องกันสัญญาณรบกวนเพิ่มเติมใด ๆ จะเริ่มทำงาน อัลกอริทึมค่าเฉลี่ยเคลื่อนที่ต้องการทรัพยากรการคำนวณของ MCU น้อยมาก จึงเหมาะกับเซ็นเซอร์ตรวจจับคนแบบใช้แบตเตอรี่พลังงานต่ำที่มีงบประมาณการประมวลผลจำกัด
อัลกอริทึมชดเชยการเลื่อนค่าพื้นฐานแบบคงที่
ฮาร์ดแวร์ตรวจจับทั้งหมดภายในเซ็นเซอร์ตรวจจับคนจะประสบกับการเลื่อนค่าพื้นฐานของสัญญาณอย่างช้าและค่อยเป็นค่อยไปตลอดหลายชั่วโมงและหลายวัน เนื่องจากการเปลี่ยนแปลงของอุณหภูมิโดยรอบ ความชราของชิ้นส่วน และการปนเปื้อนที่พื้นผิวเล็กน้อย (ฝุ่นบนเลนส์เฟรเนลของ PIR ฝุ่นบนทรานสดิวเซอร์อัลตราโซนิก) ค่าเกณฑ์สัญญาณแบบคงที่ที่ถูกเขียนลงอย่างถาวรในเซ็นเซอร์ตรวจจับคนรุ่นเก่าจะคลาดเคลื่อนเมื่อค่าพื้นฐานเลื่อนไป ส่งผลให้เกิดการทำงานผิดพลาดสองรูปแบบ: ความไวเกินไปที่ก่อให้เกิดการทริกเกอร์ผิดพลาดอย่างต่อเนื่อง หรือฮาร์ดแวร์ที่ความไวลดลงจนไม่สามารถจับสัญญาณการมีคนอยู่ที่แท้จริงได้ เซ็นเซอร์ตรวจจับคนยุคใหม่จึงผนวกอัลกอริทึมชดเชยการเลื่อนค่าพื้นฐานแบบต่อเนื่องที่ติดตามค่าสัญญาณเฉลี่ยระยะยาวระหว่างช่วงที่ห้องว่างซึ่งได้รับการยืนยันแล้ว และปรับค่าเกณฑ์ออฟเซตการทริกเกอร์ภายในแบบไดนามิกตามเวลาจริง อัลกอริทึมนี้จะรักษาบัฟเฟอร์สัญญาณสถานะว่างแยกต่างหากซึ่งอัปเดตเฉพาะเมื่อเซ็นเซอร์ตรวจจับคนส่งออกแฟล็กสถานะว่างเป็นระยะเวลาต่อเนื่องตามที่กำหนด (โดยทั่วไป 30–120 วินาที) เมื่อการเบี่ยงเบนของสัญญาณพื้นฐานเกินช่วงความคลาดเคลื่อนที่แคลิเบรตไว้ อัลกอริทึมจะเลื่อนค่าเกณฑ์การตรวจจับภายในให้สอดคล้องกับสภาพแวดล้อมที่เปลี่ยนแปลงโดยไม่ต้องให้ผู้ใช้แคลิเบรตใหม่ด้วยตนเอง การทดสอบความทนทานระยะยาวของเซ็นเซอร์ตรวจจับคนแบบ PIR ที่ใช้งานต่อเนื่อง 12 เดือนพร้อมอัลกอริทึมชดเชยการเลื่อนค่าพื้นฐาน พบว่าความผันผวนของการทริกเกอร์ผิดพลาดตามฤดูกาลลดลง 61% เมื่อเทียบกับฮาร์ดแวร์ชุดเดียวกันที่ใช้ค่าเกณฑ์คงที่ อัลกอริทึมค่าพื้นฐานแบบปรับตัวนี้ช่วยขจัดความจำเป็นในการเข้าไปแคลิเบรตใหม่อย่างสม่ำเสมอสำหรับเซ็นเซอร์ตรวจจับคนเชิงพาณิชย์จำนวนมาก จึงช่วยลดต้นทุนแรงงานบำรุงรักษาสถานที่ได้อย่างมีนัยสำคัญ
ตัวกรองการกั้นค่าเกณฑ์แอมพลิจูด
หลังจากการปรับสัญญาณให้เรียบด้วยค่าเฉลี่ยเคลื่อนที่และการแก้ค่าพื้นฐานแล้ว เซ็นเซอร์ตรวจจับคนยุคใหม่ทั้งหมดจะประมวลผลอัลกอริทึมกั้นค่าเกณฑ์แอมพลิจูดเพื่อทิ้งการเปลี่ยนแปลงของสัญญาณที่อ่อนแอเกินกว่าจะสอดคล้องกับการเคลื่อนไหวของร่างกายมนุษย์เต็มตัวหรือกิจกรรมทางสรีรวิทยา ฮาร์ดแวร์แต่ละรูปแบบของเซ็นเซอร์ตรวจจับคนจะใช้ค่าแอมพลิจูดสัญญาณที่ถูกต้องขั้นต่ำซึ่งปรับเทียบที่ระดับฮาร์ดแวร์จากการสแกนผู้ทดสอบมนุษย์นับพันคน: เซ็นเซอร์ตรวจจับคนแบบ PIR จะกั้นความเข้มของความร้อนอินฟราเรดขนาดเล็กที่ตรงกับสัญญาณความร้อนของสัตว์ เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกจะกรองการเปลี่ยนระยะทางเสียงสะท้อนเพียงเล็กน้อยจากการเคลื่อนไหวของผ้า และเซ็นเซอร์ตรวจจับคนแบบ mmWave จะปฏิเสธการเลื่อนความถี่ดอปเปลอร์แอมพลิจูดต่ำที่เกี่ยวข้องกับการสั่นสะเทือนเชิงกลเล็กน้อย ตัวอย่างสัญญาณที่ปรับเรียบแล้วใด ๆ ที่ต่ำกว่าค่าเกณฑ์แอมพลิจูดขั้นต่ำที่ปรับเทียนไว้จะถูกอัลกอริทึมสแตกทิ้งทันทีและไม่ถูกส่งต่อไปยังตรรกะการจำแนกระดับสูง การกั้นด้วยแอมพลิจูดทำหน้าที่เป็นตัวกรองสัญญาณรบกวนขั้นแรกแบบคร่าว ๆ ที่ขจัดสัญญาณรบกวนขนาดเล็กส่วนใหญ่ก่อนที่การดึงฟีเจอร์ซึ่งใช้ทรัพยากรสูงจะเริ่มทำงานบน MCU ฝังตัวของเซ็นเซอร์ตรวจจับคน การทดสอบแบบแยกกลุ่มในห้องแล็บยืนยันว่าการกรองด้วยค่าเกณฑ์แอมพลิจูดเพียงอย่างเดียวสามารถขจัดตัวเลือกการทริกเกอร์ผิดพลาดจากสัญญาณรบกวนขนาดเล็กได้ประมาณ 50% จากกระแสสัญญาณดิบในเซ็นเซอร์ตรวจจับคนทุกตระกูล
ขั้นตอนที่ 2: อัลกอริทึมตรวจสอบตามลำดับเวลาในมิติเวลาสำหรับเซ็นเซอร์ตรวจจับคน
หลังจากการปรับแต่งด้วยตัวกรองล่วงหน้าทำให้รูปคลื่นดิบของเซ็นเซอร์สะอาดแล้ว เซ็นเซอร์ตรวจจับคนยุคใหม่จะปรับใช้อัลกอริทึมตรวจสอบตามลำดับเวลาในมิติเวลาหลายตัวเพื่อวิเคราะห์ความต่อเนื่องของสัญญาณและระยะเวลาของการเคลื่อนไหว เพื่อแยกสัญญาณรบกวนชั่ววูบออกจากรูปแบบการเคลื่อนไหวของการมีคนอยู่ที่ต่อเนื่อง ต่างจากตัวกรองแอมพลิจูดแบบคงที่ที่ทำงานกับภาพสแนปชอตสัญญาณรายจุด อัลกอริทึมตามลำดับเวลาจะประเมินพฤติกรรมสัญญาณควบคู่กันในหน้าต่างเวลาหลายวินาที โดยใช้ความแตกต่างทางฟิสิกส์พื้นฐานระหว่างกิจกรรมของมนุษย์ (การเคลื่อนไหวต่อเนื่องหลายเฟรม) กับสัญญาณรบกวน (สัญญาณกระแทกชั่วขณะที่แยกขาด) โมดูลตรรกะตามลำดับเวลาเป็นขั้นตอนการประมวลผลรองหลักสำหรับเซ็นเซอร์ตรวจจับคนเชิงพาณิชย์ทุกประเภท และให้การลดอัตราการทริกเกอร์ผิดพลาดมากที่สุดเป็นอันดับหนึ่งในแพลตฟอร์มฮาร์ดแวร์เซ็นเซอร์ตรวจจับคนทุกชนิดที่ผ่านการทดสอบ
อัลกอริทึมตรวจสอบหน้าต่างการมีคนอยู่ต่อเนื่อง
อัลกอริทึมตามลำดับเวลาพื้นฐานที่ฝังอยู่ในเซ็นเซอร์ตรวจจับคนยุคใหม่ทั้งหมดคือการตรวจสอบหน้าต่างต่อเนื่อง ซึ่งกำหนดให้ต้องมีเฟรมสัญญาณที่ถูกต้องตามจำนวนที่กำหนดได้ติดต่อกันภายในหน้าต่างเวลาแบบเลื่อนได้ ก่อนที่เซ็นเซอร์จะส่งออกแฟล็กสถานะมีคนอยู่อย่างยืนยัน เซ็นเซอร์ตรวจจับคนพื้นฐานรุ่นเก่าจะแจ้งเตือนการมีคนอยู่ทันทีที่มีตัวอย่างสัญญาณที่ตรงกันเพียงค่าเดียว ทำให้สัญญาณรบกวนชั่วขณะสามารถเปิดระบบแสงสว่างหรือ HVAC ที่เชื่อมต่ออยู่ได้ทันที อัลกอริทึมหน้าต่างตามลำดับเวลายุคใหม่บังคับใช้กฎความต่อเนื่องหลายเฟรม: การตั้งค่าทั่วไปกำหนดให้มีการอ่านสัญญาณที่ถูกต้องตามลำดับ 3–7 ค่าภายในหน้าต่างเลื่อน 1–3 วินาที ก่อนบันทึกการมีคนอยู่สำหรับเซ็นเซอร์ตรวจจับคนแบบ PIR และอัลตราโซนิก ขณะที่เซ็นเซอร์ตรวจจับคนแบบ mmWave ความแม่นยำสูงใช้หน้าต่าง 5–10 เฟรมที่ยาวขึ้น (ระยะเวลา 2–4 วินาที) เพื่อการปฏิเสธสัญญาณรบกวนที่เข้มงวดยิ่งขึ้นโดยไม่ลดความเร็วในการตรวจจับเป้าหมายมนุษย์ที่กำลังเดิน พารามิเตอร์ความยาวหน้าต่างสามารถปรับได้อย่างเต็มที่ผ่านการตั้งค่าเฟิร์มแวร์บนเซ็นเซอร์ตรวจจับคนระดับอุตสาหกรรม ช่วยให้อินทิเกรเตอร์สร้างสมดุลระหว่างความเร็วในการตอบสนองกับการระงับการทริกเกอร์ผิดพลาดตามความหนาแน่นของสัญญาณรบกวนในแต่ละสถานที่ ในสภาพแวดล้อมการทดสอบห้องนั่งเล่นที่บ้านซึ่งมีสัตว์เลี้ยงและม่านที่พลิ้วไหว อัลกอริทึมหน้าต่างตามลำดับเวลาช่วยลดจำนวนการทริกเกอร์ผิดพลาดของเซ็นเซอร์ตรวจจับคนแบบ PIR ลง 79% เมื่อเทียบกับตรรกะการทริกเกอร์ตัวอย่างเดียวจากฮาร์ดแวร์รุ่นก่อนหน้า
ตรรกะการจับเวลา Idle Hold และ Debounce
เป็นส่วนเสริมของการตรวจสอบหน้าต่างต่อเนื่อง อัลกอริทึม idle hold debounce จะจัดการการเปลี่ยนสถานะย้อนกลับ (จากมีคนอยู่กลับเป็นว่าง) บนเซ็นเซอร์ตรวจจับคนอัจฉริยะ ช่วยขจัดสัญญาณกระพริบเปิด/ปิดอย่างรวดเร็วที่เกิดจากช่องว่างของสัญญาณรบกวนชั่วขณะระหว่างที่มีคนอยู่ หากไม่มีตรรกะเวลาถือสถานะ การหยุดชะงักเล็กน้อยในการเคลื่อนไหวเล็ก ๆ ของมนุษย์ (หยุดพิมพ์ หยุดกลางก้าว) ร่วมกับสัญญาณรบกวนขนาดเล็กจะสร้างผลลัพธ์สถานะมีคนอยู่/ว่างที่สลับกันอย่างรวดเร็ว ทำให้โหลดสมาร์ทที่เชื่อมต่ออยู่เปิดและปิดอย่างผิดจังหวะ เซ็นเซอร์ตรวจจับคนยุคใหม่ทั้งหมดใช้ตัวจับเวลา idle hold ที่ปรับค่าได้ ซึ่งจะรักษาแฟล็กสถานะมีคนอยู่ไว้เป็นระยะเวลาที่กำหนดหลังจากตรวจพบเฟรมสัญญาณมนุษย์ที่ถูกต้องครั้งสุดท้าย และจะเปลี่ยนเป็นสถานะว่างเมื่อหน้าต่างถือสถานะครบเต็มระยะเวลาโดยไม่มีตัวอย่างการเคลื่อนไหวของมนุษย์ที่ตรงกันเลย ช่วงเวลาถือสถานะมาตรฐานสำหรับเซ็นเซอร์ตรวจจับคนในที่อยู่อาศัยอยู่ระหว่าง 60–300 วินาที ขณะที่เซ็นเซอร์ตรวจจับคนในอาคารเชิงพาณิชย์ใช้หน้าต่างถือสถานะแบบยาว 5–10 นาที เพื่อให้สอดคล้องกับข้อกำหนดเวลา HVAC ของมาตรฐานพลังงาน ตรรกะการจับเวลา debounce ยังระงับสัญญาณรบกวนชั่วขณะที่ทำให้ความต่อเนื่องของสัญญาณมนุษย์สะดุดชั่วครู่ภายในหน้าต่างถือสถานะ ป้องกันการสลับรีเลย์กระพริบสำหรับวงจรแสงสว่างที่เชื่อมต่อกับเซ็นเซอร์ตรวจจับคน
อัลกอริทึมจำแนกรูปแบบความเป็นระยะของการเคลื่อนไหว
อัลกอริทึมวิเคราะห์ความเป็นระยะใช้เฉพาะกับเซ็นเซอร์ตรวจจับคนแบบเรดาร์ mmWave ที่มีความสามารถในการจับสัญญาณดอปเปลอร์ โดยจะแยกการสั่นสะเทือนของสัญญาณรบกวนเชิงกลแบบวนซ้ำ (พัดลม ท่อ) ออกจากรูปแบบการเคลื่อนไหวทางสรีรวิทยาของมนุษย์ที่ไม่เป็นระเบียบ อัลกอริทึมนี้ประมวลผลการแปลงฟูริเยร์แบบเร็ว (FFT) บนหน้าต่างสัญญาณตามลำดับเวลาแบบเลื่อนได้ เพื่อดึงองค์ประกอบความถี่ของสัญญาณที่โดดเด่น วัตถุรบกวน เช่น ใบพัดพัดลมที่หมุนจะสร้างความถี่สูงสุดแบบระยะที่แคบและคงที่ ขณะที่การหายใจของมนุษย์ การขยับลำตัว และการเคลื่อนไหวของแขนขาจะสร้างสเปกตรัมความถี่กว้างและแปรผันที่มีความยาวรอบไม่สม่ำเสมอ อัลกอริทึมจำแนกความเป็นระยะจะติดแท็กสัญญาณใด ๆ ที่ถูกครอบงำด้วยการสั่นสะเทือนความถี่เดี่ยวคงที่ว่าเป็นสัญญาณรบกวนที่ไม่ใช่มนุษย์ และทิ้งเฟรมสัญญาณเหล่านั้นทั้งหมดออกจากกระบวนการตัดสินใจการมีคนอยู่ของเซ็นเซอร์ตรวจจับคนแบบ mmWave การทดสอบเปรียบเทียบเซ็นเซอร์ตรวจจับคนแบบ mmWave ชุดเดียวกันที่มีและไม่มีตรรกะความเป็นระยะ FFT แสดงให้เห็นการลดลง 87% ของการทริกเกอร์ผิดพลาดที่เกิดจากพัดลมในห้องทดสอบสำนักงานที่มีฮาร์ดแวร์ระบายอากาศติดเพดานทำงานต่อเนื่อง อัลกอริทึมวิเคราะห์ความถี่ตามลำดับเวลานี้เป็นจุดแข็งที่แตกต่างหลักระหว่างเซ็นเซอร์ตรวจจับคนแบบ mmWave ระดับกลางและระดับพรีเมียมในตลาดเซ็นเซอร์เชิงพาณิชย์
ขั้นตอนที่ 3: อัลกอริทึมการจำแนกประเภทด้วย ML เชิงพื้นที่และคุณลักษณะ สำหรับเซ็นเซอร์ตรวจจับคนระดับไฮเอนด์
เซ็นเซอร์ตรวจจับคนอัจฉริยะระดับกลางถึงพรีเมียม (mmWave 60GHz แบบ multi-MIMO และหน่วย PIR แบบฟิวชันหลายเซ็นเซอร์ขั้นสูง) ผสานไปป์ไลน์การจำแนกประเภทด้วยแมชชีนเลิร์นนิงแบบฝังตัวน้ำหนักเบา เป็นชั้นการประมวลผลกันการทริกเกอร์ลวงชั้นที่สามที่ทรงพลังที่สุด อัลกอริทึมเหล่านี้จะดึงเวกเตอร์คุณลักษณะหลายมิติจากข้อมูลเซ็นเซอร์ที่ผ่านการกรองล่วงหน้าและตรวจสอบช่วงเวลาแล้ว แล้วเปรียบเทียบโปรไฟล์สัญญาณแบบเรียลไทม์กับชุดข้อมูลมนุษย์/สิ่งรบกวนที่ผ่านการฝึกฝนล่วงหน้าซึ่งจัดเก็บอยู่ในหน่วยความจำแฟลชภายในของเซ็นเซอร์ตรวจจับคน ต่างจากตรรกะแบบค่าเกณฑ์คงที่และตรรกะตามช่วงเวลาที่พึ่งพากฎแบบเขียนตายตัว อัลกอริทึมจำแนกประเภทด้วย ML สามารถปรับตัวกับความแปรผันอย่างละเอียดของสิ่งรบกวนในสภาพแวดล้อมที่ตัวกรองแบบคงที่จัดการไม่ได้ จึงให้อัตราการกดการทริกเกอร์ลวงที่เป็นผู้นำในอุตสาหกรรม สำหรับพื้นที่ที่มีสิ่งรบกวนผสมซับซ้อน เช่น สำนักงานแบบเปิด บ้านที่เลี้ยงสัตว์หลายตัว และวอร์ดผู้ป่วย หัวข้อนี้จะอธิบายลงรายละเอียดเกี่ยวกับเวิร์กโฟลว์การดึงคุณลักษณะ การออกแบบชุดข้อมูลฝึกฝน และการใช้งานการอนุมานแบบฝังตัวที่ใช้ในเซ็นเซอร์ตรวจจับคนยุคใหม่
ไปป์ไลน์การดึงเวกเตอร์คุณลักษณะของมนุษย์
เซ็นเซอร์ตรวจจับคนแบบฝังระบบ ML จะดึงชุดคุณลักษณะสัญญาณที่ใช้แยกแยะจากสตรีมข้อมูลขาเข้าที่ทำความสะอาดแล้วเป็นชุดคงที่ เพื่อสร้างเวกเตอร์การจำแนกประเภทที่เป็นเอกลักษณ์เฉพาะของผู้อยู่อาศัยที่เป็นมนุษย์ สำหรับเซ็นเซอร์ตรวจจับคนแบบเรดาร์ mmWave คุณลักษณะหลักที่ดึงออกมาได้แก่ ขนาดการเลื่อนความถี่ดอปเพลอร์เฉลี่ย การกระจายความถี่ของสัญญาณ ขนาดกลุ่มพอยต์คลาวด์เชิงพื้นที่ ระยะห่างของเป้าหมาย และความเป็นระยะของรอบการหายใจ สำหรับเซ็นเซอร์ตรวจจับคน PIR แบบเซ็นเซอร์คู่ที่ได้รับการปรับปรุง เวกเตอร์คุณลักษณะจะประกอบด้วยช่วงแอมพลิจูดของเกรเดียนต์ IR ระยะการเคลื่อนที่ข้ามโซนเลนส์ และระยะเวลาของเหตุการณ์สัญญาณ เซ็นเซอร์ตรวจจับคนแบบอัลตราโซนิกที่รองรับ ML จะดึงค่าความแปรปรวนของเสียงสะท้อน การประมาณขนาดเป้าหมาย และตัวชี้วัดความต่อเนื่องของการเคลื่อนไหว เวกเตอร์คุณลักษณะทุกตัวที่เซ็นเซอร์ตรวจจับคนจับได้จะถูกทำให้เป็นมาตรฐานอยู่ในช่วงตัวเลขคงที่ ก่อนป้อนเข้าสู่โมเดลการจำแนกประเภทน้ำหนักเบา (SVM, tiny CNN, logistic regression) ที่ปรับให้เหมาะกับขีดจำกัดการประมวลผลของ MCU พลังงานต่ำ การทำให้เป็นมาตรฐานของคุณลักษณะช่วยขจัดอคติเชิงสภาพแวดล้อม เช่น ระยะห่างในห้องและการเปลี่ยนแปลงของอุณหภูมิ ซึ่งมิฉะนั้นจะบิดเบือนความแม่นยำในการจำแนกประเภทของเซ็นเซอร์ตรวจจับคน
โมเดลการจำแนกประเภทแบบฝังตัวที่ผ่านการฝึกฝนล่วงหน้า
เซ็นเซอร์ตรวจจับคนที่ขับเคลื่อนด้วย ML รุ่นการค้าทั้งหมดมาพร้อมน้ำหนักโมเดลที่ผ่านการฝึกฝนล่วงหน้าซึ่งจัดเก็บในแฟลชสตอเรจภายในเครื่อง โดยฝึกฝนจากชุดข้อมูลขนาดมหึมาที่มีตัวอย่างสัญญาณสิ่งรบกวนและมนุษย์หลายล้านตัวอย่างที่บันทึกจากห้องจริงหลายพันห้อง ชุดข้อมูลฝึกฝนสำหรับโมเดลการจำแนกประเภทของเซ็นเซอร์ตรวจจับคน ประกอบด้วยการบันทึกสัญญาณจากแมว สุนัข พัดลมติดเพดาน น้ำไหล ใบไม้ที่ถูกลมพัดไหว แสงแดดที่เลื่อนไหล ลมฟลายของ HVAC และเฟอร์นิเจอร์เปล่า เพื่อสร้างเขตแดนคลาสสิ่งรบกวนที่ไม่ใช่มนุษย์อย่างแข็งแกร่ง การฝึกฝนโมเดลให้ความสำคัญกับประสิทธิภาพบนอุปกรณ์เอจเป็นอันดับแรก: เครือข่ายประสาทเทียมขนาดเล็กแบบควอนไทซ์ 8 บิต หรือสถาปัตยกรรม SVM แบบเชิงเส้น ถูกเลือกใช้แทนโมเดลทรานส์ฟอร์เมอร์ขนาดใหญ่ เพื่อให้พอดีกับ RAM และหน่วยความจำแฟลชที่จำกัดบนไมโครคอนโทรลเลอร์ของเซ็นเซอร์ตรวจจับคนราคาประหยัด เวลาแฝงในการอนุมานบนเซ็นเซอร์ตรวจจับคนแบบ mmWave โดยทั่วไปอยู่ต่ำกว่า 12ms ต่อหน้าต่างสัญญาณ จึงมั่นใจได้ว่าจะได้ผลลัพธ์การมีผู้อยู่แบบเรียลไทม์โดยไม่มีความล่าช้าในการตรวจจับที่รับรู้ได้ การตรวจสอบจากห้องแล็บภายนอกแสดงให้เห็นว่า เซ็นเซอร์ตรวจจับคนแบบ mmWave ที่ติดตั้ง ML ให้อัตราผลบวกลวงต่ำเพียง 0.3% ขณะที่เซ็นเซอร์ตรวจจับคนแบบ mmWave ที่ไม่มี ML ในระดับใกล้เคียงกันมีอัตราการทริกเกอร์ลวงถึง 8.1% ภายใต้เงื่อนไขการทดสอบสิ่งรบกวนหนักแบบเดียวกัน ช่องว่างด้านประสิทธิภาพนี้แสดงให้เห็นอย่างชัดเจนถึงผลกระทบเชิงเปลี่ยนผ่านของอัลกอริทึมการจำแนกประเภทแบบฝังตัวที่มีต่อเซ็นเซอร์ตรวจจับคนยุคใหม่
การปรับจูนโมเดลแบบปรับตัวผ่าน OTA สำหรับเซ็นเซอร์ตรวจจับคน
ข้อได้เปรียบเฉพาะตัวของเซ็นเซอร์ตรวจจับคนอัจฉริยะที่ขับเคลื่อนด้วยอัลกอริทึมเมื่อเทียบกับฮาร์ดแวร์ตรรกะคงที่รุ่นเก่า คือการรองรับการอัปเดตเฟิร์มแวร์ผ่านอากาศ (OTA) เพื่อปรับปรุงโมเดลการจำแนกประเภท ผู้ผลิตสามารถปล่อยน้ำหนักชุดข้อมูลสิ่งรบกวนเวอร์ชันอัปเดตไปยังกลุ่มเซ็นเซอร์ตรวจจับคนที่ติดตั้งใช้งานแล้วหลังการติดตั้ง เพื่อรับมือกับโปรไฟล์สัญญาณรบกวนที่ไม่เคยพบมาก่อน โดยไม่ต้องเปลี่ยนฮาร์ดแวร์ ตัวอย่างเช่น ตัวอย่างสัญญาณการเคลื่อนไหวของใบไม้ชุดใหม่ที่บันทึกจากเขตภูมิอากาศต่าง ๆ สามารถรวมเข้ากับไฟล์โมเดลฉบับแก้ไข แล้วส่งผ่านไร้สายไปยังเซ็นเซอร์ตรวจจับคนที่เชื่อมต่ออยู่ทั้งหมดในเซกเมนต์ตลาดนั้น ช่วยลดการทริกเกอร์ลวงจากสิ่งรบกวนนอกหน้าต่างอย่างถาวร ผู้ดูแลอาคารที่บริหารเซ็นเซอร์ตรวจจับคนรุ่นใช้งานเชิงพาณิชย์หลายร้อยตัวในหลายพื้นที่ของแคมปัส สามารถกำหนดเวลาอัปเดตโมเดลจำนวนมากให้สอดคล้องกับการเปลี่ยนแปลงของสภาพแวดล้อมตามฤดูกาล (การเติบโตของใบไม้ในฤดูร้อน การเปลี่ยนแปลงลมฟลายความร้อนในฤดูหนาว) รักษาประสิทธิภาพการกันการทริกเกอร์ลวงสูงสุดตลอดทั้งปีโดยไม่ต้องลงพื้นที่ เซ็นเซอร์ตรวจจับคนรุ่นเก่าที่ใช้ค่าเกณฑ์คงที่ไม่มีความสามารถใด ๆ ในการรับการปรับปรุงอัลกอริทึมหรือโมเดลหลังการผลิต ทำให้ผู้ใช้ติดอยู่กับอัตราความผิดพลาดคงที่ตลอดอายุการใช้งานของฮาร์ดแวร์
ขั้นตอนที่ 4: อัลกอริทึมฟิวชันหลายเซ็นเซอร์ สำหรับเซ็นเซอร์ตรวจจับคนแบบไฮบริด
เซ็นเซอร์ตรวจจับคนยุคใหม่ระดับสูงจำนวนมากใช้ฮาร์ดแวร์ตรวจจับแบบคู่หรือสามชุดที่ติดตั้งร่วมกัน (PIR + mmWave, อัลตราโซนิก + PIR, mmWave + เซ็นเซอร์วัดแสงโดยรอบ) คู่กับอัลกอริทึมฟิวชันหลายเซ็นเซอร์เฉพาะทางที่ตรวจสอบสัญญาณการมีผู้อยู่ข้ามกันจากโหมดการรับรู้อิสระหลายโหมด ตรรกะฟิวชันทำหน้าที่เป็นชั้นการตัดสินใจสุดท้ายที่เป็นทางการสำหรับเซ็นเซอร์ตรวจจับคนแบบไฮบริด โดยจะยืนยันการมีมนุษย์อยู่ก็ต่อเมื่อลายเซ็นสัญญาณที่ถูกต้องตรงกันปรากฏขึ้นพร้อมกันในสตรีมเซ็นเซอร์อย่างน้อยสองสตรีมที่แยกจากกัน เนื่องจากสัญญาณรบกวนมักไม่ค่อยทำให้เกิดสัญญาณลวงที่เหมือนกันบนฮาร์ดแวร์ตรวจจับที่แตกต่างชนิดกัน การตรวจสอบข้ามเซ็นเซอร์จึงขจัดตัวเลือกการทริกเกอร์ลวงที่หลงเหลืออยู่เกือบทั้งหมดที่หลุดผ่านชุดอัลกอริทึมของเซ็นเซอร์เดี่ยวมาได้ บทนี้ครอบคลุมสถาปัตยกรรมฟิวชันหลักสามแบบที่ผสานอยู่ในเซ็นเซอร์ตรวจจับคนแบบไฮบริดเชิงพาณิชย์ พร้อมวัดประสิทธิภาพการปฏิเสธสิ่งรบกวนในสภาพแวดล้อมแล็บที่มีสัญญาณรบกวนผสม
ฟิวชันตรรกะ AND สำหรับเซ็นเซอร์ตรวจจับคนแบบสองโหมด
อัลกอริทึมฟิวชันที่ใช้งานแพร่หลายที่สุดสำหรับเซ็นเซอร์ตรวจจับคนแบบไฮบริดในบ้าน คือการตรวจสอบตรรกะ AND: เซ็นเซอร์ตรวจจับคนจะส่งออกสถานะมีผู้อยู่ก็ต่อเมื่อฮาร์ดแวร์เซ็นเซอร์หลักและเซ็นเซอร์รองทั้งสองบันทึกสัญญาณคุณลักษณะมนุษย์ที่ถูกต้องตรงกันภายในหน้าต่างเวลาเดียวกัน การผสมผสานแบบไฮบริดที่ใช้ฟิวชัน AND ทั่วไป ได้แก่ PIR จับคู่กับเรดาร์ mmWave ระยะสั้น เซ็นเซอร์ PIR สร้างการทริกเกอร์ลวงจากสัตว์เลี้ยงได้ง่าย ขณะที่ฮาร์ดแวร์ mmWave บางครั้งก็บันทึกสิ่งรบกวนจากการสั่นสะเทือน การกำหนดให้สตรีมเซ็นเซอร์ทั้งสองต้องยืนยันการเคลื่อนไหวของมนุษย์จึงขจัดการซ้อนทับของสัญญาณรบกวนที่หลอกเซ็นเซอร์ตรวจจับคนเดี่ยวได้ การทดสอบเปรียบเทียบระหว่างเซ็นเซอร์ตรวจจับคน PIR เดี่ยวกับเซ็นเซอร์ตรวจจับคนแบบฟิวชัน PIR+mmWave ในบ้านที่เลี้ยงสัตว์หลายตัว พบการลดลงของเหตุการณ์การทำงานลวงรายสัปดาห์ถึง 89% ซึ่งเป็นการเพิ่มประสิทธิภาพอย่างมหาศาลที่มาจากอัลกอริทึมฟิวชัน AND ข้ามเซ็นเซอร์ล้วน ๆ ฟิวชันตรรกะ AND แลกความเร็วในการตอบสนองการตรวจจับเพียงเล็กน้อยเพื่อการกดสิ่งรบกวนอย่างสุดขีด ทำให้เป็นโหมดฟิวชันที่ได้รับความนิยมสำหรับการติดตั้งในบ้านที่มีสัญญาณรบกวนหนาแน่น
ฟิวชันแบบโหวตถ่วงน้ำหนักสำหรับเซ็นเซอร์ตรวจจับคนเชิงพาณิชย์แบบหลายเซ็นเซอร์
เซ็นเซอร์ตรวจจับคนแบบไฮบริดเชิงพาณิชย์ระดับองค์กรใช้อัลกอริทึมฟิวชันแบบโหวตถ่วงน้ำหนักแทนตรรกะ AND แบบเข้มงวด เพื่อสร้างสมดุลระหว่างประสิทธิภาพการต้านสิ่งรบกวนและการตอบสนองการตรวจจับมนุษย์ที่ถูกต้องอย่างรวดเร็ว โหมดเซ็นเซอร์แต่ละโหมดที่ติดตั้งร่วมกันบนเซ็นเซอร์ตรวจจับคนจะได้รับมอบหมายค่าน้ำหนักความเชื่อมั่นที่ปรับได้ตามสภาพการทำงานของสภาพแวดล้อม: เรดาร์ mmWave ได้รับน้ำหนักสูงสุดสำหรับการตรวจจับการมีผู้อยู่แบบนิ่ง PIR ได้รับน้ำหนักสูงขึ้นสำหรับการเดินที่เร็ว และเซ็นเซอร์วัดแสงโดยรอบเพิ่มการตรวจสอบเชิงบริบทน้ำหนักต่ำเพื่อคัดออกสิ่งรบกวนจากแสงแดด อัลกอริทึมฟิวชันจะคำนวณคะแนนความเชื่อมั่นรวมจากเวกเตอร์คุณลักษณะของเซ็นเซอร์ที่ทำงานอยู่ทั้งหมด เฉพาะคะแนนที่เกินค่าเกณฑ์ที่กำหนดไว้ล่วงหน้าเท่านั้นที่จะทริกเกอร์ผลลัพธ์สถานะมีผู้อยู่จากเซ็นเซอร์ตรวจจับคน การโหวตถ่วงน้ำหนักให้การตรวจจับมนุษย์ที่เร็วกว่าฟิวชัน AND แบบเข้มงวด ขณะเดียวกันยังคงการกรองสิ่งรบกวนที่เหนือกว่าเมื่อเทียบกับเซ็นเซอร์ตรวจจับคนแบบโหมดเดียว เหมาะอย่างยิ่งสำหรับพื้นที่สำนักงานที่มีการใช้งานหนาแน่น ซึ่งต้องการการรับรู้การมีผู้อยู่อย่างรวดเร็วพร้อมการทริกเกอร์ลวงน้อยที่สุด ข้อมูลการตรวจสอบอาคารจากอาคารสำนักงานที่ติดตั้งเซ็นเซอร์ตรวจจับคนแบบฟิวชันถ่วงน้ำหนักแสดงให้เห็นการลดความสูญเปล่าเวลาทำงานของ HVAC รวม 14% เมื่อเทียบกับเซ็นเซอร์ตรวจจับคน PIR เดี่ยว
ฟิวชันเซ็นเซอร์เสริมเชิงบริบท
เซ็นเซอร์ตรวจจับคนเชิงพาณิชย์และทางการแพทย์ระดับสูงผสานเซ็นเซอร์สภาพแวดล้อมเสริม (อุณหภูมิ ความชื้น ระดับแสง) ที่ข้อมูลจะถูกป้อนเข้าสู่อัลกอริทึมฟิวชันเชิงบริบท เพื่อคัดออกสถานการณ์สิ่งรบกวนตามสภาพห้องแบบเรียลไทม์ ตัวอย่างเช่น การอ่านค่าแสงโดยรอบที่สูงร่วมกับเกรเดียนต์ IR ที่เลื่อนไหลบนฮาร์ดแวร์ PIR จะส่งสัญญาณสิ่งรบกวนจากแสงแดดให้ตรรกะฟิวชันทราบ ทำให้เซ็นเซอร์ตรวจจับคนลดน้ำหนักความเชื่อมั่นของสัญญาณ PIR ลงชั่วคราวโดยอัตโนมัติระหว่างช่วงกลางวันที่แสงจ้า ค่าความชื้นที่สูงจะทริกเกอร์การเลื่อนการปรับเทียบสำหรับการประมวลผลเสียงสะท้อนอัลตราโซนิกบนเซ็นเซอร์ตรวจจับคนแบบฟิวชัน เนื่องจากอากาศที่หนาแน่นบิดเบือนลักษณะการแพร่กระจายของคลื่นเสียง ฟิวชันเซ็นเซอร์เสริมเชิงบริบทจึงเพิ่มการรับรู้สภาพแวดล้อมที่เซ็นเซอร์ตรวจจับคนแบบตรวจจับความเคลื่อนไหวเดี่ยวไม่มี ช่วยกระชับช่องว่างการทริกเกอร์ลวงที่หลงเหลืออยู่ให้แคบลงอีกในพื้นที่ในอาคารที่เปลี่ยนแปลงแบบไดนามิก
อัลกอริทึมการปรับเทียบแบบปรับตัวภาคสนาม สำหรับเซ็นเซอร์ตรวจจับคนที่ติดตั้งใช้งานแล้ว
แม้แต่ชุดอัลกอริทึมตัวกรองล่วงหน้า เชิงเวลา ML และฟิวชันที่ปรับแต่งมาอย่างสมบูรณ์แบบ ก็ยังต้องการการปรับจูนเฉพาะสถานที่เพื่อให้ถึงประสิทธิภาพการกันการทริกเกอร์ลวงสูงสุด เมื่อเซ็นเซอร์ตรวจจับคนถูกติดตั้งจริงภายในห้องเฉพาะที่มีโปรไฟล์สิ่งรบกวนแตกต่างกัน เซ็นเซอร์ตรวจจับคนอัจฉริยะยุคใหม่ผสานอัลกอริทึมการปรับเทียบในสถานที่แบบอัตโนมัติที่ทำงานเองหลังการติดตั้ง บันทึกลายเซ็นสิ่งรบกวนโดยรอบระยะยาว และปรับค่าเกณฑ์อัลกอริทึม ความยาวหน้าต่าง และจุดตัดความเชื่อมั่นของโมเดลภายในทั้งหมดโดยไม่ต้องตั้งค่าด้วยมือจากผู้ใช้ บทนี้สรุปเวิร์กโฟลว์การปรับเทียบอัตโนมัติสำหรับรูปแบบฮาร์ดแวร์หลักทั้งหมดของเซ็นเซอร์ตรวจจับคน และอธิบายขั้นตอนการปรับเทียบด้วยมือแบบมีผู้ช่วยที่มีให้ใช้บนเซ็นเซอร์ตรวจจับคนระดับอุตสาหกรรมสำหรับการติดตั้งที่ซับซ้อนสูง
ขั้นตอนการปรับเทียบในห้องว่างแบบอัตโนมัติ
เซ็นเซอร์ตรวจจับคนที่ขับเคลื่อนด้วยอัลกอริทึมในปัจจุบันทั้งหมดจะรันรอบการปรับเทียบอัตโนมัติแบบบังคับ 5–15 นาทีทันทีหลังเปิดเครื่องหรือรีเซ็ตจากโรงงาน โดยกำหนดให้ห้องต้องว่างสนิทตลอดกระบวนการ ระหว่างหน้าต่างการปรับเทียบ เซ็นเซอร์ตรวจจับคนจะบันทึกเส้นฐานสัญญาณสิ่งรบกวนดิบอย่างต่อเนื่อง ทำการจับคู่แหล่งสัญญาณรบกวนที่มีอยู่ถาวรทั้งหมดในพื้นที่ว่าง (การสั่นสะเทือนของพัดลม ใบไม้ริมหน้าต่าง แหล่งความร้อนถาวร) และจัดเก็บโปรไฟล์อ้างอิงสิ่งรบกวนเหล่านี้ในหน่วยความจำถาวรภายในเครื่อง ค่าเกณฑ์อัลกอริทึมทุกตัวและเขตแดนการจำแนกคุณลักษณะทุกจุดบนเซ็นเซอร์ตรวจจับคนจะถูกปรับออฟเซตแบบไดนามิกกับเส้นฐานสิ่งรบกวนในห้องว่างที่บันทึกไว้หลังการปรับเทียบเสร็จสิ้น เซ็นเซอร์ตรวจจับคนที่ยังไม่ได้ปรับเทียบใหม่จากกล่องจะยังคงใช้ค่าเกณฑ์จากโรงงานแบบทั่วไปที่ปรับให้เหมาะกับห้องทดสอบแบบกลาง ซึ่งทำงานได้ไม่ดีในห้องที่มีสิ่งรบกวนคงที่จำนวนมาก การทดสอบเปรียบเทียบเซ็นเซอร์ตรวจจับคนแบบ mmWave ระหว่างหน่วยที่ปรับเทียบล่วงหน้ากับหน่วยที่ไม่ได้ปรับเทียบในสำนักงานที่มีพัดลม พบการลดลงของการทริกเกอร์ลวงที่เกี่ยวข้องกับพัดลม 72% หลังการรันการปรับเทียบอัตโนมัติ อัลกอริทึมการปรับเทียบในห้องว่างจึงเป็นเครื่องมือปรับจูนเฉพาะสถานที่ที่มีผลกระทบมากที่สุดชนิดเดียวที่ผสานอยู่ในเซ็นเซอร์ตรวจจับคนตลาดมวลชน
การปรับเทียบแบบการเรียนรู้เบื้องหลังระยะยาว
นอกจากการปรับเทียบตอนเปิดเครื่องครั้งแรกแล้ว เซ็นเซอร์ตรวจจับคนระดับพรีเมียมยังรันอัลกอริทึมการเรียนรู้เบื้องหลังอย่างต่อเนื่อง ซึ่งค่อย ๆ อัปเดตโปรไฟล์อ้างอิงสิ่งรบกวนตลอดหลายสัปดาห์และหลายเดือนของการทำงานปกติ ระหว่างหน้าต่างการพักงานที่ยืนยันแล้วว่าห้องว่าง เซ็นเซอร์ตรวจจับคนจะสุ่มตัวอย่างสัญญาณรบกวนโดยรอบเป็นระยะ และปรับการชดเชยการเลื่อนของเส้นฐานและเขตแดนคลาสสิ่งรบกวนของ ML เพื่อรองรับการเปลี่ยนแปลงของสภาพแวดล้อมตามฤดูกาล: การเติบโตของใบไม้ในฤดูร้อน รูปแบบลมฟลายความร้อนในฤดูหนาว และการสะสมฝุ่นบนฮาร์ดแวร์เซ็นเซอร์ การเรียนรู้เบื้องหลังทำงานที่ดิวตี้ ไซเคิลการประมวลผลต่ำมาก เพื่อหลีกเลี่ยงการเปลืองแบตเตอรี่บนเซ็นเซอร์ตรวจจับคนแบบไร้สาย โดยอัปเดตโปรไฟล์อ้างอิงแบบเพิ่มทีละส่วนโดยไม่รบกวนผลลัพธ์การตรวจจับการมีผู้อยู่แบบเรียลไทม์ การปรับเทียบแบบปรับตัวด้วยตนเองนี้ขจัดความจำเป็นในการลงพื้นที่ปรับจูนด้วยมือรายไตรมาสสำหรับกลุ่มเซ็นเซอร์ตรวจจับคนเชิงพาณิชย์ขนาดใหญ่ ตัดค่าใช้จ่ายบำรุงรักษาระบบต่อเนื่องของทีมบริหารอาคารลงอย่างมาก
การปรับเทียบด้วยมือแบบมีผู้ช่วย สำหรับโซนพิเศษที่มีสิ่งรบกวนสูง
การติดตั้งทางการแพทย์ อุตสาหกรรม และค้าปลีก ที่มีสิ่งรบกวนเฉพาะตัวอย่างรุนแรง (การสั่นสะเทือนของอุปกรณ์ทางการแพทย์ในโรงพยาบาล เครื่องจักรในโรงงาน ผ้าของจอแสดงสินค้าค้าปลีก) มีโหมดการปรับเทียบด้วยมือแบบมีผู้ช่วยบนเซ็นเซอร์ตรวจจับคนระดับองค์กร ช่างติดตั้งสามารถทริกเกอร์หน้าต่างการปรับเทียบแบบเจาะจง พร้อมเปิดใช้งานแหล่งสิ่งรบกวนในพื้นที่ด้วยมือ (พัดลม เครื่องจักร) เพื่อให้เซ็นเซอร์ตรวจจับคนบันทึกลายเซ็นสัญญาณสิ่งรบกวนเฉพาะ ซึ่งอัลกอริทึมการจำแนกประเภทจะทำเครื่องหมายอย่างชัดเจนเพื่อปฏิเสธถาวร การปรับเทียบด้วยมือเพิ่มโปรไฟล์สิ่งรบกวนเฉพาะทางที่ไม่มีในรอบการปรับเทียบอัตโนมัติทั่วไป ดันอัตราการทริกเกอร์ลวงของเซ็นเซอร์ตรวจจับคนระดับอุตสาหกรรมลงเหลือต่ำกว่า 0.2% ในโซนการผลิตที่มีเครื่องจักรหนัก ซึ่งเซ็นเซอร์ตรวจจับคนที่ปรับเทียบอัตโนมัติตามมาตรฐานยังคงสร้างสัญญาณรบกวนเล็กน้อยอยู่ ฟังก์ชันอัลกอริทึมการปรับจูนด้วยมือนี้ยังคงเป็นสิทธิเฉพาะของโมเดลเซ็นเซอร์ตรวจจับคนเชิงพาณิชย์ระดับไฮเอนด์ และไม่มีในฮาร์ดแวร์เซ็นเซอร์สำหรับผู้บริโภคระดับเริ่มต้น
เปรียบเทียบประสิทธิภาพอัลกอริทึมแบบเคียงข้างกันในเซ็นเซอร์ตรวจจับคนแต่ละประเภท
เพื่อวัดปริมาณช่องว่างด้านประสิทธิภาพอย่างครบถ้วนระหว่างเซ็นเซอร์ตรวจจับคนแบบพื้นฐานรุ่นเก่ากับเซ็นเซอร์ตรวจจับคนยุคใหม่ที่ขับเคลื่อนด้วยอัลกอริทึมหลายชั้น บทนี้นำเสนอผลการทดสอบในห้องปฏิบัติการตามมาตรฐานเดียวกัน ซึ่งวัดอัตราการทริกเกอร์ผิดพลาดในสภาพแวดล้อมห้องที่มีแหล่งรบกวนแตกต่างกัน 4 แบบ ได้แก่ ห้องนั่งเล่นบ้านพักอาศัยที่เลี้ยงสัตว์หลายตัว สำนักงานบริษัทแบบเปิดโล่ง วอร์ดผู้ป่วยในโรงพยาบาล และคลังสินค้าอุตสาหกรรมที่มีเครื่องจักรสั่นสะเทือน การทดสอบประเมินฮาร์ดแวร์ 4 ระดับ ได้แก่ เซ็นเซอร์ PIR พื้นฐานแบบไม่มีตัวกรอง เซ็นเซอร์ PIR รุ่นอัปเกรดพร้อมอัลกอริทึมกรองล่วงหน้า/ชั่วคราว เซ็นเซอร์ mmWave ระดับกลางที่ไม่ใช้ ML และเซ็นเซอร์ mmWave ระดับพรีเมียมแบบ ML+ฟิวชัน การทดสอบทั้งหมดยึดตามมาตรฐานการตรวจจับในอาคาร ISO 16484 โดยใช้ขนาดห้อง ความสูงในการติดตั้งเซ็นเซอร์ และระยะเวลาบันทึกข้อมูลต่อเนื่อง 72 ชั่วโมงเหมือนกันทุกประการสำหรับเซ็นเซอร์ตรวจจับคนแต่ละตัวที่ทดสอบ
สภาพแวดล้อมทดสอบที่ 1: ห้องนั่งเล่นบ้านพักอาศัยที่เลี้ยงสัตว์หลายตัว
แหล่งรบกวน: แมว สุนัข พัดลมเพดาน ใบไม้ต้นไม้ริมหน้าต่าง ม่านที่ถูกลมพัดไหว และแสงแดดที่เลื่อนตำแหน่ง
- เซ็นเซอร์ PIR พื้นฐานแบบไม่มีตัวกรอง: อัตราการทริกเกอร์ผิดพลาด 16.7%
- เซ็นเซอร์ PIR อัปเกรดด้วยอัลกอริทึม (กรองล่วงหน้า + หน้าต่างเวลา): อัตราการทริกเกอร์ผิดพลาด 3.9%
- เซ็นเซอร์ mmWave มาตรฐาน (ไม่มี ML ในตัว): อัตราการทริกเกอร์ผิดพลาด 1.2%
- เซ็นเซอร์ mmWave แบบฟิวชันหลายเซ็นเซอร์ด้วย ML: อัตราการทริกเกอร์ผิดพลาด 0.3%
การก้าวกระโดดด้านประสิทธิภาพอย่างมหาศาลระหว่าง PIR ที่ยังไม่ได้ปรับแต่งกับเซ็นเซอร์ตรวจจับคน mmWave แบบอัลกอริทึม เกิดจากตรรกะการจำแนกคุณลักษณะดอปเปลอร์ที่แยกแยะการหายใจของมนุษย์ออกจากลายเซ็นการเคลื่อนไหวของสัตว์ขนาดเล็กได้อย่างสมบูรณ์ ซึ่งเป็นความสามารถที่ชุดอัลกอริทึม PIR แบบใช้ความร้อนล้วน ๆ ไม่สามารถเลียนแบบได้
สภาพแวดล้อมทดสอบที่ 2: สำนักงานบริษัทแบบเปิดโล่ง
แหล่งรบกวน: พัดลมระบายอากาศเพดาน ม่านม้วนหน้าต่าง แสงแดด และการเคลื่อนไหวของคนเดินไกล ๆ ผ่านฉากกระจก
- เซ็นเซอร์ PIR พื้นฐานแบบไม่มีตัวกรอง: อัตราการทริกเกอร์ผิดพลาด 13.2%
- เซ็นเซอร์ PIR อัปเกรดด้วยอัลกอริทึม (กรองล่วงหน้า + หน้าต่างเวลา): อัตราการทริกเกอร์ผิดพลาด 3.1%
- เซ็นเซอร์ mmWave มาตรฐาน (ไม่มี ML ในตัว): อัตราการทริกเกอร์ผิดพลาด 0.9%
- เซ็นเซอร์ mmWave แบบฟิวชันหลายเซ็นเซอร์ด้วย ML: อัตราการทริกเกอร์ผิดพลาด 0.2%
อัลกอริทึมฟิวชันแบบโหวตถ่วงน้ำหนักส่งมอบผลลัพธ์ที่สำคัญในสำนักงานเปิดโล่ง ซึ่งแหล่งรบกวนระยะบางส่วนจากด้านนอกหน้าต่างมักหลอกเซ็นเซอร์ตรวจจับคนแบบโมดัลเดียวเป็นประจำ
สภาพแวดล้อมทดสอบที่ 3: วอร์ดผู้ป่วยในโรงพยาบาล
แหล่งรบกวน: แรงสั่นสะเทือนจากอุปกรณ์การแพทย์ ผ้าปูที่นอนเตียงโรงพยาบาล และกระแสลมจากอุปกรณ์การรักษา
- เซ็นเซอร์ PIR พื้นฐานแบบไม่มีตัวกรอง: อัตราการทริกเกอร์ผิดพลาด 14.1%
- เซ็นเซอร์ PIR อัปเกรดด้วยอัลกอริทึม (กรองล่วงหน้า + หน้าต่างเวลา): อัตราการทริกเกอร์ผิดพลาด 3.5%
- เซ็นเซอร์ mmWave มาตรฐาน (ไม่มี ML ในตัว): อัตราการทริกเกอร์ผิดพลาด 1.0%
- เซ็นเซอร์ mmWave แบบฟิวชันหลายเซ็นเซอร์ด้วย ML: อัตราการทริกเกอร์ผิดพลาด 0.2%
อัลกอริทึม FFT แบบตรวจจับความเป็นรอบที่ฝังอยู่ในเซ็นเซอร์ตรวจจับคน mmWave ช่วยกำจัดแหล่งรบกวนจากแรงสั่นสะเทือนคงที่ของอุปกรณ์การแพทย์ ซึ่งเป็นปัญหาที่กวนใจฮาร์ดแวร์เซ็นเซอร์อินฟราเรดที่ขาดความสามารถในการวิเคราะห์ดอปเปลอร์
สภาพแวดล้อมทดสอบที่ 4: คลังสินค้าอุตสาหกรรม
แหล่งรบกวน: แรงสั่นสะเทือนจากเครื่องจักรสายพานลำเลียง กระแสลมจากห้องเย็น และการเคลื่อนที่ของลังพลาสติก
- เซ็นเซอร์ PIR พื้นฐานแบบไม่มีตัวกรอง: อัตราการทริกเกอร์ผิดพลาด 19.3%
- เซ็นเซอร์ PIR อัปเกรดด้วยอัลกอริทึม (กรองล่วงหน้า + หน้าต่างเวลา): อัตราการทริกเกอร์ผิดพลาด 5.7%
- เซ็นเซอร์ mmWave มาตรฐาน (ไม่มี ML ในตัว): อัตราการทริกเกอร์ผิดพลาด 1.6%
- เซ็นเซอร์ mmWave แบบฟิวชันหลายเซ็นเซอร์ด้วย ML: อัตราการทริกเกอร์ผิดพลาด 0.4%
อัลกอริทึมคุณลักษณะการจัดกลุ่มเชิงพื้นที่บนเซ็นเซอร์ตรวจจับคน mmWave สำหรับงานอุตสาหกรรม ทิ้งเสียงสะท้อนเรดาร์จากลังเคลื่อนที่ขนาดเล็กโดยไม่เข้าใจผิดว่าเป็นเป้าหมายมนุษย์ที่กำลังเดินผ่านทางเดินเก็บสินค้า
จากสภาพแวดล้อมทดสอบทั้ง 4 แห่ง อัลกอริทึมป้องกันการทริกเกอร์ผิดพลาดทุกชั้นที่ฝังอยู่ในเซ็นเซอร์ตรวจจับคนยุคใหม่ส่งมอบการลดลงของเหตุการณ์ทำงานที่ไม่ต้องการอย่างวัดผลได้และเป็นเชิงเส้น พิสูจน์ว่าตรรกะการประมวลผลสัญญาณแบบหลายชั้นคือทางแก้ที่แท้จริงของวิกฤตการทริกเกอร์ผิดพลาดในอดีตที่รบกวนเซ็นเซอร์ตรวจจับคนแบบพื้นฐานทุกรุ่น
แนวปฏิบัติที่ดีที่สุดในการติดตั้งจริงเพื่อเพิ่มประสิทธิภาพอัลกอริทึมของเซ็นเซอร์ตรวจจับคนให้สูงสุด
แม้ชุดอัลกอริทึมหลายขั้นตอนที่ล้ำสมัยที่สุดภายในเซ็นเซอร์ตรวจจับคนอัจฉริยะจะไม่สามารถไปถึงศักยภาพด้านการป้องกันการทริกเกอร์ผิดพลาดเต็มที่ได้ หากขาดการติดตั้งทางกายภาพและการตั้งค่าหน้างานที่เหมาะสม บทนี้นำเสนอแนวทางการติดตั้งที่ได้รับการพิสูจน์จากภาคสนาม ซึ่งได้รับการปรับให้ทำงานร่วมกับตรรกะอัลกอริทึมภายในของเซ็นเซอร์ตรวจจับคนยุคใหม่ ครอบคลุมตำแหน่งการติดตั้ง การแยกระยะห่างจากแหล่งรบกวน การปรับพารามิเตอร์เฟิร์มแวร์ และขั้นตอนการปรับเทียบหลังติดตั้งสำหรับฮาร์ดแวร์เซ็นเซอร์ทุกรูปแบบ แนวปฏิบัติแต่ละข้อช่วยขยายประสิทธิภาพของอัลกอริทึมกรองล่วงหน้า อัลกอริทึมชั่วคราว ML และฟิวชันที่ฝังอยู่ภายในเซ็นเซอร์ตรวจจับคนโดยตรง ช่วยระงับเหตุการณ์ทริกเกอร์ผิดพลาดที่เหลืออยู่ในพื้นที่ที่มีสัญญาณรบกวนสูงได้มากยิ่งขึ้น
แนวทางการเลือกตำแหน่งติดตั้งสำหรับเซ็นเซอร์ตรวจจับคนทุกประเภท
การวางตำแหน่งทางกายภาพส่งผลโดยตรงต่อคุณภาพของสัญญาณดิบที่ป้อนเข้าสู่อัลกอริทึมทุกขั้นตอนของเซ็นเซอร์ตรวจจับคน สำหรับเซ็นเซอร์ PIR ให้ติดตั้งอย่างน้อย 2.5 เมตรจากแหล่งความร้อนโดยตรง (เครื่องทำความร้อน หม้อน้ำ) เพื่อจำกัดความต่างอุณหภูมิแบบรบกวนขนาดใหญ่ที่ทำให้อัลกอริทึมกรองแอมพลิจูดทำงานหนักเกินไป สำหรับเซ็นเซอร์เรดาร์ mmWave ให้รักษาระยะห่างขั้นต่ำ 1.2 เมตรจากอุปกรณ์ที่สั่นสะเทือนต่อเนื่อง (พัดลม ปั๊ม) เพื่อลดแหล่งรบกวนแบบเป็นรอบที่ต่อเนื่องซึ่งบังคับให้อัลกอริทึมจำแนกความเป็นรอบ FFT ทำงานหนักเกินปกติในการกรองลายเซ็นการสั่นสะเทือน เซ็นเซอร์อัลตราโซนิกต้องมีระยะห่างจากม่านผ้าบางและผ้าที่ห้อยแขวน เพื่อลดเสียงสะท้อนที่ไม่แน่นอนซึ่งทำให้อัลกอริทึมกรองล่วงหน้าแบบค่าเฉลี่ยเคลื่อนที่ทำงานหนักเกินไป การติดตั้งแบบติดเพดานเป็นสิ่งที่แนะนำสำหรับตระกูลเซ็นเซอร์ตรวจจับคนทุกประเภท เพื่อวางขอบเขตการมองเห็นของเซ็นเซอร์ให้อยู่เหนือวัตถุรบกวนทั่วไปส่วนใหญ่ (สัตว์เลี้ยง เฟอร์นิเจอร์ ผ้า) และทำให้อัลกอริทึมแยกคุณลักษณะแยกกลุ่มสัญญาณลำตัวมนุษย์ออกจากเสียงสะท้อนรบกวนความสูงต่ำได้ง่ายขึ้น การติดตั้งในตำแหน่งที่ไม่เหมาะสมสร้างอคติของสัญญาณดิบอย่างถาวร ซึ่งแม้อัลกอริทึมจำแนก ML ระดับสูงสุดบนเซ็นเซอร์ตรวจจับคนก็ไม่สามารถชดเชยได้อย่างสมบูรณ์ ส่งผลให้อัตราการทริกเกอร์ผิดพลาดที่เหลืออยู่สูงขึ้นไม่ว่าจะปรับแต่งเฟิร์มแวร์อย่างไร
คู่มือพารามิเตอร์การปรับแต่งอัลกอริทึมเฟิร์มแวร์
เซ็นเซอร์ตรวจจับคนอัจฉริยะทั้งหมดเปิดให้ปรับพารามิเตอร์อัลกอริทึมได้ผ่านแดชบอร์ดเว็บ อินเทอร์เฟซตั้งโปรแกรม BMS หรือแอปคอมมิชชันนิ่งบนมือถือ ซึ่งช่างติดตั้งปรับให้เข้ากับความหนาแน่นของแหล่งรบกวนในพื้นที่:
- ความยาวหน้าต่างค่าเฉลี่ยเคลื่อนที่: ห้องที่มีแหล่งรบกวนสูงให้เพิ่มขนาดหน้าต่างเพื่อเสริมประสิทธิภาพการกรองสัญญาณรบกวนล่วงหน้าของเซ็นเซอร์ตรวจจับคน
- จำนวนเฟรมตรวจสอบความถูกต้องเชิงเวลา: พื้นที่พักอาศัยที่มีสัตว์เลี้ยงจำนวนมากให้เพิ่มจำนวนเฟรมสัญญาณต่อเนื่องที่ต้องการเพื่อการปฏิเสธแหล่งรบกวนที่เข้มงวดยิ่งขึ้น 3 เกณฑ์ความมั่นใจ ML: พื้นที่อุตสาหกรรมที่มีแรงสั่นสะเทือนของเครื่องจักรต่อเนื่องให้เพิ่มคะแนนตัดการจำแนก เพื่อปฏิเสธเวกเตอร์คุณลักษณะรบกวนที่อยู่ในเกณฑ์ก้ำกึ่ง 4 อัตราส่วนน้ำหนักฟิวชัน: สภาพแวดล้อมสำนักงานให้ให้น้ำหนักเซ็นเซอร์เรดาร์ mmWave ในอัลกอริทึมฟิวชันแบบโหวตมากขึ้น เพื่อการตรวจจับมนุษย์นิ่งที่เชื่อถือได้ 5 ความถี่รอบการปรับเทียบอัตโนมัติ: พื้นที่ที่มีการเปลี่ยนแปลงตามฤดูกาลให้กำหนดรอบการเรียนรู้พื้นหลังรายเดือน เพื่ออัปเดตเส้นฐานแหล่งรบกวนบนเซ็นเซอร์ตรวจจับคน การปรับแต่งพารามิเตอร์ที่สอดคล้องกับโปรไฟล์แหล่งรบกวนหน้างานช่วยเสริมพลังการป้องกันการทริกเกอร์ผิดพลาดของอัลกอริทึมทุกชั้นที่ทำงานภายในเซ็นเซอร์ตรวจจับคน ลดอัตราการทริกเกอร์ผิดพลาดที่เหลืออยู่ลงได้อีก 30–40% เมื่อเทียบกับการตั้งค่าเฟิร์มแวร์เริ่มต้นจากโรงงาน
ขั้นตอนมาตรฐานการปรับเทียบหลังติดตั้ง
ขั้นตอนการปรับเทียบหลังการติดตั้งที่จำเป็น เพื่อเปิดใช้งานอัลกอริทึมปรับตัวทั้งหมดบนเซ็นเซอร์ตรวจจับคนที่เพิ่งติดตั้ง:
- ให้ห้องที่ต้องการเฝ้าตรวจไม่มีมนุษย์อยู่ภายในตลอดระยะเวลาปรับเทียบอัตโนมัติที่ระบุไว้ในดาต้าชีตของเซ็นเซอร์
- เปิดใช้งานแหล่งรบกวนถาวรทั้งหมด (พัดลม ระบบ HVAC ม่านม้วนหน้าต่าง) ระหว่างการปรับเทียบ เพื่อให้เซ็นเซอร์ตรวจจับคนบันทึกลายเซ็นการรบกวนพื้นฐาน
- ทำการปรับเทียบอัตโนมัติแบบทั่วไปให้เสร็จก่อน จากนั้นจึงรันการปรับเทียบแบบช่วยด้วยตนเอง หากมีแหล่งรบกวนอุตสาหกรรม/การแพทย์เฉพาะทางอยู่ในพื้นที่
- ให้เซ็นเซอร์ตรวจจับคนมีเวลาเรียนรู้พื้นหลังแบบว่างงาน 24 ชั่วโมง เพื่อปรับเส้นฐานการชดเชยการเคลื่อน drift ระยะยาวก่อนคอมมิชชันนิ่งขั้นสุดท้าย
- บันทึกข้อมูลเหตุการณ์การมีคนอยู่ 1 สัปดาห์ เพื่อตรวจสอบความถี่ของการทริกเกอร์ผิดพลาด และปรับพารามิเตอร์การตั้งค่าอัลกอริทึมหากข้อผิดพลาดจากแหล่งรบกวนยังคงอยู่ การข้ามขั้นตอนการปรับเทียบใด ๆ ทำให้เซ็นเซอร์ตรวจจับคนทำงานด้วยเกณฑ์อัลกอริทึมจากโรงงานแบบทั่วไป ซึ่งไม่ตรงกับโปรไฟล์แหล่งรบกวนเฉพาะของห้อง ส่งผลให้เกิดเหตุการณ์ทำงานเท็จโดยไม่จำเป็นตลอดอายุการใช้งานของฮาร์ดแวร์
ข้อจำกัดปัจจุบันของอัลกอริทึมป้องกันการทริกเกอร์ผิดพลาดบนเซ็นเซอร์ตรวจจับคนยุคใหม่
แม้ชุดอัลกอริทึมแบบหลายชั้นทั้งกรองล่วงหน้า เชิงเวลา ML และฟิวชัน จะสามารถกำจัดแหล่งรบกวนที่ทำให้ทริกเกอร์ผิดพลาดได้มากกว่า 99% ในสถานการณ์ติดตั้งส่วนใหญ่ แต่เซ็นเซอร์ตรวจจับคนยุคใหม่ยังคงมีข้อจำกัดด้านอัลกอริทึมที่เหลืออยู่ในสภาพแวดล้อมขอบเขตสุดขั้วที่มีการรบกวนจากหลายแหล่งทับซ้อนกัน บทนี้บันทึกข้อจำกัดด้านอัลกอริทึมหลัก 4 ประการที่ยังไม่ได้รับการแก้ไขซึ่งส่งผลต่อเซ็นเซอร์ตรวจจับคนระดับสูงสุดในปัจจุบัน พร้อมการอัปเดตแผนงาน R&D ของเซมิคอนดักเตอร์ที่ร่างการพัฒนาอัลกอริทึมรุ่นถัดไปซึ่งจะเปิดตัวช่วงปี 2027–2030 สำหรับเซ็นเซอร์ตรวจจับคนรุ่นที่กำลังจะมาถึง
ความสับสนจากสัญญาณแหล่งรบกวนหลายแหล่งที่ทับซ้อนกัน
เมื่อแหล่งรบกวนที่แตกต่างกันหลายแหล่งสร้างลายเซ็นสัญญาณที่รวมกันเลียนแบบเวกเตอร์คุณลักษณะของมนุษย์ได้บางส่วน แม้อัลกอริทึมจำแนก ML บนเซ็นเซอร์ตรวจจับคนระดับพรีเมียมก็ยังคงผลิตคะแนนความมั่นใจในเกณฑ์ก้ำกึ่งเป็นครั้งคราว นำไปสู่การทริกเกอร์ผิดพลาดที่เกิดขึ้นยาก ตัวอย่างขอบเขตสุดขั้วทั่วไป: แรงสั่นสะเทือนเป็นรอบของพัดลมร่วมกับการเคลื่อนไหวของสัตว์เลี้ยงขนาดเล็ก สร้างโปรไฟล์สัญญาณดอปเปลอร์แบบผสมที่ทับซ้อนกับคุณลักษณะการหายใจของมนุษย์ที่มีขนาดต่ำเป็นช่วงสั้น ๆ บนเซ็นเซอร์ตรวจจับคน mmWave โมเดล ML ฝังตัวในปัจจุบันยังขาดชุดข้อมูลฝึกรบกวนรวมที่มีขนาดใหญ่เพียงพอที่จะกำจัดเหตุการณ์ทับซ้อนหายากเหล่านี้ได้อย่างสมบูรณ์ ส่งผลให้อัตราการทริกเกอร์ผิดพลาดที่เหลืออยู่ 0.1–0.3% ในห้องที่มีแหล่งรบกวนผสมอย่างรุนแรง อัลกอริทึมจำแนกแบบ transformer รุ่นถัดไปสำหรับเซ็นเซอร์ตรวจจับคนในอนาคตจะขยายคลังการฝึกรบกวนรวมหลายแหล่ง เพื่อแก้ไขความสับสนในกรณีขอบเขตสุดขั้วนี้และผลักดันอัตราการทริกเกอร์ผิดพลาดให้ต่ำกว่า 0.1%
การแลกเปลี่ยนในการตรวจจับมนุษย์นิ่งที่มีแอมพลิจูดต่ำมาก
เพื่อระงับสัญญาณรบกวนพื้นหลังขนาดเล็กอย่างสมบูรณ์ อัลกอริทึมกรองล่วงหน้าแบบประตูแอมพลิจูดบนเซ็นเซอร์ตรวจจับคนกำหนดเกณฑ์ขนาดสัญญาณขั้นต่ำที่บางครั้งทิ้งสัญญาณดอปเปลอร์การหายใจจางมากจากมนุษย์นิ่งในระยะไกลที่อยู่บริเวณระยะตรวจจับสูงสุดของเซ็นเซอร์ (6–8 เมตร) การปรับเกณฑ์ให้ต่ำลงเพื่อจับการเคลื่อนไหวของมนุษย์นิ่งที่อ่อนแอ จะเพิ่มการทริกเกอร์ผิดพลาดจากแหล่งรบกวนพร้อมกันไปด้วย ก่อให้เกิดการแลกเปลี่ยนด้านความไวที่หลีกเลี่ยงไม่ได้ในสถาปัตยกรรมอัลกอริทึมปัจจุบันสำหรับเซ็นเซอร์ตรวจจับคน mmWave ระยะไกล ตัวกรองแอมพลิจูดแบบปรับตัวผันแปรที่กำลังจะมาถึงบนเซ็นเซอร์ mmWave ปี 2027 จะปรับค่าเกณฑ์ตามระยะทางแบบไดนามิก รักษาการตรวจจับมนุษย์ระยะไกลโดยไม่เพิ่มอัตราข้อผิดพลาดจากแหล่งรบกวนระยะใกล้
ข้อจำกัดด้านการประมวลผล MCU พลังงานต่ำสำหรับเซ็นเซอร์ตรวจจับคนขนาดจิ๋ว
เซ็นเซอร์ตรวจจับคนสำหรับผู้บริโภคที่ขับเคลื่อนด้วยแบตเตอรี่และมีขนาดกะทัดรัดมาก (เซ็นเซอร์สวิตช์อัจฉริยะขนาดเล็ก โมดูลตรวจจับการมีคนอยู่แบบพกพา) มี RAM และหน่วยความจำแฟลช MCU ฝังตัวขนาดเล็กมาก จำกัดความซับซ้อนของโมเดลจำแนก ML และไปป์ไลน์อัลกอริทึมหลายขั้นตอนที่สามารถรันในเครื่องได้ เซ็นเซอร์ตรวจจับคนขนาดจิ๋วเหล่านี้ต้องปรับใช้ตรรกะการกรองเชิงเวลาแบบชั้นเดียวที่ยกระดับให้ง่ายขึ้นเท่านั้น โดยขาดชุด ML และฟิวชันเต็มรูปแบบของหน่วยระดับอุตสาหกรรมแบบเดินสาย ส่งผลให้อัตราการทริกเกอร์ผิดพลาดพื้นฐานสูงกว่าสำหรับฮาร์ดแวร์แบตเตอรี่ขนาดกะทัดรัด การออกแบบซิลิคอนพลังงานต่ำสำหรับเซ็นเซอร์ตรวจจับคนในอนาคตจะฝังตัวเร่งฮาร์ดแวร์ AI เฉพาะทางเข้าไปในชิป AiP ขนาดจิ๋ว เปิดทางให้ประมวลผลอัลกอริทึมหลายชั้นเต็มรูปแบบบนฟอร์มแฟกเตอร์เซ็นเซอร์ไร้สายขนาดเล็กโดยไม่เกิดการดึงพลังงานพุ่งสูง
การรบกวนคลื่นวิทยุข้ามอุปกรณ์สำหรับเซ็นเซอร์ mmWave ที่ติดตั้งหนาแน่น
การติดตั้งแบบหนาแน่นที่มีเซ็นเซอร์ mmWave จำนวนหลายสิบตัวติดตั้งภายในระยะ 3 เมตรซึ่งกันและกัน จะประสบปัญหาการรั่วไหลของสัญญาณ RF แบบ cross-talk ที่บิดเบือนเวกเตอร์คุณลักษณะดอปเปลอร์ ทำให้อัลกอริทึมจำแนกสับสนเป็นครั้งคราวและสร้างการทริกเกอร์ผิดพลาดเป็นระยะ ๆ อัลกอริทึมซิงโครไนซ์ในปัจจุบันอาศัยการประสานเวลาผ่านเครือข่ายแบบเดินสายระหว่างหน่วยเซ็นเซอร์ตรวจจับคน เพื่อเว้นช่วงหน้าต่างการส่ง RF ให้สลับกัน ขณะที่กองเซ็นเซอร์แบตเตอรี่ไร้สายเต็มรูปแบบขาดการควบคุมเวลาแบบรวมศูนย์ จึงประสบอัตราข้อผิดพลาดจากการรบกวนข้ามสูงกว่า อัลกอริทึม RF แบบปรับความถี่กระโดดอัตโนมัติที่กำหนดไว้สำหรับฮาร์ดแวร์เซ็นเซอร์ตรวจจับคนรุ่นถัดไปจะกำจัดแหล่งรบกวน RF ระหว่างกันโดยไม่ต้องพึ่งโครงสร้างพื้นฐานการซิงค์แบบเดินสาย แก้ไขข้อจำกัดการรบกวนในการติดตั้งแบบหนาแน่นอย่างถาวร
แผนงานอัลกอริทึมแห่งอนาคตสำหรับเซ็นเซอร์ตรวจจับคนรุ่นถัดไป
บริษัทเซมิคอนดักเตอร์และห้องปฏิบัติการออกแบบเซ็นเซอร์กำลังพัฒนาอัลกอริทึมต่อต้านการทริกเกอร์ผิดพลาดอย่างแข็งขันใน 4 หมวดหมู่หลัก เพื่อนำมาผสานเข้ากับเซ็นเซอร์ตรวจจับคนรุ่นปี 2027–2035 โดยครอบคลุมข้อจำกัดด้านอัลกอริทึมทั้งหมดที่กล่าวถึงในบทก่อนหน้า พร้อมทั้งลดระยะผิดพลาดของการตรวจจับแบบ false positive และ false negative ให้แคบลงในทุกแนวการติดตั้งใช้งาน นวัตกรรมแต่ละรายการสร้างต่อยอดจากชุดการประมวลผลแบบเลเยอร์ของเซ็นเซอร์ตรวจจับคนในปัจจุบัน พร้อมเพิ่มความสามารถใหม่ในการวิเคราะห์สัญญาณที่ฮาร์ดแวร์ปัจจุบันยังไม่มีให้ใช้:
- โมเดลการจำแนกแบบฝังตัวขนาดเล็กที่ใช้ Transformer: แทนที่ไปป์ไลน์ ML แบบ SVM/CNN ด้วย transformer สำหรับสัญญาณเรดาร์แบบเบาบางบนเซ็นเซอร์ตรวจจับคนรุ่นใหม่ เพิ่มความแม่นยำในการแยกสัญญาณรบกวนหลายแหล่งและขจัดการทริกเกอร์ผิดพลาดในกรณีสัญญาณซ้อนทับกัน
- ฟิลเตอร์เกณฑ์แบบไดนามิกที่ปรับตามระยะทาง: อัลกอริทึมแบบแปรผันด้านแอมพลิจูดและหน้าต่างเวลาที่ปรับตัวโดยอัตโนมัติตามระยะทางของเป้าหมายจากเซ็นเซอร์ตรวจจับคน แก้ปัญหาการแลกเปลี่ยนด้านความไวแบบคงที่สำหรับการตรวจจับมนุษย์ที่อยู่นิ่งในระยะไกล
- อัลกอริทึมฟิวชันการซิงค์ไร้สายแบบกระจายศูนย์: การประสานเวลา RF แบบกระจายศูนย์สำหรับกองเซ็นเซอร์ตรวจจับคน mmWave จำนวนมากที่ไม่มีการเชื่อมต่อ BMS แบบมีสาย เพื่อลดข้อผิดพลาดจากการรบกวนระหว่างอุปกรณ์
- การปรับเทียบเชิงพยากรณ์ที่รับรู้บริบท: อัลกอริทึมการเรียนรู้พื้นหลังเชิงพยากรณ์บนเซ็นเซอร์ตรวจจับคนรุ่นอนาคตที่คาดการณ์การเปลี่ยนแปลงของสัญญาณรบกวนตามฤดูกาล (ใบไม้ ระบบทำความร้อน) และปรับเกณฑ์การจำแนกล่วงหน้าก่อนที่สภาพแวดล้อมจะเปลี่ยนแปลง แทนการตอบสนองแบบเชิงรับเพียงอย่างเดียว
ฉันทามติระยะยาวของอุตสาหกรรมคาดการณ์ว่าภายในปี 2032 การประมวลผลด้วยอัลกอริทึมจะกลายเป็นจุดแตกต่างหลักระหว่างเซ็นเซอร์ตรวจจับคนระดับประหยัดกับระดับพรีเมียม โดยเครื่องระดับเริ่มต้นสำหรับผู้บริโภคจะเหลือเพียงตรรกะพรี-ฟิลเตอร์/เชิงเวลาพื้นฐานเท่านั้น ขณะที่เซ็นเซอร์ตรวจจับคนแบบอุตสาหกรรมและที่อยู่อาศัยระดับสูงจะมาพร้อมชุดอัลกอริทึม ML แบบ transformer เต็มรูปแบบ การฟิวชันหลายเซ็นเซอร์ และการปรับเทียบเชิงพยากรณ์เป็นไฟรม์แวร์จากโรงงานตามมาตรฐาน การปรับแต่งการตรวจจับแบบพาสซีฟด้วยฮาร์ดแวร์เพียงอย่างเดียว (แผ่นบังเลนส์ ปุ่มปรับความไว) จะล้าสมัยไปบนเซ็นเซอร์ตรวจจับคนระดับกลางถึงระดับสูงทั้งหมด เนื่องจากการปรับจูนด้วยอัลกอริทึมผ่านซอฟต์แวร์ให้ประสิทธิภาพการต่อต้านสัญญาณรบกวนที่ละเอียดและปรับตัวได้กว่ามากโดยไม่ต้องดัดแปลงฮาร์ดแวร์ทางกายภาพใดๆ หลังการติดตั้ง
บทสรุปสุดท้ายของอุตสาหกรรม: อัลกอริทึมต่อต้านการทริกเกอร์แบบเลเยอร์คือเทคโนโลยีชี้ขาดของเซ็นเซอร์ตรวจจับคนยุคใหม่ที่เชื่อถือได้
จากการวิเคราะห์อย่างครบถ้วนทั้งแหล่งที่มาของสัญญาณรบกวน สถาปัตยกรรมอัลกอริทึมการประมวลผลสัญญาณหลายขั้นตอน การทดสอบเกณฑ์มาตรฐานในห้องปฏิบัติการ ข้อมูลประสิทธิภาพการใช้งานจริง และแผนงาน R&D ด้านชิปหลายปี ข้อสรุปที่ชัดเจนของอุตสาหกรรมคือ: อัลกอริทึมพรี-ฟิลเตอร์ เชิงเวลา การเรียนรู้ของเครื่อง และฟิวชันแบบเลเยอร์ คือจุดก้าวหน้าทางเทคโนโลยีหลักที่แก้วิกฤตการทริกเกอร์ผิดพลาดที่ครอบงำเซ็นเซอร์ตรวจจับคนพื้นฐานทุกรุ่นมาหลายทศวรรษ การปรับแต่งแบบพาสซีฟด้วยฮาร์ดแวร์ไม่ว่าจะมากเพียงใดก็ไม่สามารถทดแทนความสามารถในการแยกแยะสัญญาณรบกวนแบบปรับตัวหลายมิติของชุดอัลกอริทึมเต็มรูปแบบที่รวมอยู่ในเซ็นเซอร์ตรวจจับคนอัจฉริยะในปัจจุบัน เซ็นเซอร์ตรวจจับคนรุ่นเก่าที่จำกัดด้วยตรรกะเกณฑ์แอนะล็อกคงที่ต้องเผชิญการแลกเปลี่ยนที่หลีกเลี่ยงไม่ได้ระหว่างความไวในการตรวจจับที่ถูกต้องกับอัตราการทำงานผิดพลาดจากสัญญาณรบกวน ขณะที่เซ็นเซอร์ตรวจจับคนยุคใหม่ที่ขับเคลื่อนด้วยอัลกอริทึมขจัดความขัดแย้งดั้งเดิมนี้ได้อย่างสมบูรณ์โดยการแยกลายเซ็นการเคลื่อนไหวของมนุษย์ออกจากสัญญาณรบกวนของสภาพแวดล้อมผ่านเลเยอร์การประมวลผลที่ต่อเนื่องกัน สำหรับนักออกแบบผลิตภัณฑ์ ผู้ให้บริการติดตั้งระบบอาคาร ผู้จัดการอาคารสถานที่ และวิศวกรฮาร์ดแวร์ IoT ที่เลือกหรือปรับเทียบเซ็นเซอร์ตรวจจับคนสำหรับการใช้งานเชิงพาณิชย์ ที่อยู่อาศัย การแพทย์ หรืออุตสาหกรรม การให้ความสำคัญกับฮาร์ดแวร์เซ็นเซอร์ที่มาพร้อมชุดอัลกอริทึมต่อต้านการทริกเกอร์ผิดพลาดหลายขั้นตอนครบถ้วนคือการตัดสินใจออกแบบที่มีผลกระทบสูงสุดเพียงหนึ่งเดียวในการลดการสิ้นเปลืองพลังงาน ขจัดความหงุดหงิดของผู้ใช้ และรับประกันการตรวจจับการมีคนอยู่ที่เชื่อถือได้ตลอดทั้งปีในสภาพแวดล้อมภายในอาคารที่มีสัญญาณรบกวนหนาแน่น ขณะที่งานวิจัยอัลกอริทึมยังคงก้าวหน้าต่อไปสำหรับเซ็นเซอร์ตรวจจับคนรุ่นถัดไป ระยะผิดพลาดของการทริกเกอร์ผิดพลาดจะลดลงอีกต่อไป ซึ่งยืนยันบทบาทของการประมวลผลสัญญาณด้วยซอฟต์แวร์ในฐานะคุณสมบัติความน่าเชื่อถือพื้นฐานสำหรับฮาร์ดแวร์ตรวจจับการมีคนอยู่อัจฉริยะทั้งหมดในอนาคต
เนื้อหาบางส่วนของบทความนี้สร้างขึ้นโดย AI และได้รับการปรับปรุงเพื่อความถูกต้องในเชิงมืออาชีพและความอ่านง่าย
ไม่แน่ใจว่าเซนเซอร์รุ่นใดเหมาะกับโปรเจกต์ของคุณ?
ปรึกษาทีมวิศวกรการประยุกต์ใช้ mmWave ของเราได้ฟรี
ค้นหา presence sensor ที่เหมาะสมสำหรับโปรเจกต์โรงแรมของคุณ
เปรียบเทียบโปรโตคอลทั้ง 3 ตรวจสอบกรณีศึกษาเฉพาะโรงแรม และดาวน์โหลดคู่มือการติดตั้ง
ผลิตภัณฑ์ที่เกี่ยวข้อง
3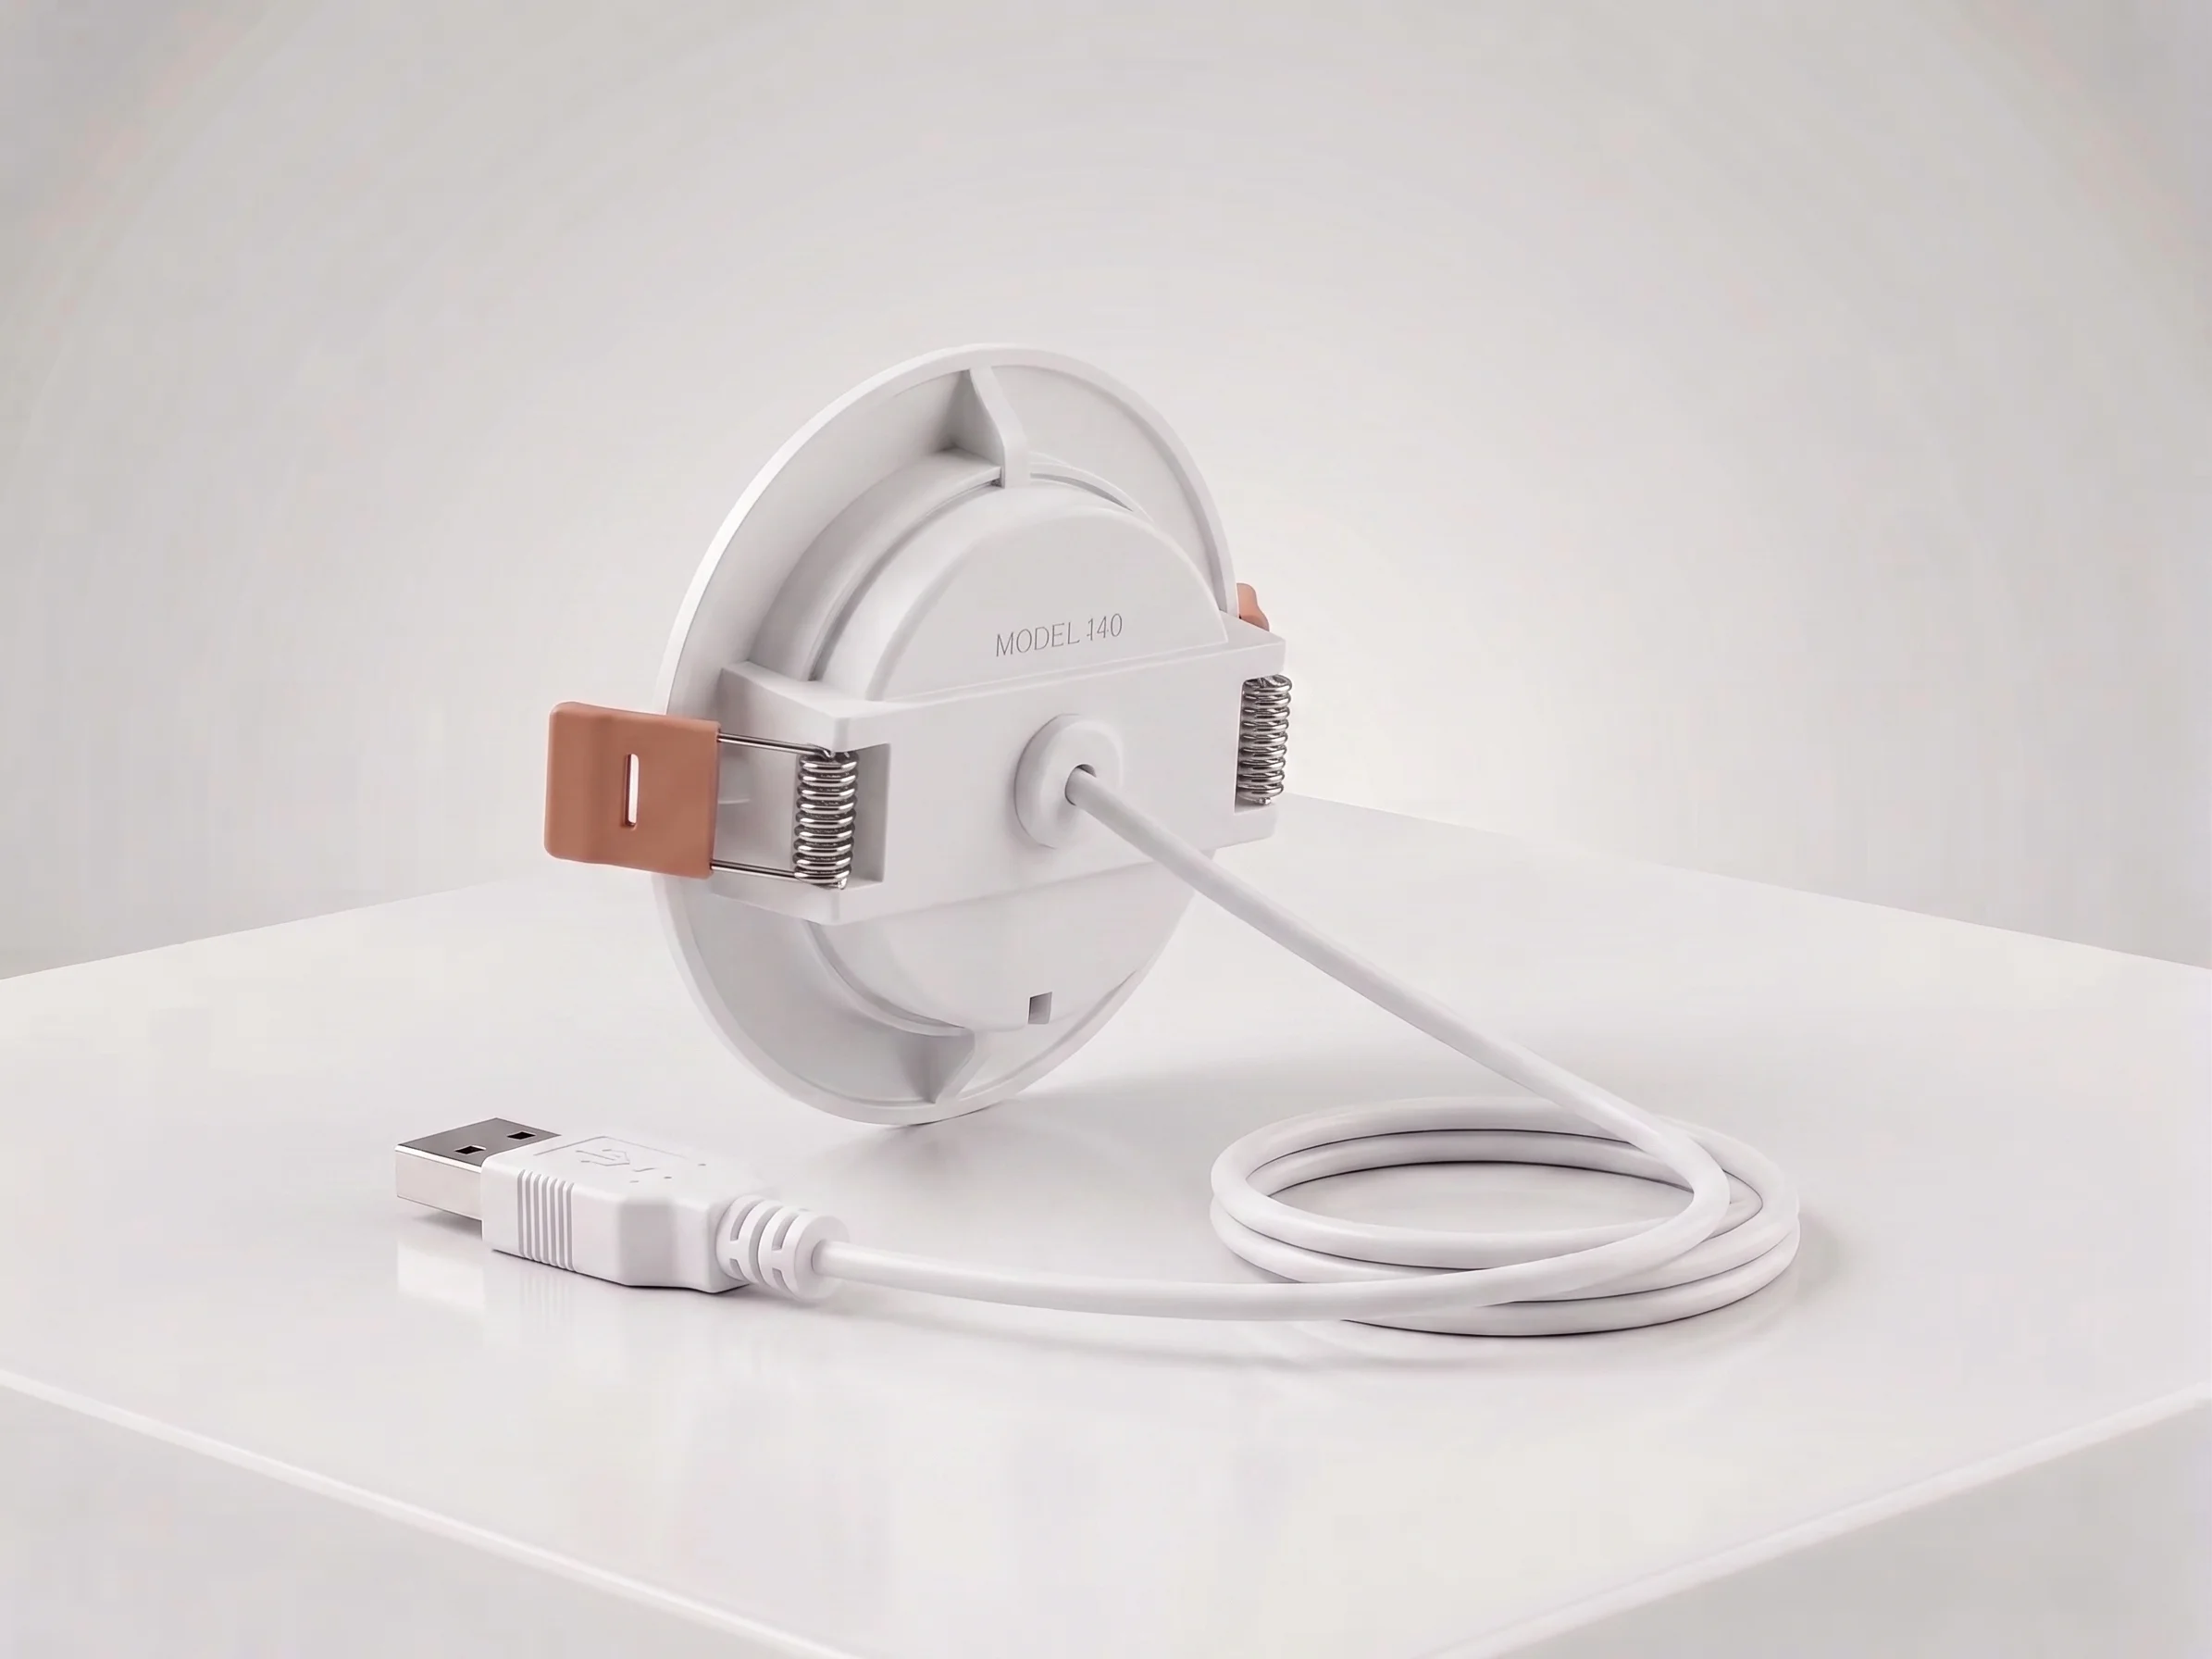
เซ็นเซอร์ตรวจจับคน mmWave แบบติดเพดาน — Matter over Thread
เซ็นเซอร์ตรวจจับคน mmWave ติดเพดาน 24GHz ตรวจจับการเคลื่อนไหว 10m และการหายใจ มุม 120° DC5V รองรับ Matter over Thread ทำงานกับ Apple Home, Google Home และ Alexa
หน้านี้ระบุถึงเนื้อหานี้เป็นเอกสารอ้างอิงแนะนำถัดไปแล้ว
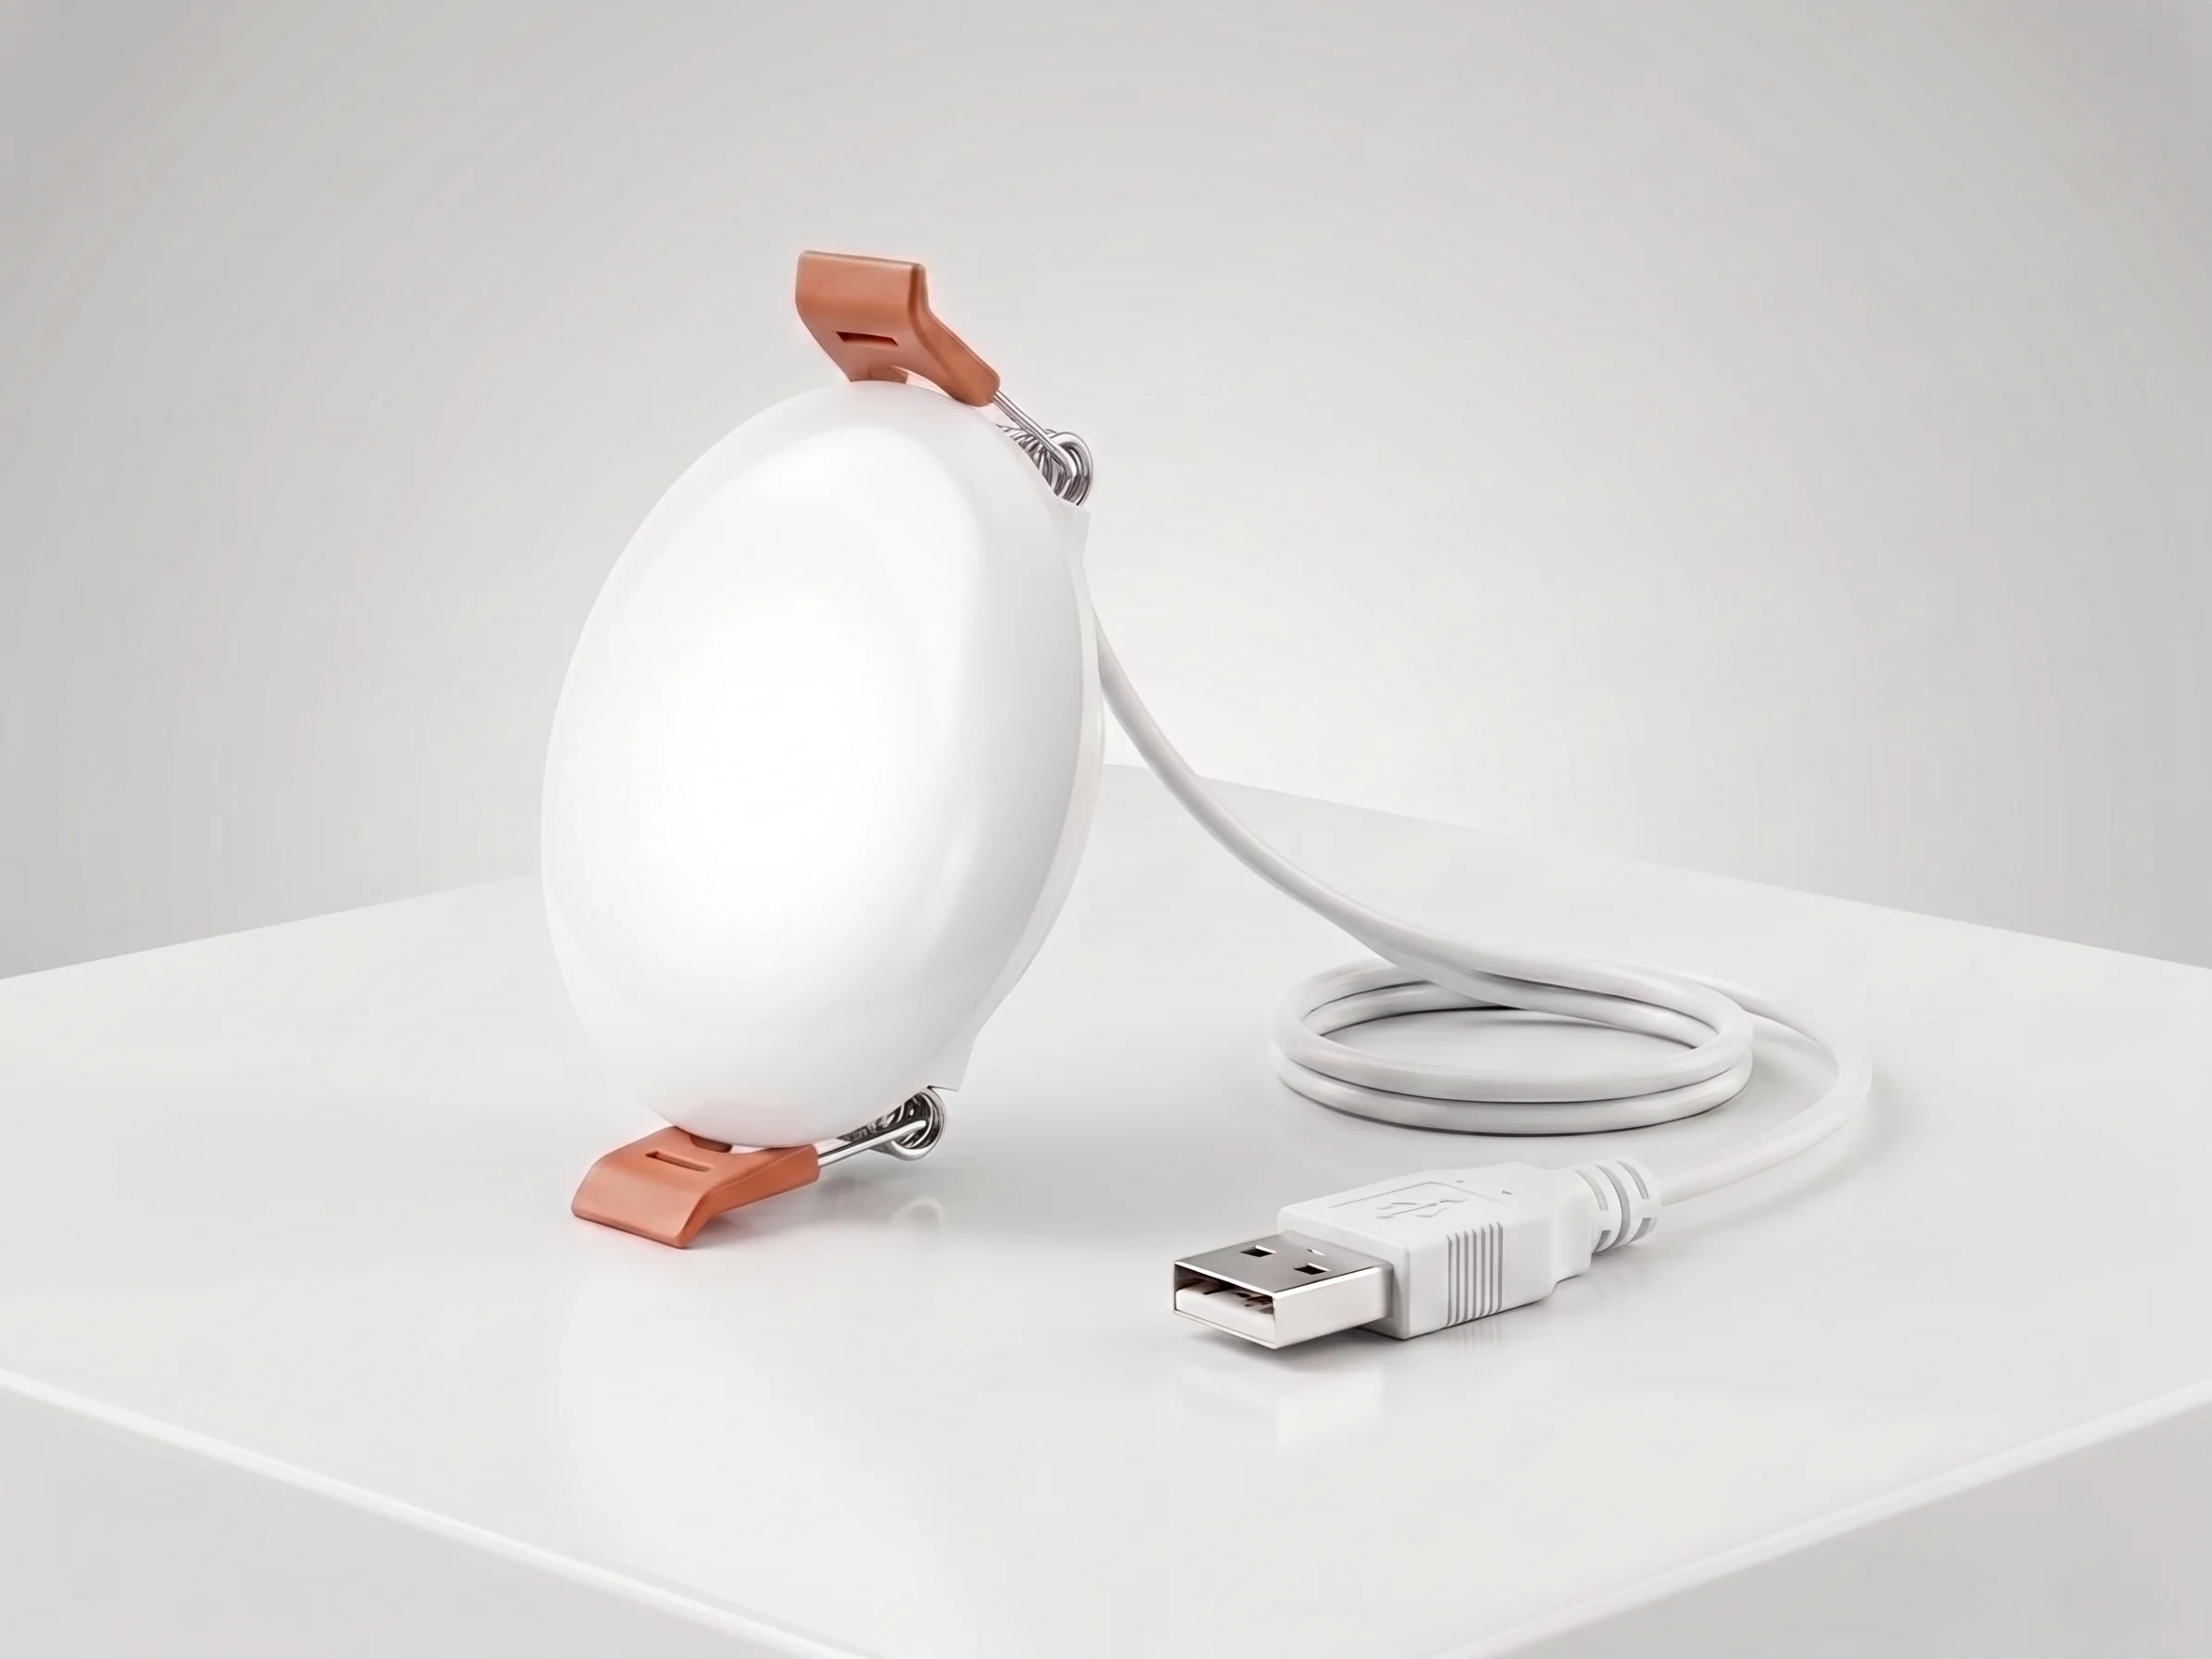
เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi
เซ็นเซอร์ตรวจจับคน mmWave 24GHz แบนด์กว้าง แบบติดเพดาน ตรวจจับการเคลื่อนไหวระยะ 10m การเคลื่อนไหวเล็กน้อยระยะ 2.5m และการหายใจ มุมรับสัญญาณ 120° จ่ายไฟ DC5V เชื่อมต่อ WiFi 2.4GHz ไม่ต้องใช้เกตเวย์ เหมาะกับโครงการปรับปรุงโรงแรมและอพาร์ตเมนต์
หน้านี้ระบุถึงเนื้อหานี้เป็นเอกสารอ้างอิงแนะนำถัดไปแล้ว
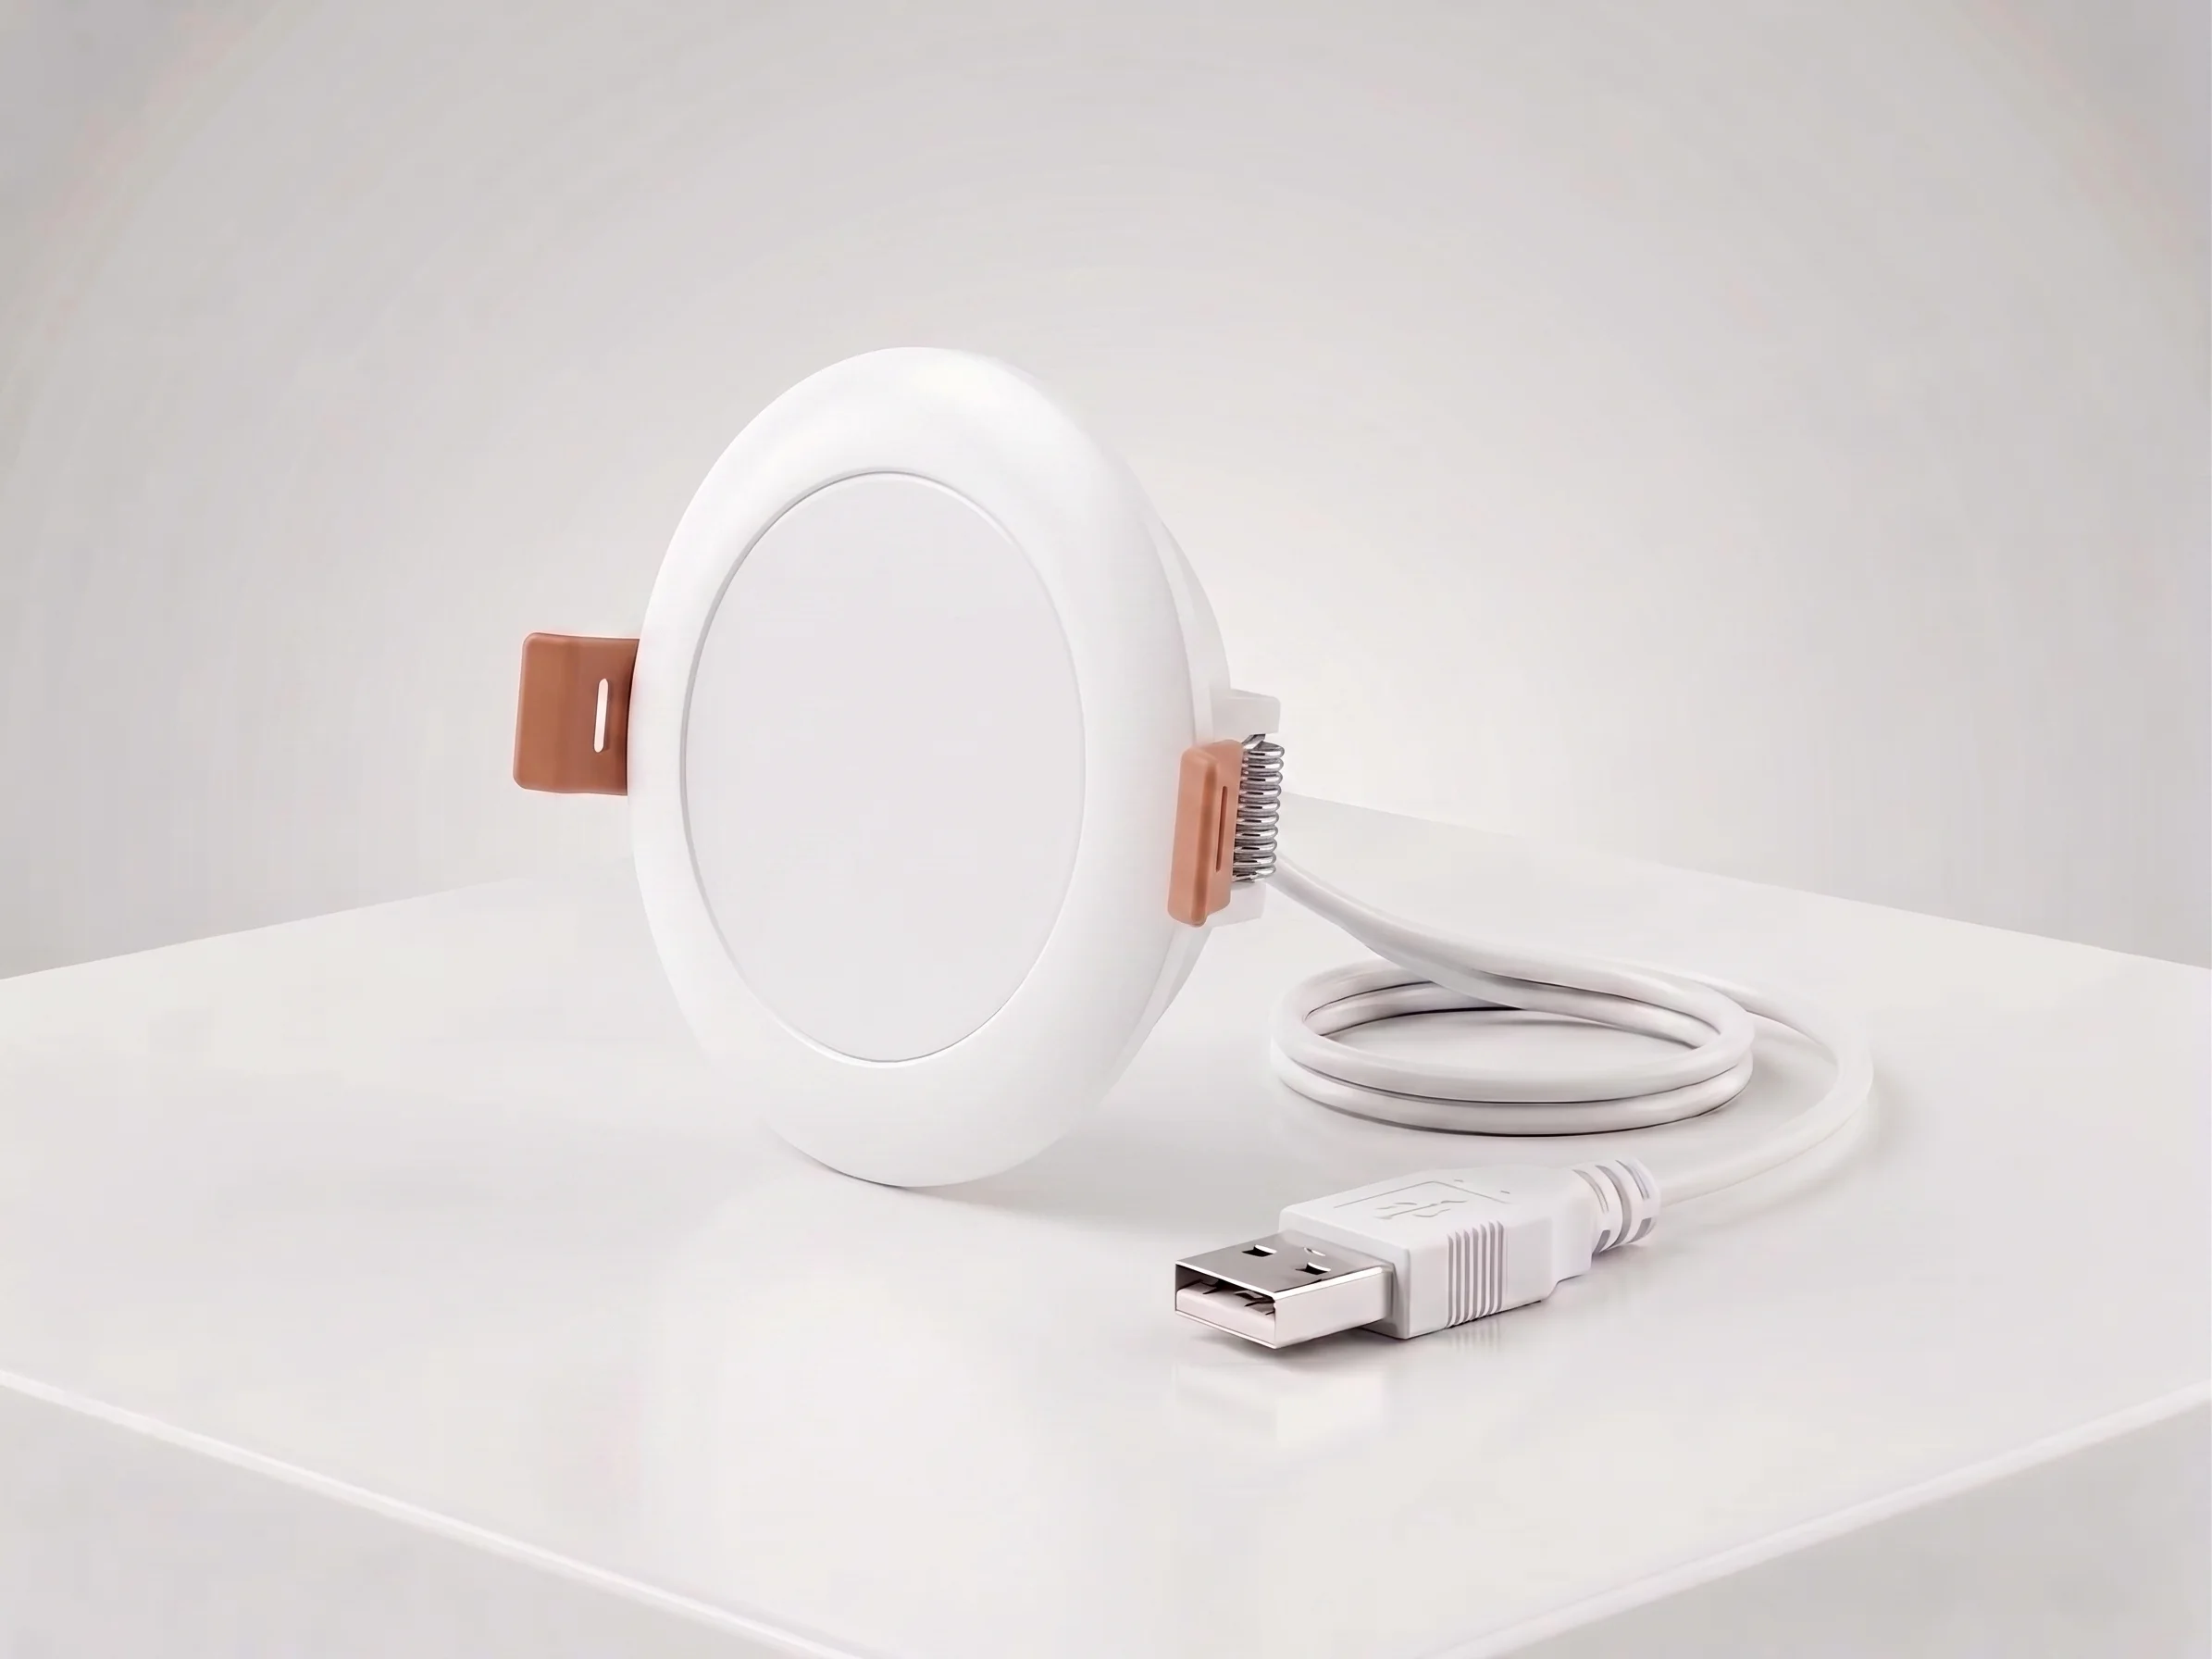
เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee
เซ็นเซอร์ mmWave แบบกว้าง 24GHz ติดเพดาน ตรวจจับความเคลื่อนไหว 10 ม. ไมโครโมชัน 2.5 ม. และการหายใจ มุม 120° DC5V Zigbee 3.0 สำหรับห้องพักโรงแรมและระบบอัตโนมัติเชิงพาณิชย์
หน้านี้ระบุถึงเนื้อหานี้เป็นเอกสารอ้างอิงแนะนำถัดไปแล้ว
ทรัพยากรที่เป็นประโยชน์
3 PS-CM-MTR ข้อมูลสเปกเซ็นเซอร์ mmWave เพดาน 24 GHz (Matter)
ข้อมูลสเปก PS-CM-MTR: เซ็นเซอร์ตรวจจับการมีอยู่ mmWave เพดาน 24 GHz ระยะเคลื่อนไหว 10 m ระยะไมโครโมชัน 2.5 m ตรวจจับการหายใจ มุมมอง 120° สื่อสาร Matter over Thread
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับคน mmWave แบบติดเพดาน — Matter over Thread
ดาต้าชีต PS-CM-WF — เซ็นเซอร์ตรวจจับการมีอยู่ mmWave ติดเพดาน 24 GHz (WiFi)
ดาต้าชีต PS-CM-WF: เซ็นเซอร์ตรวจจับการมีอยู่ mmWave ติดเพดาน 24 GHz ตรวจจับการเคลื่อนไหว 10 m ไมโครโมชัน 2.5 m ตรวจจับการหายใจ มุมมอง 120° DC 5 V WiFi 2.4 GHz
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi
PS-CM-ZB — เซ็นเซอร์ mmWave ตรวจจับคนเพดาน 24 GHz Zigbee
เอกสารข้อมูล PS-CM-ZB: เซ็นเซอร์ mmWave เพดาน 24 GHz ตรวจจับการเคลื่อนไหว 10 ม. การเคลื่อนไหวเล็กน้อย 2.5 ม. ตรวจจับการหายใจ มุมมอง 120° DC 5 V Zigbee 3.0
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee
โซลูชันที่เกี่ยวข้อง
3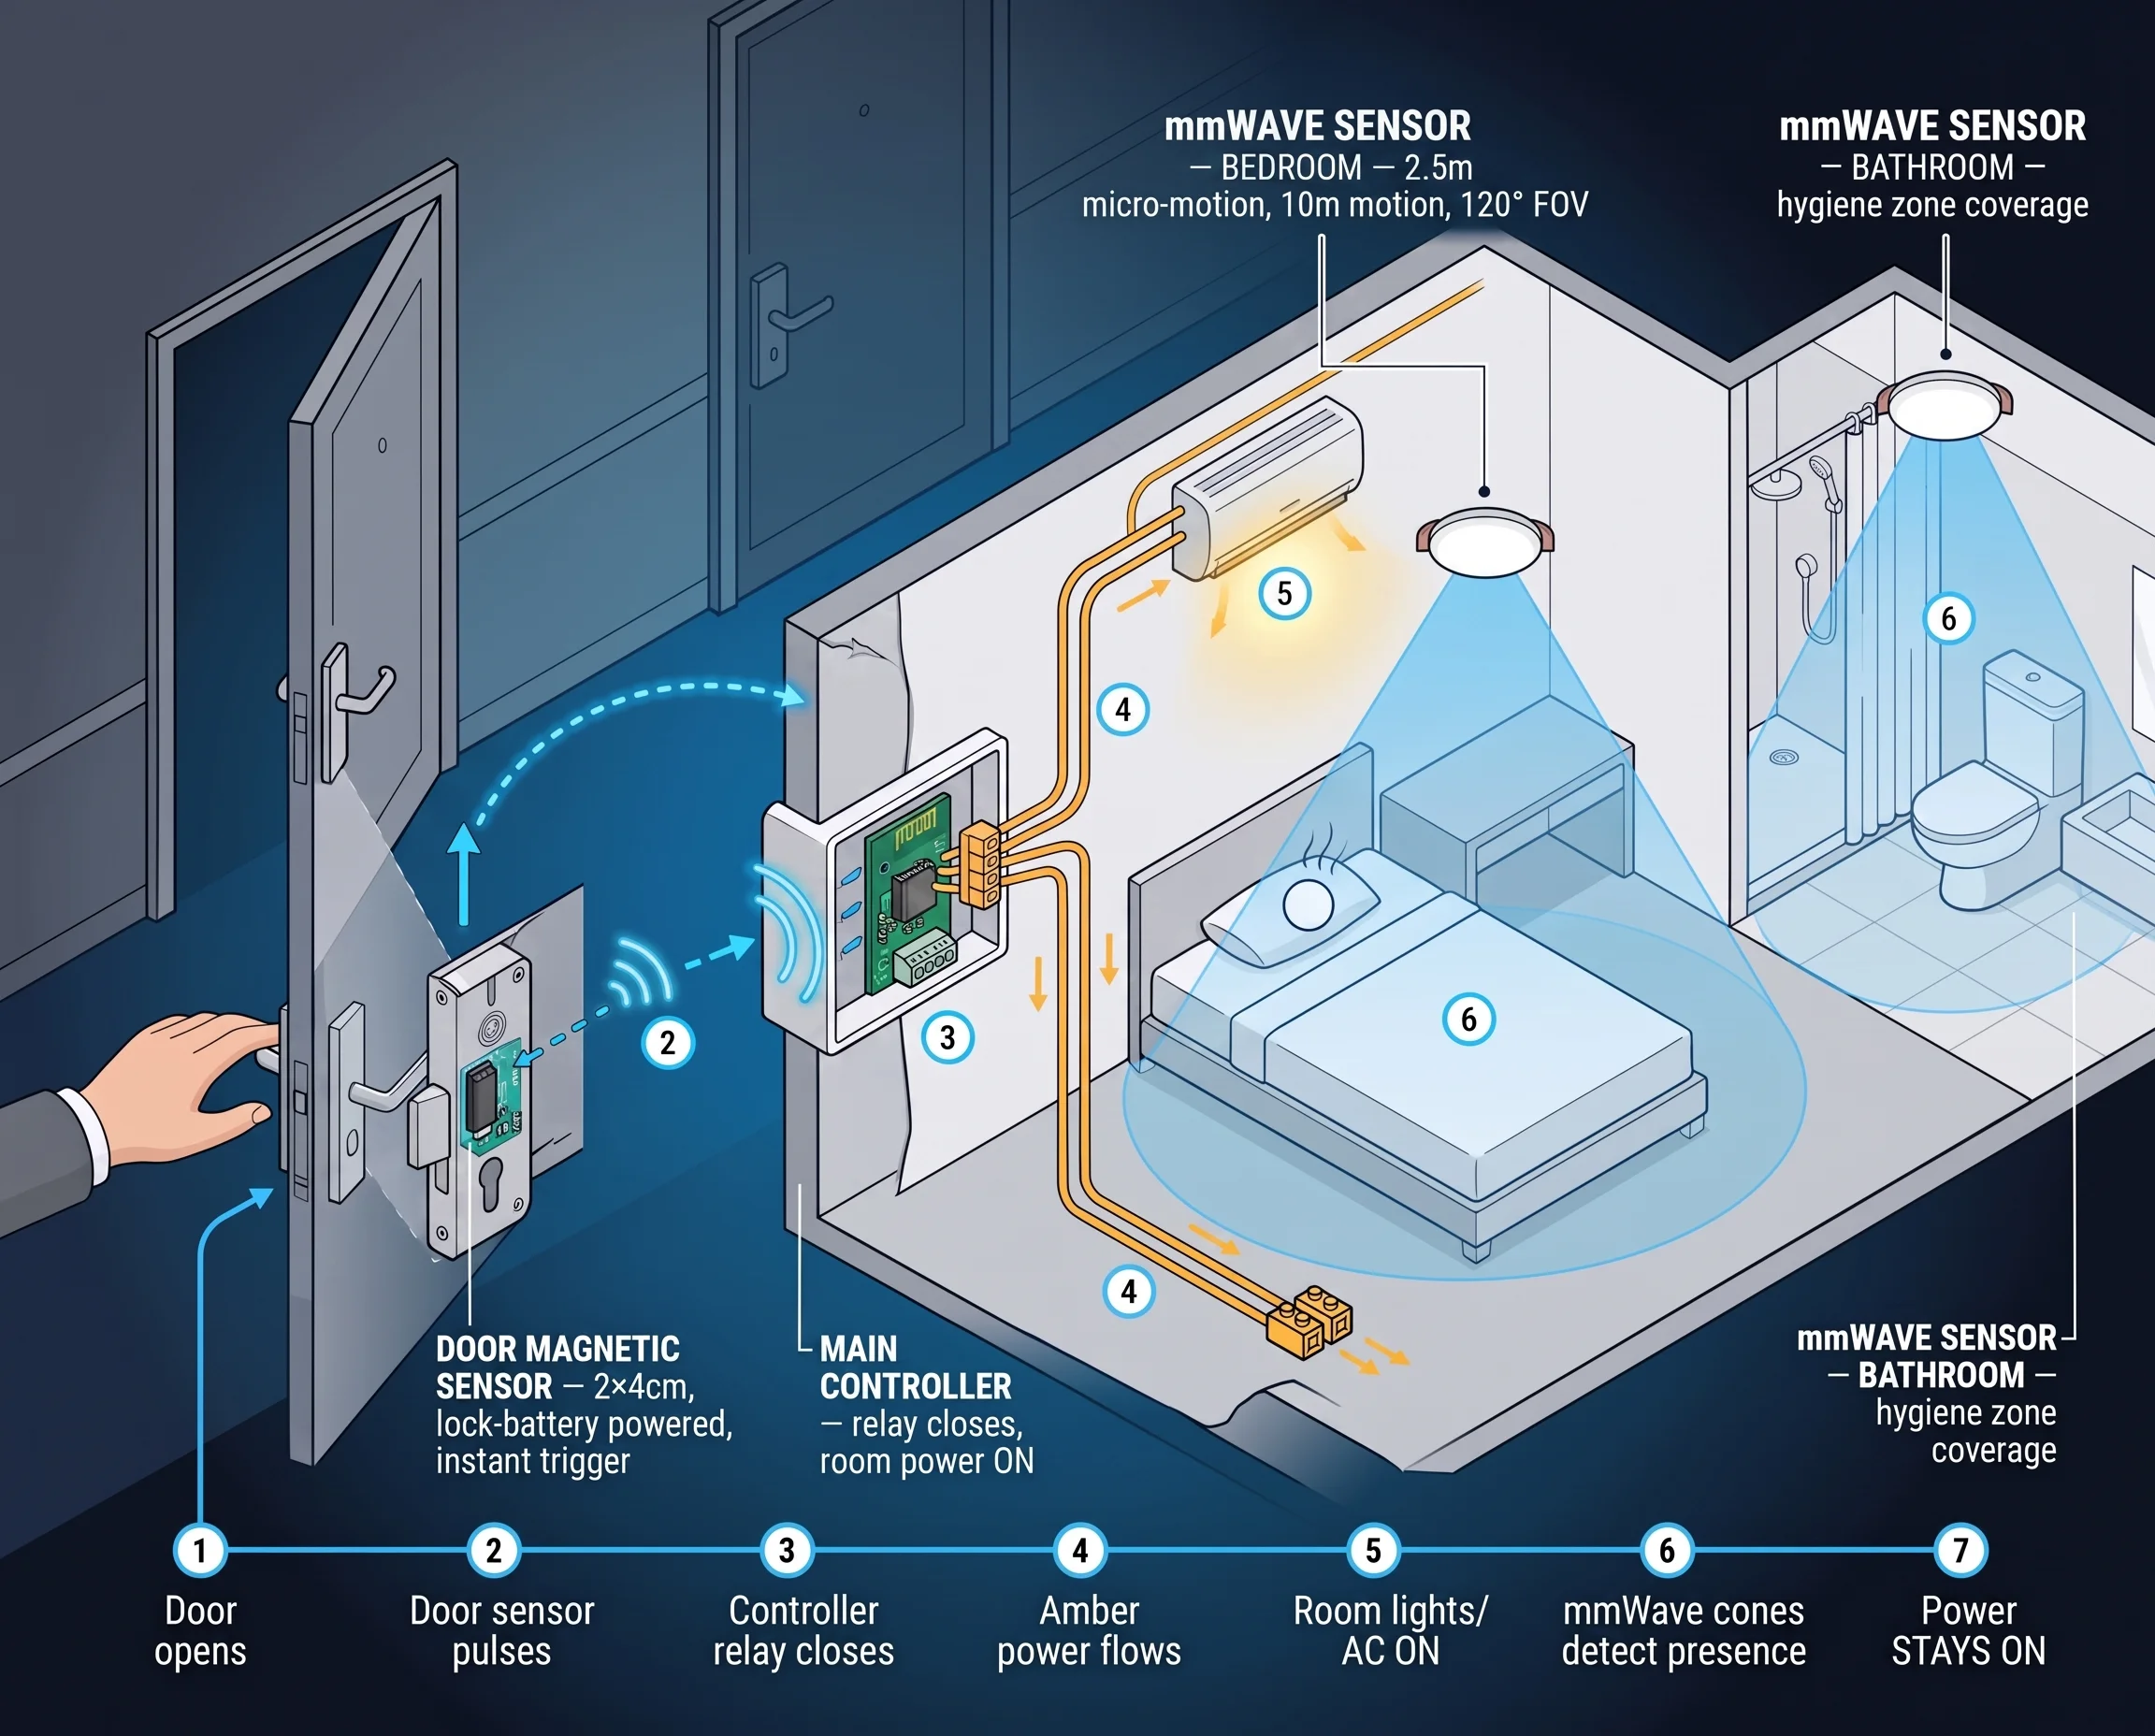
โซลูชันเซ็นเซอร์ตรวจจับการเข้าพักและความเคลื่อนไหวในห้องพักโรงแรม
เซ็นเซอร์เรดาร์ mmWave สำหรับตรวจจับการเข้าพักในห้องพักโรงแรม จัดตารางงานแม่บ้าน และประหยัดพลังงาน HVAC ตรวจจับได้จริงแม้ผู้เข้าพักหลับอยู่ ด้วยเซ็นเซอร์ติดเพดาน
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi, เซ็นเซอร์ตรวจจับคน mmWave แบบติดเพดาน — Matter over Thread
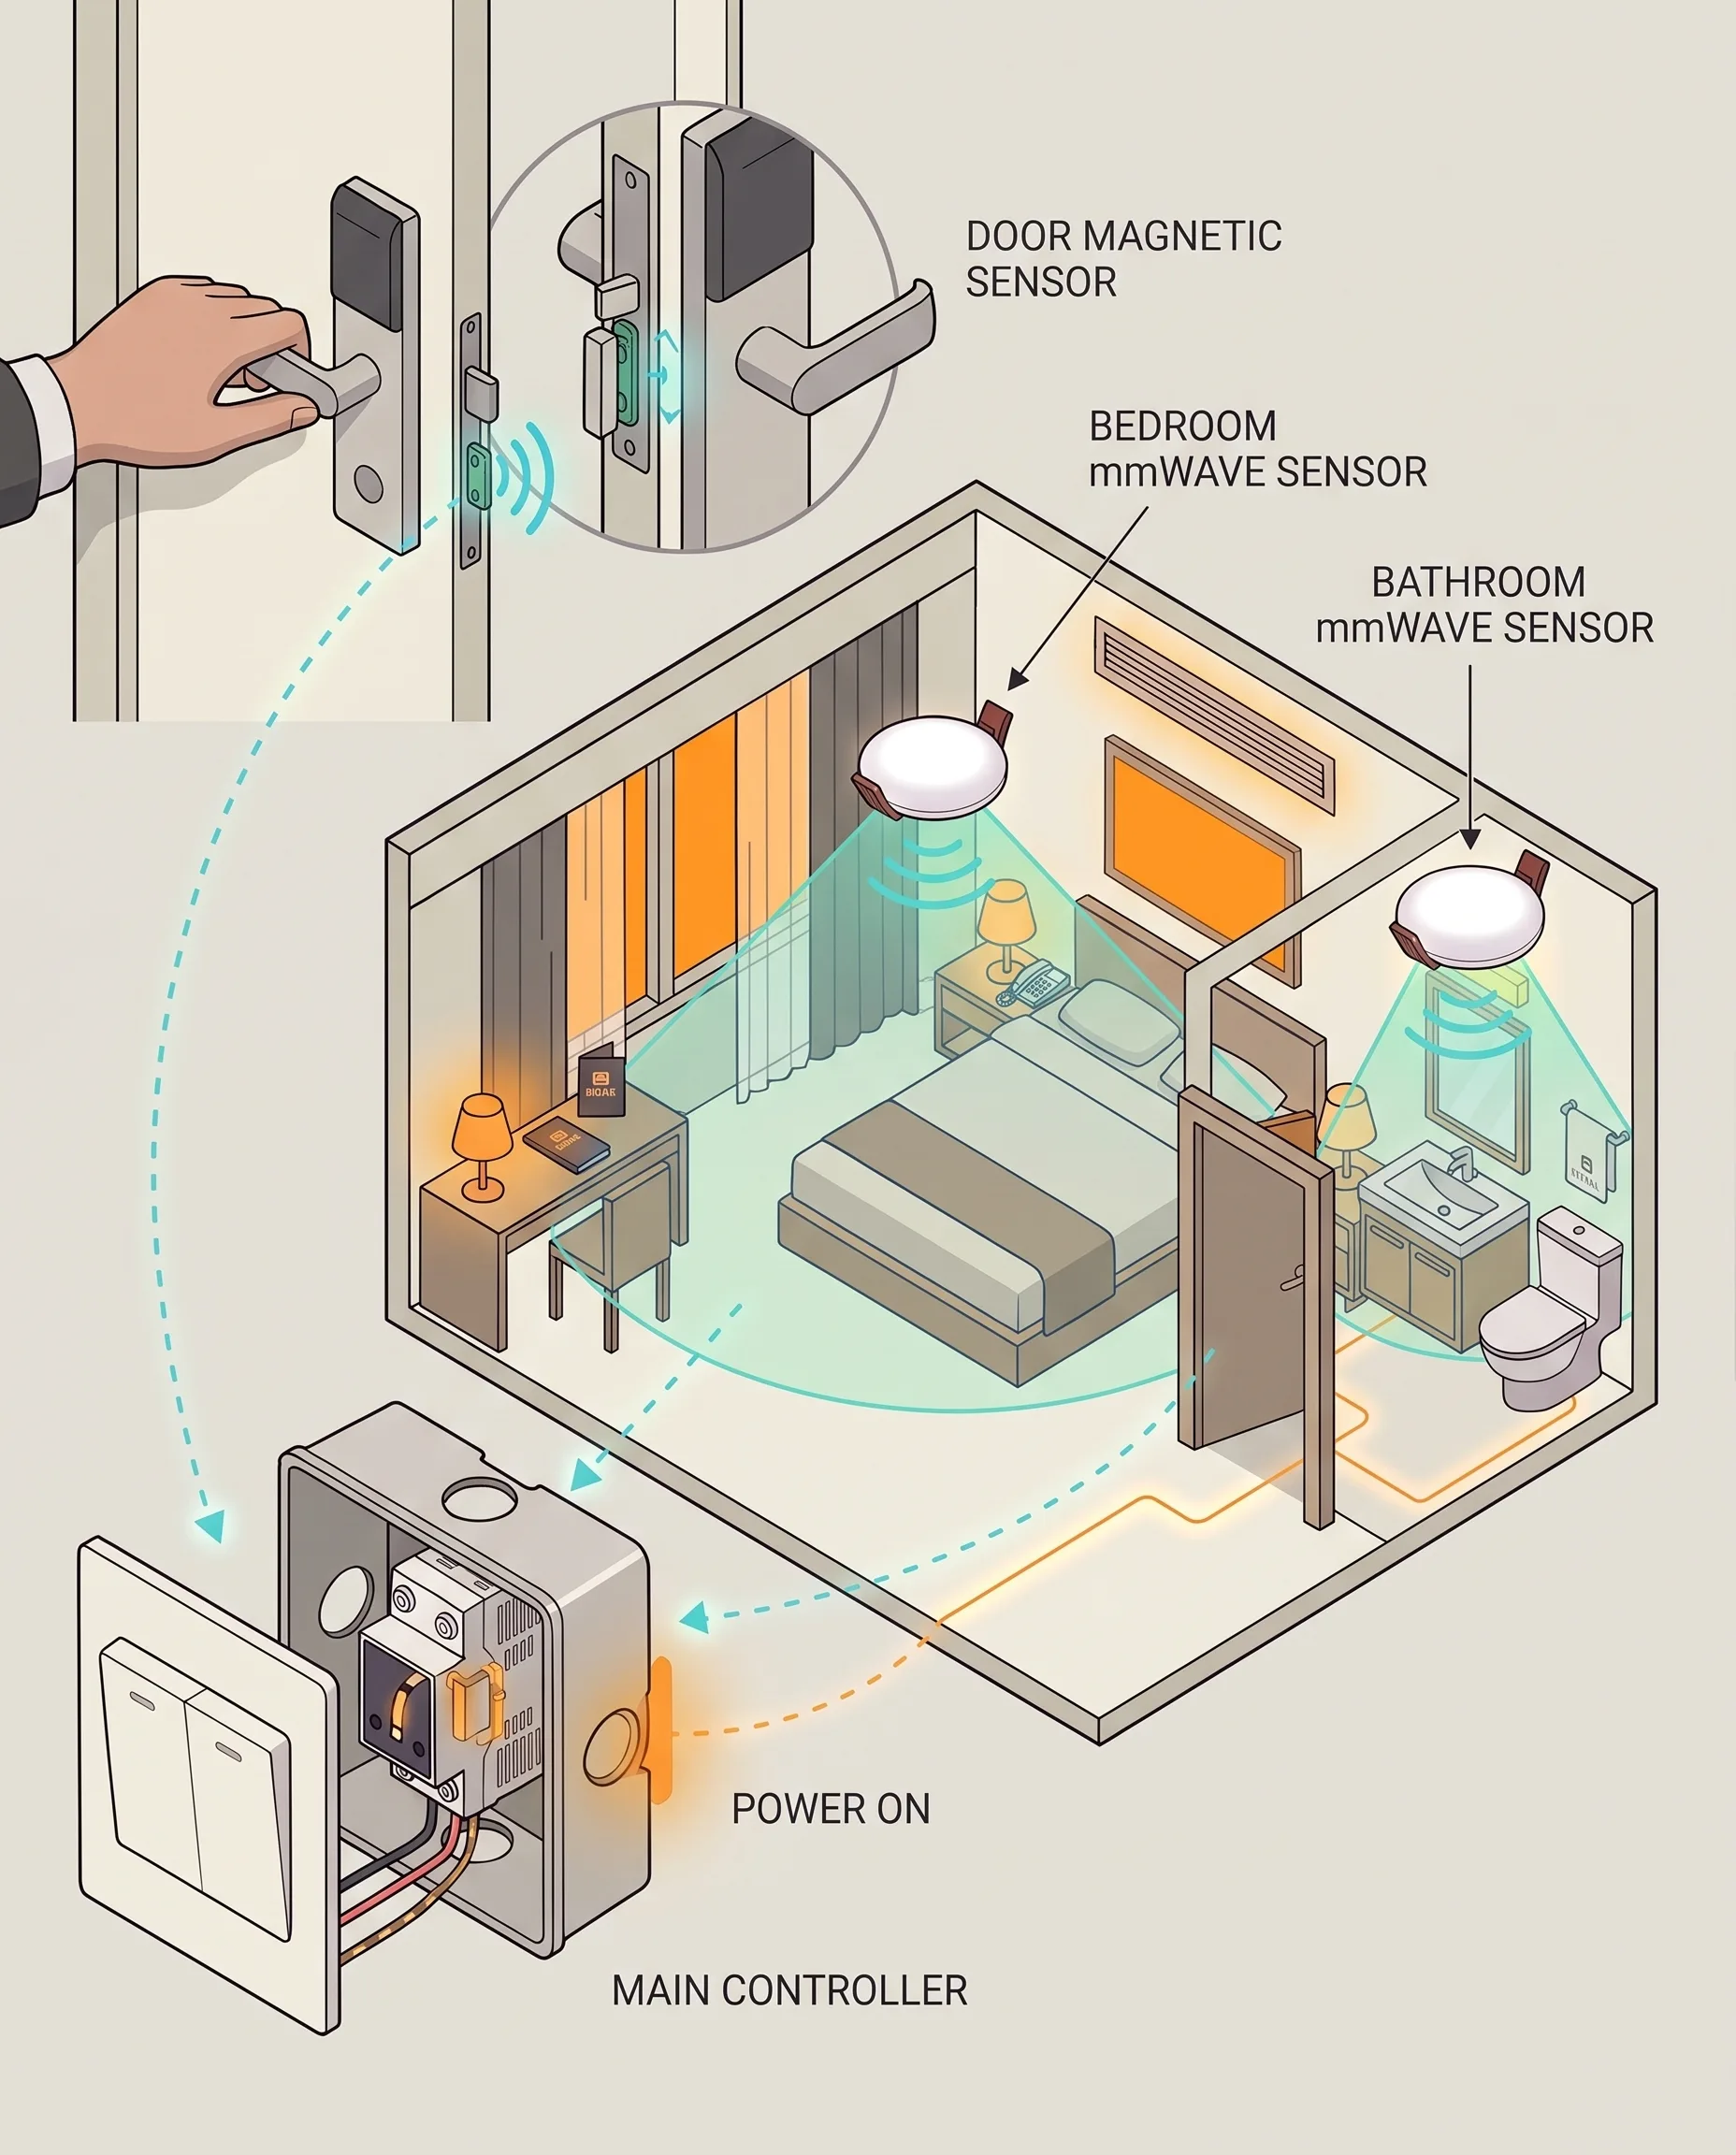
ระบบจัดการพลังงานห้องพักโรงแรม
ควบคุมพลังงานห้องพักแบบโลคอล: เซ็นเซอร์ mmWave บนเพดานสองตัว สวิตช์ประตูแม่เหล็ก และคอนโทรลเลอร์ในกล่องสวิตช์เดิม ครบทั้งหมดภายในห้อง
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee
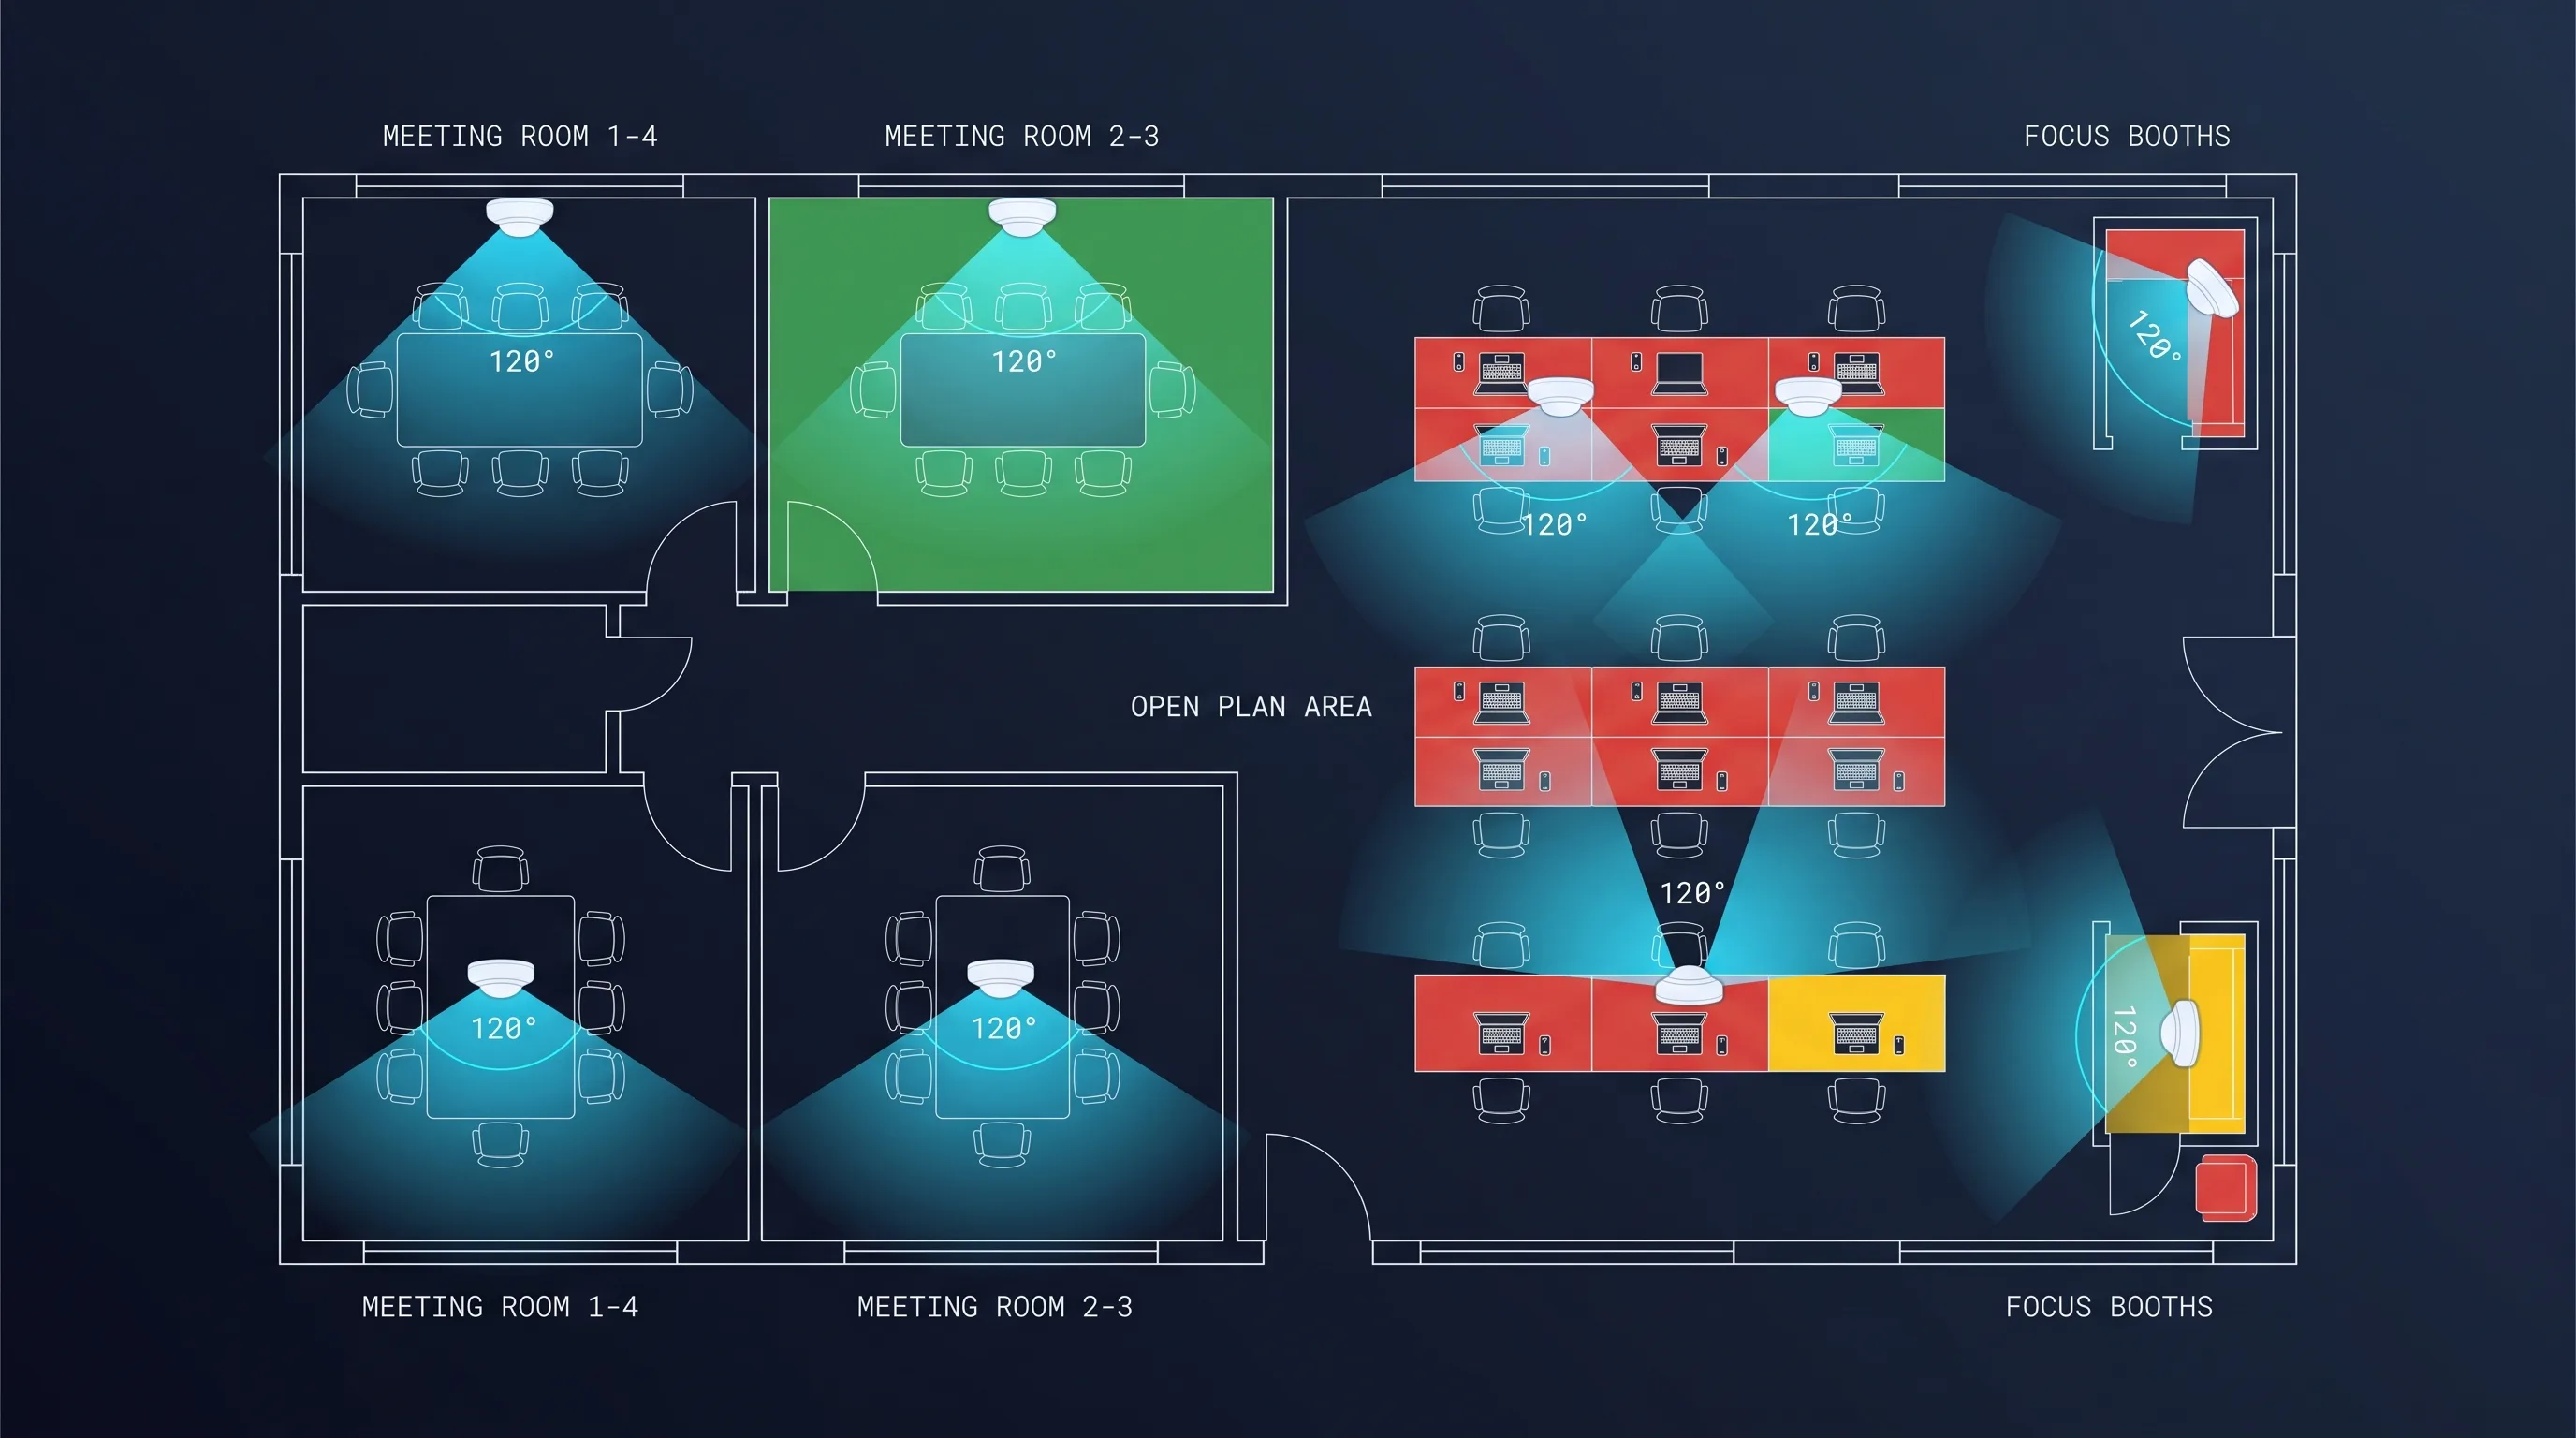
เซ็นเซอร์ตรวจจับการใช้งานห้องประชุมสำหรับองค์กร
เซ็นเซอร์ตรวจจับการมีอยู่ด้วย mmWave สำหรับห้องประชุมและสำนักงาน: ระบบไฟและ HVAC ปรับตามผู้ที่นั่งอยู่ซึ่ง PIR มองไม่เห็น และจะปล่อยห้องเมื่อว่างจริงเท่านั้น
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดผนัง
บทความบล็อกที่เกี่ยวข้อง
3
เซนเซอร์ mmWave 60GHz vs 24GHz vs 77GHz: การเลือกความถี่ที่เหมาะสมสำหรับการตรวจจับการมีอยู่เชิงพาณิชย์
เปรียบเทียบเซนเซอร์ mmWave 60GHz, 24GHz และ 77GHz สำหรับการตรวจจับการมีอยู่เชิงพาณิชย์ พร้อมสเปกเทคนิค ระยะตรวจจับ ความเป็นส่วนตัว และคำแนะนำการจัดหา OEM
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi
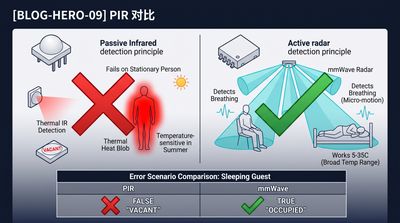
เซ็นเซอร์ตรวจจับการเข้าพักคืออะไร ต่างจากเซ็นเซอร์ PIR อย่างไร
เรียนรู้เซ็นเซอร์ตรวจจับการเข้าพักอิเล็กทรอนิกส์ ตรวจจับผู้อยู่นิ่งได้อย่างไร ต่างจากเซ็นเซอร์ PIR อย่างไร ครอบคลุม mmWave ความแม่นยำ และกรณีการใช้งาน
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi, เซ็นเซอร์ตรวจจับคน mmWave แบบติดเพดาน — Matter over Thread
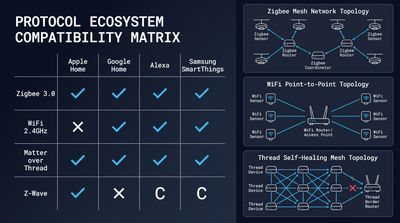
วิธีเชื่อมต่อเซ็นเซอร์ mmWave กับ Home Assistant แบบ Local
คู่มือตั้งค่าการควบคุมแบบ Local สำหรับอุปกรณ์ mmWave ครอบคลุม MQTT/Matter สคริปต์ Automation การปรับเทียบ และเคล็ดลับเชื่อมต่อเซ็นเซอร์เพดาน presence แบบ OEM
เนื้อหานี้สนับสนุนบริบทผลิตภัณฑ์เดียวกัน: เซ็นเซอร์ตรวจจับคน mmWave แบบติดเพดาน — Matter over Thread, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — WiFi, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดเพดาน — Zigbee, เซ็นเซอร์ตรวจจับมนุษย์ mmWave แบบติดผนัง
ระบุรายละเอียดโปรเจกต์โรงแรมของคุณกับวิศวกรของเรา
ส่งจำนวนห้อง ประเภทเพดาน และโปรโตคอลที่ต้องการ เราจะส่งแผนการทำตัวอย่างและใบเสนอราคากลับภายใน 24 ชั่วโมงทำการ
- ก้าวจากคำแนะนำทั่วไปไปสู่การหารือเกี่ยวกับผลิตภัณฑ์หรือการใช้งาน
- ใช้ RFQ เมื่อข้อมูลราคา แบบวาด MOQ หรือกำหนดการเปิดตัวต้องการความชัดเจนเป็นระบบ
- คงช่องทางติดต่อโดยตรงให้เห็นสำหรับการขอคำชี้แจงอย่างรวดเร็วและการส่งต่อข้อมูล