mmW Radar: Panduan Teknologi Radar Gelombang Milimeter
Panduan teknis radar mmW. Pelajari teknologi, pita frekuensi, pemrosesan FMCW, serta aplikasi dalam deteksi kehadiran dan berbagai kegunaan lain.
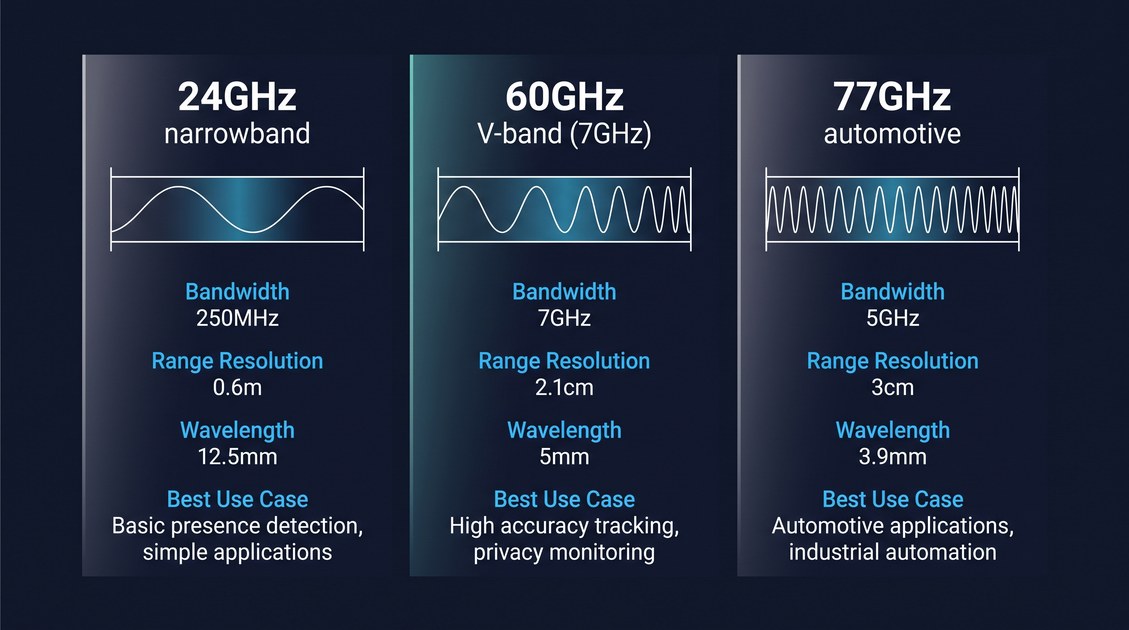
Radar mmW (radar gelombang milimeter) adalah teknologi deteksi dan pengukuran jarak radio yang menggunakan gelombang elektromagnetik dengan panjang gelombang 1–10 mm (bersesuaian dengan frekuensi 30–300 GHz) untuk mendeteksi objek, mengukur jarak dan kecepatannya, dan dalam beberapa kasus mengidentifikasi sifatnya melalui analisis sinyal pantulan. Pita radar mmW komersial yang paling umum adalah 24 GHz (24,0–24,25 GHz), 60 GHz (57–64 GHz), dan 77 GHz (76–81 GHz), dengan masing-masing pita menawarkan kompromi berbeda antara jangkauan, resolusi, ukuran antena, lingkungan regulasi, dan biaya chipset. Pita 60 GHz telah menjadi frekuensi dominan untuk deteksi kehadiran dalam ruangan karena menyediakan bandwidth tanpa lisensi sebesar 7 GHz, yang memungkinkan resolusi jarak 2,1 cm dan deteksi mikro-Doppler pernapasan manusia pada 0,2–0,5 Hz dari jarak 6–8 meter. Pita 77 GHz terutama digunakan untuk radar otomotif dan aplikasi industri jarak jauh, sementara pita 24 GHz digunakan untuk aplikasi berbasis gerak yang sensitif biaya.
Panduan ini memberikan gambaran teknis komprehensif tentang radar mmW, mencakup fisika, pita frekuensi, pemrosesan FMCW, desain antena, serta aplikasi-aplikasi utamanya.
Radar mmW: Fisika
Fisika radar mmW diatur oleh prinsip elektromagnetik yang sama seperti sistem radio berfrekuensi lebih rendah, tetapi panjang gelombang yang pendek dan bandwidth lebar yang tersedia pada rentang frekuensi mmW memberikan kemampuan yang tidak dapat dicapai pada frekuensi lebih rendah.
Radar mmW: Panjang Gelombang dan Pita Frekuensi
Panjang gelombang gelombang elektromagnetik berbanding terbalik dengan frekuensinya. Pada 24 GHz, panjang gelombangnya sekitar 12,5 mm; pada 60 GHz, sekitar 5,0 mm; pada 77 GHz, sekitar 3,9 mm. Panjang gelombang yang lebih pendek pada frekuensi lebih tinggi memungkinkan antena yang lebih kecil untuk gain yang sama.
Tiga pita radar mmW komersial utama adalah:
- Pita 24 GHz (24,0–24,25 GHz): pita mmW tertua dan paling matang, dengan alokasi ISM narrowband sebesar 250 MHz. Cocok untuk deteksi gerak dan resolusi jarak FMCW dasar.
- Pita 60 GHz (57–64 GHz): pita dominan untuk deteksi kehadiran dalam ruangan, dengan bandwidth tanpa lisensi sebesar 7 GHz. Menyediakan resolusi jarak 2,1 cm dan deteksi mikro-Doppler pernapasan manusia.
- Pita 77 GHz (76–81 GHz): pita utama radar otomotif, dengan bandwidth 5 GHz. Cocok untuk radar jarak jauh (20–30 m) dan resolusi sudut yang halus.
Radar mmW: Bandwidth dan Resolusi Jarak
Resolusi jarak sistem radar ditentukan oleh bandwidth: c / (2 × B), dengan c adalah kecepatan cahaya dan B adalah bandwidth. Pada 24 GHz dengan bandwidth 250 MHz, resolusi jaraknya sekitar 0,6 m. Pada 60 GHz dengan bandwidth 7 GHz, resolusi jaraknya sekitar 2,1 cm. Pada 77 GHz dengan bandwidth 5 GHz, resolusi jaraknya sekitar 3 cm.
Bandwidth lebar pada 60 GHz dan 77 GHz inilah yang memungkinkan sistem-sistem ini mendeteksi gerak mikro pernapasan manusia. Orang yang bernapas menghasilkan perpindahan dinding dada sebesar 5–20 mm pada frekuensi 0,2–0,5 Hz, dan mendeteksi gerak ini memerlukan resolusi jarak pada orde 5 mm atau lebih baik.
Radar mmW: Atenuasi Atmosfer
Atenuasi atmosfer sinyal radar mmW bervariasi secara signifikan menurut frekuensi. Pada 24 GHz dan 77 GHz, atenuasi atmosfernya relatif rendah (biasanya 0,5–1 dB/km). Pada 60 GHz, atenuasi atmosfernya jauh lebih tinggi (~15 dB/km) karena resonansi penyerapan oksigen pada frekuensi ini.
Untuk aplikasi sensing dalam ruangan dengan jangkauan maksimum yang umumnya 8–12 m, atenuasi atmosfer pada semua pita ini dapat diabaikan. Namun, atenuasi tinggi pada 60 GHz memiliki efek samping yang menguntungkan: mencegah sinyal 60 GHz merambat antar ruangan, yang menjadi keunggulan privasi untuk penerapan di hotel dan hunian.
Radar mmW: Pemrosesan FMCW
Bentuk gelombang yang paling umum digunakan dalam radar mmW komersial adalah chirp gelombang berkelanjutan termodulasi frekuensi (FMCW).
Radar mmW: Chirp FMCW
Pada radar FMCW, pemancar memancarkan sinyal yang frekuensinya menyapu secara linier melintasi bandwidth tertentu selama periode singkat yang disebut durasi chirp (umumnya 50–200 mikrodetik). Sinyal yang dipancarkan dicampur dengan salinannya (sinyal osilator lokal), dan sinyal pantulan dari target juga dicampur dengan sinyal osilator lokal. Hasilnya adalah sinyal beat yang frekuensinya berbanding lurus dengan jarak target.
Dengan melakukan Fast Fourier Transform (FFT) pada sinyal beat, prosesor radar dapat menentukan jarak setiap target di zona deteksi dengan resolusi c / (2 × B). Untuk sistem 60 GHz dengan bandwidth 7 GHz, resolusi jaraknya sekitar 2,1 cm.
Radar mmW: Pemrosesan Doppler
Selain jarak, radar FMCW dapat menentukan kecepatan target dengan menganalisis fase sinyal beat di beberapa chirp. Target diam menghasilkan sinyal beat dengan fase konstan antar chirp; target bergerak menghasilkan sinyal beat yang fasenya bergeser dari chirp ke chirp, dengan pergeseran fase berbanding lurus dengan kecepatan target.
Dengan melakukan FFT kedua pada chirp di setiap range bin (sebuah "Doppler FFT"), prosesor radar dapat menentukan kecepatan setiap target di zona deteksi. Resolusi kecepatan ditentukan oleh panjang gelombang dan durasi frame. Untuk sistem 60 GHz dengan durasi frame 50 ms, resolusi kecepatannya sekitar 0,05 m/s.
Radar mmW: Analisis Mikro-Doppler
Efek mikro-Doppler adalah fenomena di mana gerak mikro bagian-bagian target menghasilkan tanda tangan Doppler yang khas. Dalam deteksi kehadiran manusia, tanda tangan mikro-Doppler terpenting adalah tanda tangan pernapasan: gerak dinding dada periodik pada 0,2–0,5 Hz menghasilkan modulasi Doppler yang berbeda dari derau latar belakang maupun tanda tangan Doppler objek tak hidup.
Sensor kehadiran radar mmW yang dirancang dengan baik menggunakan teknik pemrosesan sinyal untuk mengekstrak tanda tangan pernapasan dari pantulan radar. Pemrosesan tersebut umumnya meliputi:
- Range FFT: menentukan jarak setiap target di zona deteksi.
- Doppler FFT: menentukan kecepatan setiap target pada setiap jarak.
- Peta Range-Doppler: menghasilkan peta 2D jarak versus kecepatan.
- Ekstraksi gerak mikro: untuk setiap range bin yang berisi target, analisis tanda tangan Doppler yang berubah terhadap waktu untuk mengidentifikasi komponen periodik (pernapasan, detak jantung) yang menandakan kehadiran manusia.
- Klasifikasi: menggunakan model machine learning (atau pengklasifikasi berbasis aturan) untuk mengklasifikasikan target sebagai "manusia hadir," "tidak ada manusia," atau "tidak pasti."
Radar mmW: Desain Antena
Desain antena menentukan resolusi sudut, sudut pandang, dan bentuk fisik sistem radar mmW.
Radar mmW: Array Antena MIMO
Sistem radar mmW modern menggunakan array antena multiple-input multiple-output (MIMO) untuk menentukan posisi sudut target di zona deteksi. Array MIMO 2×2 (dua pemancar, dua penerima) menyediakan resolusi sudut dasar dalam satu dimensi. Array MIMO 3×3 menyediakan resolusi sudut dalam dua dimensi dengan resolusi lebih halus. Array MIMO 4×4 menyediakan resolusi sudut paling halus.
Untuk sensor kehadiran yang dipasang di plafon, array antena yang khas adalah konfigurasi MIMO 2×2 atau 3×3 yang menyediakan sudut pandang sekitar ±60° azimut dan ±40° elevasi.
Radar mmW: Sudut Pandang
Sudut pandang sistem radar mmW adalah rentang sudut di mana antena dapat memancarkan dan menerima sinyal secara efektif. Sudut pandang lebar diinginkan untuk sensor kehadiran plafon yang perlu mencakup seluruh ruangan. Sudut pandang sempit diinginkan untuk sensor jarak jauh yang perlu berfokus pada zona tertentu.
Radar mmW: Metrik Kinerja
Kinerja sensor kehadiran radar mmW dicirikan oleh beberapa metrik kunci.
Radar mmW: Deteksi Penghuni Stasioner
True positive rate (TPR) penghuni stasioner adalah persentase waktu ketika penghuni manusia yang diam dilaporkan dengan benar sebagai hadir. Untuk radar mmW 60 GHz, TPR di atas 99% dalam pengujian terkendali dan di atas 95% dalam penerapan di dunia nyata.
Radar mmW: Tingkat Positif Palsu
False positive rate adalah persentase waktu ketika sensor melaporkan kehadiran padahal ruangan sebenarnya kosong. Untuk radar mmW yang dirancang dengan baik, FPR di bawah 1% dalam periode 24 jam.
Radar mmW: Jangkauan Deteksi
Jangkauan deteksi radar mmW 60 GHz adalah 6–8 m untuk penghuni stasioner dan 8–12 m untuk penghuni yang bergerak ketika dipasang di plafon pada ketinggian 2,5–3,0 m.
Radar mmW: Latensi Deteksi
Latensi deteksi adalah waktu antara penghuni memasuki zona deteksi dan sensor melaporkan perubahan tersebut. Untuk radar mmW, latensinya umumnya 0,5–3 detik.
Radar mmW: Aplikasi
Radar mmW memiliki berbagai aplikasi di banyak industri.
Radar mmW: Deteksi Kehadiran
Aplikasi radar mmW yang paling umum pada 2026 adalah deteksi kehadiran untuk hotel, kantor, fasilitas kesehatan, dan rumah pintar residensial. Radar mmW 60 GHz dapat mendeteksi penghuni yang bergerak maupun yang diam, sehingga memungkinkan deteksi kehadiran sejati, bukan sekadar deteksi gerak.
Radar mmW: Otomotif
Radar mmW 77 GHz adalah teknologi dominan untuk radar otomotif, digunakan untuk adaptive cruise control, penghindaran tabrakan, deteksi titik buta, dan sistem bantuan pengemudi canggih (ADAS) lainnya.
Radar mmW: Sensing Industri
Radar mmW digunakan dalam aplikasi industri untuk pengukuran level (cairan dan bubuk dalam tangki serta silo), pemantauan conveyor, dan penghindaran tabrakan robot.
Radar mmW: Kesehatan
Radar mmW digunakan di bidang kesehatan untuk deteksi jatuh, pemantauan pasien, dan pengukuran tanda vital (detak jantung, laju pernapasan).
Radar mmW: Rekomendasi Akhir
Radar mmW adalah teknologi dominan untuk deteksi kehadiran pada 2026, dan pita 60 GHz adalah pilihan bawaan untuk sebagian besar aplikasi dalam ruangan. Teknologi ini menyediakan deteksi penghuni stasioner yang andal, profil privasi yang sangat baik, dan bentuk fisik yang kompak, sehingga cocok untuk kamar hotel, kantor, fasilitas kesehatan, dan rumah pintar residensial.
Bagi tim pengadaan atau konsumen yang memilih produk radar mmW, pendekatan yang tepat adalah memulai dengan definisi kebutuhan aplikasi yang jelas, kemudian mengevaluasi produk yang tersedia terhadap kebutuhan tersebut, lalu memilih vendor dengan rekam jejak terbukti di vertikal target. Produk yang direkomendasikan untuk sebagian besar aplikasi adalah ceiling-presence-sensor-zigbee, ceiling-presence-sensor-wifi, dan ceiling-presence-sensor-matter dari vendor dengan portofolio produk yang kuat dan rekam jejak penerapan yang terbukti.
Sebagian konten artikel ini dihasilkan oleh AI dan dioptimalkan untuk akurasi profesional dan keterbacaan. mmW radar (millimeter wave radar) is a radio detection and ranging technology that uses electromagnetic waves with wavelengths of 1–10 mm (corresponding to frequencies of 30–300 GHz) to detect objects, measure their distance and velocity, and in some cases identify their nature by analyzing the reflected signal. The most common commercial mmW radar bands are 24 GHz (24.0–24.25 GHz), 60 GHz (57–64 GHz), and 77 GHz (76–81 GHz), with each band offering different trade-offs between range, resolution, antenna size, regulatory environment, and chipset cost. The 60 GHz band has become the dominant frequency for indoor presence detection because it provides 7 GHz of unlicensed bandwidth, which enables 2.1 cm range resolution and micro-Doppler detection of human breathing at 0.2–0.5 Hz from ranges of 6–8 meters. The 77 GHz band is primarily used for automotive radar and long-range industrial applications, while the 24 GHz band is used for cost-sensitive motion-only applications.
This guide provides a comprehensive technical overview of mmW radar, covering the physics, the frequency bands, the FMCW processing, the antenna design, and the major applications.
mmW Radar: The Physics
The physics of mmW radar is governed by the same electromagnetic principles as lower-frequency radio systems, but the short wavelength and the wide bandwidths available in the mmW frequency range give the technology capabilities that are not achievable at lower frequencies.
mmW Radar: Wavelength and Frequency Bands
The wavelength of an electromagnetic wave is inversely proportional to its frequency. At 24 GHz, the wavelength is approximately 12.5 mm; at 60 GHz, it is approximately 5.0 mm; at 77 GHz, it is approximately 3.9 mm. The shorter wavelength at higher frequencies allows smaller antennas for a given gain.
The three major commercial mmW radar bands are:
- 24 GHz band (24.0–24.25 GHz): the oldest and most mature mmW band, with a narrowband ISM allocation of 250 MHz. Suitable for motion detection and basic FMCW range resolution.
- 60 GHz band (57–64 GHz): the dominant band for indoor presence detection, with 7 GHz of unlicensed bandwidth. Provides 2.1 cm range resolution and micro-Doppler detection of human breathing.
- 77 GHz band (76–81 GHz): the primary automotive radar band, with 5 GHz of bandwidth. Suitable for long-range radar (20–30 m) and fine angular resolution.
mmW Radar: Bandwidth and Range Resolution
The range resolution of a radar system is determined by the bandwidth: c / (2 × B), where c is the speed of light and B is the bandwidth. At 24 GHz with 250 MHz of bandwidth, the range resolution is approximately 0.6 m. At 60 GHz with 7 GHz of bandwidth, the range resolution is approximately 2.1 cm. At 77 GHz with 5 GHz of bandwidth, the range resolution is approximately 3 cm.
The wide bandwidth at 60 GHz and 77 GHz is what enables these systems to detect the micro-motion of human breathing. A person breathing produces a chest wall displacement of 5–20 mm at a frequency of 0.2–0.5 Hz, and detecting this motion requires a range resolution on the order of 5 mm or better.
mmW Radar: Atmospheric Attenuation
The atmospheric attenuation of mmW radar signals varies significantly by frequency. At 24 GHz and 77 GHz, the atmospheric attenuation is relatively low (typically 0.5–1 dB/km). At 60 GHz, the atmospheric attenuation is much higher (~15 dB/km) due to the oxygen absorption resonance at this frequency.
For indoor sensing applications where the maximum range is typically 8–12 m, the atmospheric attenuation at any of these bands is negligible. However, the high attenuation at 60 GHz does have a beneficial side effect: it prevents 60 GHz signals from propagating between rooms, which is a privacy advantage for hotel and residential deployments.
mmW Radar: FMCW Processing
The most common waveform used in commercial mmW radar is the frequency-modulated continuous wave (FMCW) chirp.
mmW Radar: The FMCW Chirp
In an FMCW radar, the transmitter emits a signal whose frequency sweeps linearly across a defined bandwidth over a short period called the chirp duration (typically 50–200 microseconds). The transmitted signal is mixed with a copy of itself (the local oscillator signal), and the reflected signal from a target is also mixed with the local oscillator signal. The result is a beat signal whose frequency is proportional to the range of the target.
By performing a Fast Fourier Transform (FFT) on the beat signal, the radar processor can determine the range of every target in the detection zone with a resolution of c / (2 × B). For a 60 GHz system with 7 GHz of bandwidth, the range resolution is approximately 2.1 cm.
mmW Radar: Doppler Processing
In addition to range, an FMCW radar can determine the velocity of a target by analyzing the phase of the beat signal across multiple chirps. A stationary target produces a beat signal with a constant phase across chirps; a moving target produces a beat signal whose phase shifts from chirp to chirp, with the phase shift proportional to the target's velocity.
By performing a second FFT across the chirps of each range bin (a "Doppler FFT"), the radar processor can determine the velocity of every target in the detection zone. The velocity resolution is determined by the wavelength and the frame duration. For a 60 GHz system with a 50 ms frame duration, the velocity resolution is approximately 0.05 m/s.
mmW Radar: Micro-Doppler Analysis
The micro-Doppler effect is the phenomenon where the micro-motion of parts of a target produces distinctive Doppler signatures. In human presence detection, the most important micro-Doppler signature is the breathing signature: the periodic chest wall motion at 0.2–0.5 Hz produces a Doppler modulation that is distinct from the background noise and from the Doppler signatures of inanimate objects.
A well-designed mmW radar presence sensor uses signal processing techniques to extract the breathing signature from the radar return. The processing typically involves:
- Range FFT: determine the range of every target in the detection zone.
- Doppler FFT: determine the velocity of every target at every range.
- Range-Doppler map: produce a 2D map of range vs. velocity.
- Micro-motion extraction: for each range bin that contains a target, analyze the time-varying Doppler signature to identify periodic components (breathing, heartbeat) that indicate a human presence.
- Classification: use a machine learning model (or a rule-based classifier) to classify the target as "human present," "no human present," or "ambiguous."
mmW Radar: Antenna Design
The antenna design determines the angular resolution, the field of view, and the form factor of the mmW radar system.
mmW Radar: MIMO Antenna Arrays
Modern mmW radar systems use multiple-input multiple-output (MIMO) antenna arrays to determine the angular position of targets in the detection zone. A 2×2 MIMO array (two transmit, two receive) provides basic angular resolution in one dimension. A 3×3 MIMO array provides angular resolution in two dimensions with finer resolution. A 4×4 MIMO array provides the finest angular resolution.
For a ceiling-mounted presence sensor, a typical antenna array is a 2×2 or 3×3 MIMO configuration that provides a field of view of approximately ±60° azimuth and ±40° elevation.
mmW Radar: Field of View
The field of view of an mmW radar system is the angular range over which the antenna can effectively transmit and receive signals. A wide field of view is desirable for a ceiling-mounted presence sensor that needs to cover an entire room. A narrow field of view is desirable for a long-range sensor that needs to focus on a specific zone.
mmW Radar: Performance Metrics
The performance of an mmW radar presence sensor is characterized by several key metrics.
mmW Radar: Stationary-Occupant Detection
The stationary-occupant true positive rate (TPR) is the percentage of time that a stationary human occupant is correctly reported as present. For a 60 GHz mmW radar, the TPR is above 99% in controlled testing and above 95% in real-world deployment.
mmW Radar: False Positive Rate
The false positive rate is the percentage of time the sensor reports presence when the room is actually empty. For a well-designed mmW radar, the FPR is below 1% over a 24-hour period.
mmW Radar: Detection Range
The detection range of a 60 GHz mmW radar is 6–8 m for stationary occupants and 8–12 m for moving occupants when ceiling-mounted at 2.5–3.0 m.
mmW Radar: Detection Latency
The detection latency is the time between an occupant entering the detection zone and the sensor reporting the change. For an mmW radar, the latency is typically 0.5–3 seconds.
mmW Radar: Applications
The mmW radar has a wide range of applications across multiple industries.
mmW Radar: Presence Detection
The most common application of mmW radar in 2026 is presence detection for hotels, offices, healthcare facilities, and residential smart homes. A 60 GHz mmW radar can detect both moving and stationary occupants, enabling true presence detection rather than just motion detection.
mmW Radar: Automotive
The 77 GHz mmW radar is the dominant technology for automotive radar, used for adaptive cruise control, collision avoidance, blind spot detection, and other advanced driver assistance systems (ADAS).
mmW Radar: Industrial Sensing
The mmW radar is used in industrial applications for level sensing (liquids and powders in tanks and silos), conveyor monitoring, and robotic collision avoidance.
mmW Radar: Healthcare
The mmW radar is used in healthcare for fall detection, patient monitoring, and vital signs measurement (heart rate, respiration rate).
mmW Radar: Final Recommendation
The mmW radar is the dominant technology for presence detection in 2026, and the 60 GHz band is the default choice for most indoor applications. The technology provides reliable stationary-occupant detection, an excellent privacy profile, and a compact form factor, making it suitable for hotel rooms, offices, healthcare facilities, and residential smart homes.
For a procurement team or a consumer selecting an mmW radar product, the right approach is to start with a clear definition of the application requirements, then evaluate the available products against those requirements, then select a vendor with a proven track record in the target vertical. The recommended products for most applications are the ceiling-presence-sensor-zigbee, ceiling-presence-sensor-wifi, and ceiling-presence-sensor-matter from vendors with strong product portfolios and proven deployment track records.
Part of this article content is generated by AI and optimized for professional accuracy and readability.
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
2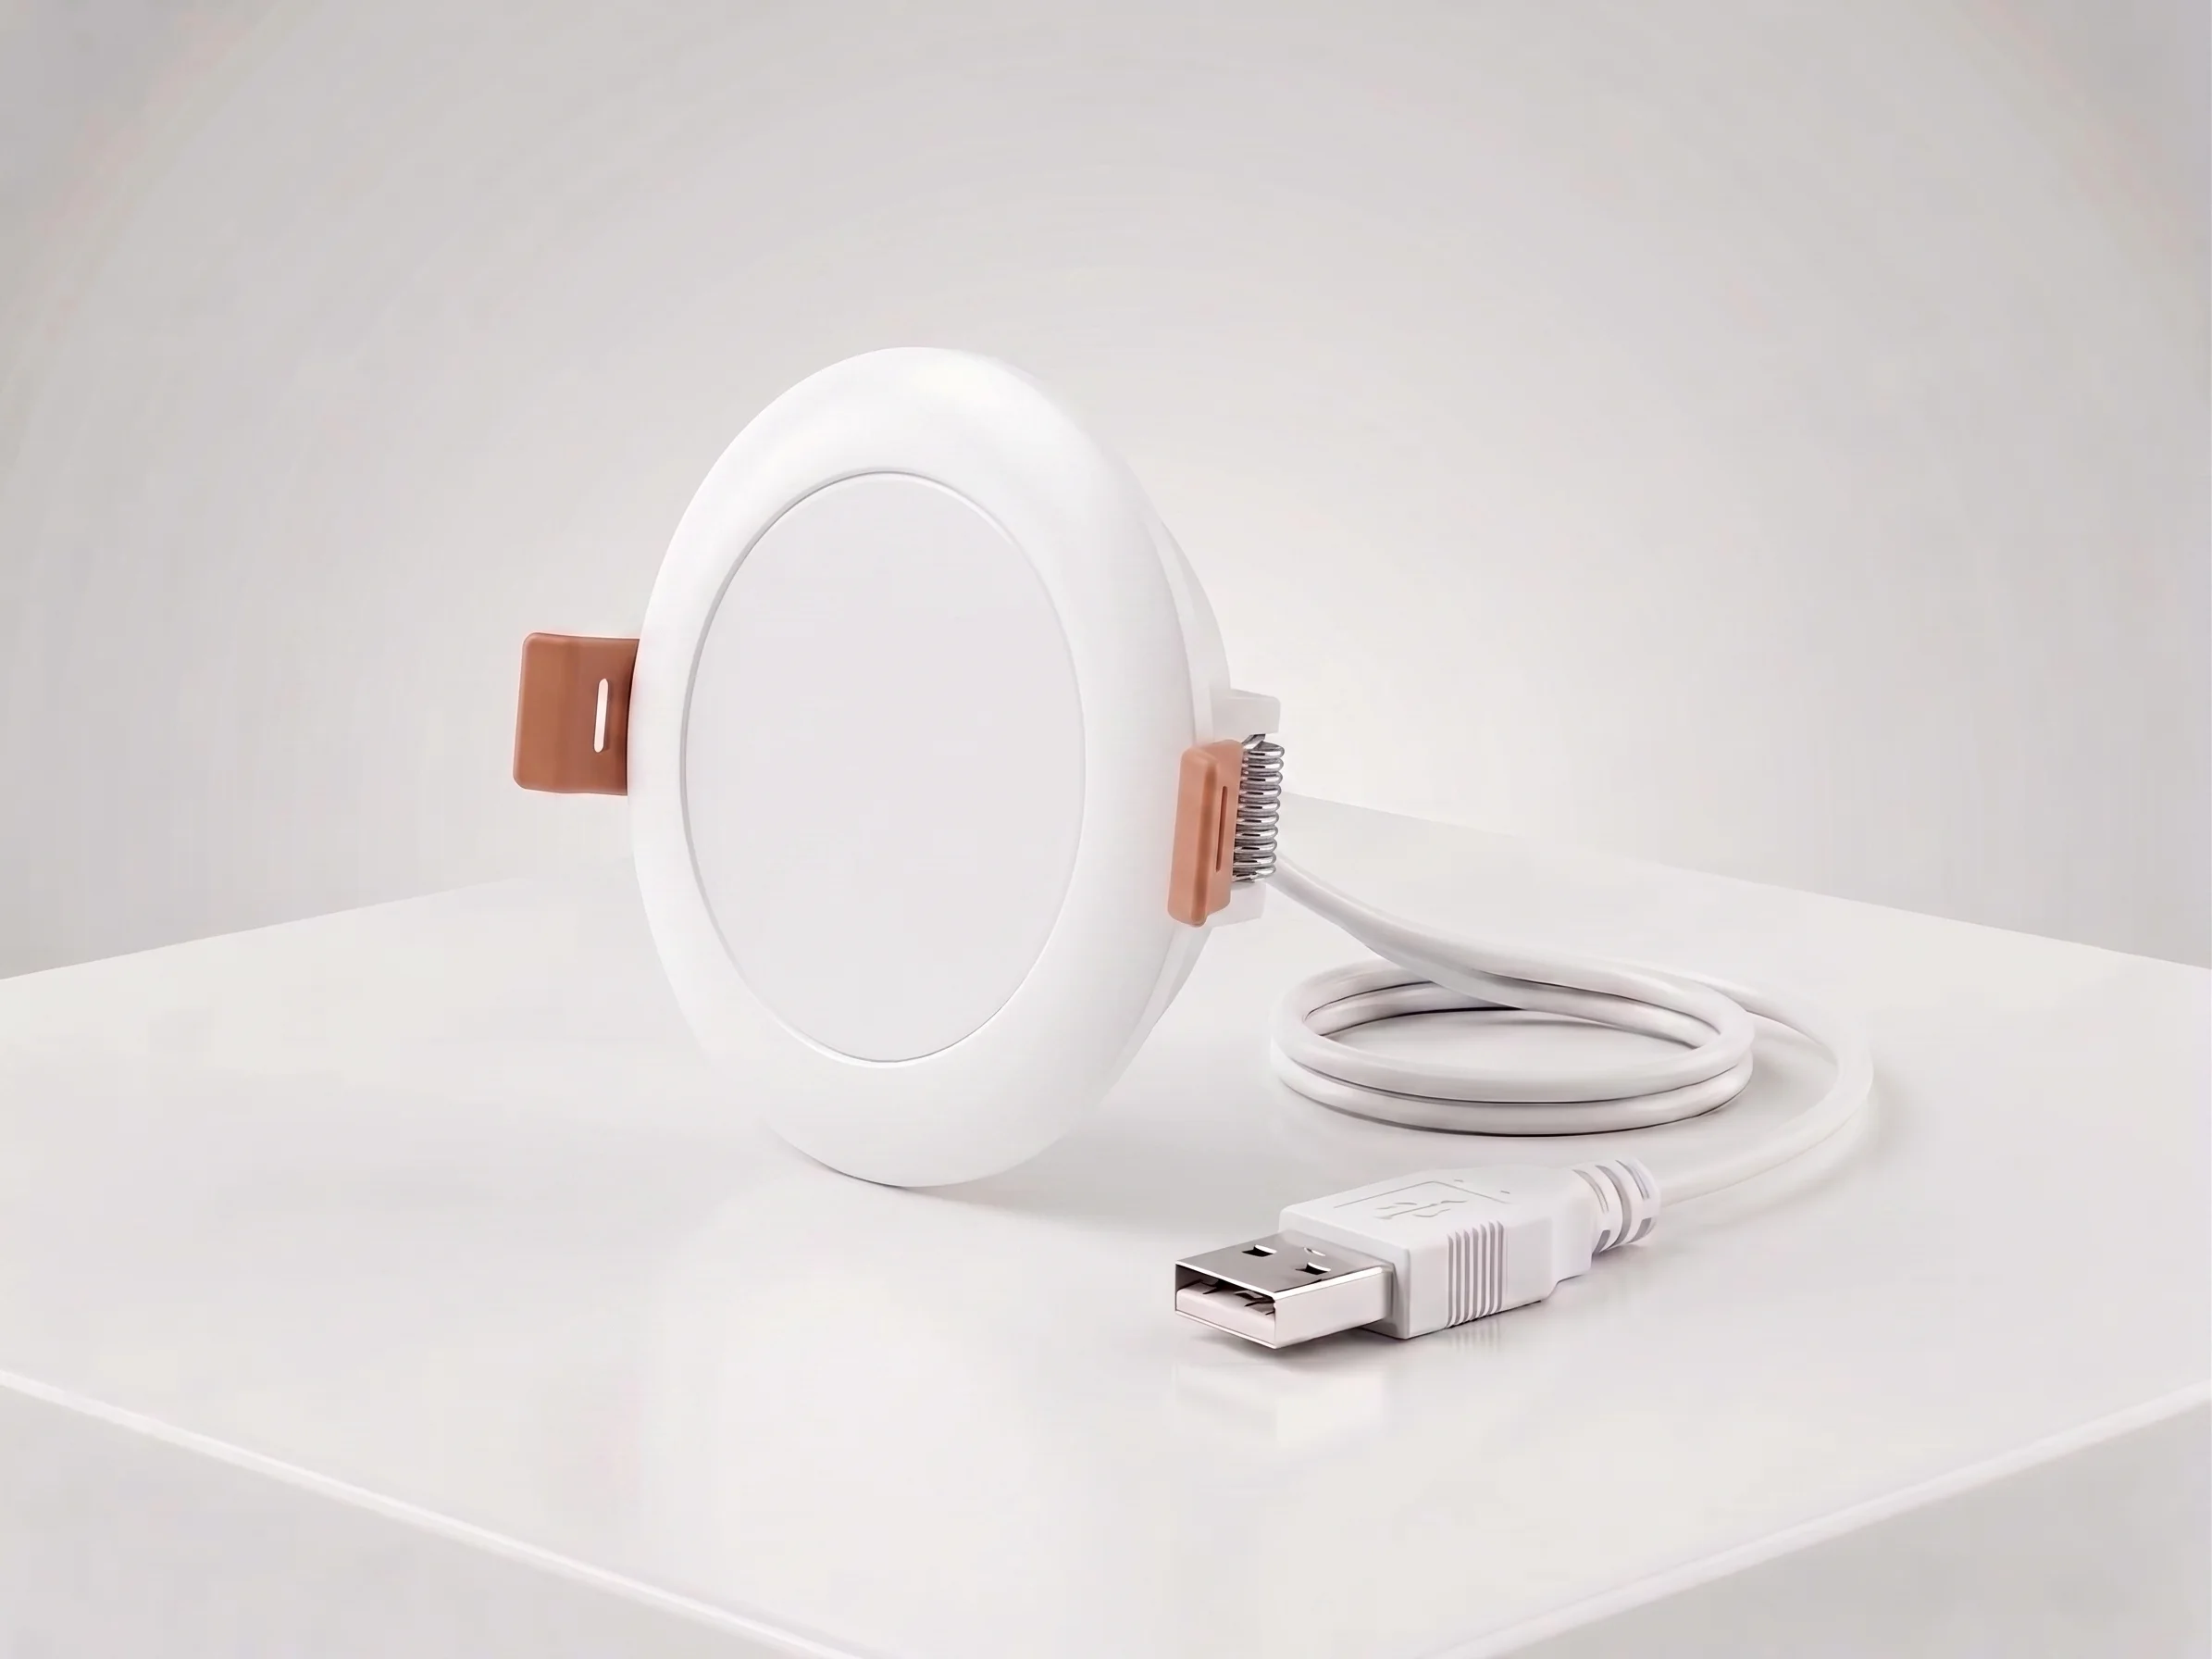
Sensor Kehadiran Manusia mmWave Pasang Plafon — Zigbee
Sensor kehadiran mmWave 24GHz pita lebar untuk plafon: deteksi gerak 10m, mikro-gerak 2,5m, deteksi napas. Sudut 120°, DC5V, Zigbee 3.0, untuk kamar hotel.
contentGraph.reasons.explicit
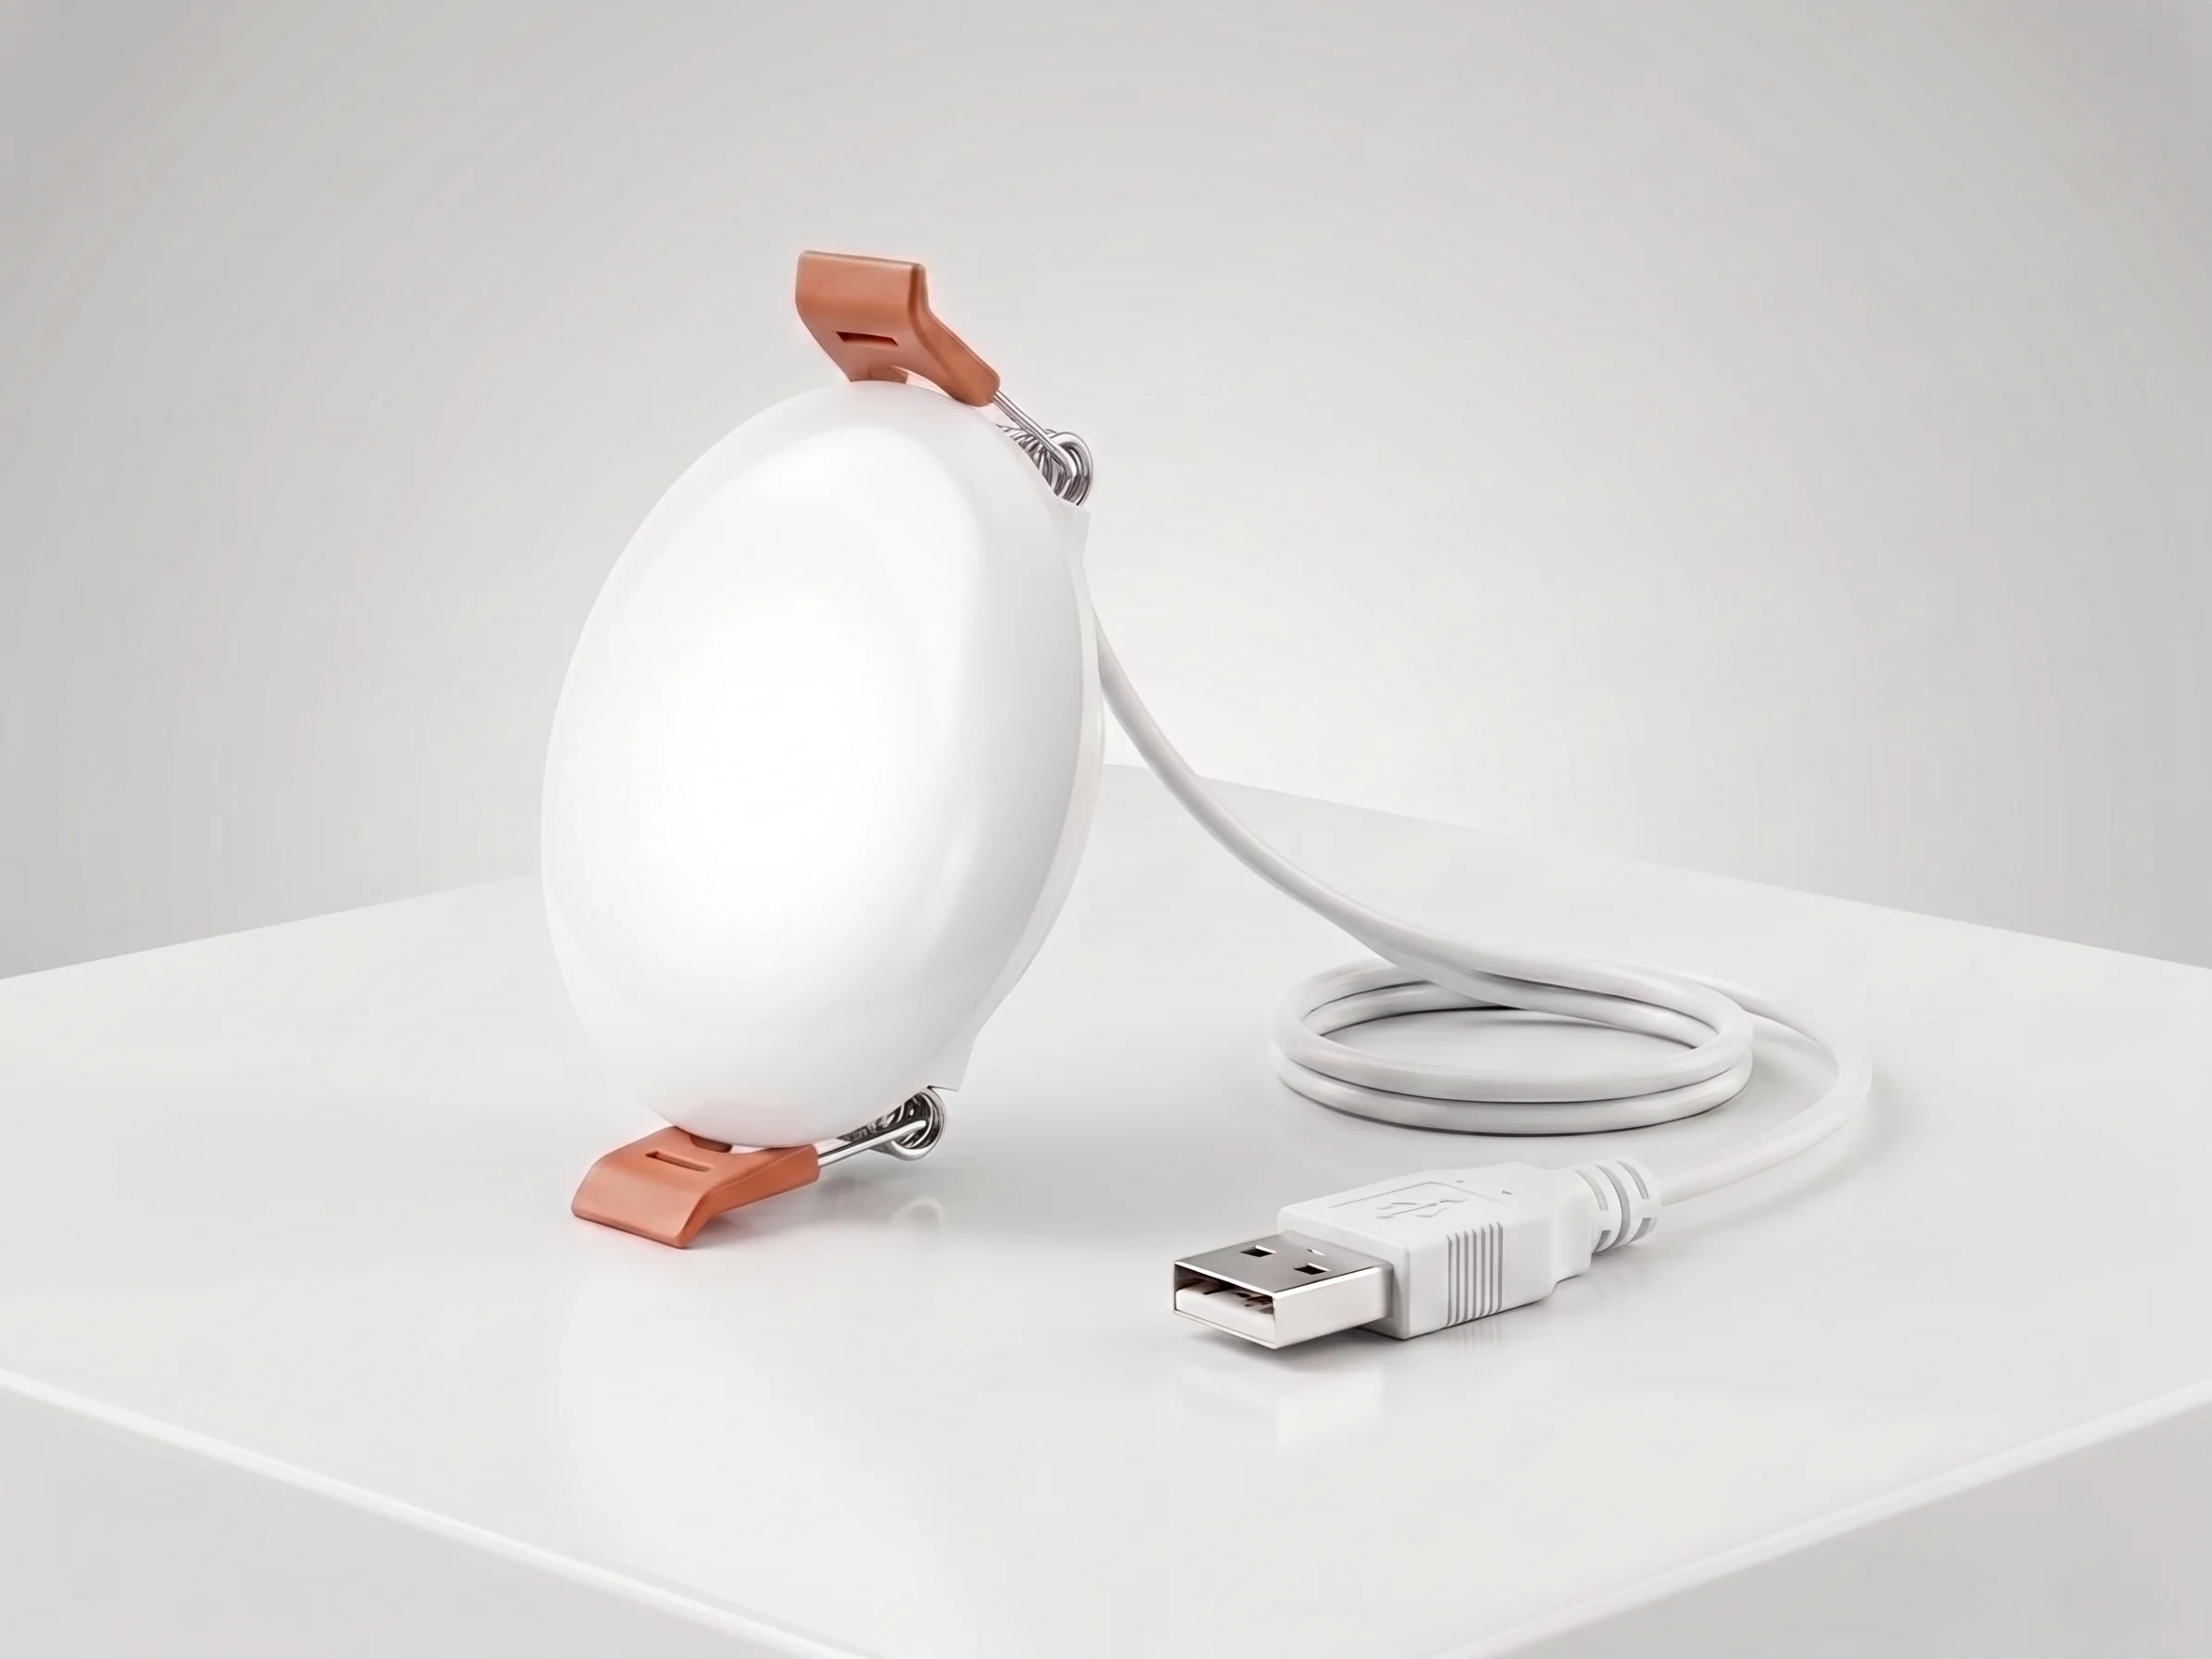
Sensor Kehadiran Manusia mmWave Plafon — WiFi
Sensor kehadiran mmWave 24GHz plafon, deteksi gerak 10m, mikro-gerak 2.5m, pernapasan. Sudut 120°, DC5V, WiFi 2.4GHz. Tanpa gateway, ideal retrofit hotel.
contentGraph.reasons.explicit
contentGraph.sections.solutions
1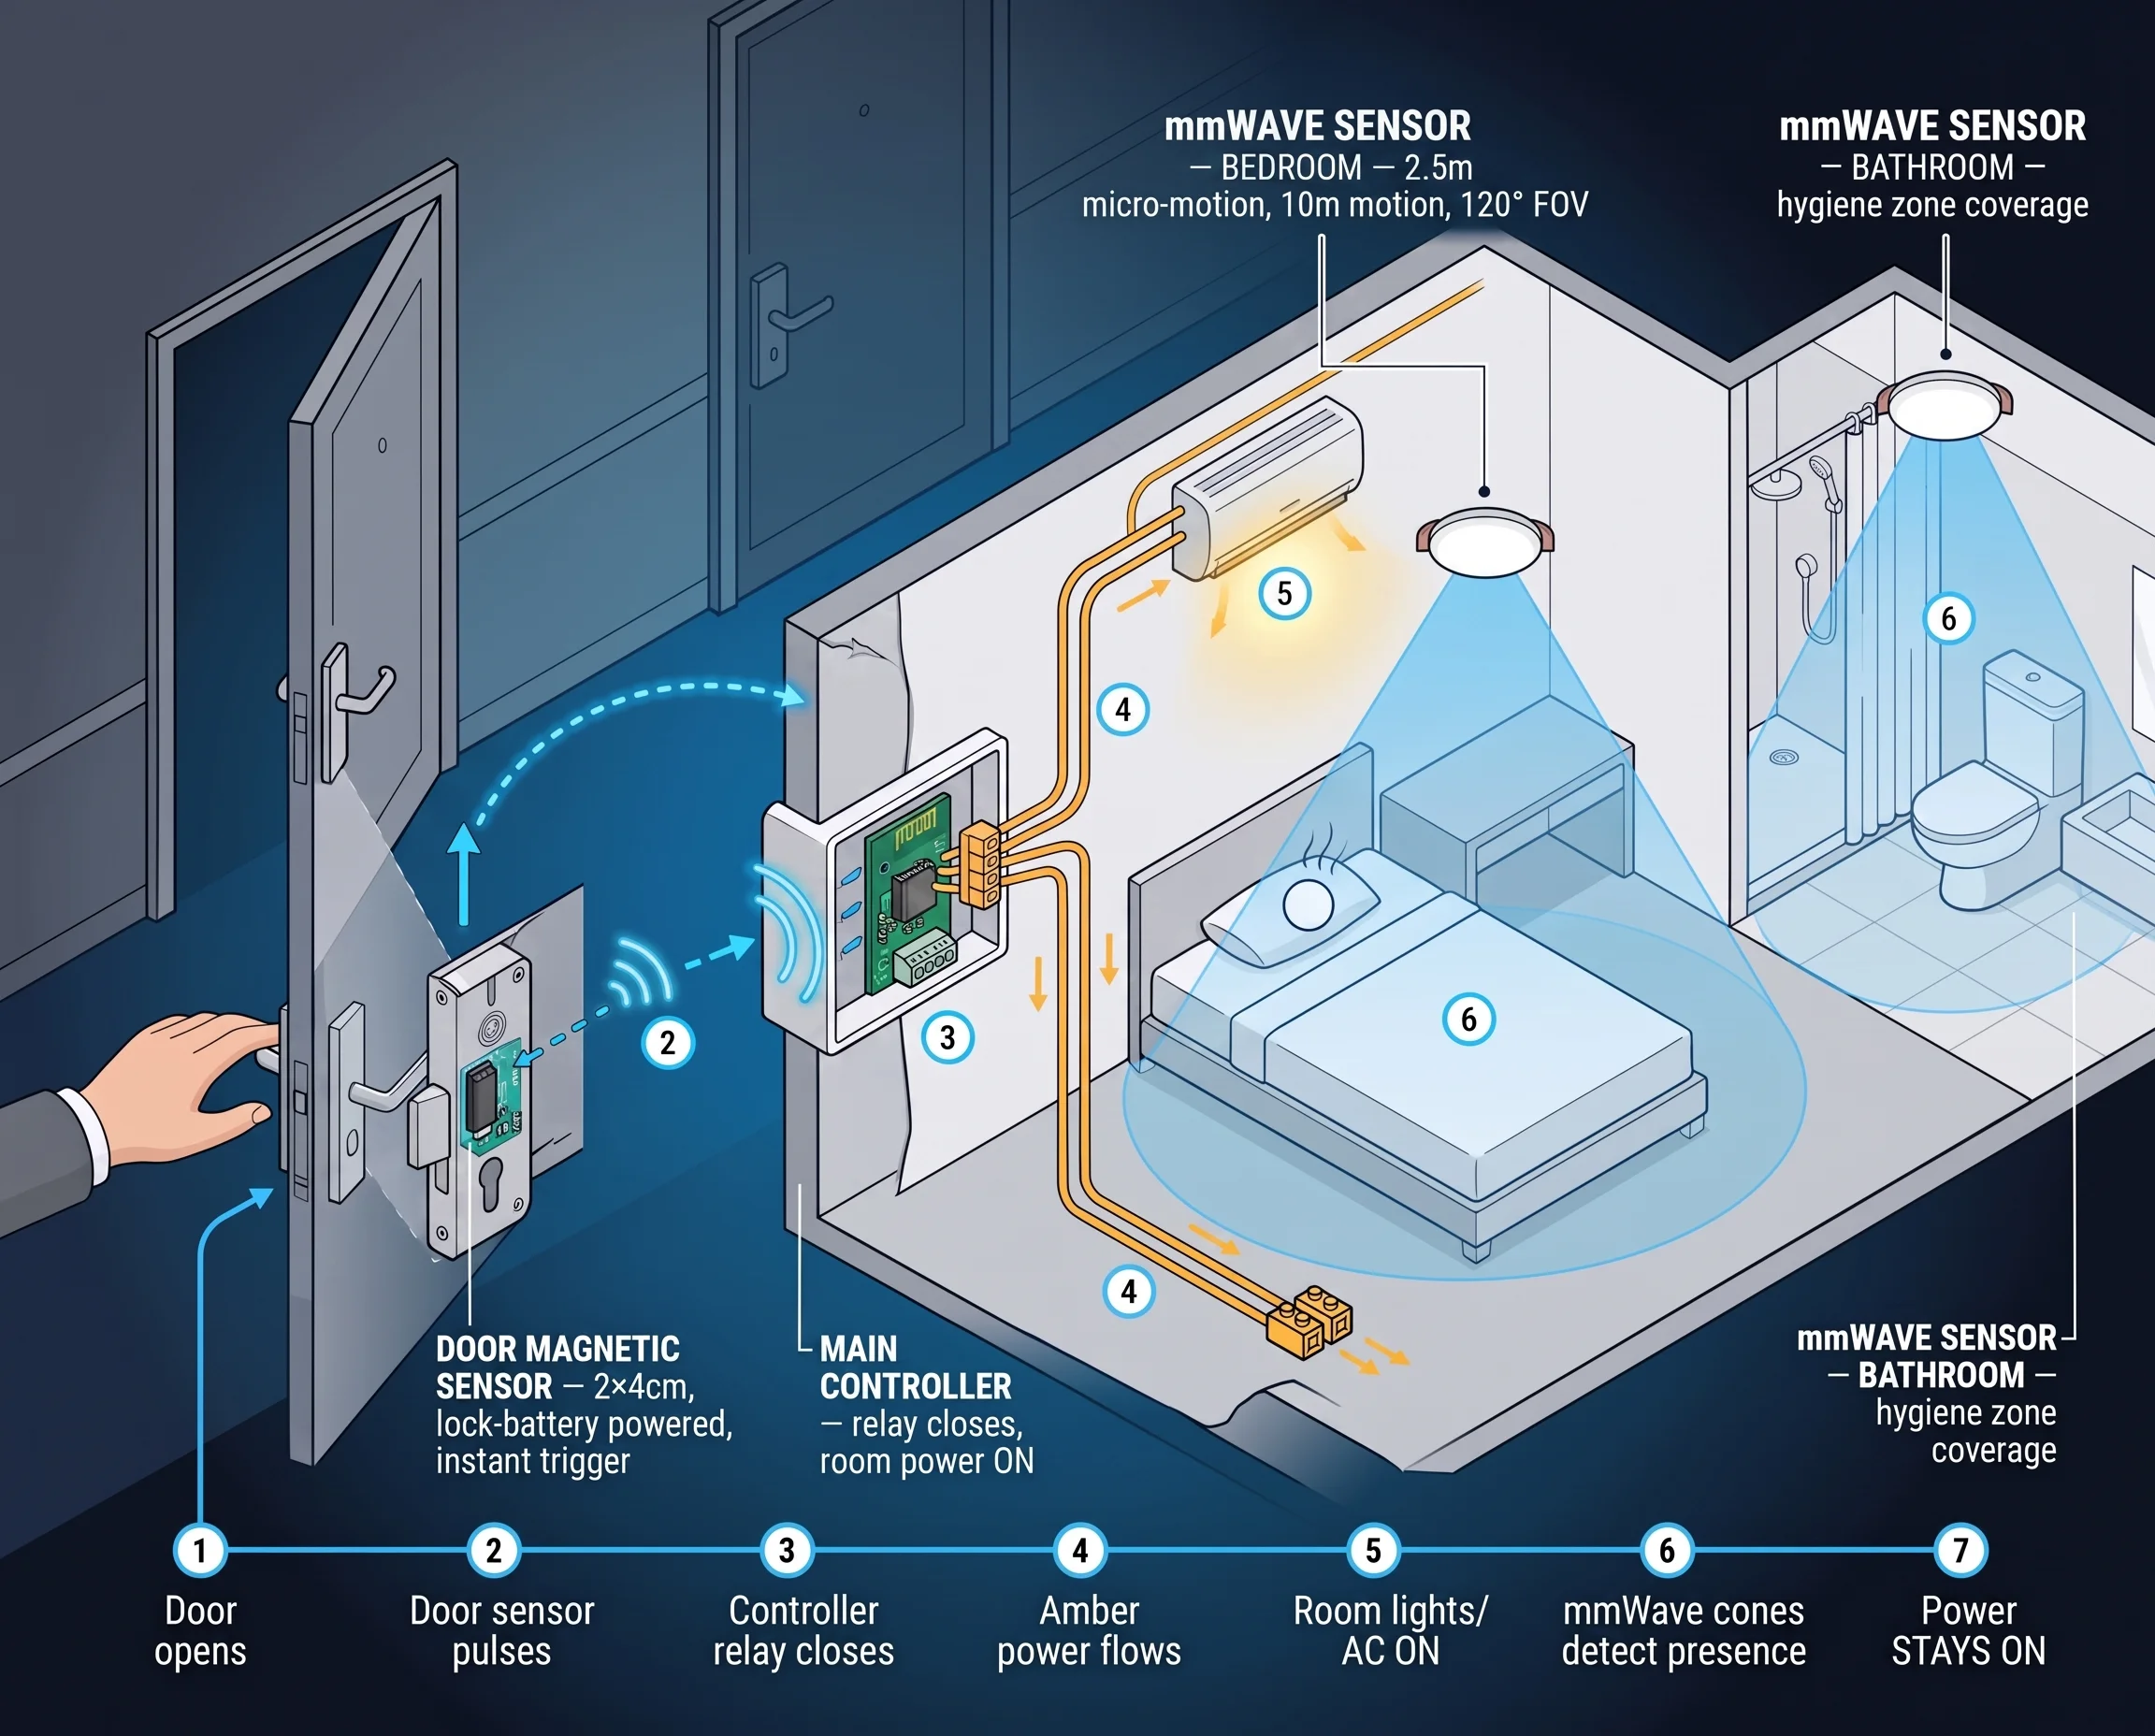
Solusi Sensor Okupansi & Gerak Kamar Hotel
Sensor okupansi radar mmWave untuk kamar hotel: deteksi tamu yang tidur, jadwalkan housekeeping, hemat energi HVAC 20-40% tanpa alarm kosong palsu.
contentGraph.reasons.productContext
contentGraph.sections.blog
3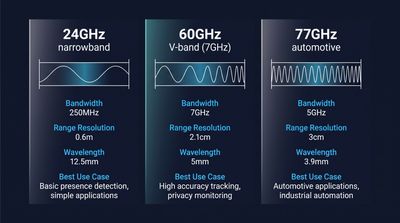
Sensor mmWave 60GHz vs 24GHz vs 77GHz: Memilih Frekuensi yang Tepat untuk Deteksi Kehadiran Komersial
Bandingkan sensor mmWave 60GHz, 24GHz, dan 77GHz untuk deteksi kehadiran komersial. Spesifikasi teknis, jangkauan deteksi, privasi, dan panduan sourcing OEM.
contentGraph.reasons.productContext
Apa Itu Sensor Kehadiran Elektronik? Teknologi dan Akurasi
Pelajari apa itu sensor kehadiran elektronik, cara mendeteksi manusia diam, dan perbedaannya dengan sensor gerak PIR. Membahas mmWave, akurasi, dan penerapan.
contentGraph.reasons.productContext
Cara Integrasi Sensor Kehadiran mmWave dengan Home Assistant
Panduan lengkap kontrol lokal perangkat mmWave: konfigurasi MQTT/Matter, skrip otomasi, kalibrasi, dan tips integrasi sensor kehadiran plafon OEM.
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three