Radar mm Wave: Panduan Teknis Teknologi Sensing mmWave
Panduan teknis radar mm wave: teknologi, pita frekuensi, pemrosesan FMCW, dan aplikasi untuk deteksi kehadiran dan berbagai kebutuhan lainnya.
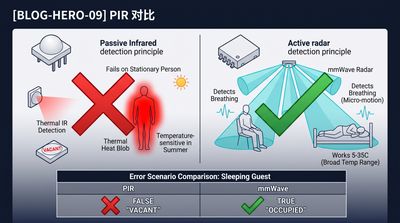
Radar mm wave (radar gelombang milimeter) adalah teknologi deteksi dan pengukuran jarak berbasis radio yang menggunakan gelombang elektromagnetik dengan panjang gelombang 1–10 mm (berkorespondensi dengan frekuensi 30–300 GHz) untuk mendeteksi objek, mengukur jarak dan kecepatannya, dan dalam beberapa kasus mengidentifikasi sifatnya dengan menganalisis sinyal pantulannya. Pita radar mm wave komersial yang paling umum adalah 24 GHz (24.0–24.25 GHz), 60 GHz (57–64 GHz), dan 77 GHz (76–81 GHz), dengan setiap pita menawarkan trade-off yang berbeda antara jangkauan, resolusi, ukuran antena, lingkungan regulasi, dan biaya chipset. Pita 60 GHz telah menjadi frekuensi dominan untuk deteksi kehadiran dalam ruangan karena menyediakan bandwidth tanpa lisensi sebesar 7 GHz, yang memungkinkan resolusi jarak 2,1 cm dan deteksi mikro-Doppler pernapasan manusia pada 0,2–0,5 Hz dari jarak 6–8 meter. Pita 77 GHz terutama digunakan untuk radar otomotif dan aplikasi industri jarak jauh, sedangkan pita 24 GHz digunakan untuk aplikasi khusus gerakan yang sensitif terhadap biaya. Radar mm wave adalah teknologi yang telah memungkinkan industri deteksi kehadiran modern, memberikan kemampuan untuk mendeteksi penghuni yang bergerak maupun yang diam secara andal dengan satu perangkat — kemampuan yang mustahil dicapai dengan sensor gerak passive infrared (PIR).
Pasar radar mm wave telah tumbuh pesat sejak tahun 2020, didorong oleh permintaan deteksi okupansi yang akurat di ruang hotel, kantor, fasilitas kesehatan, dan rumah pintar residensial, serta oleh adopsi radar mm wave di industri otomotif untuk advanced driver assistance systems (ADAS). Panduan ini memberikan gambaran teknis komprehensif tentang radar mm wave, mencakup fisika, pita frekuensi, pemrosesan FMCW, desain antena, dan aplikasi-aplikasi utamanya.
Radar mm Wave: Fisika
Fisika radar mm wave diatur oleh prinsip elektromagnetik yang sama dengan sistem radio frekuensi lebih rendah, tetapi panjang gelombang yang pendek dan bandwidth lebar yang tersedia pada rentang frekuensi mmWave memberikan kemampuan yang tidak dapat dicapai pada frekuensi lebih rendah.
Radar mm Wave: Panjang Gelombang dan Pita Frekuensi
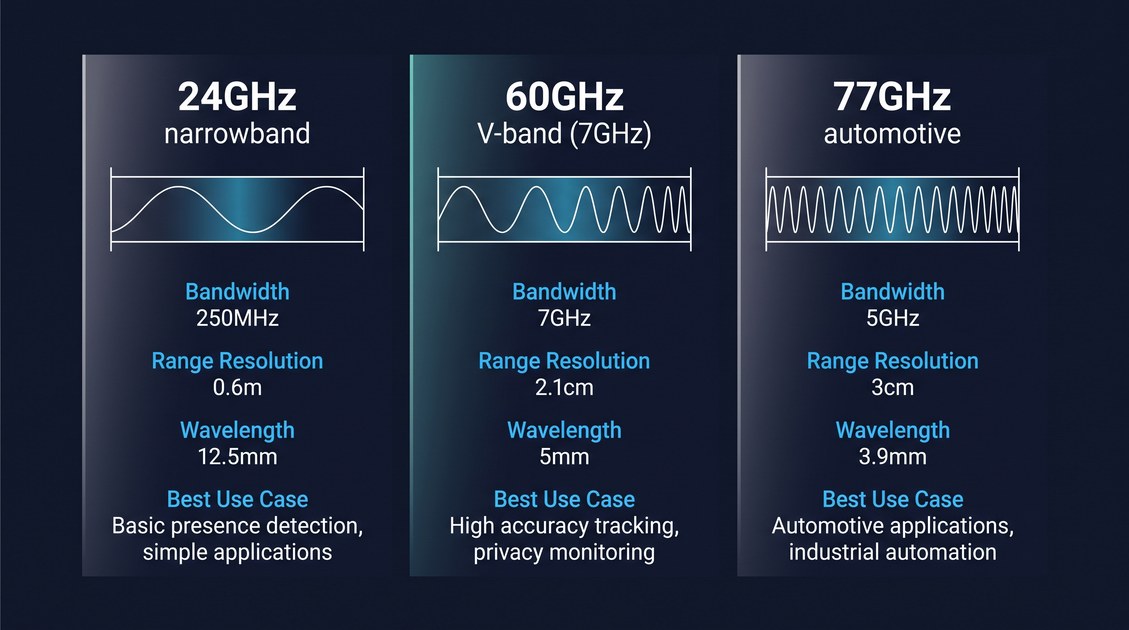
Panjang gelombang gelombang elektromagnetik berbanding terbalik dengan frekuensinya. Pada 24 GHz, panjang gelombangnya sekitar 12,5 mm; pada 60 GHz, sekitar 5,0 mm; pada 77 GHz, sekitar 3,9 mm. Panjang gelombang yang lebih pendek pada frekuensi lebih tinggi memungkinkan antena yang lebih kecil untuk gain yang sama.
Tiga pita radar mm wave komersial utama adalah:
- Pita 24 GHz (24.0–24.25 GHz): pita mmWave tertua dan paling matang, dengan alokasi ISM narrowband 250 MHz. Cocok untuk deteksi gerakan dan resolusi jarak FMCW dasar.
- Pita 60 GHz (57–64 GHz): pita dominan untuk deteksi kehadiran dalam ruangan, dengan bandwidth tanpa lisensi 7 GHz. Memberikan resolusi jarak 2,1 cm dan deteksi mikro-Doppler pernapasan manusia.
- Pita 77 GHz (76–81 GHz): pita utama radar otomotif, dengan bandwidth 5 GHz. Cocok untuk radar jarak jauh (20–30 m) dan resolusi sudut yang halus.
Radar mm Wave: Bandwidth dan Resolusi Jarak
Resolusi jarak sistem radar ditentukan oleh bandwidth: c / (2 × B), dengan c adalah kecepatan cahaya dan B adalah bandwidth. Pada 24 GHz dengan bandwidth 250 MHz, resolusi jaraknya sekitar 0,6 m. Pada 60 GHz dengan bandwidth 7 GHz, resolusi jaraknya sekitar 2,1 cm. Pada 77 GHz dengan bandwidth 5 GHz, resolusi jaraknya sekitar 3 cm.
Bandwidth lebar pada 60 GHz dan 77 GHz inilah yang memungkinkan sistem-sistem ini mendeteksi mikro-gerakan pernapasan manusia. Orang yang bernapas menghasilkan perpindahan dinding dada sebesar 5–20 mm pada frekuensi 0,2–0,5 Hz, dan mendeteksi gerakan ini membutuhkan resolusi jarak pada orde 5 mm atau lebih baik.
Radar mm Wave: Atenuasi Atmosfer
Atenuasi atmosfer sinyal radar mm wave sangat bervariasi menurut frekuensi. Pada 24 GHz dan 77 GHz, atenuasi atmosfer relatif rendah (biasanya 0,5–1 dB/km). Pada 60 GHz, atenuasi atmosfer jauh lebih tinggi (~15 dB/km) karena resonansi serapan oksigen pada frekuensi ini.
Untuk aplikasi sensing dalam ruangan dengan jangkauan maksimum biasanya 8–12 m, atenuasi atmosfer pada salah satu pita ini dapat diabaikan (0,04–0,18 dB pada 10 m). Namun, atenuasi tinggi pada 60 GHz memiliki efek samping yang menguntungkan: mencegah sinyal 60 GHz merambat antar ruangan, yang merupakan keuntungan privasi untuk penerapan di hotel dan hunian residensial.
Radar mm Wave: Pemrosesan FMCW
Bentuk gelombang yang paling umum digunakan dalam radar mm wave komersial adalah frequency-modulated continuous wave (FMCW) chirp.
Radar mm Wave: Chirp FMCW
Dalam radar FMCW, pemancar memancarkan sinyal yang frekuensinya menyapu secara linear melintasi bandwidth tertentu selama periode singkat yang disebut durasi chirp (biasanya 50–200 mikrodetik). Sinyal yang dipancarkan dicampur dengan salinannya sendiri (sinyal local oscillator), dan sinyal pantulan dari target juga dicampur dengan sinyal local oscillator. Hasilnya adalah sinyal beat yang frekuensinya sebanding dengan jarak target.
Dengan melakukan Fast Fourier Transform (FFT) pada sinyal beat, prosesor radar dapat menentukan jarak setiap target di zona deteksi dengan resolusi c / (2 × B). Untuk sistem 60 GHz dengan bandwidth 7 GHz, resolusi jaraknya sekitar 2,1 cm.
Radar mm Wave: Pemrosesan Doppler
Selain jarak, radar FMCW dapat menentukan kecepatan target dengan menganalisis fase sinyal beat di antara beberapa chirp. Target stasioner menghasilkan sinyal beat dengan fase konstan di antara chirp; target yang bergerak menghasilkan sinyal beat yang faseinya bergeser dari chirp ke chirp, dengan pergeseran fase yang sebanding dengan kecepatan target.
Dengan melakukan FFT kedua di antara chirp pada setiap range bin (sebuah "Doppler FFT"), prosesor radar dapat menentukan kecepatan setiap target di zona deteksi. Resolusi kecepatan ditentukan oleh panjang gelombang dan durasi frame. Untuk sistem 60 GHz dengan durasi frame 50 ms, resolusi kecepatannya sekitar 0,05 m/s.
Radar mm Wave: Analisis Mikro-Doppler
Efek mikro-Doppler adalah fenomena di mana mikro-gerakan bagian-bagian dari sebuah target menghasilkan tanda tangan Doppler yang khas. Dalam deteksi kehadiran manusia, tanda tangan mikro-Doppler yang paling penting adalah tanda tangan pernapasan: gerakan dinding dada periodik pada 0,2–0,5 Hz menghasilkan modulasi Doppler yang berbeda dari derau latar belakang dan dari tanda tangan Doppler benda mati.
Sensor kehadiran radar mm wave yang dirancang dengan baik menggunakan teknik pemrosesan sinyal untuk mengekstrak tanda tangan pernapasan dari pantulan radar. Pemrosesan tersebut biasanya melibatkan:
- Range FFT: menentukan jarak setiap target di zona deteksi.
- Doppler FFT: menentukan kecepatan setiap target pada setiap jarak.
- Range-Doppler map: menghasilkan peta 2D jarak versus kecepatan.
- Ekstraksi mikro-gerakan: untuk setiap range bin yang berisi target, analisis tanda tangan Doppler yang berubah terhadap waktu untuk mengidentifikasi komponen periodik (pernapasan, detak jantung) yang menunjukkan kehadiran manusia.
- Klasifikasi: menggunakan model machine learning (atau klasifikator berbasis aturan) untuk mengklasifikasikan target sebagai "manusia hadir", "tidak ada manusia", atau "ambigu".
Radar mm Wave: Desain Antena
Desain antena menentukan resolusi sudut, field of view, dan bentuk fisik sistem radar mm wave.
Radar mm Wave: Array Antena MIMO
Sistem radar mm wave modern menggunakan array antena multiple-input multiple-output (MIMO) untuk menentukan posisi sudut target di zona deteksi. Array MIMO 2×2 (dua transmit, dua receive) memberikan resolusi sudut dasar dalam satu dimensi. Array MIMO 3×3 memberikan resolusi sudut dalam dua dimensi dengan resolusi lebih halus. Array MIMO 4×4 memberikan resolusi sudut paling halus.
Untuk sensor kehadiran yang dipasang di plafon, array antena yang tipikal adalah konfigurasi MIMO 2×2 atau 3×3 yang memberikan field of view sekitar ±60° azimuth dan ±40° elevasi.
Radar mm Wave: Field of View
Field of view sistem radar mm wave adalah rentang sudut di mana antena dapat secara efektif memancarkan dan menerima sinyal. Field of view yang lebar diinginkan untuk sensor kehadiran yang dipasang di plafon yang perlu mencakup seluruh ruangan. Field of view yang sempit diinginkan untuk sensor jarak jauh yang perlu berfokus pada zona tertentu.
Sistem radar mm wave modern dapat mengarahkan beam secara elektronik dengan menyesuaikan fase sinyal yang diterapkan pada antena transmit. Beam steering ini memungkinkan radar memfokuskan energinya ke arah tertentu, yang dapat meningkatkan signal-to-noise ratio untuk target di arah tersebut.
Radar mm Wave: Metrik Kinerja
Kinerja sensor kehadiran radar mm wave dikarakterisasi oleh beberapa metrik kunci.
Radar mm Wave: Deteksi Penghuni Stasioner
Tingkat true positive (TPR) penghuni stasioner adalah persentase waktu di mana penghuni manusia yang diam dilaporkan dengan benar sebagai hadir. Untuk radar mm wave 60 GHz, TPR berada di atas 99% dalam pengujian terkontrol dan di atas 95% dalam penerapan di dunia nyata.
Radar mm Wave: Tingkat Positif Palsu
Tingkat positif palsu adalah persentase waktu sensor melaporkan kehadiran padahal ruangan sebenarnya kosong. Untuk radar mm wave yang dirancang dengan baik, FPR berada di bawah 1% selama periode 24 jam di lingkungan dalam ruangan tipikal.
Radar mm Wave: Jangkauan Deteksi
Jangkauan deteksi radar mm wave 60 GHz adalah 6–8 m untuk penghuni stasioner dan 8–12 m untuk penghuni yang bergerak saat dipasang di plafon pada ketinggian 2,5–3,0 m.
Radar mm Wave: Latensi Deteksi
Latensi deteksi adalah waktu antara penghuni memasuki zona deteksi dan sensor melaporkan perubahan tersebut. Untuk radar mm wave, latensinya biasanya 0,5–3 detik.
Radar mm Wave: Aplikasi
Radar mm wave memiliki berbagai aplikasi di banyak industri.
Radar mm Wave: Deteksi Kehadiran
Aplikasi radar mm wave yang paling umum pada tahun 2026 adalah deteksi kehadiran untuk hotel, kantor, fasilitas kesehatan, dan rumah pintar residensial. Radar mm wave 60 GHz dapat mendeteksi penghuni yang bergerak maupun yang diam, memungkinkan deteksi kehadiran sejati alih-alih sekadar deteksi gerakan.
Radar mm Wave: Otomotif
Radar mm wave 77 GHz adalah teknologi dominan untuk radar otomotif, digunakan untuk adaptive cruise control, collision avoidance, blind spot detection, dan advanced driver assistance systems (ADAS) lainnya.
Radar mm Wave: Sensor Industri
Radar mm wave digunakan dalam aplikasi industri untuk pengukuran level (cairan dan bubuk di tangki dan silo), pemantauan conveyor, dan collision avoidance robotik.
Radar mm Wave: Keamanan dan Pengawasan
Radar mm wave digunakan untuk keamanan perimeter, deteksi penyusupan, dan sensing tembus dinding (sebuah aplikasi yang kontroversial dengan kekhawatiran legitimasi dan privasi sekaligus).
Radar mm Wave: Kesehatan
Radar mm wave digunakan di bidang kesehatan untuk deteksi jatuh, pemantauan pasien, dan pengukuran tanda-tanda vital (detak jantung, laju pernapasan).
Radar mm Wave: Ekosistem Chipset
Ekosistem chipset radar mm wave didominasi oleh beberapa vendor besar.
Radar mm Wave: Vendor Chipset 60 GHz
- Texas Instruments: IWR6843, IWR6443, IWR1843 (transceiver FMCW 60 GHz). Vendor chipset 60 GHz yang dominan.
- Infineon: seri BGT60, BGT61 (XENSIV 60 GHz). Kehadiran kuat di Eropa.
- Calterah, SGR: vendor fabless Tiongkok dengan chipset 60 GHz yang hemat biaya.
- Vayyar: vendor modul terintegrasi dengan pemrosesan di dalam modul.
Radar mm Wave: Vendor Chipset 77 GHz
- NXP: TEF82xx, SAF85xx (transceiver otomotif 77 GHz). Vendor chipset 77 GHz yang dominan.
- Infineon: RXS816xPL dan sejenisnya (transceiver otomotif 77 GHz).
- Texas Instruments: AWR2243, AWR1843, AWR1642 (transceiver otomotif 77/79 GHz).
- Arbe, Mobileye: vendor chipset 77 GHz yang sedang berkembang untuk radar otomotif generasi berikutnya.
Radar mm Wave: Keterbatasan
Terlepas dari banyak keunggulannya, radar mm wave memiliki beberapa keterbatasan:
Radar mm Wave: Multipath dan Target Hantu
Di lingkungan dalam ruangan, sinyal radar mm wave memantul dari dinding, lantai, plafon, dan perabot, menciptakan multipath yang dapat menghasilkan target hantu. Teknik pemrosesan sinyal modern dapat mengurangi multipath, tetapi hal ini tetap menjadi pertimbangan.
Radar mm Wave: Sensitivitas Lingkungan
Sensor kehadiran radar mm wave dapat sensitif terhadap faktor lingkungan termasuk aliran udara HVAC, tirai tebal, dan getaran eksternal. Sensor yang dirancang dengan baik menyertakan pemfilteran lingkungan.
Radar mm Wave: Biaya dan Kompleksitas
Sensor radar mm wave lebih kompleks dan lebih mahal daripada sensor gerak PIR, dengan biaya modul $6–18 pada volume 1K untuk modul 60 GHz. Biaya yang lebih tinggi ini sepadan untuk aplikasi yang membutuhkan deteksi penghuni stasioner.
Radar mm Wave: Tren Masa Depan
Pasar radar mm wave berkembang pesat, dengan beberapa tren yang membentuk masa depannya:
- Integrasi single-chip: integrasi transceiver mmWave ke dalam solusi single-chip menurunkan biaya dan memungkinkan bentuk fisik yang lebih kecil
- Machine learning di perangkat: meningkatnya penggunaan ML di perangkat meningkatkan akurasi deteksi dan memungkinkan kemampuan baru
- Fusi multi-sensor: konvergensi radar mmWave dengan modalitas sensing lainnya
- 77 GHz untuk aplikasi komersial: pita 77 GHz semakin banyak digunakan untuk aplikasi komersial yang membutuhkan jangkauan jauh dan resolusi sudut halus
- AI di edge: inferensi machine learning pada chip radar itu sendiri, memungkinkan klasifikasi canggih tanpa membutuhkan prosesor eksternal yang bertenaga
Radar mm Wave: Rekomendasi Akhir
Radar mm wave adalah teknologi dominan untuk deteksi kehadiran pada tahun 2026, dan pita 60 GHz adalah pilihan default untuk sebagian besar aplikasi dalam ruangan. Teknologi ini memberikan deteksi penghuni stasioner yang andal, profil privasi yang sangat baik, dan bentuk fisik yang ringkas, menjadikannya cocok untuk ruang hotel, kantor, fasilitas kesehatan, dan rumah pintar residensial.
Produk yang direkomendasikan untuk sebagian besar aplikasi adalah ceiling-presence-sensor-zigbee, ceiling-presence-sensor-wifi, dan ceiling-presence-sensor-matter dari vendor dengan portofolio produk yang kuat dan rekam jejak penerapan yang terbukti.
Sebagian konten artikel ini dihasilkan oleh AI dan dioptimalkan untuk akurasi profesional dan keterbacaan. mm wave radar (millimeter wave radar) is a radio detection and ranging technology that uses electromagnetic waves with wavelengths of 1–10 mm (corresponding to frequencies of 30–300 GHz) to detect objects, measure their distance and velocity, and in some cases identify their nature by analyzing the reflected signal. The most common commercial mm wave radar bands are 24 GHz (24.0–24.25 GHz), 60 GHz (57–64 GHz), and 77 GHz (76–81 GHz), with each band offering different trade-offs between range, resolution, antenna size, regulatory environment, and chipset cost. The 60 GHz band has become the dominant frequency for indoor presence detection because it provides 7 GHz of unlicensed bandwidth, which enables 2.1 cm range resolution and micro-Doppler detection of human breathing at 0.2–0.5 Hz from ranges of 6–8 meters. The 77 GHz band is primarily used for automotive radar and long-range industrial applications, while the 24 GHz band is used for cost-sensitive motion-only applications. The mm wave radar is the technology that has enabled the modern presence detection industry, providing the ability to reliably detect both moving and stationary occupants with a single device — a capability that is impossible to achieve with passive infrared (PIR) motion sensors.
The mm wave radar market has grown rapidly since 2020, driven by the demand for accurate occupancy detection in hotel rooms, offices, healthcare facilities, and residential smart homes, as well as by the automotive industry's adoption of mm wave radar for advanced driver assistance systems (ADAS). This guide provides a comprehensive technical overview of mm wave radar, covering the physics, the frequency bands, the FMCW processing, the antenna design, and the major applications.
mm Wave Radar: The Physics
The physics of mm wave radar is governed by the same electromagnetic principles as lower-frequency radio systems, but the short wavelength and the wide bandwidths available in the mmWave frequency range give the technology capabilities that are not achievable at lower frequencies.
mm Wave Radar: Wavelength and Frequency Bands
The wavelength of an electromagnetic wave is inversely proportional to its frequency. At 24 GHz, the wavelength is approximately 12.5 mm; at 60 GHz, it is approximately 5.0 mm; at 77 GHz, it is approximately 3.9 mm. The shorter wavelength at higher frequencies allows smaller antennas for a given gain.
The three major commercial mm wave radar bands are:
- 24 GHz band (24.0–24.25 GHz): the oldest and most mature mmWave band, with a narrowband ISM allocation of 250 MHz. Suitable for motion detection and basic FMCW range resolution.
- 60 GHz band (57–64 GHz): the dominant band for indoor presence detection, with 7 GHz of unlicensed bandwidth. Provides 2.1 cm range resolution and micro-Doppler detection of human breathing.
- 77 GHz band (76–81 GHz): the primary automotive radar band, with 5 GHz of bandwidth. Suitable for long-range radar (20–30 m) and fine angular resolution.
mm Wave Radar: Bandwidth and Range Resolution
The range resolution of a radar system is determined by the bandwidth: c / (2 × B), where c is the speed of light and B is the bandwidth. At 24 GHz with 250 MHz of bandwidth, the range resolution is approximately 0.6 m. At 60 GHz with 7 GHz of bandwidth, the range resolution is approximately 2.1 cm. At 77 GHz with 5 GHz of bandwidth, the range resolution is approximately 3 cm.
The wide bandwidth at 60 GHz and 77 GHz is what enables these systems to detect the micro-motion of human breathing. A person breathing produces a chest wall displacement of 5–20 mm at a frequency of 0.2–0.5 Hz, and detecting this motion requires a range resolution on the order of 5 mm or better.
mm Wave Radar: Atmospheric Attenuation
The atmospheric attenuation of mm wave radar signals varies significantly by frequency. At 24 GHz and 77 GHz, the atmospheric attenuation is relatively low (typically 0.5–1 dB/km). At 60 GHz, the atmospheric attenuation is much higher (~15 dB/km) due to the oxygen absorption resonance at this frequency.
For indoor sensing applications where the maximum range is typically 8–12 m, the atmospheric attenuation at any of these bands is negligible (0.04–0.18 dB at 10 m). However, the high attenuation at 60 GHz does have a beneficial side effect: it prevents 60 GHz signals from propagating between rooms, which is a privacy advantage for hotel and residential deployments.
mm Wave Radar: FMCW Processing
The most common waveform used in commercial mm wave radar is the frequency-modulated continuous wave (FMCW) chirp.
mm Wave Radar: The FMCW Chirp
In an FMCW radar, the transmitter emits a signal whose frequency sweeps linearly across a defined bandwidth over a short period called the chirp duration (typically 50–200 microseconds). The transmitted signal is mixed with a copy of itself (the local oscillator signal), and the reflected signal from a target is also mixed with the local oscillator signal. The result is a beat signal whose frequency is proportional to the range of the target.
By performing a Fast Fourier Transform (FFT) on the beat signal, the radar processor can determine the range of every target in the detection zone with a resolution of c / (2 × B). For a 60 GHz system with 7 GHz of bandwidth, the range resolution is approximately 2.1 cm.
mm Wave Radar: Doppler Processing
In addition to range, an FMCW radar can determine the velocity of a target by analyzing the phase of the beat signal across multiple chirps. A stationary target produces a beat signal with a constant phase across chirps; a moving target produces a beat signal whose phase shifts from chirp to chirp, with the phase shift proportional to the target's velocity.
By performing a second FFT across the chirps of each range bin (a "Doppler FFT"), the radar processor can determine the velocity of every target in the detection zone. The velocity resolution is determined by the wavelength and the frame duration. For a 60 GHz system with a 50 ms frame duration, the velocity resolution is approximately 0.05 m/s.
mm Wave Radar: Micro-Doppler Analysis
The micro-Doppler effect is the phenomenon where the micro-motion of parts of a target produces distinctive Doppler signatures. In human presence detection, the most important micro-Doppler signature is the breathing signature: the periodic chest wall motion at 0.2–0.5 Hz produces a Doppler modulation that is distinct from the background noise and from the Doppler signatures of inanimate objects.
A well-designed mm wave radar presence sensor uses signal processing techniques to extract the breathing signature from the radar return. The processing typically involves:
- Range FFT: determine the range of every target in the detection zone.
- Doppler FFT: determine the velocity of every target at every range.
- Range-Doppler map: produce a 2D map of range vs. velocity.
- Micro-motion extraction: for each range bin that contains a target, analyze the time-varying Doppler signature to identify periodic components (breathing, heartbeat) that indicate a human presence.
- Classification: use a machine learning model (or a rule-based classifier) to classify the target as "human present," "no human present," or "ambiguous."
mm Wave Radar: Antenna Design
The antenna design determines the angular resolution, the field of view, and the form factor of the mm wave radar system.
mm Wave Radar: MIMO Antenna Arrays
Modern mm wave radar systems use multiple-input multiple-output (MIMO) antenna arrays to determine the angular position of targets in the detection zone. A 2×2 MIMO array (two transmit, two receive) provides basic angular resolution in one dimension. A 3×3 MIMO array provides angular resolution in two dimensions with finer resolution. A 4×4 MIMO array provides the finest angular resolution.
For a ceiling-mounted presence sensor, a typical antenna array is a 2×2 or 3×3 MIMO configuration that provides a field of view of approximately ±60° azimuth and ±40° elevation.
mm Wave Radar: Field of View
The field of view of an mm wave radar system is the angular range over which the antenna can effectively transmit and receive signals. A wide field of view is desirable for a ceiling-mounted presence sensor that needs to cover an entire room. A narrow field of view is desirable for a long-range sensor that needs to focus on a specific zone.
Modern mm wave radar systems can steer the beam electronically by adjusting the phase of the signals applied to the transmit antennas. This beam steering allows the radar to focus its energy on a specific direction, which can improve the signal-to-noise ratio for targets in that direction.
mm Wave Radar: Performance Metrics
The performance of an mm wave radar presence sensor is characterized by several key metrics.
mm Wave Radar: Stationary-Occupant Detection
The stationary-occupant true positive rate (TPR) is the percentage of time that a stationary human occupant is correctly reported as present. For a 60 GHz mm wave radar, the TPR is above 99% in controlled testing and above 95% in real-world deployment.
mm Wave Radar: False Positive Rate
The false positive rate is the percentage of time the sensor reports presence when the room is actually empty. For a well-designed mm wave radar, the FPR is below 1% over a 24-hour period in a typical indoor environment.
mm Wave Radar: Detection Range
The detection range of a 60 GHz mm wave radar is 6–8 m for stationary occupants and 8–12 m for moving occupants when ceiling-mounted at 2.5–3.0 m.
mm Wave Radar: Detection Latency
The detection latency is the time between an occupant entering the detection zone and the sensor reporting the change. For an mm wave radar, the latency is typically 0.5–3 seconds.
mm Wave Radar: Applications
The mm wave radar has a wide range of applications across multiple industries.
mm Wave Radar: Presence Detection
The most common application of mm wave radar in 2026 is presence detection for hotels, offices, healthcare facilities, and residential smart homes. A 60 GHz mm wave radar can detect both moving and stationary occupants, enabling true presence detection rather than just motion detection.
mm Wave Radar: Automotive
The 77 GHz mm wave radar is the dominant technology for automotive radar, used for adaptive cruise control, collision avoidance, blind spot detection, and other advanced driver assistance systems (ADAS).
mm Wave Radar: Industrial Sensing
The mm wave radar is used in industrial applications for level sensing (liquids and powders in tanks and silos), conveyor monitoring, and robotic collision avoidance.
mm Wave Radar: Security and Surveillance
The mm wave radar is used for perimeter security, intrusion detection, and through-wall sensing (a controversial application that has both legitimate and privacy concerns).
mm Wave Radar: Healthcare
The mm wave radar is used in healthcare for fall detection, patient monitoring, and vital signs measurement (heart rate, respiration rate).
mm Wave Radar: Chipset Ecosystem
The mm wave radar chipset ecosystem is dominated by a few major vendors.
mm Wave Radar: 60 GHz Chipset Vendors
- Texas Instruments: IWR6843, IWR6443, IWR1843 (60 GHz FMCW transceivers). Dominant 60 GHz chipset vendor.
- Infineon: BGT60, BGT61 series (XENSIV 60 GHz). Strong European presence.
- Calterah, SGR: Chinese fabless vendors with cost-effective 60 GHz chipsets.
- Vayyar: integrated module vendor with on-module processing.
mm Wave Radar: 77 GHz Chipset Vendors
- NXP: TEF82xx, SAF85xx (77 GHz automotive transceivers). Dominant 77 GHz chipset vendor.
- Infineon: RXS816xPL and similar (77 GHz automotive transceivers).
- Texas Instruments: AWR2243, AWR1843, AWR1642 (77/79 GHz automotive transceivers).
- Arbe, Mobileye: emerging 77 GHz chipset vendors for next-generation automotive radar.
mm Wave Radar: Limitations
Despite its many advantages, mm wave radar has several limitations:
mm Wave Radar: Multipath and Ghost Targets
In indoor environments, mm wave radar signals reflect off walls, floors, ceilings, and furniture, creating multipath that can produce ghost targets. Modern signal processing techniques can mitigate multipath, but it remains a consideration.
mm Wave Radar: Environmental Sensitivity
mm wave radar presence sensors can be sensitive to environmental factors including HVAC airflow, heavy curtains, and external vibration. A well-designed sensor includes environmental filtering.
mm Wave Radar: Cost and Complexity
mm wave radar sensors are more complex and more expensive than PIR motion sensors, with module costs of $6–18 at 1K volume for a 60 GHz module. The higher cost is justified for applications that require stationary-occupant detection.
mm Wave Radar: Future Trends
The mm wave radar market is evolving rapidly, with several trends shaping the future:
- Single-chip integration: the integration of mmWave transceivers into single-chip solutions is reducing cost and enabling smaller form factors
- On-device machine learning: the increasing use of on-device ML is improving detection accuracy and enabling new capabilities
- Multi-sensor fusion: the convergence of mmWave radar with other sensing modalities
- 77 GHz for commercial applications: the 77 GHz band is being increasingly used for commercial applications that require long range and fine angular resolution
- AI at the edge: machine learning inference on the radar chip itself, enabling sophisticated classification without requiring a powerful external processor
mm Wave Radar: Final Recommendation
The mm wave radar is the dominant technology for presence detection in 2026, and the 60 GHz band is the default choice for most indoor applications. The technology provides reliable stationary-occupant detection, an excellent privacy profile, and a compact form factor, making it suitable for hotel rooms, offices, healthcare facilities, and residential smart homes.
The recommended products for most applications are the ceiling-presence-sensor-zigbee, ceiling-presence-sensor-wifi, and ceiling-presence-sensor-matter from vendors with strong product portfolios and proven deployment track records.
Part of this article content is generated by AI and optimized for professional accuracy and readability.
blog.inArticleCta.title
blog.inArticleCta.description
contentGraph.title
contentGraph.description
contentGraph.sections.products
2
Sensor Kehadiran Manusia mmWave Pasang Plafon — Zigbee
Sensor kehadiran mmWave 24GHz pita lebar untuk plafon: deteksi gerak 10m, mikro-gerak 2,5m, deteksi napas. Sudut 120°, DC5V, Zigbee 3.0, untuk kamar hotel.
contentGraph.reasons.explicit
Sensor Kehadiran Manusia mmWave Plafon — WiFi
Sensor kehadiran mmWave 24GHz plafon, deteksi gerak 10m, mikro-gerak 2.5m, pernapasan. Sudut 120°, DC5V, WiFi 2.4GHz. Tanpa gateway, ideal retrofit hotel.
contentGraph.reasons.explicit
contentGraph.sections.solutions
1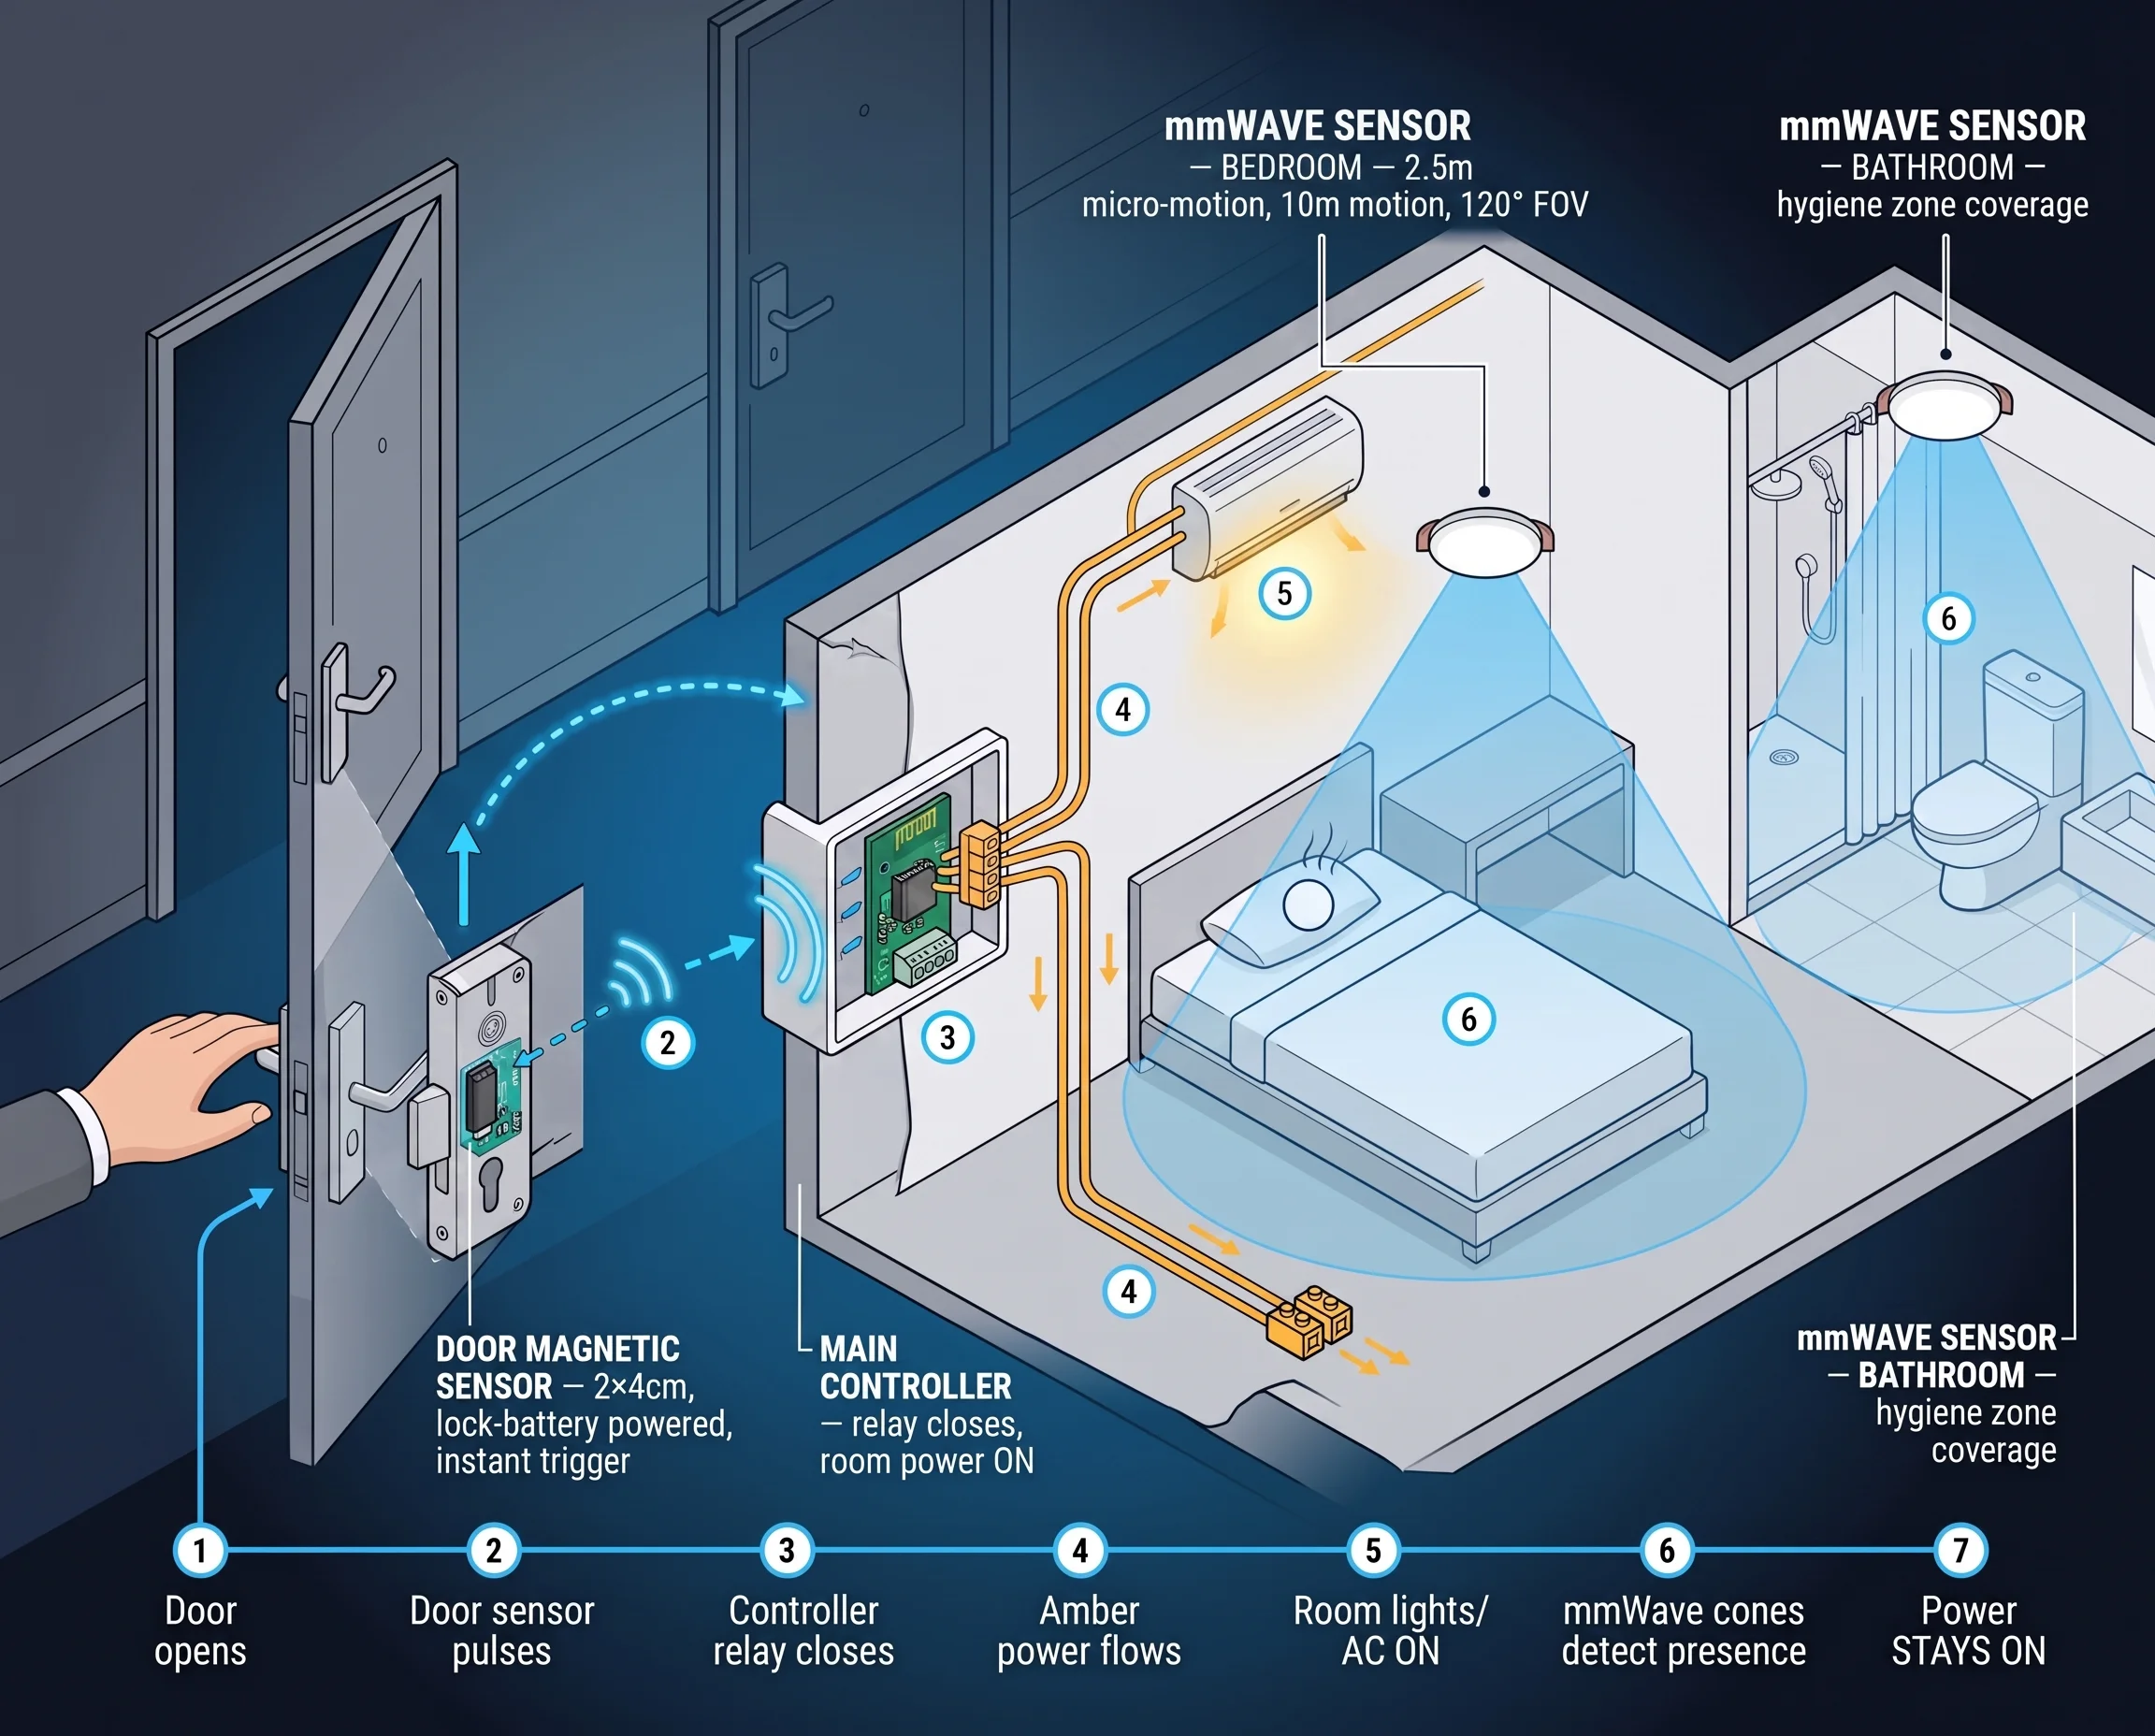
Solusi Sensor Okupansi & Gerak Kamar Hotel
Sensor okupansi radar mmWave untuk kamar hotel: deteksi tamu yang tidur, jadwalkan housekeeping, hemat energi HVAC 20-40% tanpa alarm kosong palsu.
contentGraph.reasons.productContext
contentGraph.sections.blog
3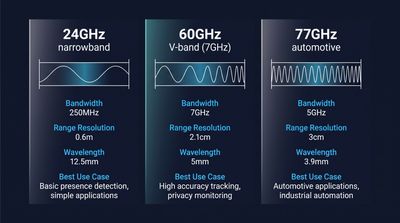
Sensor mmWave 60GHz vs 24GHz vs 77GHz: Memilih Frekuensi yang Tepat untuk Deteksi Kehadiran Komersial
Bandingkan sensor mmWave 60GHz, 24GHz, dan 77GHz untuk deteksi kehadiran komersial. Spesifikasi teknis, jangkauan deteksi, privasi, dan panduan sourcing OEM.
contentGraph.reasons.productContext
Apa Itu Sensor Kehadiran Elektronik? Teknologi dan Akurasi
Pelajari apa itu sensor kehadiran elektronik, cara mendeteksi manusia diam, dan perbedaannya dengan sensor gerak PIR. Membahas mmWave, akurasi, dan penerapan.
contentGraph.reasons.productContext
Cara Integrasi Sensor Kehadiran mmWave dengan Home Assistant
Panduan lengkap kontrol lokal perangkat mmWave: konfigurasi MQTT/Matter, skrip otomasi, kalibrasi, dan tips integrasi sensor kehadiran plafon OEM.
contentGraph.reasons.productContext
nextStep.blog.title
nextStep.blog.description
- nextStep.blog.points.one
- nextStep.blog.points.two
- nextStep.blog.points.three