Vue d’ensemble
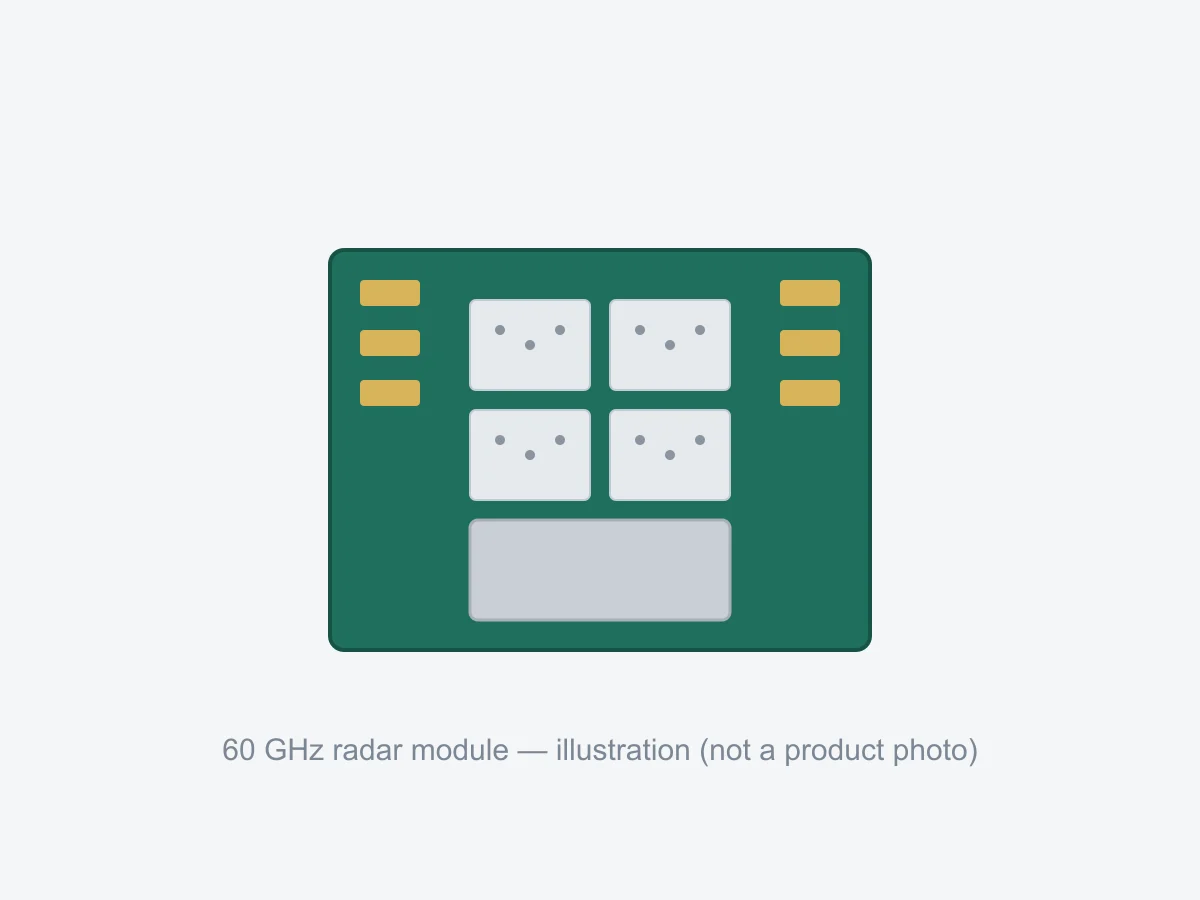
Le module radar de présence 60GHz est un front-end radar FMCW 1T2R fourni pour l’intégration, et non comme un capteur fini. Il mesure 12 × 11 × 2mm et expose la distance, la vitesse et l’angle de la cible via UART ou GPIO, de sorte que l’équipe produit écrit la logique de présence plutôt que d’accepter le comportement figé d’un fournisseur.
Cette distinction détermine à qui s’adresse cette pièce. Si le besoin est un capteur de plafond fini avec boîtier, relais ou radio Zigbee, le capteur de présence fini est le bon point de départ. Si le besoin est un radar intégré dans un luminaire, une plaque d’interrupteur ou un dispositif propriétaire avec son propre firmware, c’est le module qu’il faut expédier.
Spécifications radar
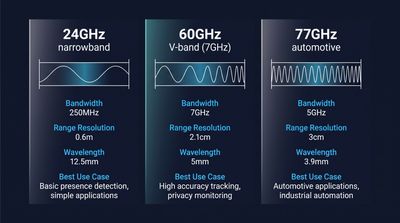
Le front-end fonctionne à 59–64GHz avec 5GHz de bande passante ajustable et 11dBm de puissance d’émission. La bande passante détermine la résolution en distance : un balayage plus large sépare deux cibles à courte distance qu’un capteur 24GHz à bande étroite fusionnerait. La configuration d’antenne 1T2R fournit des informations d’angle en plus de la distance et de la vitesse, ce qui permet à l’hôte de distinguer une approche d’un passage.
La détection est indiquée sur deux bandes. La détection de mouvement atteint ≤10m et est configurable entre 0 et 10m. La détection de micro-mouvement atteint jusqu’à 8m et est configurable indépendamment. Les deux valeurs sont définies depuis l’hôte, de sorte qu’une seule référence couvre à la fois une application à l’échelle d’une salle de bain et une pièce plus grande.
Le champ de vision est de ±60° horizontalement et ±60° verticalement. Concrètement, le module couvre un cône à l’échelle d’une pièce depuis une position au plafond ou au mur sans orientation mécanique, ce qui simplifie la conception du boîtier.
Interface et intégration électrique
Le module accepte 3.0–5.5V et consomme 80mA en moyenne, ce qui lui permet de fonctionner directement depuis un rail USB 5V ou une alimentation hôte 3.3V sans régulateur supplémentaire. Les données sortent via UART ; GPIO est disponible pour une indication de présence simple lorsque l’hôte ne souhaite pas analyser un protocole.
La température de fonctionnement est de −30 à +85°C et celle de stockage de −40 à +125°C, ce qui couvre les températures des luminaires et les conditions d’entrepôt non chauffé. Le module n’a ni boîtier ni protection propre contre les intrusions — le boîtier, le joint et la lentille font partie de la conception produit que le client réalise.
Ce que le module remonte
Pour chaque cible, l’hôte reçoit la distance, la vitesse et l’angle. Cela suffit pour implémenter dans le firmware la détection d’occupation, le déclenchement par zone, la direction d’approche et la séparation multi-cibles.
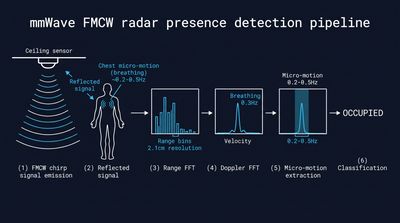
Les occupants immobiles sont détectés grâce au micro-mouvement de la poitrine — le faible déplacement causé par la respiration —, ce qui distingue une conception de présence radar d’un détecteur de mouvement PIR. Dans une chambre d’hôtel ou un poste de travail, c’est la différence entre une lumière ou un système CVC qui reste allumé alors que quelqu’un est assis immobile, et un système qui s’éteint sous cette personne.
Liste de vérification pour l’intégration
Quatre points expliquent la plupart des problèmes d’intégration.
Dégagement d’antenne. Le métal situé dans le trajet de rayonnement déforme le diagramme et réduit la portée utile. Respectez le dégagement recommandé devant la face de l’antenne et gardez les plans de masse et le câblage hors de ce volume.
Matériau du boîtier. Les plastiques standard sont transparents au 60GHz, mais les revêtements métallisés, peintures conductrices et charges composites denses ne le sont pas. Confirmez le boîtier choisi par une mesure sur échantillon plutôt que par une hypothèse issue de la fiche technique.
Bruit d’alimentation. Le front-end radar est sensible au bruit de commutation sur le rail d’alimentation. Acheminez l’alimentation du module séparément de celle des drivers LED et des relais, et placez le découplage au plus près du module.
Maîtrise des seuils par le firmware. Comme le module remonte des données cibles brutes, les décisions de présence relèvent du firmware du client. Prévoyez du temps pour régler le temps de maintien et la sensibilité sur des pièces réelles ; c’est l’étape la plus souvent omise et la plus souvent responsable d’un pilote au comportement irrégulier.
Applications typiques
Le module est utilisé là où le radar doit se fondre dans un produit existant : luminaires de plafond à détection d’occupation intégrée, plaques d’interrupteurs murales, régulateurs de zone CVC et équipes produit développant un dispositif de présence sous leur propre marque. Il est également utilisé lorsque la sortie doit être brute plutôt qu’interprétée — par exemple lorsqu’un contrôleur existant gère déjà la logique d’occupation et ne peut pas accepter le protocole d’un capteur fini.
OEM/ODM et personnalisation
Disponible à partir de 500 pcs (MOQ). La personnalisation couvre les paramètres firmware exposés à l’hôte, le support de co-conception antenne et boîtier, ainsi que l’emballage. Les échantillons sont expédiés en 3–5 jours et la production de série démarre 7–10 jours après confirmation.
FAQ
Un capteur fini est-il disponible sur la même plateforme ? Oui. Le capteur de présence de plafond 60GHz utilise la même bande radar dans un boîtier encastré avec sortie Zigbee, pour les projets qui n’ont pas besoin d’un firmware personnalisé.
Peut-il fonctionner sur pile bouton ? Non. Le courant moyen est de 80mA sous 3.0–5.5V ; le module convient aux alimentations USB, issues du secteur ou intégrées au luminaire, pas aux conceptions fonctionnant uniquement sur batterie.
Quelle documentation accompagne un échantillon ? Le document du protocole UART couvrant le jeu de commandes, le formatage des données et les paramètres configurables, ainsi que les recommandations de dégagement d’antenne.