Descripción general
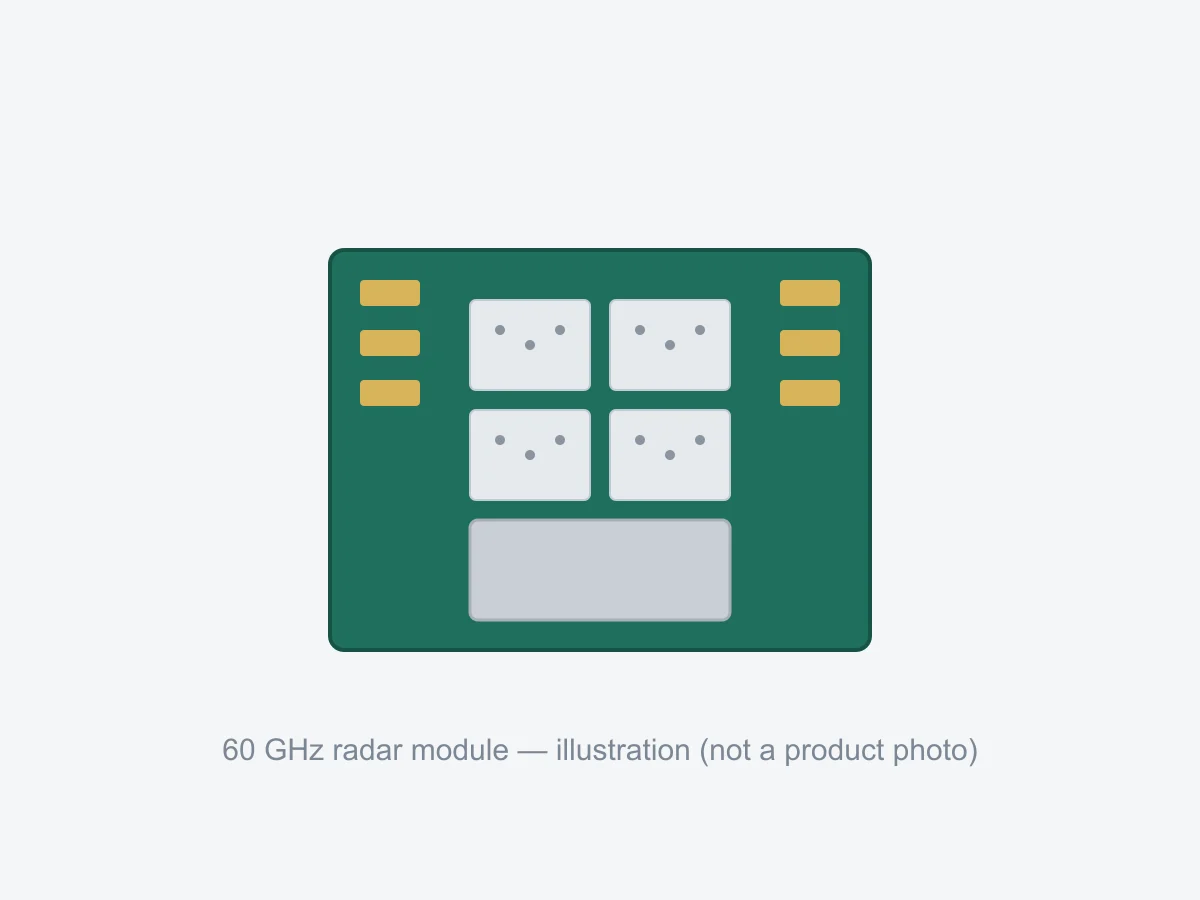
El módulo radar de presencia de 60GHz es un front end radar FMCW 1T2R que se suministra para integración, no como sensor terminado. Mide 12 × 11 × 2mm y entrega por UART o GPIO la distancia, la velocidad y el ángulo de cada objetivo, de modo que el equipo de producto escribe su propia lógica de presencia en lugar de aceptar el comportamiento fijo de un proveedor.
Esa diferencia determina a quién va dirigida esta pieza. Si el requisito es un sensor de techo terminado con carcasa, relé o radio Zigbee, el punto de partida correcto es el sensor de presencia terminado. Si el requisito es un radar dentro de una luminaria, una placa de interruptor o un dispositivo propietario con firmware propio, la pieza que se envía es el módulo.
Especificaciones del radar
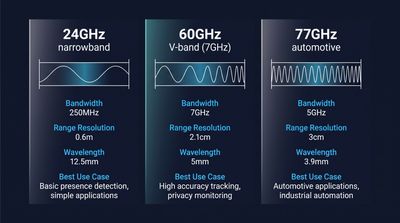
El front end trabaja en 59–64GHz con 5GHz de ancho de banda ajustable y 11dBm de potencia de transmisión. El ancho de banda es lo que define la resolución en distancia: un barrido más amplio separa dos objetivos cercanos que un sensor de 24GHz de banda estrecha fusionaría. La configuración de antenas 1T2R aporta información de ángulo junto con la distancia y la velocidad, y eso es lo que permite al host distinguir un acercamiento de un paso lateral.
La detección se especifica en dos rangos. La detección de movimiento alcanza ≤10m y es configurable entre 0 y 10m. La detección de micromovimiento llega hasta 8m y se configura de forma independiente. Ambas cifras se ajustan desde el host, de modo que una sola referencia cubre tanto una aplicación del tamaño de un baño como una sala más amplia.
El campo de visión es de ±60° en horizontal y ±60° en vertical. En términos prácticos, el módulo cubre un cono del tamaño de una habitación desde una posición de techo o de pared sin ningún direccionamiento mecánico, lo que simplifica el diseño de la carcasa.
Interfaz e integración eléctrica
El módulo admite 3.0–5.5V y consume 80mA de media, lo que le permite funcionar directamente desde un raíl USB de 5V o desde una alimentación de host de 3.3V sin un regulador adicional. Los datos salen por UART; GPIO está disponible para una indicación de presencia simple cuando el host no quiere analizar un protocolo.
La temperatura de funcionamiento es de −30 a +85°C y la de almacenamiento de −40 a +125°C, lo que cubre temperaturas de luminarias y condiciones de almacén sin calefacción. El módulo no tiene carcasa ni protección de entrada propia: la envolvente, la junta y la lente forman parte del diseño del producto que construye el cliente.
Por cada objetivo, el host recibe distancia, velocidad y ángulo. Es suficiente para implementar en firmware la detección de ocupación, la activación por zonas, la dirección de aproximación y la separación de múltiples objetivos.
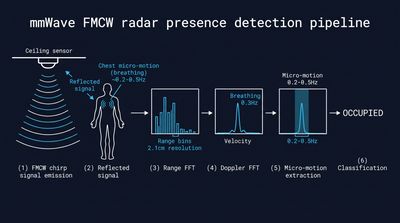
Los ocupantes inmóviles se detectan por el micromovimiento del pecho —el pequeño desplazamiento que provoca la respiración—, y ese es el comportamiento que separa un diseño de presencia por radar de un sensor de movimiento PIR. En una habitación de hotel o en un puesto de trabajo, esta es la diferencia entre que una luz o la climatización sigan encendidas mientras alguien permanece sentado, o que se apaguen por debajo de esa persona.
Lista de comprobación para el diseño
Cuatro puntos explican la mayoría de los problemas de integración.
Zona libre de antena. El metal dentro del camino de radiación distorsiona el diagrama y reduce el alcance útil. Deje la separación recomendada delante de la cara de la antena y mantenga los planos de masa y el cableado fuera de ese volumen.
Material de la carcasa. Los plásticos estándar son transparentes a 60GHz, pero los recubrimientos metalizados, las pinturas conductoras y las cargas de composite densas no lo son. Confirme la carcasa elegida con una medición sobre muestra y no con una suposición de hoja de datos.
Ruido en la alimentación. El front end radar es sensible al ruido de conmutación del raíl de alimentación. Lleve la alimentación del módulo por una ruta separada de los drivers de LED y los relés, y coloque la desacoplación cerca del módulo.
Responsabilidad del umbral en firmware. Como el módulo entrega datos de objetivo en bruto, las decisiones de presencia corresponden al firmware del cliente. Reserve tiempo para ajustar el tiempo de retención y la sensibilidad en habitaciones reales; es el paso que más se omite y el que más a menudo explica un piloto con un comportamiento inconsistente.
Aplicaciones típicas
El módulo se usa allí donde el radar debe desaparecer dentro de un producto ya existente: luminarias de techo con ocupación integrada, placas de interruptor de pared, controladores de zona de HVAC y equipos de producto que construyen un dispositivo de presencia con su propia marca. También se emplea cuando la salida debe ser en bruto y no interpretada —por ejemplo, cuando un controlador existente ya gestiona la lógica de ocupación y no puede aceptar el protocolo de un sensor terminado—.
OEM/ODM y personalización
Disponible desde un MOQ de 500 uds. La personalización abarca los parámetros de firmware expuestos al host, el apoyo al codiseño de antena y envolvente, y el embalaje. Las muestras se envían en 3–5 días y la producción en serie tarda 7–10 días desde la confirmación.
Preguntas frecuentes
¿Hay un sensor terminado disponible sobre la misma plataforma? Sí. El sensor de presencia de techo de 60GHz utiliza la misma banda radar en una carcasa de montaje enrasado con salida Zigbee, para proyectos que no necesitan firmware personalizado.
¿Puede funcionar con una pila de botón? No. El consumo medio es de 80mA a 3.0–5.5V; el módulo encaja en alimentaciones USB, derivadas de la red o desde la propia luminaria, no en diseños solo a batería.
¿Qué documentación se envía con una muestra? El documento de protocolo UART que cubre el conjunto de comandos, el tramado de datos y los parámetros configurables, además de la guía de zona libre de antena.